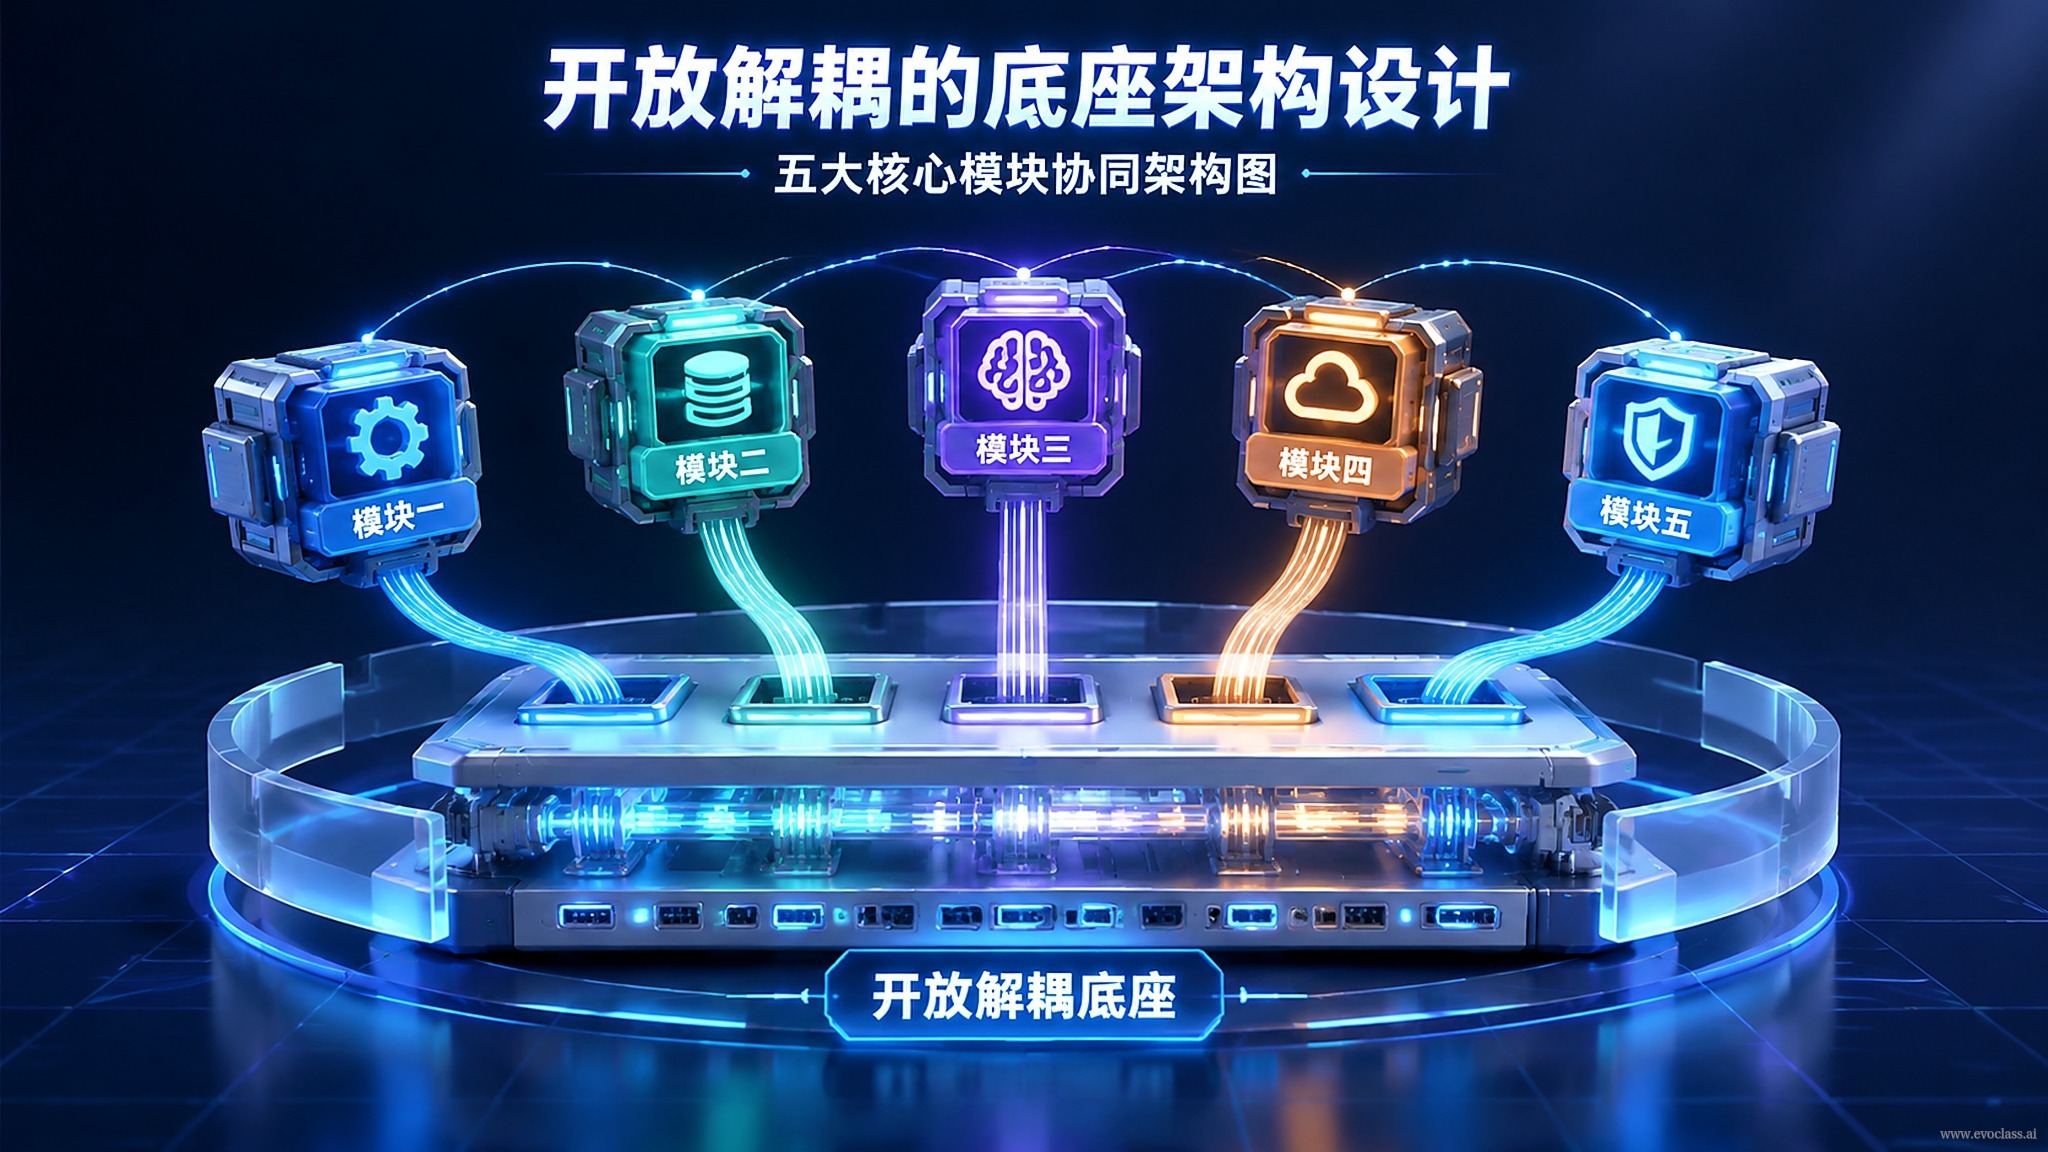
El juicio central de EvoX es claro: los investigadores no deberían perder tiempo en comunicación paralela, asignación de dispositivos y tolerancia a fallos distribuida. Por eso el sistema se divide en cinco módulos de primer nivel:algoritmo,módulo de problema,flujo de trabajo,módulo de monitoreoy planificador Runtime. Los primeros cuatro responden a "qué evolucionar, cómo evolucionar, cómo organizarlo y cómo observarlo"; el planificador Runtime responde a "dónde calcular y cómo hacerlo posible". Una vez trazada esta frontera, los investigadores solo deben centrarse en "cómo evolucionar", mientras que el sistema subyacente se encarga de programar el cómputo en GPU, dispositivos de aceleración o clústeres distribuidos.
Los límites de responsabilidad de los cinco módulos
- Módulo de algoritmo: describe únicamente la lógica de búsqueda y actualización (selección, cruce, mutación, reglas de actualización), no se vincula a ningún problema concreto ni percibe en qué tarjeta se colocan los tensores.
- módulo de problema: ofrece al exterior una interfaz de evaluación unificada, encapsulando la simulación, la función objetivo o el entorno del lado del negocio en una forma que la base puede invocar directamente.
- flujo de trabajo: organiza el proceso evolutivo por etapas (inicialización, evolución iterativa, determinación de convergencia, etc.), decidiendo "qué hacer primero y qué después".
- módulo de monitoreo: recopila métricas en cada etapa y registra el estado de la población y las curvas de convergencia, para su uso en análisis y depuración.
- planificador Runtime: como capa de ejecución unificada, oculta las diferencias de cómputo heterogéneo, distribuye el cálculo por lotes a GPU, dispositivos de aceleración o clústeres distribuidos, y se encarga de los detalles de paralelización y comunicación.
Beneficios de portabilidad que aporta el desacoplamiento
Esta forma de colaboración entre interfaces de "alta cohesión y bajo acoplamiento" hace que el algoritmo y el problema sean independientes entre sí, y que el problema y la capacidad de cómputo también lo sean. Cuando un investigador implementa un nuevo operador de mutación, solo necesita completar la lógica evolutiva en el módulo de algoritmo; el módulo de problema sigue ofreciendo la interfaz de evaluación unificada, el flujo de trabajo y el módulo de monitoreo mantienen su forma de organización original, y el planificador Runtime asigna automáticamente el cálculo tensorial por lotes a la GPU o al clúster distribuido: el código de ejecución subyacente no requiere ninguna modificación.
Precisamente porque las interfaces son estables, esta base puede soportar simultáneamente múltiples escenarios evolutivos como aprendizaje por refuerzo, programación genética y optimización combinatoria, evitando construir repetidamente la infraestructura de ingeniería de paralelización, programación y ejecución distribuida para cada dominio. Cabe distinguir que el desacoplamiento reduce la "ingeniería duplicada", no la "capacidad de cómputo": si la estratificación es realmente eficiente aún debe verificarse con experimentos de referencia para comprobar si el costo de programación es aceptable.
Diagrama de arquitectura de colaboración de los cinco módulos centrales de EvoXLa base de EvoX se compone de cinco módulos de primer nivel: algoritmo, problema, flujo de trabajo, monitoreo y planificador Runtime. Los primeros cuatro responden respectivamente a qué evolucionar, cómo evolucionar, cómo organizarlo y cómo observarlo, mientras que el planificador se encarga de distribuir el cálculo por lotes a GPU, dispositivos de aceleración o clústeres distribuidos. Una vez trazada esta frontera, los investigadores solo deben centrarse en la lógica evolutiva, mientras que la comunicación paralela, la asignación de dispositivos y la tolerancia a fallos distribuida son asumidas de forma unificada por la capa inferior.