Las tareas de optimización del mundo real rara vez se parecen a las de los libros de texto: un único objetivo, restricciones claras y una solución óptima que se puede escribir. En la ingeniería y la investigación, lo habitual es que,varios objetivos se condicionen y entren en conflicto entre sí——reducir el tiempo de carga suele acortar la vida útil de los ciclos, mejorar el rendimiento aerodinámico a menudo aumenta la resistencia, y ampliar la escala de evaluación implica costes y latencia. Mejorar cualquier indicador suele exigir ceder en otro, por lo que no existe un «óptimo gratis» en sentido global. Esta es precisamente la posición de EvoX ante tareas reales: no entregar cuanto antes una «única respuesta», sino explorar en paralelo según distintas direcciones de preferencia, conservar un conjunto de candidatos diferenciados y devolver la decisión final a los expertos del dominio y a las restricciones reales.
I. Conflictividad: los objetivos a menudo no se pueden alcanzar a la vez
- Entre los indicadores existe una relación real de compromiso: aumentar la sustentación suele ir acompañado de un aumento de la resistencia, y adelgazar el perfil alar favorece la aerodinámica pero debilita la resistencia estructural.
- El «óptimo» debe ir acompañado de una declaración de preferencias: un mismo conjunto de soluciones candidatas dará resultados recomendados distintos bajo dos conjuntos de preferencias, uno que prioriza el coste y otro que prioriza la seguridad.
- Una formulación más precisa no es «encontrar la solución óptima», sino «encontrar una solución de compromiso aceptable y explicable bajo unas preferencias dadas».
II. La solución no es un punto, sino un conjunto de soluciones de compromiso
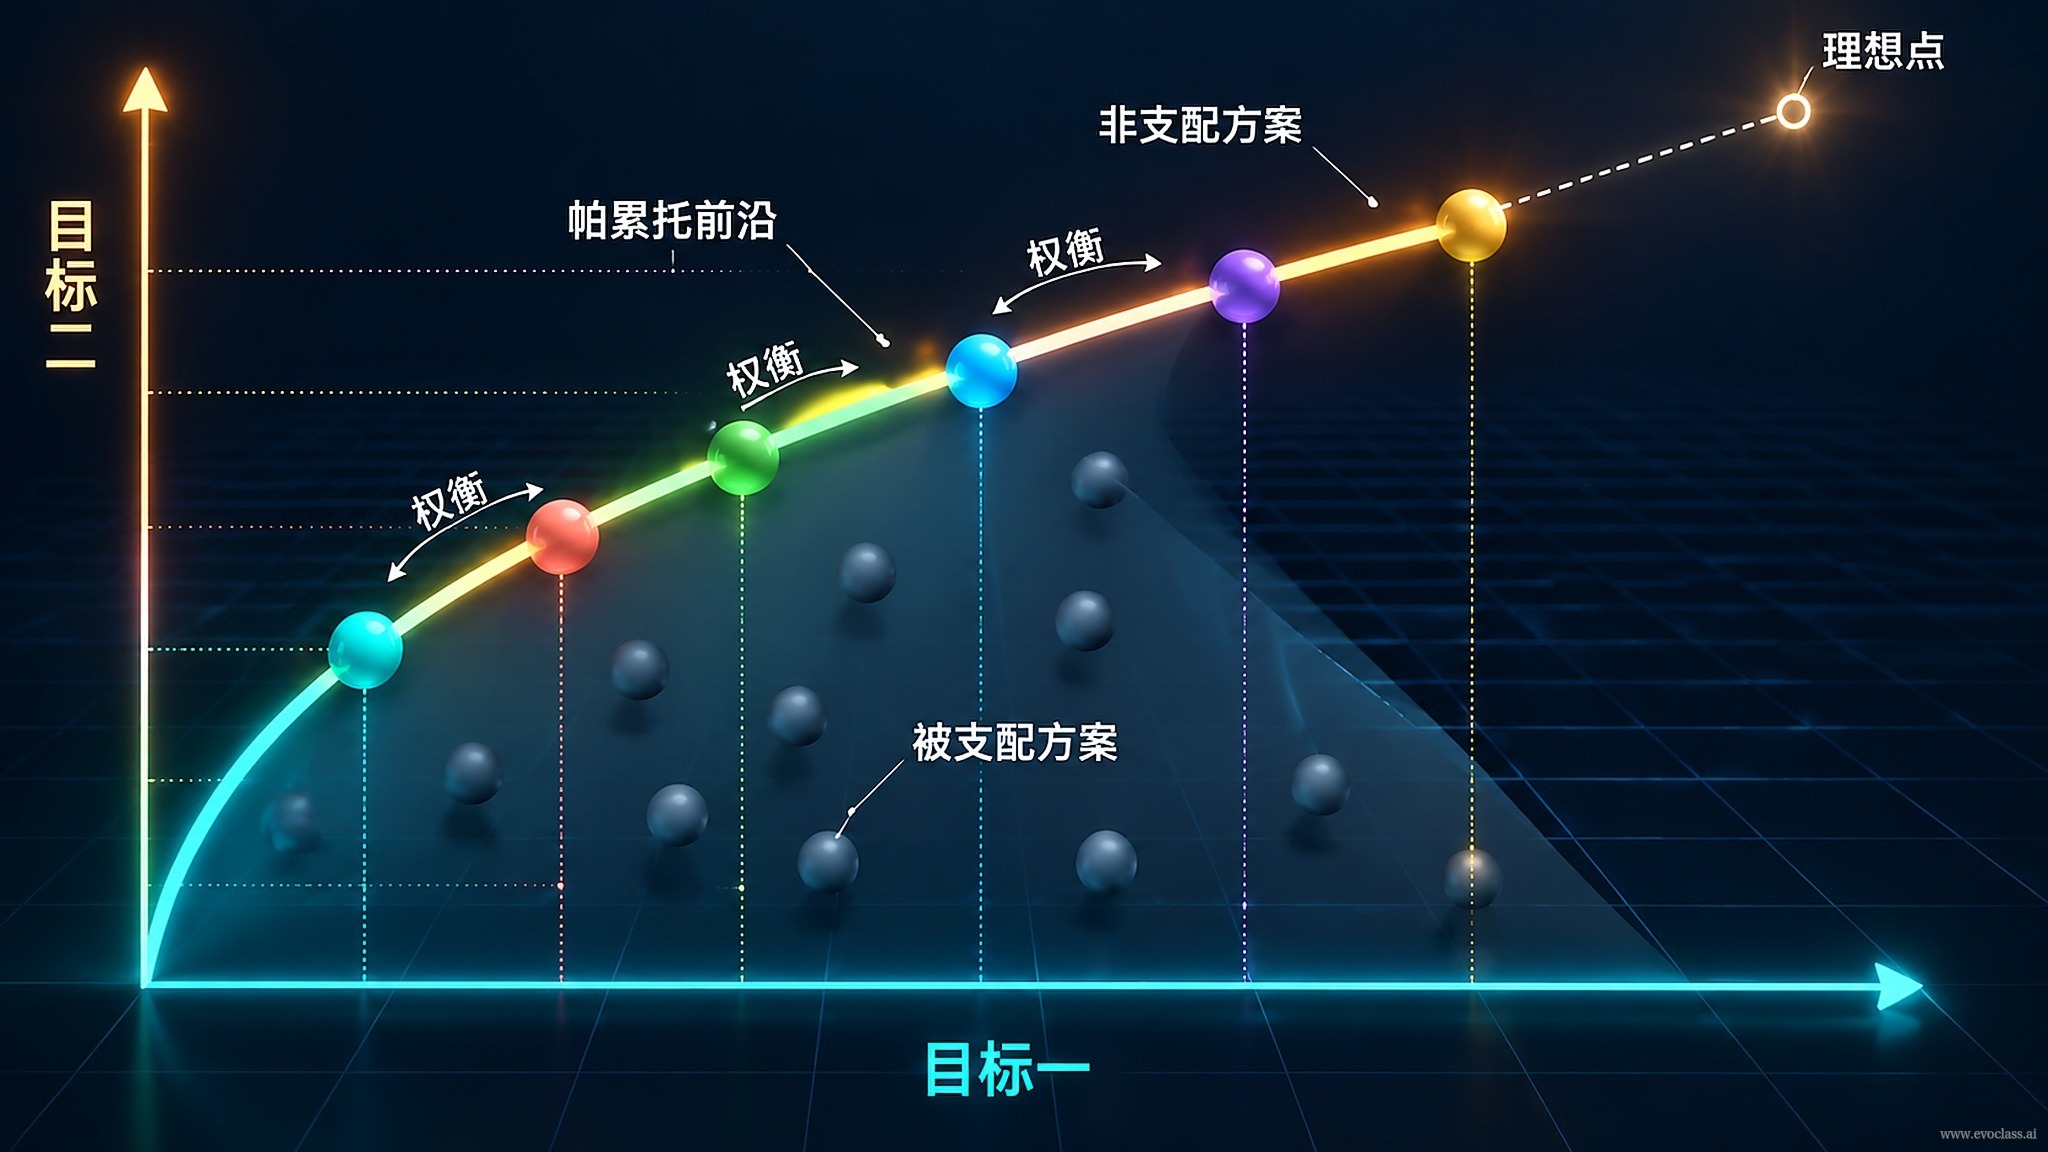
El conjunto de soluciones de un problema multiobjetivo se denomina frente de Pareto: cada punto del frente representa una orientación de preferencia razonable y no puede mejorar ningún objetivo sin empeorar los demás. Las soluciones del frente no se dominan entre sí, no hay una clasificación absoluta, solo «bajo qué preferencias resulta más adecuada».
III. La exploración tiene prioridad sobre la convergencia
- Estrechar demasiado pronto hacia una única solución hace perder la información estructural del espacio de soluciones, de modo que el sistema no puede responder «si cambian las restricciones, ¿qué alternativas quedan?».
- Debe mantenerse la diversidad de la población, permitiendo que distintas direcciones de preferencia se muestreen y evalúen simultáneamente, evitando que todos los individuos colapsen en una zona estrecha del frente.
- El valor de la diferenciación radica en responder a los cambios: cuando se ajustan las restricciones de ingeniería, los costes o los riesgos, el decisor puede cambiar rápidamente de alternativa sin necesidad de resolver de nuevo.
Para que esta «expansión en múltiples direcciones» sea realmente viable, se necesita una base computacional a la altura. EvoX organiza los candidatos, los resultados de evaluación y el estado del algoritmo como tensores que pueden calcularse en su conjunto, de modo que la mutación, la evaluación y la actualización de estado entran como un todo en el grafo de cómputo y se someten a optimización por compilación; el planificador de Runtime distribuye entonces el cálculo por lotes a la GPU, a dispositivos aceleradores o a clústeres distribuidos. Precisamente porque el paralelismo tensorial ofrece evaluación por lotes de alto rendimiento, mantener poblaciones grandes y cubrir todo el frente es una opción viable en ingeniería, en lugar de verse aplastado por el coste de la evaluación en serie.
IV. Retroalimentación escasa y evaluación costosa
La evaluación real proviene de simulaciones, ensayos en banco o prototipos, con un coste elevado por iteración y una señal escasa (puede ser solo aprobado/no aprobado, o unos pocos indicadores con ruido). Esto exige invertir el presupuesto limitado en las zonas capaces de ampliar el espacio de compromiso: sustituir parte de las evaluaciones de alta fidelidad por modelos sustitutos, destinar los recursos a las soluciones candidatas con alta incertidumbre y que además puedan mejorar la cobertura del frente, y mantener la amplitud de muestreo en todo el frente, en lugar de refinar una y otra vez alrededor de la «solución óptima» actual.
V. A quién corresponde la decisión
El algoritmo se encarga de desplegar el espacio de compromiso y de proporcionar un conjunto de candidatas comparables; los expertos humanos se encargan de tomar la decisión final según las preferencias del escenario, la normativa y las restricciones comerciales. Ambos no pueden sustituirse mutuamente: el algoritmo no puede reemplazar el juicio sobre preferencias y riesgos, ni el experto puede enumerar manualmente toda la amplitud del espacio de compromiso.
Frente de Pareto multiobjetivo y distribución de soluciones candidatasLa ilustración presenta la optimización multiobjetivo como un frente de Pareto: objetivos como el tiempo de carga y la vida útil se condicionan mutuamente, y mejorar uno suele sacrificar otro; las soluciones del frente no se dominan entre sí. EvoX mantiene poblaciones grandes mediante el paralelismo tensorial, muestrea según distintas direcciones de preferencia y conserva candidatas diferenciadas para que el decisor elija según las restricciones.