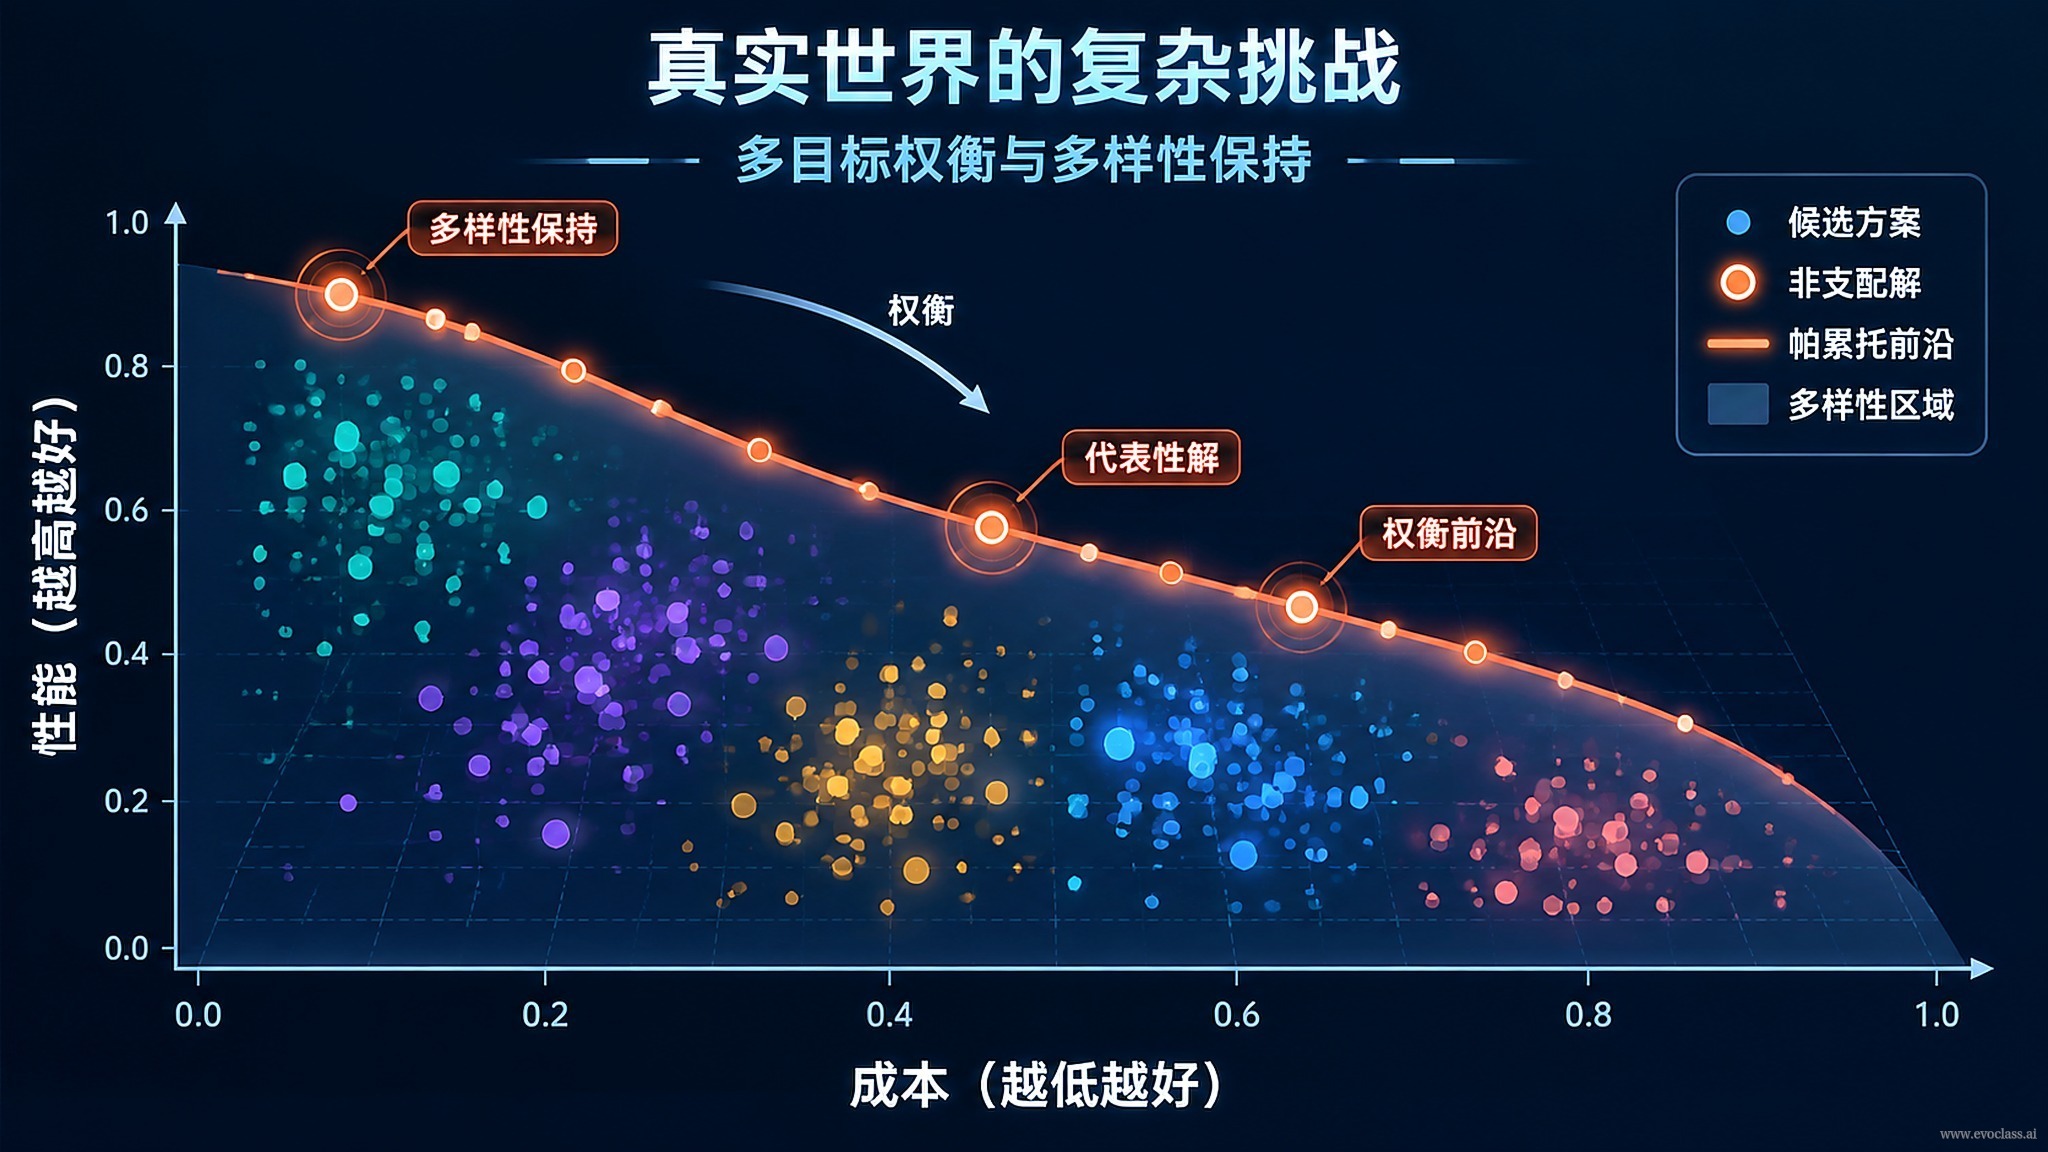
Los problemas complejos del mundo real rara vez tienen una única solución óptima. Múltiples objetivos se condicionan entre sí, y la mejora de un indicador suele implicar el deterioro de otros. Por lo tanto, el sistema no debería converger hacia una única "respuesta óptima", sino conservar un conjunto de soluciones candidatas no dominadas y diversas, de modo que las relaciones de compromiso sean explícitas y la decisión quede en manos del criterio humano.
El conflicto entre objetivos es estructural, no un problema de ajuste de parámetros
Entre objetivos como la relación sustentación-resistencia, la resistencia estructural, el costo y la fabricabilidad no existe un óptimo simultáneo. La curva de compromiso (frente de Pareto) solo puede aproximarse, no eliminarse. En la figura, los puntos grises representan soluciones posibles y los puntos de color, candidatos no dominados que en conjunto conforman el frente.
En multiobjetivo no hay orden total
Dos soluciones cualesquiera pueden ser mutuamente no dominadas, y lo "mejor" solo puede definirse acompañado de una dirección de preferencia. Por ejemplo, el sesgo a resistencia, el sesgo a eficiencia, el equilibrio y la resistencia mínima son elecciones razonables bajo preferencias distintas, no una única lista ordenable a voluntad.
La retroalimentación dispersa es la norma
En la ingeniería real, la evaluación depende de simulaciones o mediciones costosas, con poca retroalimentación, mucho ruido y sin gradientes utilizables, por lo que una búsqueda de ascenso de punto único difícilmente avanza de forma eficaz. Los algoritmos evolutivos, al mantener una población, exploran varias direcciones a la vez con pocas evaluaciones y evitan apostar todo el presupuesto a una sola dirección.
La diversidad es un activo, no un subproducto
Un conjunto de candidatos dispersos por distintas zonas del frente equivale a dejar la capacidad de elección y el conocimiento del dominio en manos del experto, en lugar de decidir por anticipado en su nombre. Si solo se persigue el óptimo actual, la población converge prematuramente, colapsa sus patrones y termina perdiendo todo un intervalo de compromiso sin explorar. Las dos miniaturas de la derecha de la figura muestran esta diferencia de forma intuitiva: la convergencia a un solo punto se colapsa en un grupo, mientras que la distribución diversa se despliega a lo largo del frente.
Reparto de responsabilidades claro
El algoritmo se encarga de "generar un conjunto de opciones viables y diversas", y el experto del dominio, de "evaluar y decidir según preferencias y restricciones". El conjunto de soluciones candidatas no decide por las personas, sino que pone sobre la mesa opciones comparables.
Ejemplo de ingeniería: diseño de perfil alar supercrítico
La eficiencia aerodinámica, las características de divergencia de la resistencia, la resistencia estructural y el costo de fabricación se condicionan mutuamente. El valor de EvoX no reside en dar un único "perfil alar óptimo", sino en producir una familia de perfiles candidatos que cubre distintos intervalos de compromiso, para que los ingenieros elijan según las condiciones de vuelo y las restricciones de fabricación concretas.
Diagrama de dispersión del equilibrio multiobjetivo y distribución de soluciones candidatasLos puntos grises representan soluciones posibles y los puntos de color, candidatos mutuamente no dominados que en conjunto aproximan el frente de Pareto; las dos miniaturas de la derecha contrastan la convergencia a un solo punto, que se colapsa en un grupo, con la distribución diversa, que se despliega a lo largo del frente. Esto muestra que en multiobjetivo no hay orden total, solo compromisos acompañados de una dirección de preferencia, y que el algoritmo debería producir un conjunto de candidatos que cubra distintos intervalos de compromiso, en lugar de una única "solución óptima".