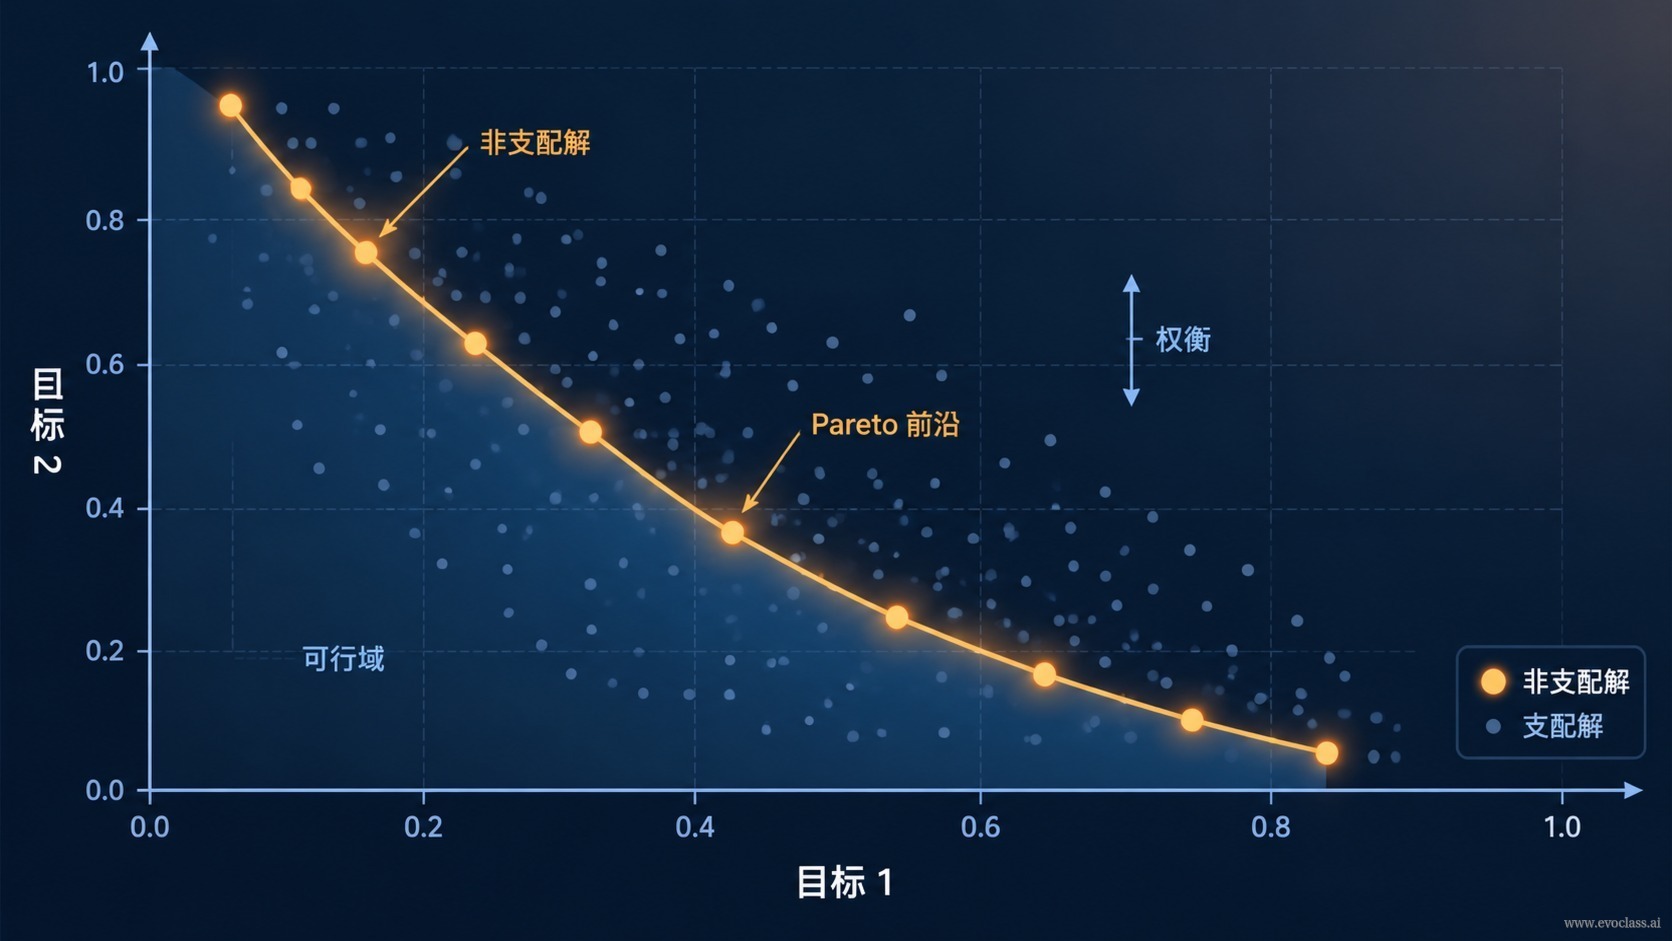
En la ingeniería real casi nunca existe una «solución óptima única». Tomemos como ejemplo el diseño de un perfil alar supercrítico:la relación sustentación-arrastre, la resistencia estructural, el margen de entrada en pérdida y los costos de fabricación/simulación se condicionan mutuamente; mejorar la relación sustentación-arrastre suele implicar un aumento simultáneo de las cargas estructurales y de los costos de fabricación. El planteamiento correcto de este tipo de problemas es:la optimización multiobjetivono debe caracterizar un punto concreto, sino describir y aproximar, entre varios objetivos que se condicionan mutuamente, un frente de Pareto, y conservar un conjunto de soluciones candidatas con orientaciones distintas y concesiones propias, dejando el juicio de valor final a las preferencias posteriores o a los expertos del dominio.
I. Primero, confirmemos: ¿es realmente un problema multiobjetivo?
La exploración multisolutiva presupone que «los objetivos realmente entran en conflicto». Si todos los objetivos pueden mejorarse simultáneamente sin pérdida alguna, el problema se reduce a uno de objetivo único, y la exploración multisolutiva no solo es innecesaria, sino que desperdicia potencia de cómputo. El criterio no es «el número de objetivos es mayor que 1», sino:si mejorar uno de los objetivos implica necesariamente el deterioro de otro. Solo cuando las direcciones son opuestas y uno crece a costa del otro estamos ante un verdadero problema multiobjetivo.
II. Dominancia de Pareto y frente de Pareto
El criterio central es la dominancia de Pareto: la solución A domina a la solución B si y solo si A no es peor que B en todos los objetivos (para cada objetivo i se cumple fᵢ(A) ≤ fᵢ(B)) y es estrictamente mejor en al menos un objetivo (existe j tal que fⱼ(A) < fⱼ(B)). Toda solución dominada tiene un sustituto «al menos igual de bueno y mejor en algún aspecto», por lo que no vale la pena conservarla. Todas las soluciones no dominadas por ninguna otra constituyen el frente de Pareto——las soluciones del frente no se dominan entre sí; cuál es más adecuada depende de las preferencias, no de las matemáticas.
III. El costo de reducir a un solo objetivo
Los métodos de escalarización como la suma ponderada o las restricciones ε comprimen un objetivo vectorial en un escalar; resultan cómodos en ingeniería, pero su costo es muy concreto:
· Ocultan la estructura de concesiones——una vez fijados los pesos, la forma del frente y las direcciones alternativas dejan de ser visibles, y quien decide solo ve una puntuación.
· Los pesos deben fijarse de antemano——y las preferencias reales a menudo no pueden formalizarse de antemano; suelen aclararse progresivamente solo en la etapa de revisión.
· Cobertura limitada——la suma ponderada normalmente solo alcanza puntos aislados del frente, y resulta difícil llegar a algunas secciones de frentes no convexos.
Si una revisión posterior cambia los pesos, hay que repetir toda la búsqueda, justo lo contrario de «una sola exploración a cambio de libertad para decidir muchas veces».
IV. La evaluación es bidimensional: convergencia y diversidad
La calidad de un conjunto de soluciones multiobjetivo debe evaluarse considerando dos aspectos a la vez:la convergencia(si el conjunto de soluciones se aproxima al frente real) yla diversidad(si las soluciones cubren distintas secciones del frente). Ambos aspectos suelen tirar en direcciones opuestas: en cuanto la presión de selección se inclina demasiado hacia «lo mejor», la población colapsa en un punto o un pequeño tramo del frente; parece converger rápido, pero se pierde la información sobre las concesiones. Por eso hay que mantener explícitamente la diversidad de la población y combinarla con presiones de selección como la distancia de hacinamiento, la descomposición o las métricas de indicador (por ejemplo, el hipervolumen).
V. Implicación ingenieril: el lugar de la decisión se desplaza
La implicación ingenieril de lo multiobjetivo es un cambio en la división del trabajo: el optimizador solo se encarga de producirun conjunto de candidatos comparables, y la selección final la realizan las preferencias o los expertos del dominio; el optimizador no debe converger prematuramente en lugar de quien decide. La razón práctica de conservar un conjunto diversificado de candidatos es la «cobertura de riesgo»: cuando las preferencias son desconocidas, cambian según el contexto o las restricciones se corrigen en la etapa de implementación, un conjunto variado de propuestas vale más que una única «solución óptima». Esto sigue la misma lógica que el mecanismo de consolidación de «una modificación candidata solo se acepta si pasa compilación, pruebas y validación»: primero se conserva un conjunto de candidatos y luego la validación y las preferencias deciden cuál pasa a la versión final.
El frente de Pareto y las relaciones de dominanciaEl diagrama de dispersión usa como coordenadas dos objetivos que se condicionan mutuamente y distingue entre soluciones dominadas y el frente de Pareto: las soluciones del frente no se dominan entre sí, y mejorar uno de los objetivos implica necesariamente el deterioro del otro, por lo que el optimizador genera un conjunto de candidatos con orientaciones distintas y deja la elección final a las preferencias o a los expertos del dominio.