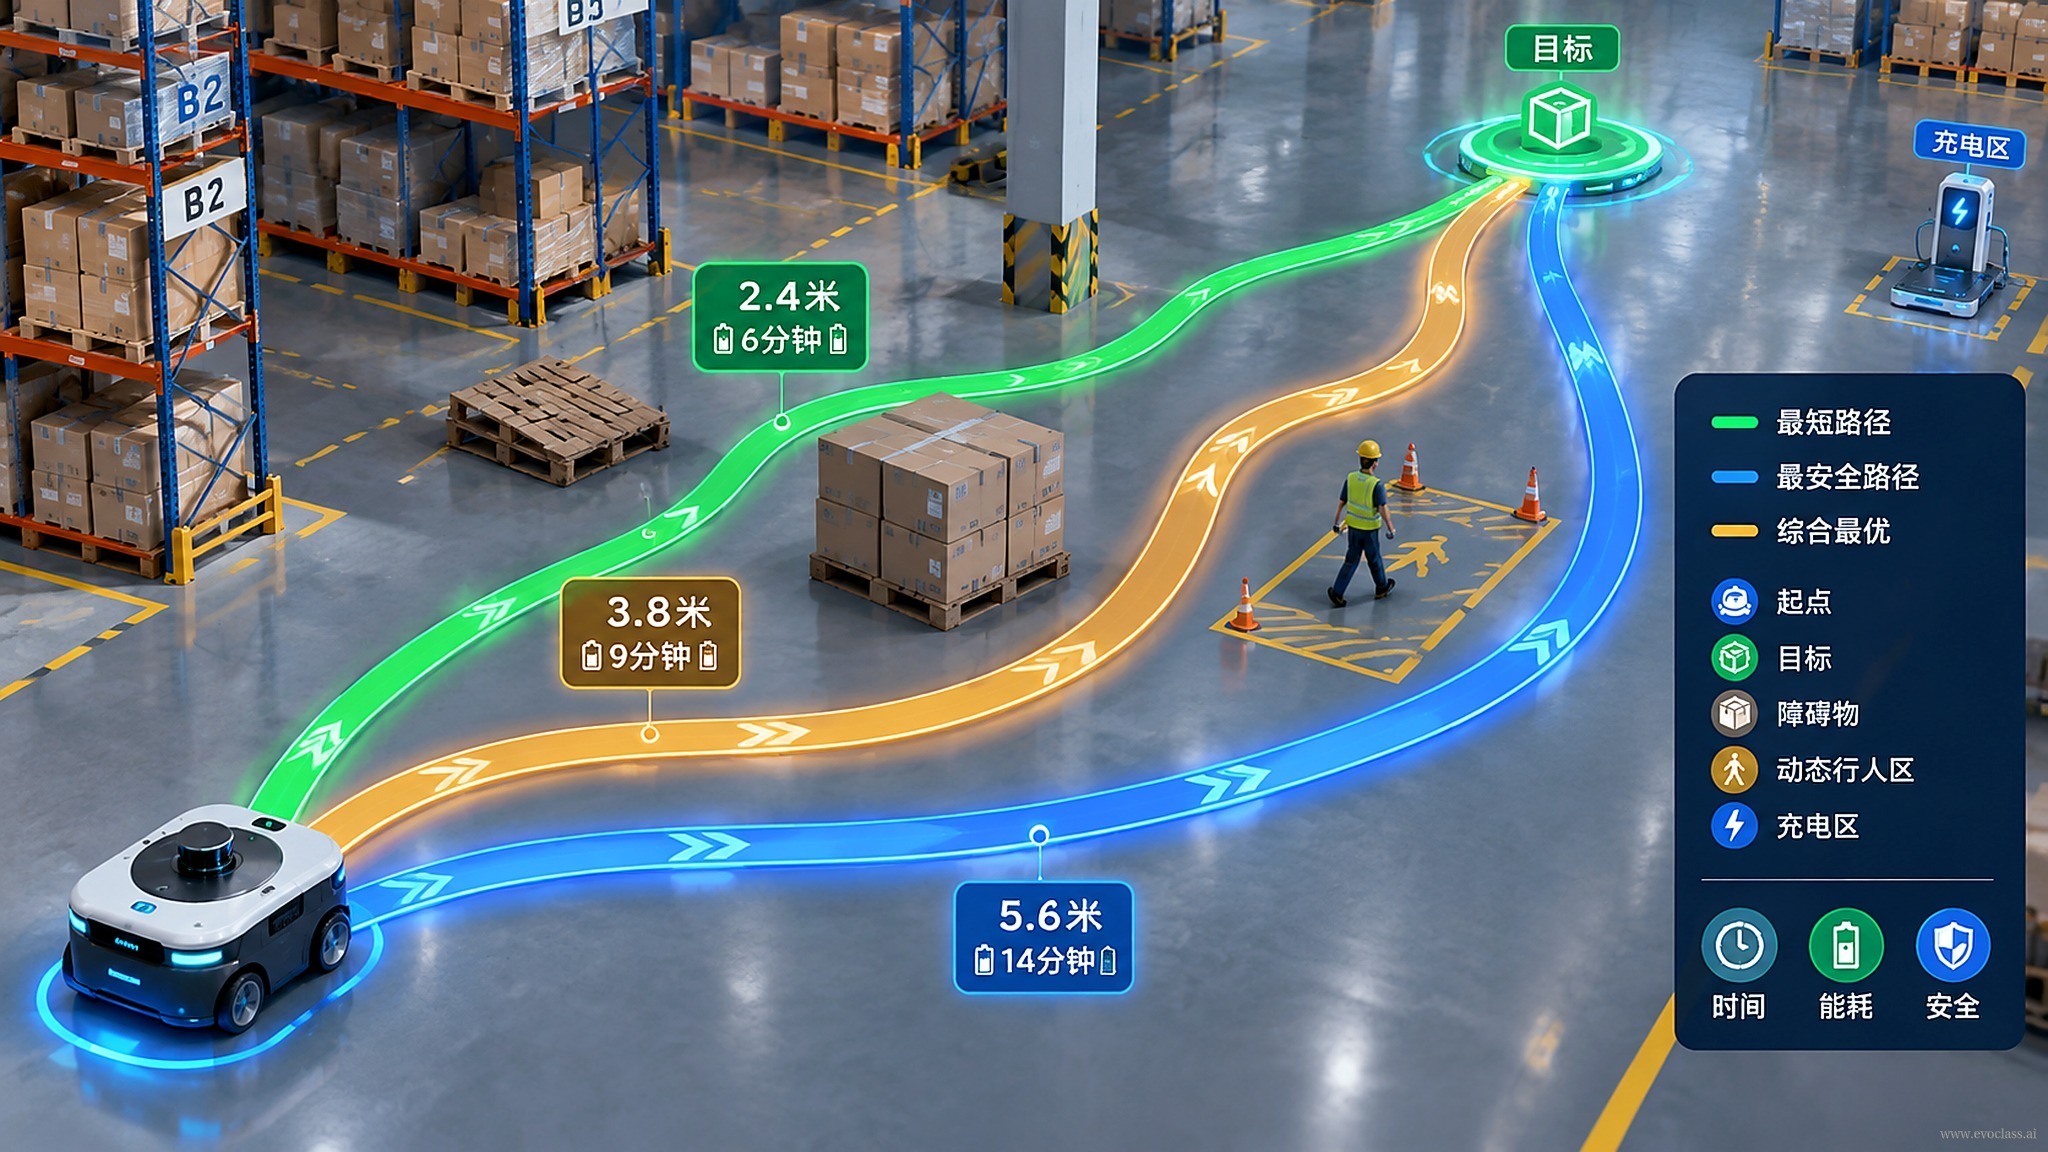
En unatarea de navegación de robots de almacén, nos enfrentamos a una distribución fija de almacén: estanterías, pasillos, obstáculos y los puntos de inicio y fin del robot ya están definidos. El objetivo es encontrar, bajo estas restricciones, unaruta sin colisiones que evite obstáculosy reducir al máximo la longitud del recorrido. La longitud de la ruta y la seguridad en la evasión de obstáculos no suelen ser del todo compatibles: una ruta más corta puede pasar muy cerca de las estanterías o atravesar zonas de alto riesgo; una ruta más segura puede requerir un rodeo mayor. Por lo tanto, este es un típico problema deoptimización multiobjetivo, y no un simple problema de ruta más corta.
De la descripción de la tarea a la llamada de EvoX
Aquí la IA desempeña el papel de "traductor de tareas": convierte automáticamente descripciones en lenguaje natural —distribución fija del almacén, entorno de obstáculos, inicio, meta, requisitos de evasión y objetivo de longitud de ruta— en configuraciones de llamada ejecutables por EvoX, reduciendo el coste de codificación manual y configuración de parámetros. Después,EvoX NSGA-II realiza en paralelo la evaluación de la población y la búsqueda en la GPU, conservando múltiples soluciones de compromiso y formando una familia de rutas que va desde "corta pero arriesgada" hasta "larga pero segura".
Definición de objetivos y compromiso multiobjetivo
- Objetivo de longitud de ruta: minimizar la distancia total recorrida por el robot desde el inicio hasta la meta.
- Objetivo de seguridad de evasión: minimizar el riesgo de colisión con obstáculos o maximizar la viabilidad sin colisiones.
- Restricciones: la ruta debe permanecer dentro de los pasillos, no puede atravesar estanterías u obstáculos y debe cumplir las restricciones cinemáticas del robot.
- Variables de decisión: puntos clave de la ruta, puntos de control de la curva, radio de giro, perfil de velocidad, etc.
Presentación de resultados
Al finalizar la optimización, el sistema genera una visualización de las rutas candidatas y curvas de tendencia de convergencia. El mapa de rutas visualizado sirve para observar la viabilidad de los caminos, la diversidad de rutas y la ruta sin colisiones recomendada; la tendencia de convergencia sirve para determinar si NSGA-II está encontrando gradualmente mejores soluciones de compromiso. Por ejemplo, si la curva de longitud de ruta se estabiliza y el riesgo de evasión ya no disminuye de forma significativa, se puede considerar que la búsqueda ha entrado en una meseta; si ambas aún muestran margen de mejora evidente, se pueden seguir aumentando las iteraciones o ajustar el tamaño de la población.
Mapa de rutas de navegación con evasión de obstáculos para robots de almacénLa imagen muestra un resultado multiobjetivo típico de la navegación de robots de almacén: la ruta más corta y la seguridad de evasión entran en conflicto; EvoX NSGA-II evalúa en paralelo las rutas candidatas en la GPU y conserva un conjunto de soluciones de compromiso que van desde cortas pero arriesgadas hasta largas pero seguras. El mapa de rutas sirve para comprobar la accesibilidad y la razonabilidad de la evasión, mientras que la curva de convergencia sirve para determinar si la búsqueda sigue mejorando.