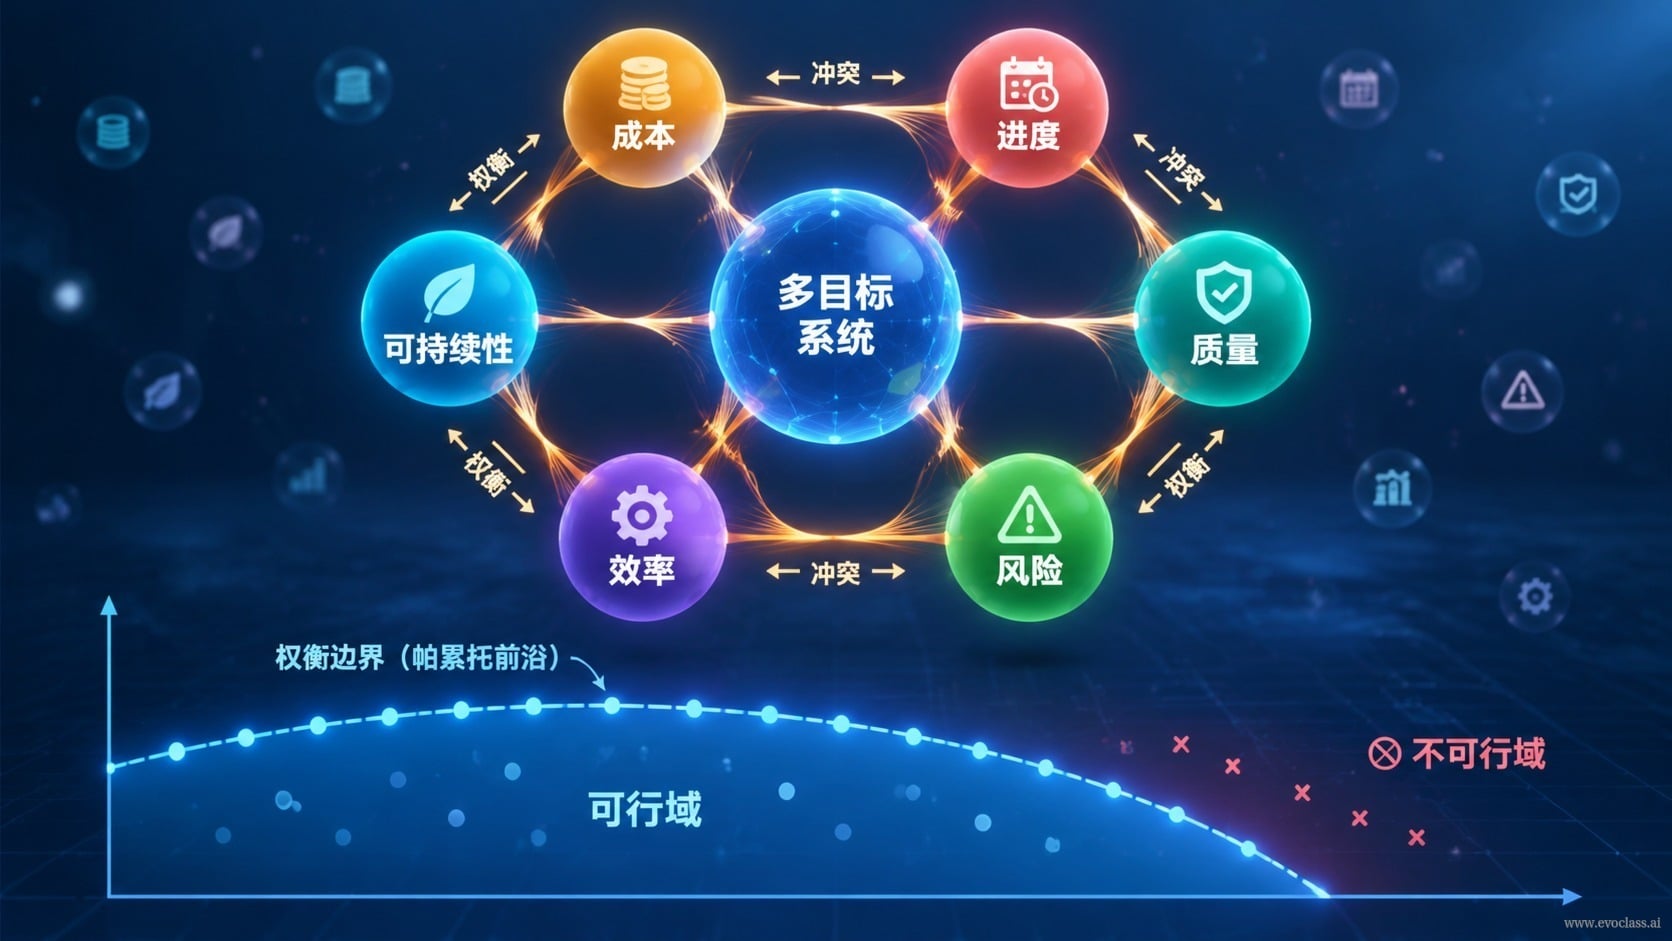
L'optimisation en ingénierie réelle est confrontée àdes objectifs multiples, des contraintes multiples et des retours coûteuxqui s'entremêlent en une complexité dense. Les objectifs se contraignent mutuellement, et il n'existe pas d'optimum unique idéal sans compromis : il faut donc d'abord identifier et accepter les conflits, plutôt que d'appliquer des hypothèses idéalisées à objectif unique.
La complexité du monde réel
- Objectifs non indépendants: améliorer un objectif peut en dégrader un autre ; par exemple, augmenter la portance s'accompagne souvent d'une hausse de la traînée ou d'une baisse de la stabilité.
- Contraintes imbriquées: la modification d'une variable locale affecte d'autres sous-systèmes ou phases du cycle de vie, créant des domaines admissibles couplés et des frontières implicites.
- Retours coûteux: les évaluations par simulation haute fidélité, soufflerie, essais en vol, etc., coûtent cher et ne peuvent soutenir un nombre illimité d'essais-erreurs.
- Objectifs difficiles à quantifier: la sécurité, la stabilité, le coût, la réglementation, la maintenabilité, etc., sont difficiles à unifier en un seul scalaire.
Le caractère structurel des conflits multi-objectifs
Il existe des conflits structurels entre objectifs multiples : améliorer un indicateur peut en dégrader un autre. Par exemple, dans la conception d'un aéronef, augmenter la portance s'accompagne souvent d'une hausse de la traînée ou d'une baisse de la stabilité ; et si l'on continue d'optimiser un indicateur aérodynamique, on peut déclencher des contraintes liées aux charges structurelles, à la protection thermique ou à la complexité du contrôle. Cela montre que les problèmes réels ne peuvent être réduits à un optimum à objectif unique.
Conflits multi-objectifs et compromisCette carte conceptuelle illustre les conflits structurels entre objectifs multiples : améliorer la portance peut accroître la traînée ou réduire la stabilité, la modification de variables locales affecte à son tour des contraintes structurelles et de protection thermique, tandis que le coût des évaluations haute fidélité limite le nombre d'essais-erreurs. Le système ne doit donc pas fournir trop tôt un optimum unique, mais explorer et conserver un ensemble de candidats diversifiés, à confier aux experts pour arbitrer bénéfices et coûts.