Dans le monde physique réel, les problèmes d'ingénierie et de recherche n'admettent généralement pas de « solution optimale unique et sans coût » :les objectifs sont difficiles à quantifier entièrement, les contraintes s'imbriquent les unes dans les autres et l'évaluation des retours est coûteuse, et les multiples objectifs se contraignent mutuellement. Prenons l'exemple de la conception d'un aéronef : augmenter la portance s'accompagne souvent d'une hausse de la traînée ou d'une baisse de la stabilité. La mission centrale du système n'est donc pas de décider à la place de l'expert, mais d'explorer et de conserver un ensemble de solutions candidates diversifiées, offrant à l'expert une base de comparaison entre bénéfices et coûts.
Trois faits essentiels
- Les hypothèses idéales n'existent pas: les objectifs ne peuvent souvent être que partiellement quantifiés (par ex. « confort », « marge de sécurité »), les contraintes s'imbriquent à plusieurs niveaux, et chaque évaluation réelle — simulation haute fidélité, essai sur banc ou vol d'essai — exige un temps et un coût considérables.
- Les objectifs multiples s'opposent: portance et traînée, performance et stabilité, précision et consommation d'énergie ne peuvent souvent pas être optimisées simultanément ; toute amélioration doit préciser clairement ce qu'elle coûte en retour.
- Un retour coûteux limite les essais-erreurs: impossible d'essayer un nombre illimité de fois ; conserver la diversité sous un budget d'évaluation limité est donc plus robuste que de verrouiller trop tôt un point unique.
Pourquoi il ne faut pas converger prématurément vers une réponse unique
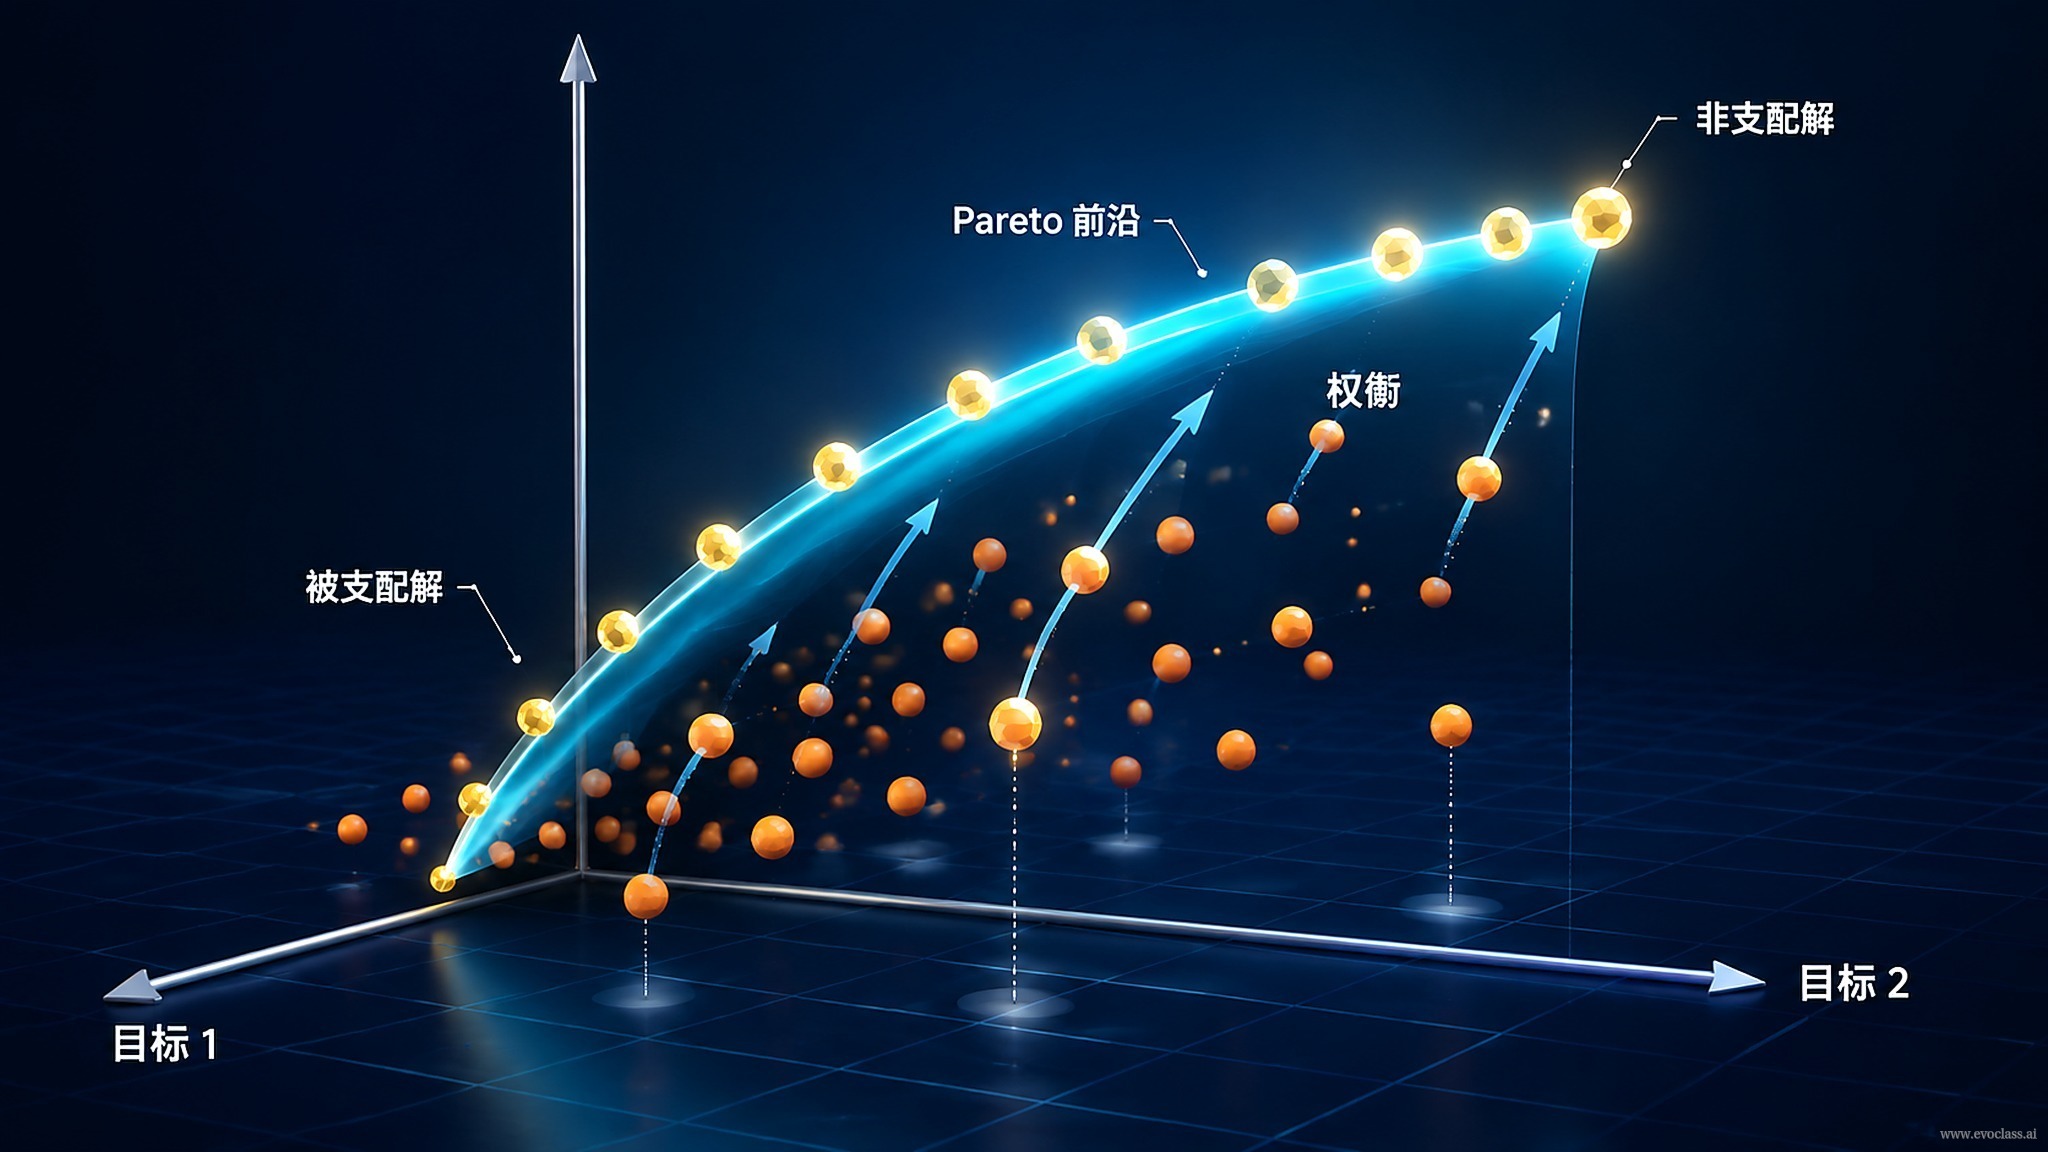
Si le système livre trop tôt une « solution optimale » isolée, l'espace de décision se réduit : l'expert ne voit plus les autres possibilités et ne peut pas déterminer entre quels deux objectifs ce point a opéré un compromis. L'approche la plus adaptée consiste à conserver, selon la relation de non-domination, un ensemble de solutions candidates qui privilégient chacune des dimensions telles que la portance, la traînée ou la stabilité, formant unfront de Pareto. Chaque point du front représente un compromis légitime — améliorer un objectif implique d'en sacrifier un autre ; la valeur du front ne réside donc pas dans « lequel est le meilleur », mais dans la présentation de la relation complète entre bénéfices et coûts, qui soutient les jugements de préférence et les décisions ultérieures.
Exploration du front de ParetoLe schéma présente le problème multi-objectifs sous la forme d'un front de Pareto : chaque point du front constitue un compromis légitime, et améliorer l'un des critères — portance, traînée ou stabilité — se paie souvent par la régression d'un autre. Conserver cet ensemble de solutions candidates mutuellement non dominées offre à l'expert une base de comparaison entre bénéfices et coûts, et évite de verrouiller trop tôt un point unique par une somme pondérée avant même l'exploration.