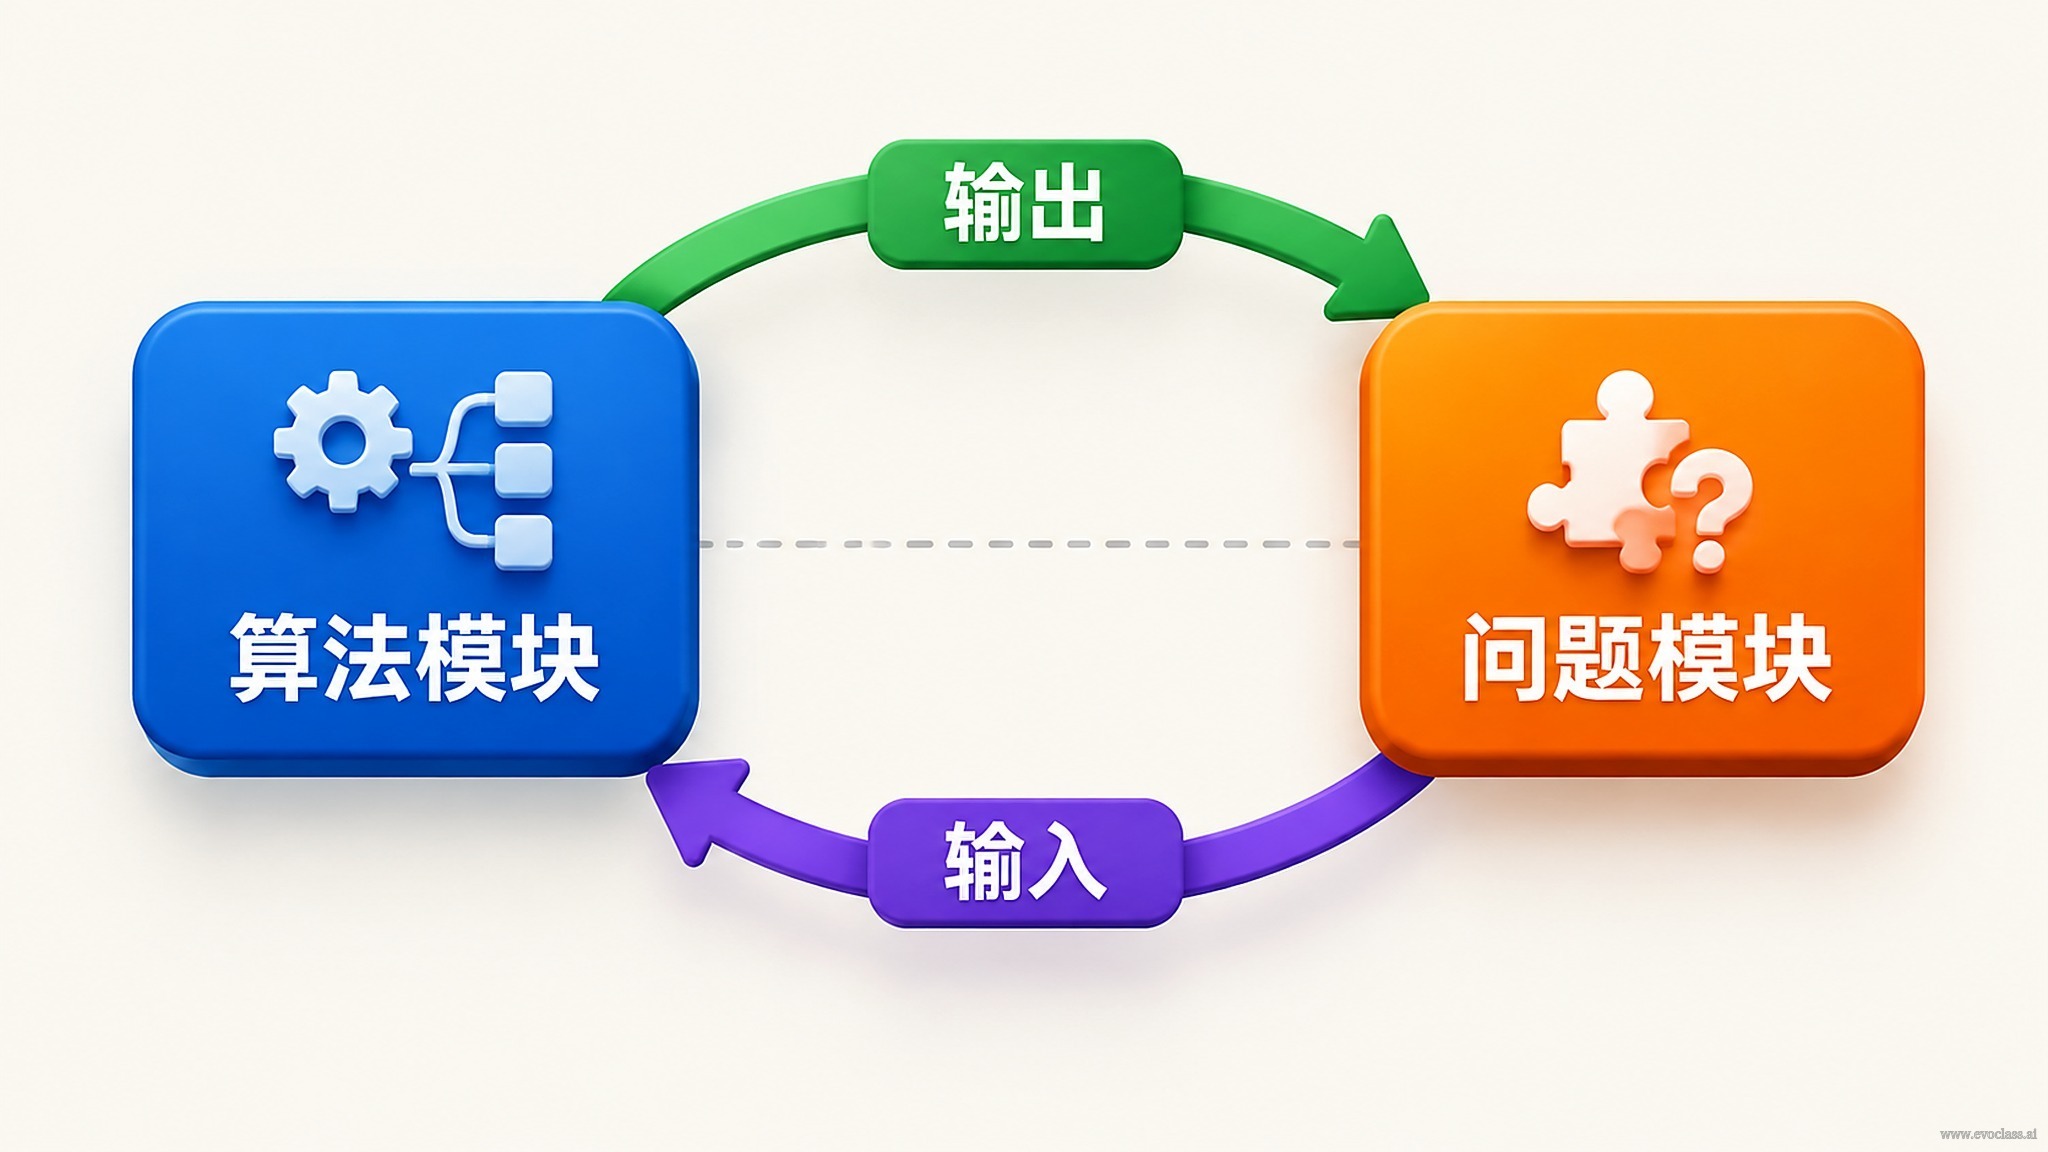
Dans lesocle ouvert et découpléd'EvoX, un processus évolutif complet est décomposé en deux « briques » interchangeables :le module algorithmerépond à la question « comment chercher »,le module problèmerépond à la question « quoi évaluer et comment l'environnement rétroagit ». Les deux se connectent via un ensemble clair de contrats d'interface, formant ainsi un processus évolutif réutilisable, remplaçable et transférable.
Module algorithme : encapsuler « comment chercher »
- Génération de solutions candidates et mise à jour de la population: l'initialisation, la mutation, le croisement, la sélection, la conservation des élites et autres logiques évolutives sont implémentées de manière unifiée par le module algorithme.
- Contrôle de la recherche: le nombre d'itérations, la taille de la population, le redémarrage et les critères de convergence, la planification des paramètres d'opérateurs relèvent tous des décisions du côté algorithme.
- Le module algorithme ne dépend que du prérequis abstrait selon lequel « les solutions candidates seront évaluées » ; il ne se soucie ni de la signification physique ni de la forme concrète de la fonction objectif.
Module problème : définir « quoi évaluer et comment l'environnement rétroagit »
- Transformer les solutions candidates en retours comparables: valeurs d'objectif, fitness, violations de contraintes, ou le résultat d'une interaction avec l'environnement.
- Déclarer les limites et contraintes du problème: dimensions des variables, plages de valeurs, règles du domaine réalisable, afin que l'algorithme sache où générer des solutions candidates.
- Fournir une évaluation cohérente pour un même lot de solutions candidates, permettant une comparaison transversale entre individus, générations et algorithmes différents.
Contrat d'interface : lot de solutions candidates ⇄ résultats d'évaluation
Le module algorithme soumet au module problèmeun lot de solutions candidates;问题模块返回des résultats d'évaluation structurés(vecteur d'objectifs, violations de contraintes et informations de diagnostic supplémentaires facultatives) ; le module algorithme met alors à jour la population et passe à la génération suivante. Cet aller-retour « soumission—retour » constitue une génération d'évolution.
Les bénéfices du découplage
- Extension indépendante: l'ajout ou le remplacement d'un algorithme n'affecte pas la définition du problème ; la modification ou l'ajout d'un problème n'exige pas non plus de réécrire le module algorithme.
- Combinable: un même module problème peut être connecté à différents algorithmes évolutifs, et un même module algorithme peut être basculé vers différents modules problème.
- Transférable: tant que le contrat d'interface reste stable, l'algorithme et le problème peuvent être réutilisés, remplacés et transférés d'une tâche à l'autre.
Pourquoi c'est particulièrement important dans le contexte de cette leçon : compromis multi-objectifs et retours coûteux
Cette leçon porte sur des problèmes d'ingénierie du monde physique réel — par exemple la conception d'unprofil d'aile supercritiquechez COMAC. Ces problèmes présentent généralement trois caractéristiques simultanées : plusieurs objectifs qui s'opposent mutuellement (par exemple, augmenter la portance entraîne souvent une hausse de la traînée et une baisse de stabilité), des contraintes imbriquées (comme le coefficient de portance critique de buffeting, la contrainte maximale ne devant pas dépasser la limite admissible du matériau), ainsi quedes retours coûteux et clairsemés(le coût d'une évaluation par simulation haute fidélité est très élevé). La division en modules est justement conçue pour répondre à ces trois points.
Du côté du module problème, les objectifs multiples et les contraintes sont uniformément convertis en résultats d'évaluation comparables : le vecteur d'objectifs décrit chaque indicateur, la violation de contraintes mesure le degré de dépassement, et si nécessaire, on recourt à unmodèle de substitutionpour fournir une évaluation approximative à moindre coût, atténuant ainsi le goulot d'étranglement des retours lié aux simulations haute fidélité. Du côté du module algorithme, la recherche ne vise plus une convergence prématurée vers une unique « meilleure réponse », mais maintientun ensemble de solutions candidates diversifiées, permettant aux experts d'optimiser les préférences et d'arbitrer entre portance, traînée et marge de sécurité.
Par conséquent, le contrat « lot de solutions candidates ⇄ résultats d'évaluation » doit pouvoir porter non seulement une fitness scalaire unique, mais aussi le vecteur d'objectifs et les violations de contraintes : le compromis multi-objectifs exige que l'algorithme puisse effectuer des comparaisons de non-domination, et le traitement des contraintes exige qu'il puisse distinguer le réalisable du non réalisable. Si le contrat est incomplet, les informations multi-objectifs et de contraintes sont définitivement perdues au niveau de l'interface, et la capacité de réutilisation et de transfert permise par le découplage s'en trouve anéantie.
Schéma des interactions d'entrée-sortie entre le module algorithme et le module problèmeLe module algorithme se charge de la génération de solutions candidates, de la mise à jour de la population et du contrôle de la recherche ; le module problème se charge d'évaluer les solutions candidates en valeurs d'objectif, fitness ou violations de contraintes. Les deux dialoguent par allers-retours selon le contrat « lot de solutions candidates et résultats d'évaluation » ; une soumission et un retour constituent une génération d'évolution. Le contrat doit porter à la fois le vecteur d'objectifs et les violations de contraintes, faute de quoi les informations sur le compromis multi-objectifs et les contraintes seront perdues au niveau de l'interface, et la capacité de réutilisation et de transfert s'en trouvera anéantie.