Les tâches d'optimisation du monde réel ressemblent rarement à celles des manuels : objectif unique, contraintes claires et une solution optimale que l'on peut écrire. En ingénierie et en recherche, la norme est plutôt la suivante :plusieurs objectifs s'opposent et entrent en conflit— réduire le temps de charge nuit souvent à la durée de vie, améliorer les performances aérodynamiques augmente fréquemment la traînée, et accroître l'échelle d'évaluation implique des coûts et de la latence. Améliorer un indicateur exige généralement de céder sur un autre : il n'existe donc pas d'« optimum gratuit » au sens global. C'est précisément le positionnement d'EvoX face aux tâches réelles : non pas livrer au plus vite une « réponse unique », mais explorer en parallèle selon différentes directions de préférence, conserver un ensemble de candidats différenciés et remettre l'arbitrage final aux experts du domaine et aux contraintes réelles.
I. Conflictualité : les objectifs sont souvent incompatibles
- Il existe de véritables compromis entre les indicateurs : augmenter la portance s'accompagne souvent d'une hausse de la traînée, et amincir le profil améliore l'aérodynamique mais affaiblit la résistance structurelle.
- L'« optimum » doit être accompagné d'une explication des préférences : un même ensemble de solutions candidates donnera des recommandations différentes selon que l'on privilégie le coût ou la sécurité.
- La formulation plus juste n'est pas « trouver la solution optimale », mais « trouver, sous des préférences données, une solution de compromis acceptable et explicable ».
II. La solution n'est pas un point, mais un ensemble de solutions de compromis
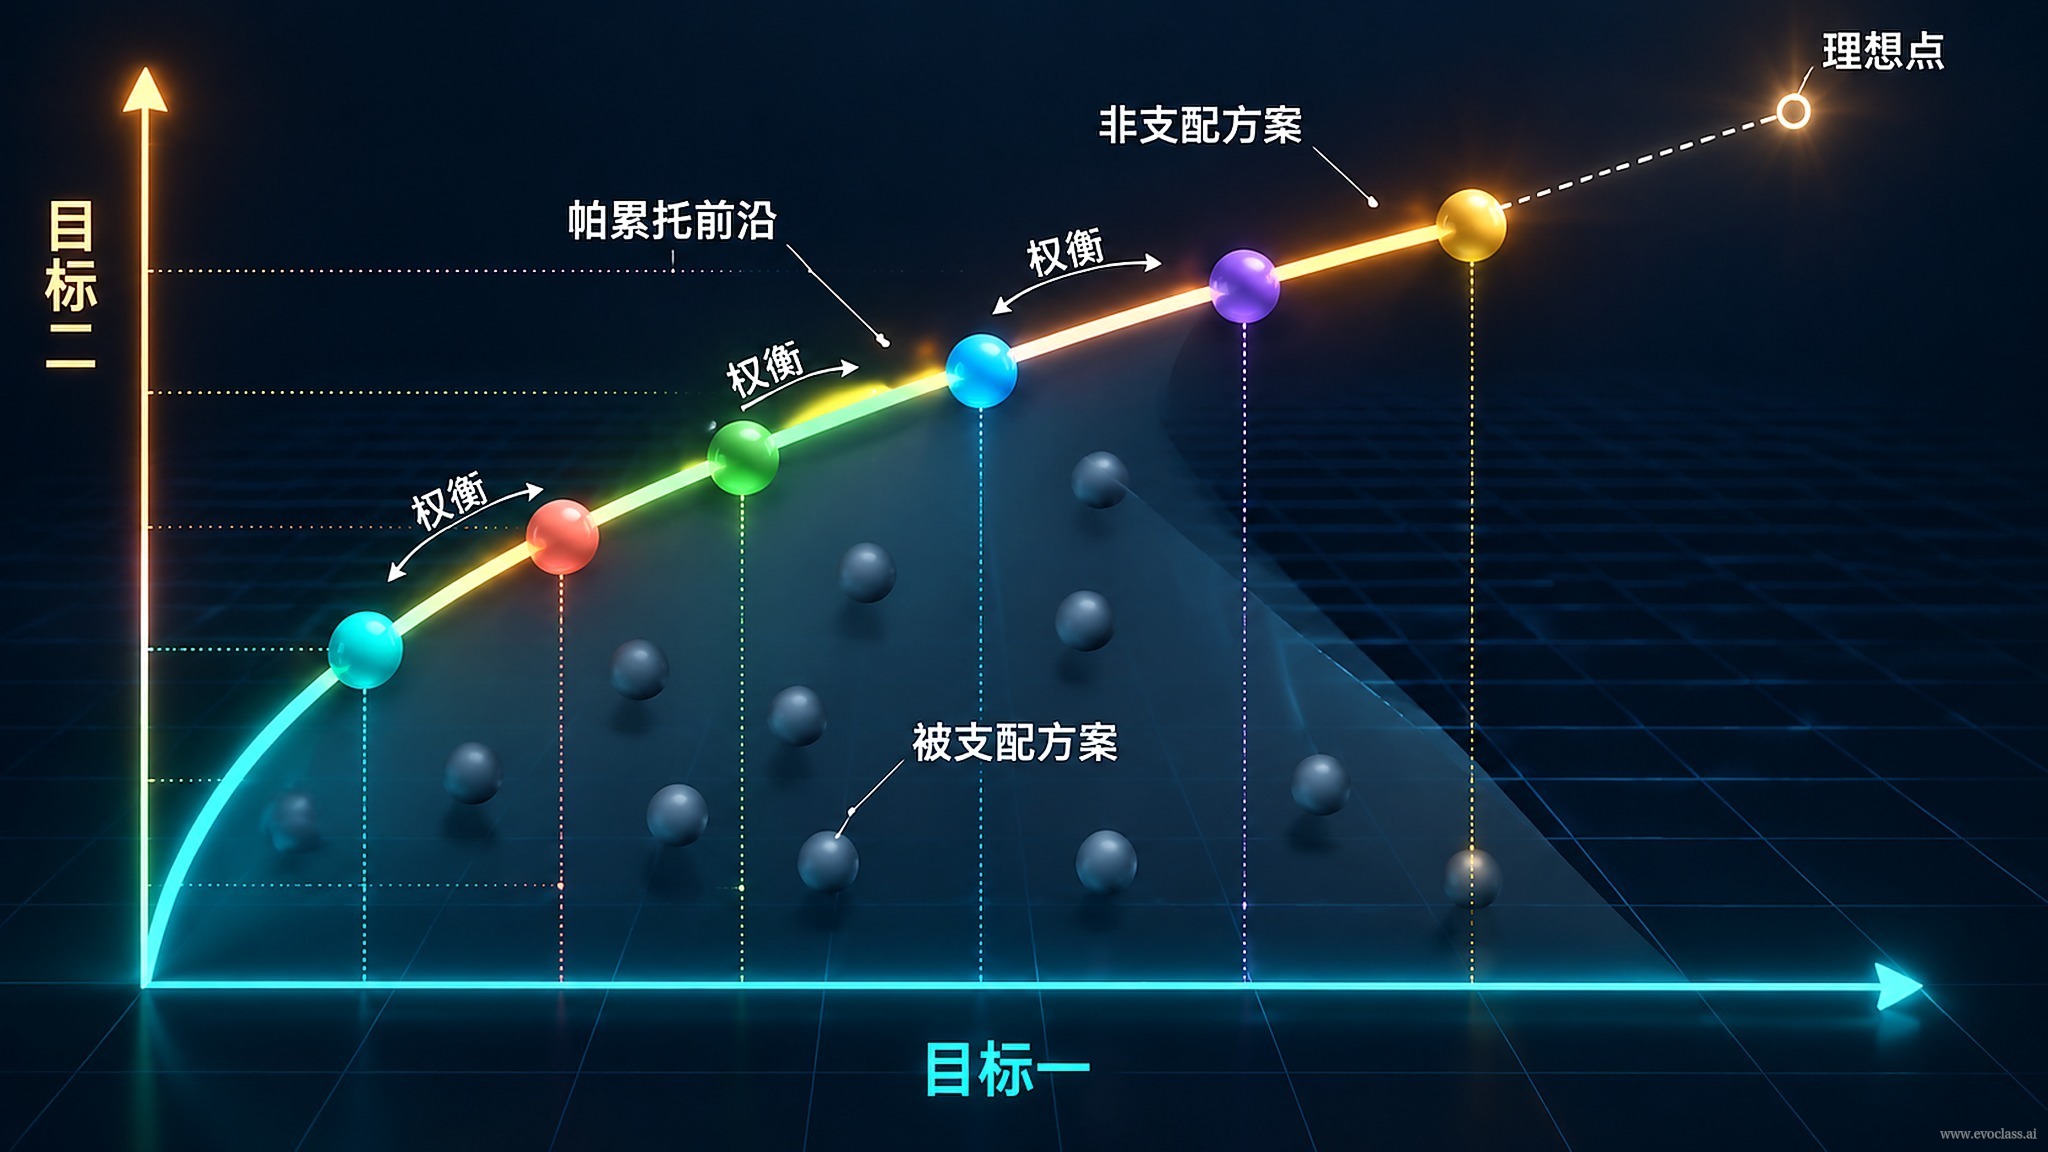
L'ensemble des solutions d'un problème multi-objectif est appelé front de Pareto: chaque point du front représente une orientation de préférence légitime, et aucun objectif ne peut être amélioré sans en dégrader un autre. Les solutions du front ne se dominent pas mutuellement : il n'y a pas de classement absolu, seulement une meilleure adéquation selon les préférences.
III. L'exploration prime sur la convergence
- Se restreindre trop tôt à une solution unique fait perdre l'information structurelle de l'espace des solutions et empêche le système de répondre à la question « si les contraintes changent, quelles alternatives reste-t-il ? ».
- Il faut maintenir la diversité de la population, afin que différentes directions de préférence soient échantillonnées et évaluées simultanément, et éviter que tous les individus ne s'effondrent dans une zone étroite du front.
- La valeur de la différenciation réside dans la capacité à réagir au changement : lorsque les contraintes d'ingénierie, les coûts ou les risques évoluent, le décideur peut basculer rapidement vers une alternative sans devoir tout recalculer.
Pour que ce « déploiement multidirectionnel » soit réellement opérationnel, il faut une base de calcul à la hauteur. EvoX organise les candidats, les résultats d'évaluation et l'état de l'algorithme sous forme de tenseurs calculables globalement, de sorte que mutation, évaluation et mise à jour d'état entrent comme un tout dans le graphe de calcul et bénéficient de l'optimisation par compilation ; le planificateur Runtime distribue ensuite les calculs par lots vers les GPU, les accélérateurs ou les clusters distribués. C'est précisément parce que le parallélisme tensorisé offre une évaluation par lots à haut débit que maintenir une grande population et couvrir tout le front devient un choix viable en ingénierie, plutôt que d'être écrasé par le coût des évaluations séquentielles.
IV. Retour d'information clairsemé et coût d'évaluation élevé
Les évaluations réelles proviennent de simulations, d'essais sur banc ou de prototypes : coût unitaire élevé, signal clairsemé (parfois seulement réussite/échec, ou quelques indicateurs bruités). Il faut donc consacrer le budget limité aux zones capables d'étendre l'espace des compromis : remplacer une partie des évaluations haute fidélité par des modèles substituts, orienter le budget vers les candidats à forte incertitude susceptibles d'améliorer la couverture du front, et maintenir une largeur d'échantillonnage sur tout le front, plutôt que de peaufiner sans cesse autour de la « solution optimale » du moment.
V. Attribution du pouvoir de décision
L'algorithme déploie l'espace des compromis et fournit un ensemble de candidats comparables ; l'expert humain, lui, rend la décision finale en fonction des préférences du scénario, des réglementations et des contraintes commerciales. Les deux ne peuvent se substituer l'un à l'autre : l'algorithme ne remplace pas le jugement sur les préférences et les risques, et l'expert ne peut énumérer manuellement l'étendue de l'espace des compromis.
Front de Pareto multi-objectif et distribution des solutions candidatesL'illustration présente l'optimisation multi-objectif sous la forme d'un front de Pareto : des objectifs comme le temps de charge et la durée de vie s'opposent, améliorer l'un se fait souvent au détriment de l'autre, et les solutions du front ne se dominent pas. EvoX maintient une grande population grâce au parallélisme tensorisé, échantillonne selon différentes directions de préférence et conserve des candidats différenciés, que le décideur arbitre selon les contraintes.