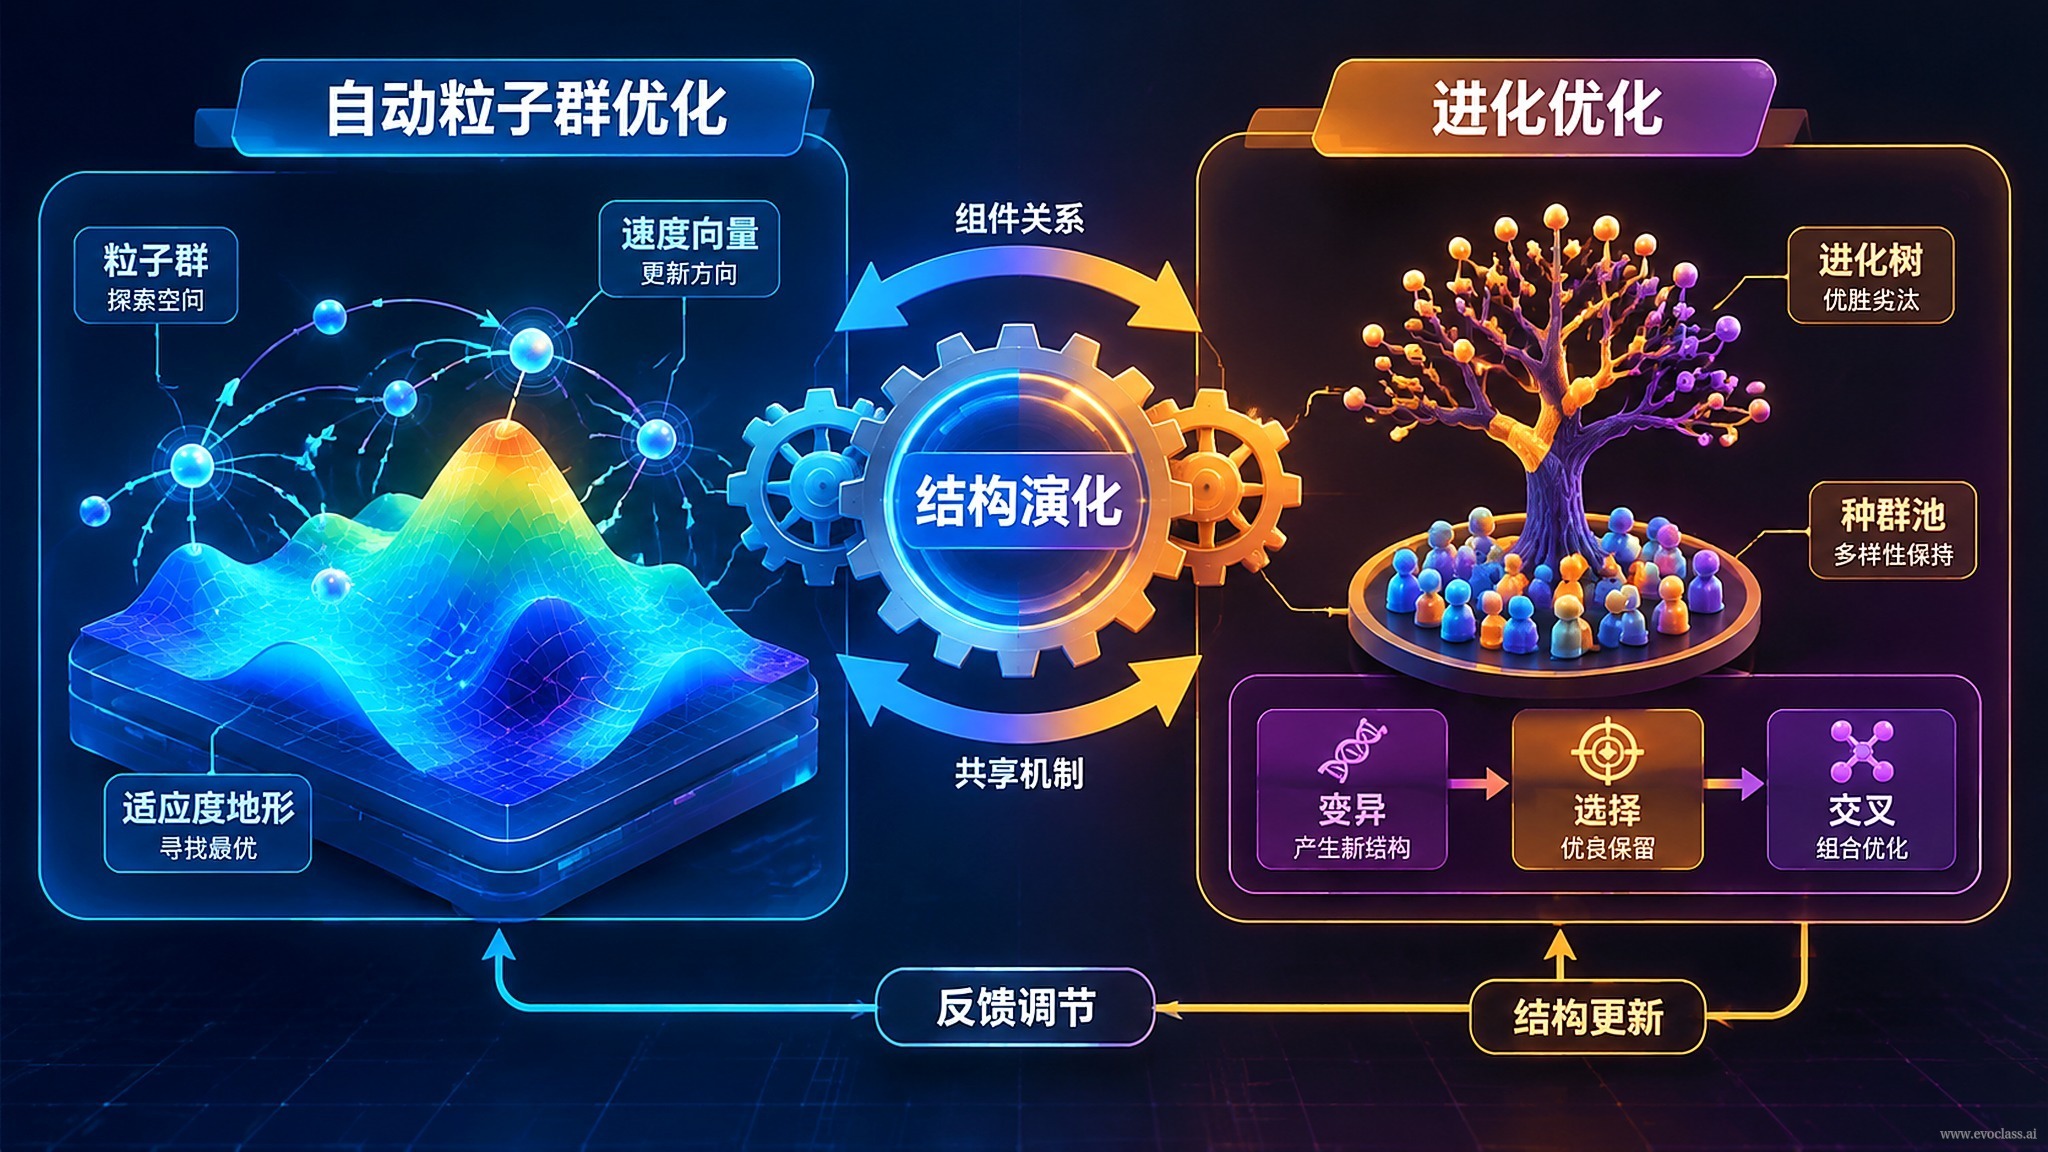
Dans des méthodes comme MetaDE, l'évolution se produit au niveau desparamètres: l'algorithme interne résout la tâche réelle, tandis que l'algorithme externe ajuste la configuration et la stratégie de l'algorithme interne. Or AutoPSO et EvoGO élèvent l'objet de l'évolution d'un cran supplémentaire — en faisant évoluer directementla structure algorithmique elle-même: comment les composants se combinent, comment les candidats sont générés, comment les règles de mise à jour sont organisées.
Critère : que recherche réellement la couche externe
Pour distinguer « réglage de paramètres » et « modification de structure », il ne faut pas se fier au nom de la méthode, mais auniveau de l'espace de recherche externe. Pour les méthodes comme MetaDE, l'espace de recherche externe est la configuration et la stratégie de l'algorithme interne (valeurs du facteur d'apprentissage, de la probabilité de mutation, de la pression de sélection, etc.) ; celui d'AutoPSO / EvoGO est la structure algorithmique — quels composants participent à la combinaison, à quoi ressemble le processus de génération des candidats, comment l'état est mis à jour.
- paramètres: la structure est figée, seules les valeurs sont ajustées. Le champ d'action est l'« intensité » du comportement.
- Couche structurelle: les composants et les modes de connexion sont variables. Le champ d'action est la « forme » du comportement.
AutoPSO : décomposer le PSO classique en un bassin de composants
La formule figée de mise à jour vitesse–position du PSO classique est remplacée. AutoPSO décompose ce processus en composants combinables : terme de vitesse, topologie de voisinage, terme de perturbation, stratégie de redémarrage, etc., que l'évolution externe sélectionne et assemble en un nouveau générateur de candidats. Il n'utilise plus la structure de mise à jour classique figée, mais fait de la « structure de mise à jour » elle-même une variable recherchable. Ajuster le facteur d'apprentissage ne change que l'intensité du comportement ; modifier la combinaison des composants change la forme du comportement.
EvoGO : laisser le retour historique décider dans quelle direction modifier la structure
EvoGO met l'accent sur l'intégration du retour historique dans la trajectoire d'évolution structurelle : les trajectoires de recherche passées et les enregistrements de performance ne servent plus seulement à « sélectionner des solutions », mais à décider « dans quelle direction modifier la structure ensuite ». Le retour passe ainsi de filtre de résultats à volant de la mise à jour structurelle — il modifie l'orientation des candidats structurels du prochain cycle, au lieu de simplement choisir un bon résultat parmi un lot de candidats déjà terminés.
Squelette bicouche partagé et implications d'ingénierie
Les deux partagent le même squelette : l'algorithme interne s'exécute sur la tâche réelle, la couche externe fait évoluer la structure en fonction des performances de la couche interne. La condition clé est la densité d'échantillons — l'exécution par lots en parallèle sur GPU d'un grand nombre de tâches internes rend les échantillons appariés « structure–performance » suffisamment denses, afin que la sélection externe ait une signification statistique et ne soit pas dictée par le bruit d'une exécution unique.
Relation d'évolution structurelle entre AutoPSO et EvoGOLe schéma compare l'évolution au niveau des paramètres et celle au niveau de la structure : la couche externe de MetaDE recherche les valeurs de configuration (facteur d'apprentissage, probabilité de mutation, etc.) avec une structure algorithmique figée ; celle d'AutoPSO et d'EvoGO recherche comment les composants se combinent, comment les candidats sont générés et comment les règles de mise à jour sont organisées. AutoPSO décompose la mise à jour du PSO en un bassin de composants (terme de vitesse, topologie de voisinage, perturbation, redémarrage, etc.) que la couche externe sélectionne et assemble, tandis qu'EvoGO utilise le retour des trajectoires historiques pour décider dans quelle direction modifier la structure ensuite.