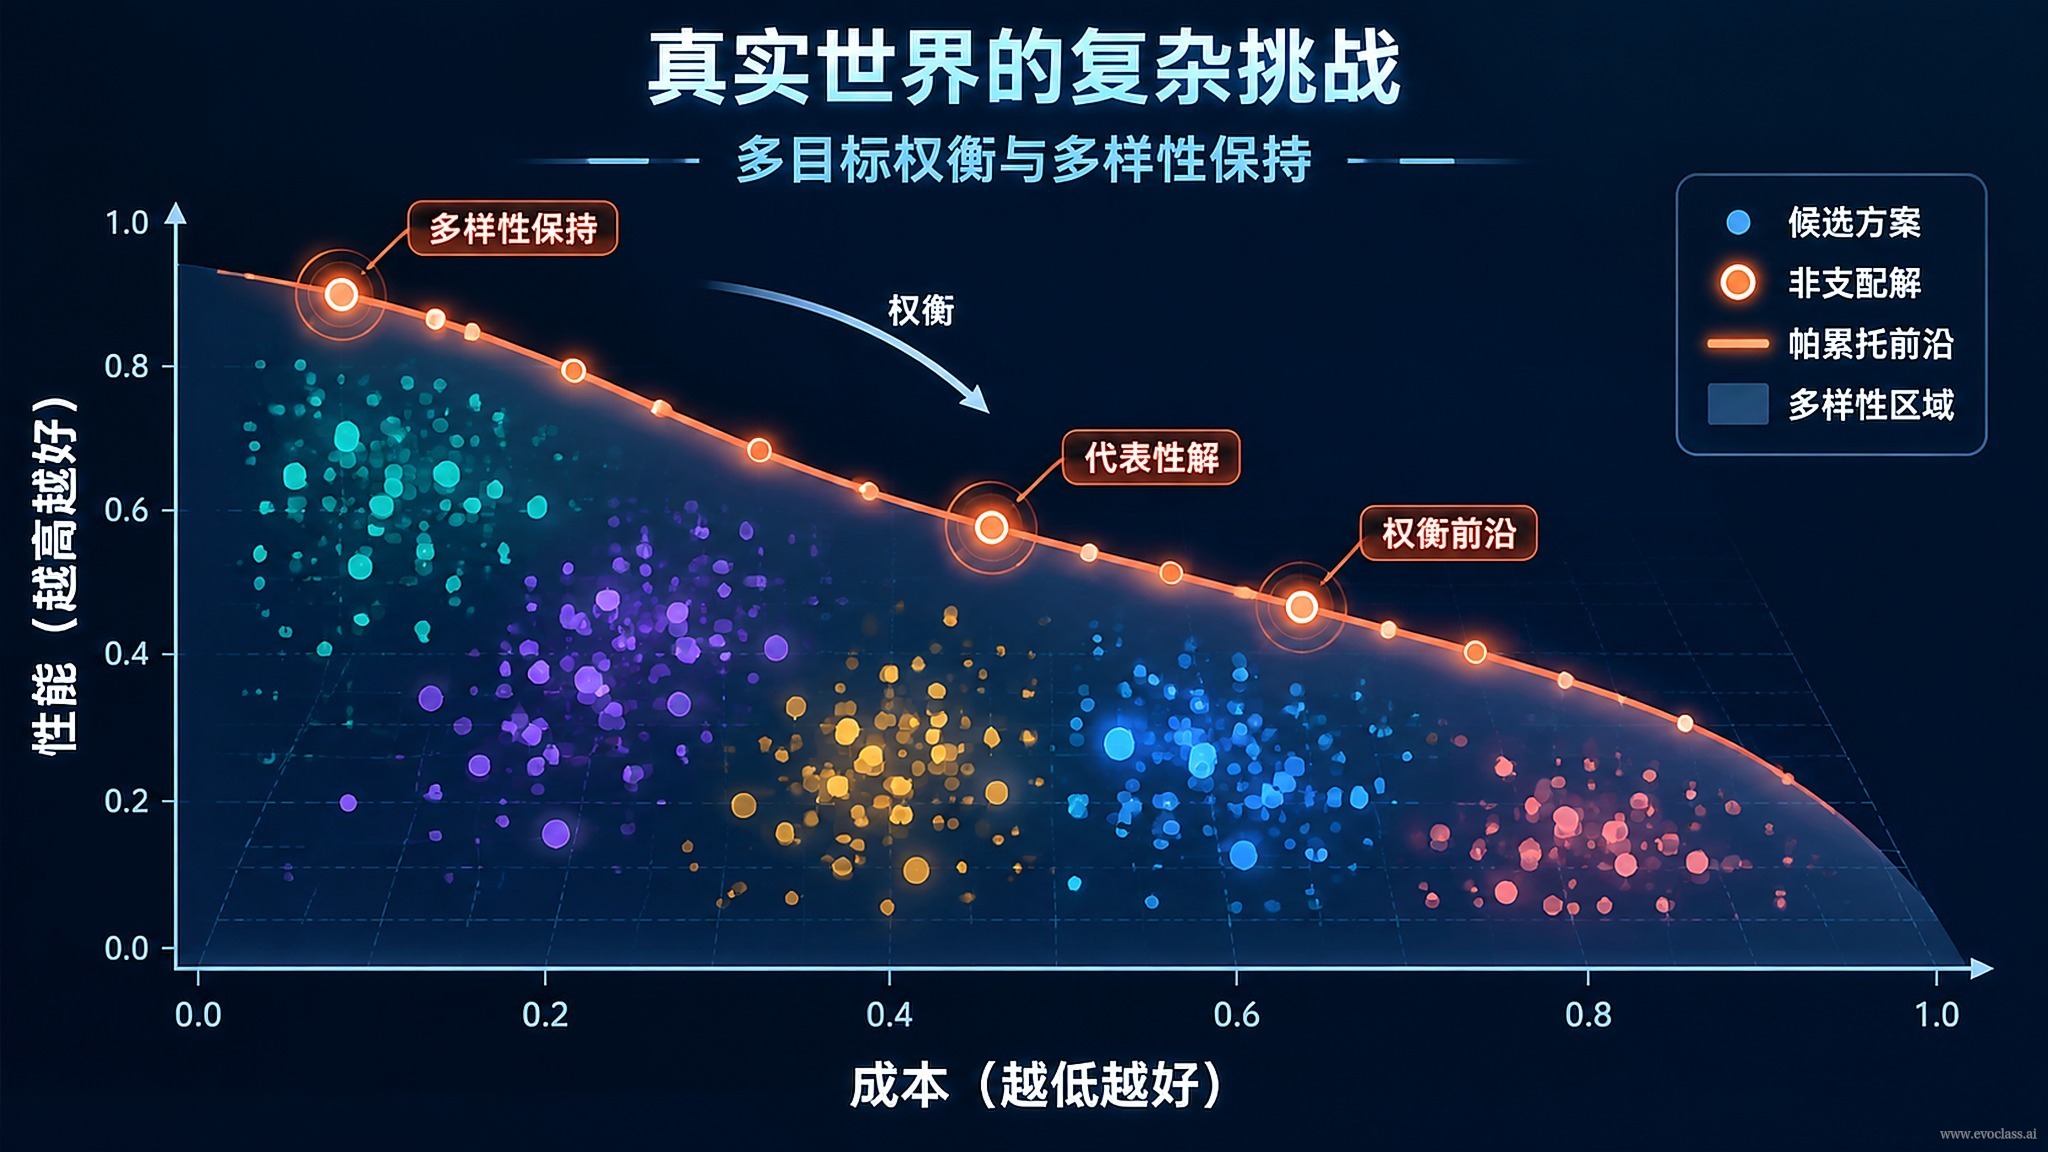
Les problèmes complexes du monde réel ont rarement une solution optimale unique. Les objectifs multiples se contraignent mutuellement, et l'amélioration d'un indicateur se fait généralement au détriment d'un autre. Par conséquent, un système ne doit pas converger vers une « réponse optimale » unique, mais conserver un ensemble de solutions candidates non dominées et diversifiées, afin de rendre les compromis explicitement visibles et de laisser la décision à la main de l'humain.
Les conflits d'objectifs sont structurels, pas une question de réglage de paramètres
Il n'existe pas d'optimum simultané entre des objectifs tels que le rapport portance/traînée, la résistance structurelle, le coût ou la fabricabilité. La courbe de compromis (front de Pareto) peut seulement être approchée, jamais éliminée. Les points gris du graphique représentent les solutions possibles, les points colorés les candidats non dominés, qui ensemble constituent le front.
En multi-objectif, il n'existe pas d'ordre total
Deux solutions quelconques peuvent être mutuellement non dominées ; le « meilleur » ne peut être défini qu'en précisant une direction de préférence. Ainsi, privilégier la résistance, l'efficacité, l'équilibre ou une traînée minimale sont tous des choix légitimes selon les préférences, et non un classement unique que l'on pourrait ordonner arbitrairement.
Un retour d'information épars est la norme
Dans l'ingénierie réelle, l'évaluation repose sur des simulations coûteuses ou des mesures expérimentales : les retours sont rares, bruités et les gradients inexploitables, ce qui rend difficile la progression d'une recherche par escalade ponctuelle. Les algorithmes évolutionnaires, en maintenant une population, explorent plusieurs directions simultanément avec peu d'évaluations, évitant de miser tout le budget sur une seule direction.
La diversité est un atout, non un sous-produit
Un ensemble de candidats répartis sur différentes zones du front revient à laisser le choix et l'expertise métier à l'expert, plutôt que de décider à sa place. Si l'on ne recherche que l'optimum actuel, la population converge prématurément, les modes s'effondrent et l'on perd finalement tout un intervalle de compromis inexploré. Les deux petits graphiques à droite illustrent visuellement cette différence : la convergence ponctuelle s'effondre en un amas, tandis que la distribution diversifiée s'étale en front.
Une répartition claire des responsabilités
L'algorithme se charge de « générer un ensemble d'options utilisables et diversifiées », tandis que l'expert métier se charge de « réaliser l'évaluation et l'arbitrage selon les préférences et les contraintes ». Le groupe de solutions candidates ne décide pas à la place de l'humain : il met sur la table des options comparables.
Exemple d'ingénierie : conception de profils d'aile supercritiques
L'efficacité aérodynamique, les caractéristiques de divergence de traînée, la résistance structurelle et le coût de fabrication se contraignent mutuellement. La valeur d'EvoX ne réside pas dans la fourniture d'un unique « profil d'aile optimal », mais dans la production d'une famille de profils candidats couvrant différents intervalles de compromis, parmi lesquels les ingénieurs peuvent choisir selon les conditions de vol spécifiques et les contraintes de fabrication.
Nuage de points des compromis multi-objectifs et distribution des solutions candidatesLes points gris représentent les solutions possibles ; les points colorés, mutuellement non dominés, approchent ensemble le front de Pareto. Les deux petits graphiques à droite comparent l'effondrement de la convergence ponctuelle en un amas et l'étalement d'une distribution diversifiée en front. Cela montre qu'en multi-objectif il n'existe pas d'ordre total, seulement des compromis assortis d'une direction de préférence ; l'algorithme doit produire un ensemble de candidats couvrant différents intervalles de compromis, et non une unique « solution optimale ».