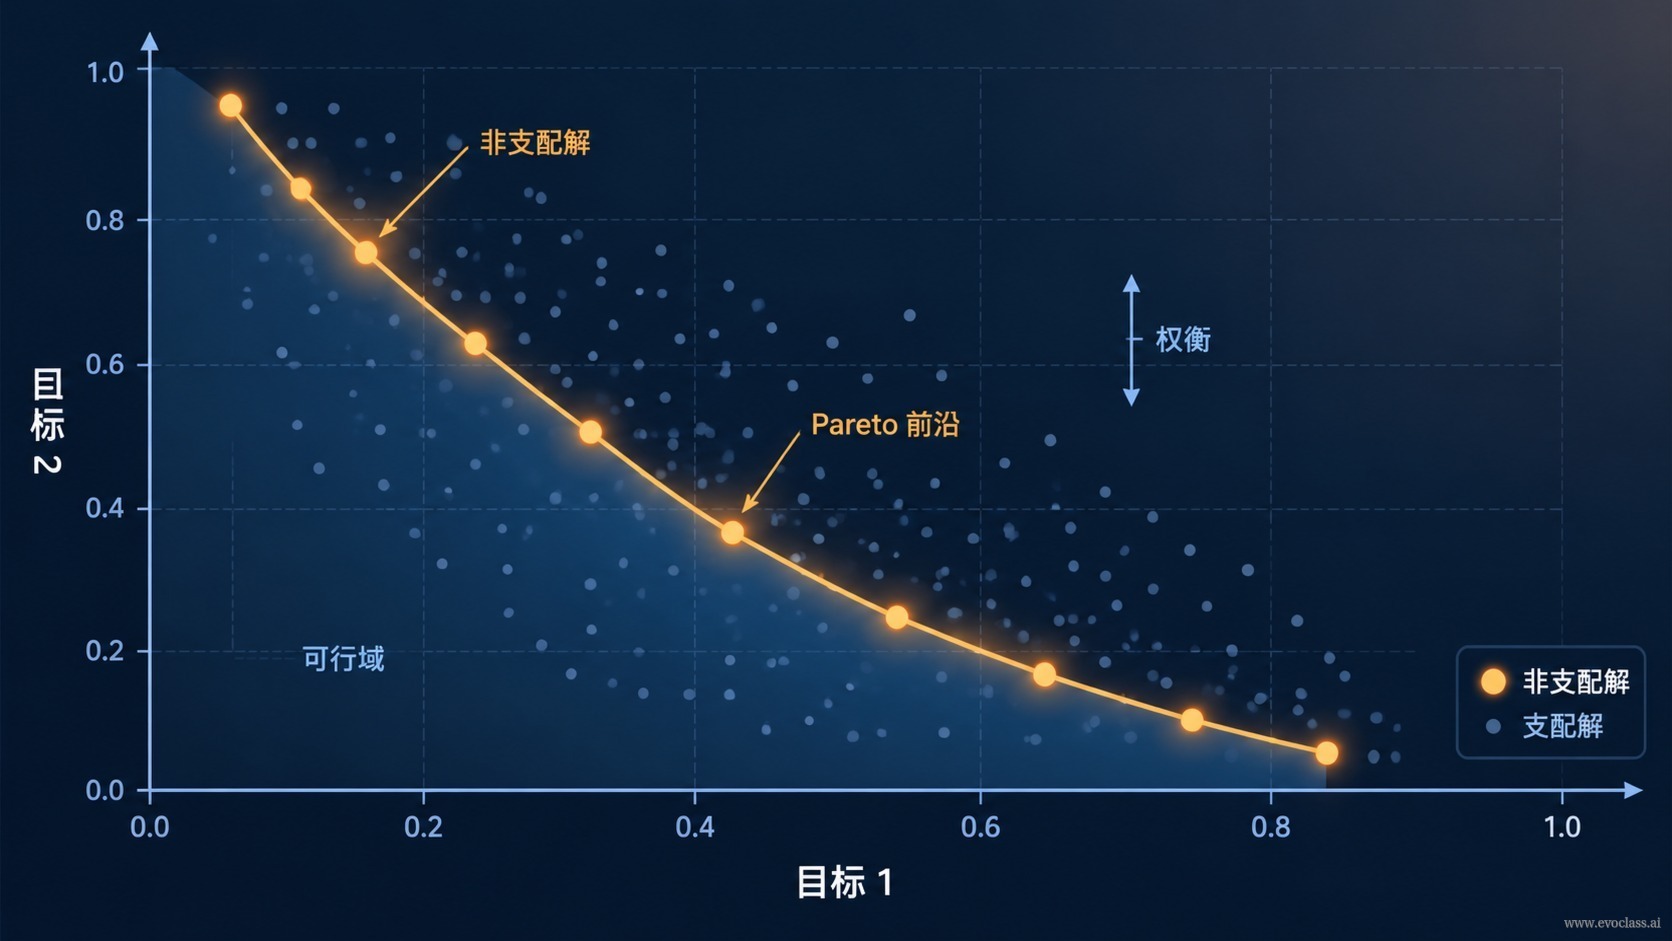
En ingénierie réelle, il n'existe presque jamais de « solution optimale unique ». Prenons l'exemple de la conception d'un profil d'aile supercritique :le rapport portance/traînée, la résistance structurelle, la marge de décrochage et les coûts de fabrication/simulation se contrarient mutuellement : améliorer le rapport portance/traînée entraîne souvent une hausse simultanée des charges structurelles et des coûts de fabrication. La formulation correcte de ce type de problème est la suivante : l'optimisation multi-objectifsne doit pas décrire un point isolé, mais caractériser et approcher, entre plusieurs objectifs en tension, un front de Pareto, et conserver un ensemble de solutions candidates aux orientations et aux compromis variés, en laissant le jugement de valeur final aux préférences ou aux experts du domaine.
I. Première vérification : s'agit-il vraiment d'un problème multi-objectifs ?
L'exploration multi-solutions suppose que « les objectifs entrent réellement en conflit ». Si tous les objectifs peuvent être améliorés simultanément sans compromis, le problème se réduit à un problème mono-objectif, et l'exploration multi-solutions devient inutile et gaspille du temps de calcul. Le critère n'est pas « le nombre d'objectifs dépasse 1 », mais :l'amélioration d'un objectif se fait-elle nécessairement au détriment d'un autre. C'est uniquement lorsque les directions s'opposent et que les objectifs se compensent qu'il y a véritablement multi-objectifs.
II. Dominance de Pareto et front de Pareto
Le critère central est la dominance de Pareto: une solution A domine une solution B si et seulement si A n'est inférieure à B sur aucun objectif (pour chaque objectif i, fᵢ(A) ≤ fᵢ(B)) et est strictement meilleure sur au moins un objectif (il existe j tel que fⱼ(A) < fⱼ(B)). Toute solution dominée possède un remplaçant « au moins aussi bon, meilleur quelque part », et n'a donc aucune valeur à être conservée. Toutes les solutions non dominées par aucune autre constituent le front de Pareto— les solutions du front ne se dominent pas mutuellement ; laquelle est la plus appropriée dépend des préférences, et non des mathématiques.
III. Le coût de la réduction à un objectif unique
Les méthodes de scalarisation telles que la somme pondérée ou la contrainte ε compressent un objectif vectoriel en un scalaire : pratiques sur le plan technique, mais avec des coûts bien concrets :
· Masque la structure des compromis— une fois les pondérations fixées, la forme du front et les directions alternatives deviennent invisibles ; le décideur ne voit plus qu'un score.
· Les pondérations doivent être fixées au préalable— or les préférences réelles ne peuvent souvent pas être formalisées au préalable ; elles ne se clarifient bien souvent qu'au stade de l'évaluation.
· Couverture limitée— la somme pondérée n'atteint généralement que quelques points isolés du front ; certaines portions d'un front non convexe restent inaccessibles.
Dès que les pondérations sont modifiées lors d'une révision ultérieure, toute la recherche doit être relancée : c'est exactement le contraire de « une exploration pour plusieurs libertés de décision ».
IV. L'évaluation est bidimensionnelle : convergence et diversité
La qualité d'un ensemble de solutions multi-objectifs doit être évaluée simultanément selon deux aspects : laconvergence(l'ensemble de solutions s'approche-t-il du front réel) et ladiversité(les solutions couvrent-elles différentes zones du front). Ces deux aspects s'opposent souvent : dès que la pression de sélection privilégie trop le « meilleur », la population s'effondre sur un point ou un court segment du front ; la convergence paraît rapide, mais l'information sur les compromis est perdue. Il faut donc maintenir explicitement la diversité de la population, en s'appuyant sur des pressions de sélection telles que la distance de surpeuplement, la décomposition ou des indicateurs (comme l'hypervolume).
V. Portée pratique : le lieu de la décision se déplace
La portée pratique du multi-objectifs est un changement de répartition des rôles : l'optimiseur se contente de produire ungroupe de candidats comparables, la sélection finale revenant aux préférences ou aux experts du domaine ; l'optimiseur ne doit pas converger prématurément à la place du décideur. La raison concrète de conserver un groupe de candidats diversifiés est la « couverture » : lorsque les préférences sont inconnues, évoluent selon le contexte, ou que les contraintes sont corrigées lors de la mise en œuvre, un ensemble de solutions variées a plus de valeur qu'une « solution optimale » unique. Cela s'inscrit dans la même logique que le mécanisme de consolidation selon lequel « toute modification candidate doit passer la compilation, les tests et la validation pour être acceptée » : on conserve d'abord un ensemble de candidats, puis la vérification et les préférences déterminent lequel entre dans la version finale.
Front de Pareto et relations de dominanceLe nuage de points utilise deux objectifs en tension comme coordonnées et distingue les solutions dominées du front de Pareto : les solutions du front ne se dominent pas mutuellement, et améliorer l'un des objectifs se fait nécessairement au détriment de l'autre. L'optimiseur produit donc un ensemble de candidats aux orientations variées, en laissant le choix final aux préférences ou aux experts du domaine.