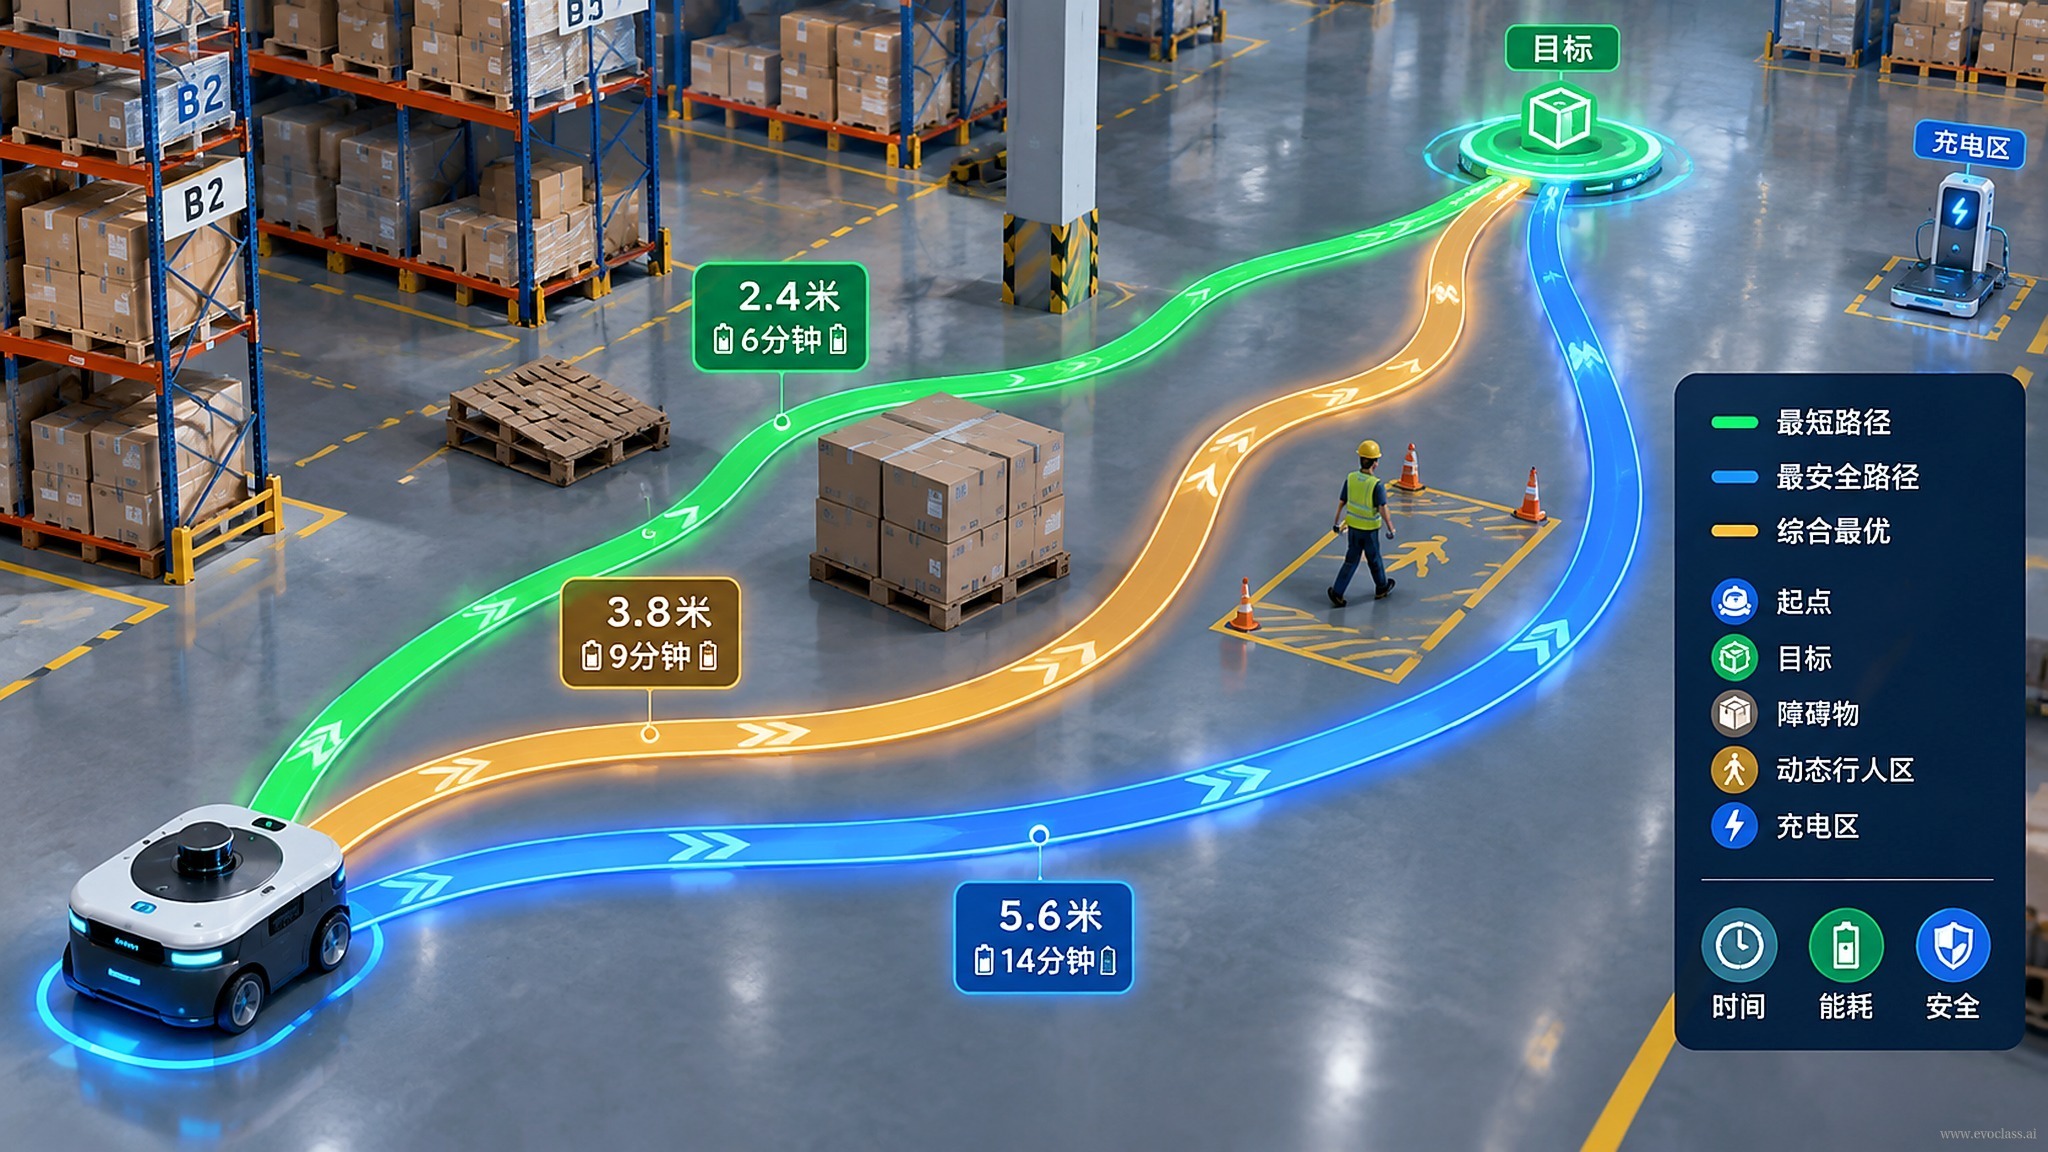
Dansla planification de trajectoire pour robots d'entrepôtnous sommes confrontés à une configuration d'entrepôt fixe : rayons, allées, obstacles, point de départ et point d'arrivée du robot sont tous déterminés. L'objectif est de trouver, sous ces contraintes, unitinéraire d'évitement d'obstacles sans collision, tout en raccourcissant autant que possible la longueur du trajet. La longueur du trajet et la sécurité d'évitement d'obstacles ne vont généralement pas de pair : un itinéraire plus court peut passer près des rayons ou traverser des zones à haut risque ; un itinéraire plus sûr peut nécessiter un détour plus long. Il s'agit donc d'un cas typique deoptimisation multi-objectifs, et non d'un simple problème de plus court chemin.
De la description de tâche à l'appel EvoX
L'IA joue ici le rôle de « traducteur de tâches » : elle convertit automatiquement une description en langage naturel — configuration d'entrepôt fixe, environnement d'obstacles, départ, arrivée, exigences d'évitement, objectif de longueur de trajet — en configurations d'appels exécutables par EvoX, réduisant ainsi le coût de codage manuel et de paramétrage. Ensuite,EvoX NSGA-II réalise en parallèle sur GPU l'évaluation de la population et la recherche, tout en conservant plusieurs solutions de compromis, formant une famille d'itinéraires allant de « court mais risqué » à « long mais sûr ».
Définition des objectifs et compromis multi-objectifs
- Objectif de longueur du trajet: minimiser la distance totale parcourue par le robot du point de départ au point d'arrivée.
- Objectif de sécurité d'évitement: minimiser le risque de collision avec les obstacles, ou maximiser la faisabilité sans collision.
- Contraintes: l'itinéraire doit rester dans les allées, ne pas traverser les rayons ni les obstacles, et respecter les limites cinématiques du robot.
- Variables de décision: points clés du trajet, points de contrôle de courbe, rayon de braquage, profil de vitesse, etc.
Présentation des résultats
Une fois l'optimisation terminée, le système produit une visualisation des itinéraires candidats et une courbe de tendance de convergence. La carte des itinéraires visualisés sert à observer la faisabilité des trajets, la diversité des itinéraires et l'itinéraire sans collision recommandé ; la tendance de convergence permet de déterminer si NSGA-II trouve progressivement de meilleures solutions de compromis. Par exemple, si la courbe de longueur du trajet se stabilise et que le risque de collision ne diminue plus significativement, on peut considérer que la recherche atteint un palier ; si les deux présentent encore une marge d'amélioration notable, on peut continuer à augmenter le nombre d'itérations ou ajuster la taille de la population.
Carte des itinéraires d'évitement d'obstacles pour robots d'entrepôtLa figure présente les résultats multi-objectifs typiques de la planification de trajectoire pour robots d'entrepôt : le trajet le plus court et la sécurité d'évitement entrent en conflit, EvoX NSGA-II évalue en parallèle les itinéraires candidats sur GPU et conserve un ensemble de solutions de compromis allant du plus court mais risqué au plus long mais sûr. La carte des itinéraires sert à vérifier l'accessibilité des trajets et la pertinence de l'évitement, tandis que la courbe de convergence permet de juger si la recherche progresse encore.