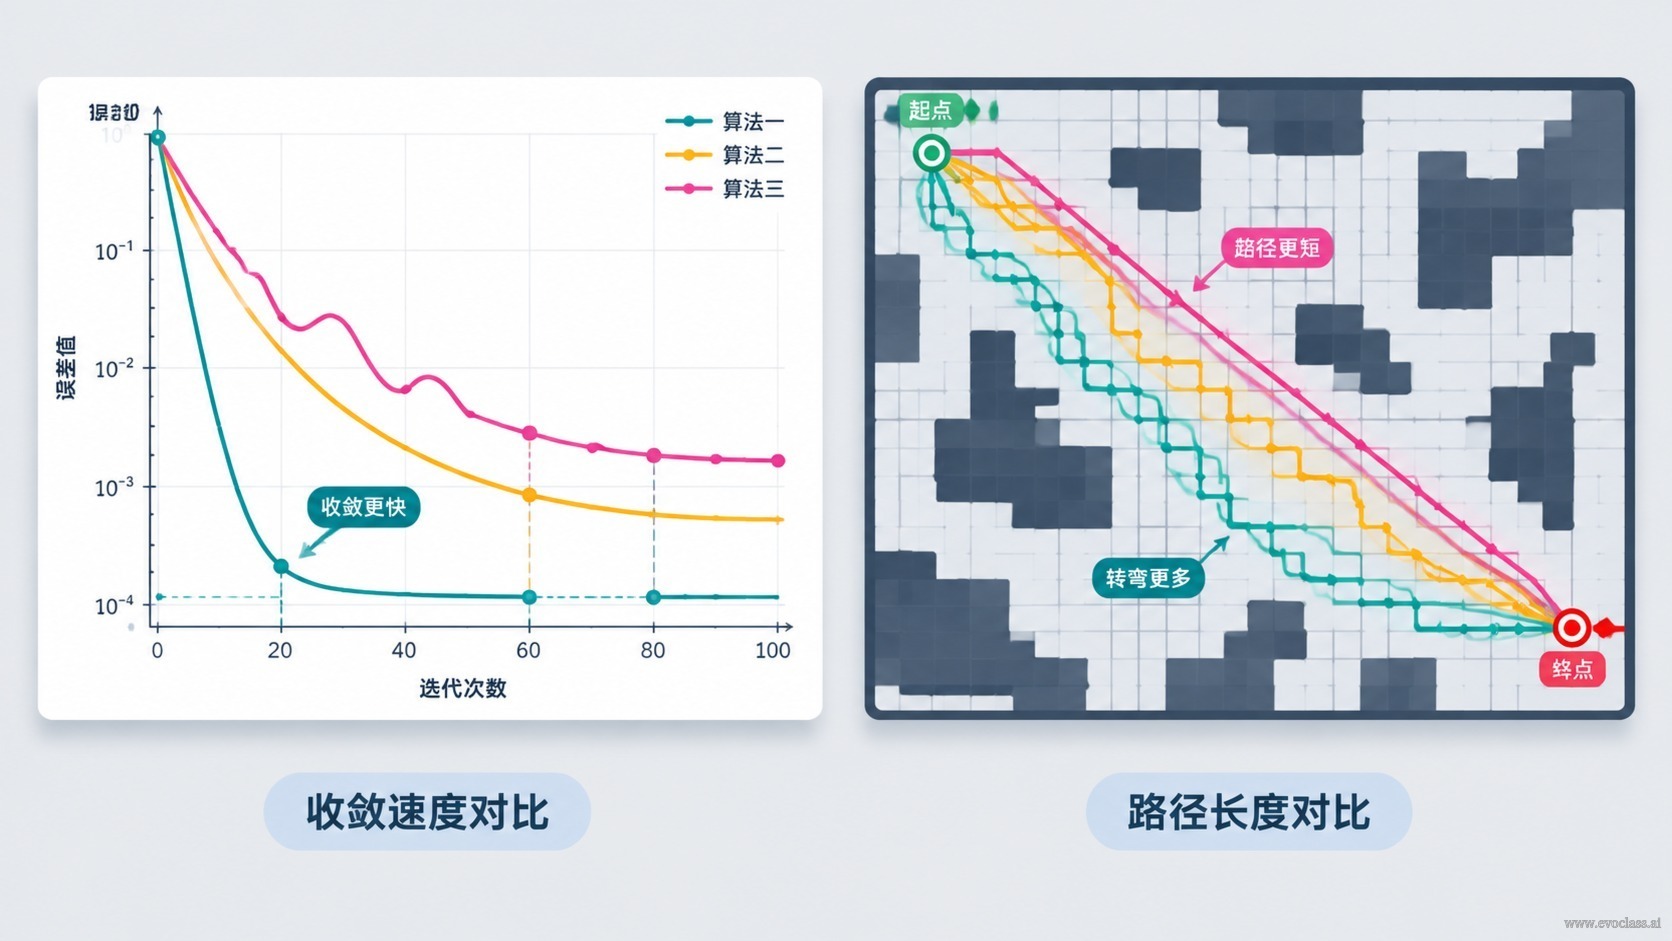
Dans l'expérience de recherche de chemin multi-objectif d'un robot d'entrepôt sous EvoX,« avoir obtenu une fois une belle solution » ne signifie pas que l'optimisation progresse réellement. Pour juger si une exécution est fiable, il faut réunir deux types de preuves : l'une décritle processus de recherche(les courbes de convergence de chaque objectif selon les générations), l'autre décritla solution finale(la visualisation des trajets et le tableau d'indicateurs sous une disposition d'entrepôt fixe). Les courbes répondent seulement à « la recherche progresse-t-elle ? », tandis que les trajets et les indicateurs répondent à « le résultat est-il exploitable ? ».
I. Lire d'abord les courbes de convergence : que se passe-t-il pendant la recherche
En traçant la valeur de chaque objectif selon les générations, on observela tendanceet non la valeur d'un point isolé. Quatre formes courantes en ingénierie doivent être clairement distinguées :
- Amélioration continue: la courbe diminue régulièrement en début et milieu de parcours (ou l'indicateur global augmente régulièrement), ce qui indique que la population explore encore efficacement et que le croisement et la mutation produisent continuellement de meilleures solutions candidates.
- Oscillation: la courbe fluctue sans direction claire à long terme, souvent à cause du bruit d'évaluation, de conflits de contraintes ou d'une diversité excessive ; il faut vérifier la fonction d'évaluation et les paramètres.
- Stagnation: la courbe reste quasiment horizontale sur un intervalle, mais peut encore s'améliorer dans les générations suivantes ; il s'agit d'une « perte temporaire de direction d'amélioration ».
- Convergence prématurée: la courbe s'aplatit très tôt et ne remonte plus, généralement par perte de diversité de la population ou compression trop précoce de l'espace de solutions.
II. Observer ensuite le trajet final sous une disposition d'entrepôt fixe
Superposez le trajet optimal obtenu par évolution et le trajet de référence surla même carte d'entrepôt fixe, et vérifiez trois points : le trajet est-il réellement atteignable, le contournement des obstacles est-il pertinent, le dernier segment près de l'arrivée est-il stable. La disposition fixe est une contrainte essentielle : ce n'est que si l'environnement reste inchangé que les différences de trajets entre exécutions ou paramètres peuvent être attribuées à l'optimisation elle-même, et non à un changement de carte.
III. Étayer les conclusions avec des données expérimentales complètes
Une conclusion n'est valable que si elle est reproductible. Conservez et vérifiez : la configuration d'exécution et la graine aléatoire, les journaux d'itération, les valeurs de chaque objectif selon les générations, le trajet final et les résultats d'évaluation. Si nécessaire, confirmez la stabilité de la même conclusion par des exécutions répétées ou des vérifications croisées. Si la courbe ne s'améliore plus nettement en fin de parcours, combinez le journal complet pour déterminer s'il s'agit d'une convergence prématurée, d'une saturation de l'évaluation ou d'une solution déjà proche de l'exploitable ; ne jugez pas à partir d'une simple capture d'écran.
Interprétation des courbes de convergence et des résultats de recherche de cheminL'illustration interprète conjointement le processus de recherche et la solution finale : les courbes de convergence reflètent la tendance de chaque objectif selon les itérations et distinguent amélioration continue, oscillation, stagnation et convergence prématurée ; la carte des trajets et le tableau d'indicateurs sous une disposition d'entrepôt fixe répondent à la question de l'exploitabilité du résultat. Ce n'est que lorsque la tendance du processus et le trajet final se confirment mutuellement que l'on peut écarter une erreur d'interprétation due à un unique beau résultat.