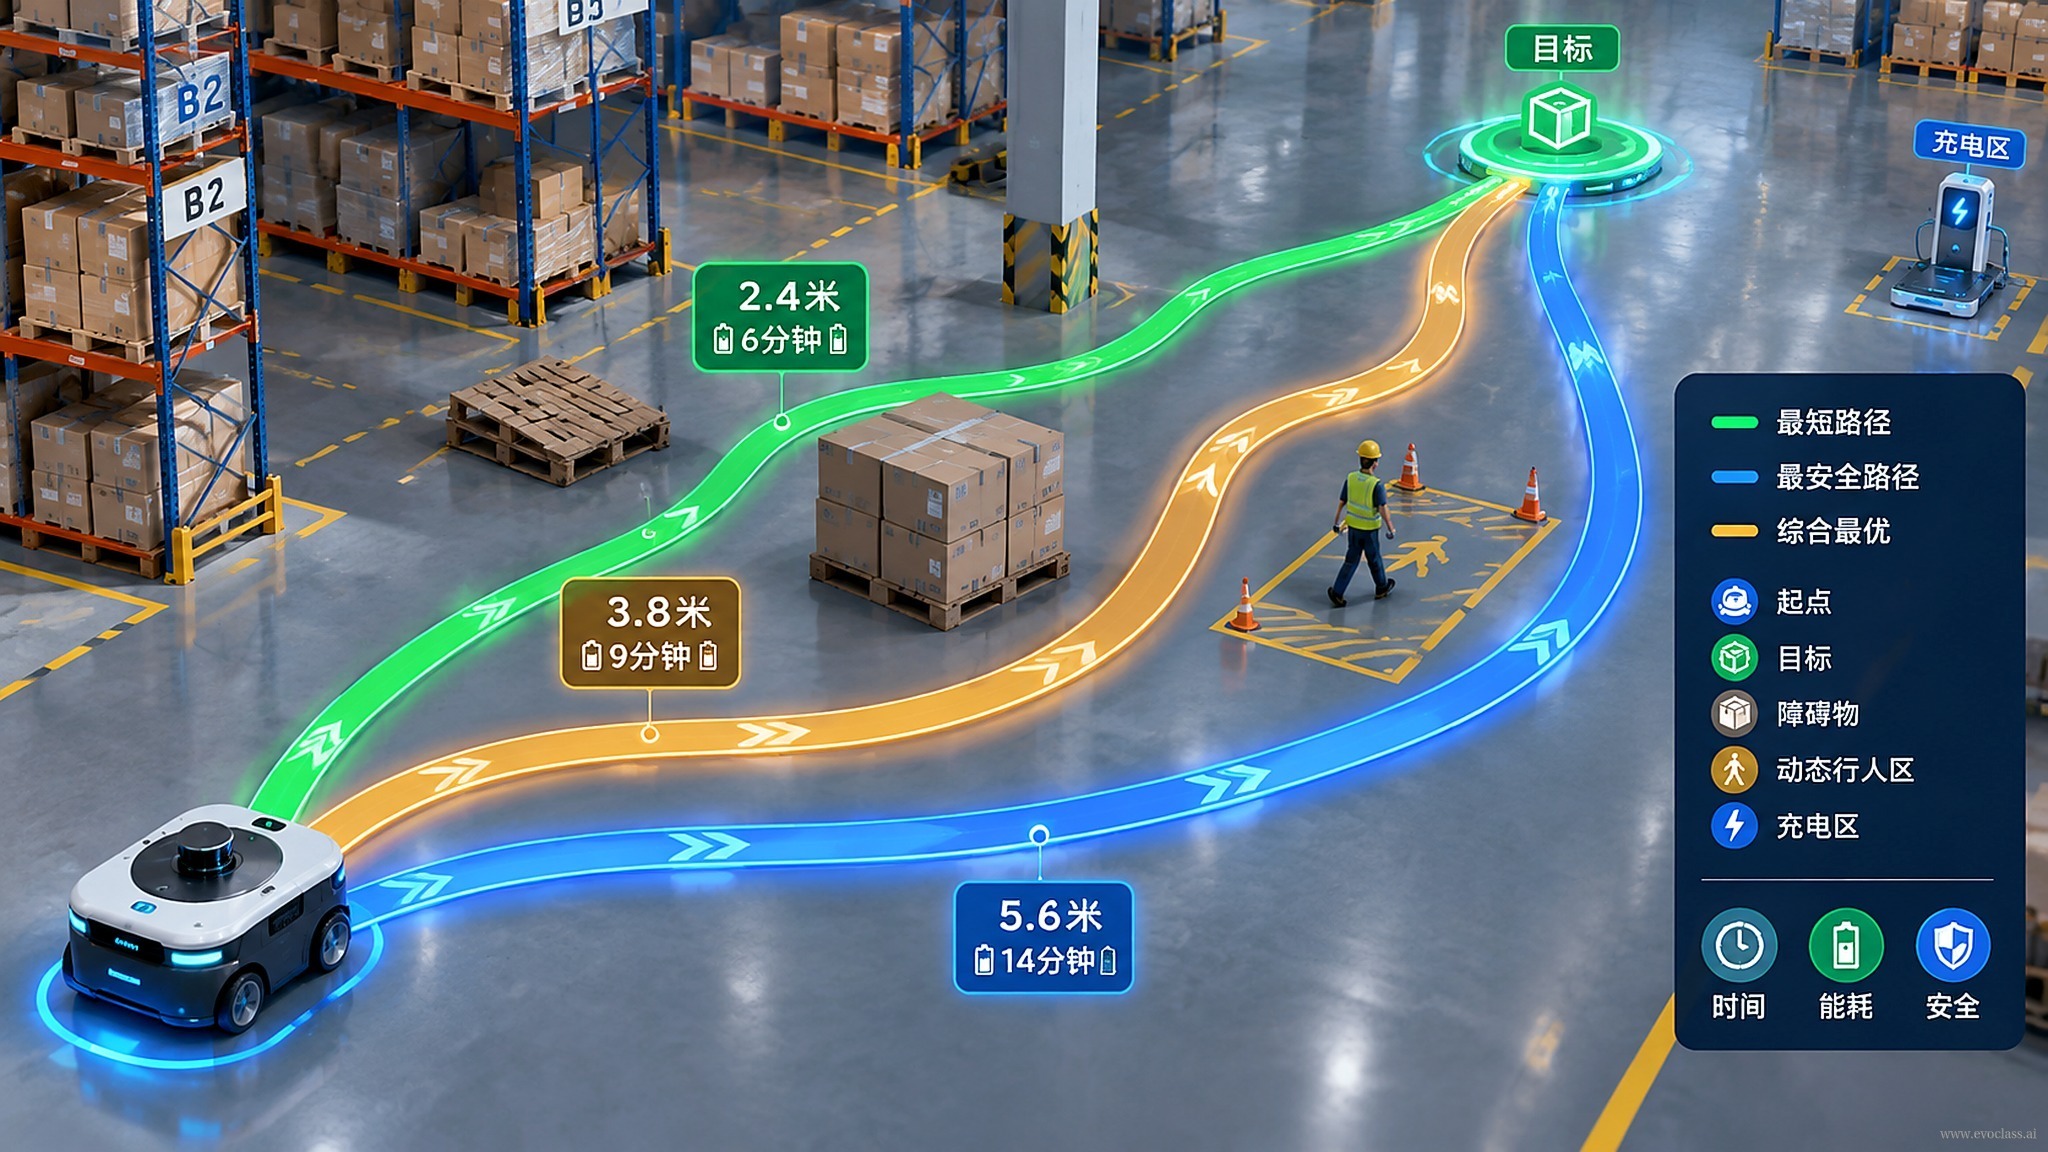
Dalampencarian jalur robot gudangtugas ini, kita dihadapkan pada tata letak gudang tetap: rak, lorong, penghalang, serta titik awal dan akhir robot semuanya sudah ditentukan. Tujuannya adalah menemukan satujalur penghindaran hambatan tanpa tabrakansekaligus mempersingkat panjang jalur sebisa mungkin. Panjang jalur dan keamanan penghindaran hambatan biasanya tidak sepenuhnya sejalan: jalur yang lebih pendek mungkin terlalu dekat dengan rak atau melewati area berisiko tinggi; jalur yang lebih aman mungkin memutar lebih jauh. Karena itu, ini adalah contoh khasoptimasi multiobjektif, bukan sekadar masalah jalur terpendek tunggal.
Dari Deskripsi Tugas ke Pemanggilan EvoX
AI berperan sebagai "penerjemah tugas" di sini: ia secara otomatis mengubah deskripsi bahasa alami—tata letak gudang tetap, lingkungan penghalang, titik awal, titik akhir, persyaratan penghindaran hambatan, target panjang jalur—menjadi konfigurasi pemanggilan EvoX yang dapat dieksekusi, sehingga mengurangi biaya pengodean manual dan konfigurasi parameter. Selanjutnya,EvoX NSGA-II menyelesaikan evaluasi populasi dan pencarian secara paralel di GPU, sekaligus mempertahankan beberapa solusi kompromi, membentuk keluarga jalur dari "pendek tetapi berisiko" hingga "panjang tetapi aman".
Definisi Tujuan dan Trade-off Multiobjektif
- Tujuan panjang jalur: meminimalkan total jarak tempuh robot dari titik awal ke titik akhir.
- Tujuan keamanan penghindaran hambatan: meminimalkan risiko tabrakan dengan penghalang, atau memaksimalkan kelayakan tanpa tabrakan.
- Batasan: jalur harus tetap berada di dalam lorong, tidak boleh melewati rak atau penghalang, serta memenuhi batasan kinematika robot.
- Variabel keputusan: titik kunci jalur, titik kontrol kurva, radius belok, profil kecepatan, dan sebagainya.
Penyajian Hasil
Setelah optimasi selesai, sistem menampilkan visualisasi jalur kandidat dan kurva tren konvergensi. Peta jalur visual digunakan untuk mengamati kelayakan jalur, keragaman rute, dan jalur tanpa tabrakan yang direkomendasikan; tren konvergensi digunakan untuk menilai apakah NSGA-II secara bertahap menemukan solusi kompromi yang lebih baik. Misalnya, jika kurva panjang jalur mulai mendatar dan risiko penghindaran hambatan tidak lagi menurun secara signifikan, pencarian dapat dianggap telah memasuki fase plateau; jika keduanya masih memiliki ruang perbaikan yang jelas, jumlah iterasi dapat terus ditambah atau ukuran populasi dapat disesuaikan.
Peta Jalur Penghindaran Hambatan Robot GudangGambar tersebut menampilkan hasil multiobjektif khas dari pencarian jalur robot gudang: jalur terpendek dan keamanan penghindaran hambatan saling bertentangan, EvoX NSGA-II mengevaluasi jalur kandidat secara paralel di GPU, dan mempertahankan sekumpulan solusi kompromi dari pendek tetapi berisiko hingga panjang tetapi aman. Peta jalur digunakan untuk memeriksa keterjangkauan jalur dan kewajaran penghindaran hambatan, sedangkan kurva konvergensi digunakan untuk menilai apakah pencarian masih terus membaik.