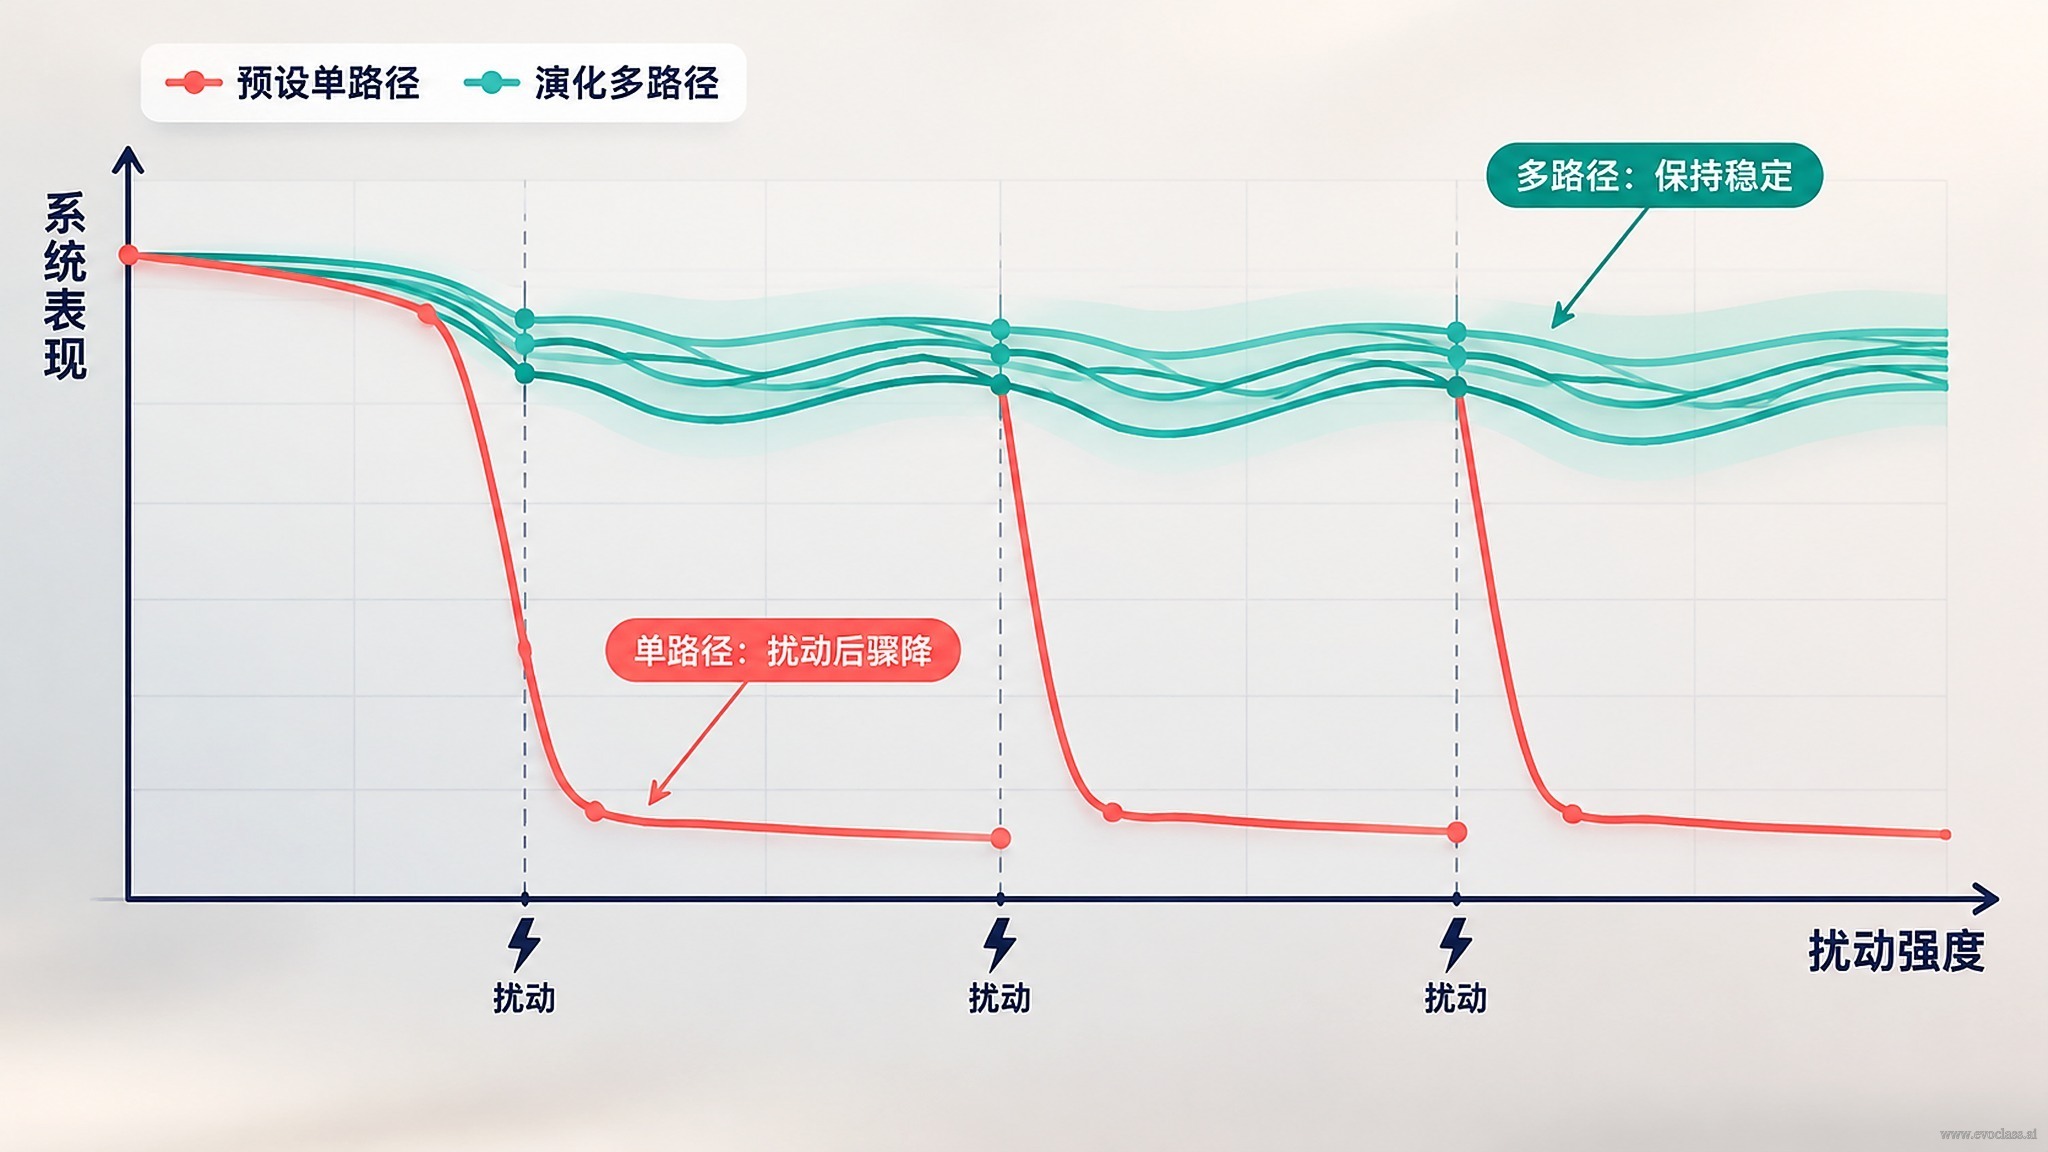
Questa pagina, attraversoun'esercitazione pratica in aula, confronta su uno stesso problema di ottimizzazione ingegneristicail percorso singolo predefinitoconi percorsi evolutivi multipliin presenza diperturbazioni sconosciute. Il punto centrale non è dimostrare che l'evoluzione sia sempre superiore, ma analizzare come i percorsi multipli integrino incertezza, diversità e feedback online nel processo di ricerca, migliorando così robustezza e adattabilità.
Definizione del compito sperimentale
- Scegliere un problema di ottimizzazione ingegneristica in cui sia possibile iniettare perturbazioni sconosciute, come l'ottimizzazione di parametri dinamici o un compito di ricerca con vincoli rumorosi.
- Fissare la funzione obiettivo, il budget di valutazione e la sequenza di perturbazioni, per garantire la comparabilità dei due gruppi sperimentali.
Percorso singolo predefinito: risoluzione rigida basata su ipotesi offline
Algoritmo, iperparametri e direzione di ricerca fissi, con una risoluzione unica basata su ipotesi offline. Prima della perturbazione le prestazioni possono essere buone, ma l'assenza di adattamento online rende facile cadere in un ottimo locale o subire un crollo delle prestazioni dopo la perturbazione.
Percorsi evolutivi multipli: esplorazione parallela guidata dal feedback online
in presenza di EvoX si effettua una ricerca parallela tramite popolazioni, strategie multiple o candidati multipli, adattandosi continuamente attraverso mutazione, crossover, selezione e feedback ambientale. I percorsi multipli non sono una semplice ripetizione dell'esecuzione, ma sfruttano le informazioni online per creare ridondanza esplorativa.
La figura seguente mostra la variazione del tasso di mantenimento delle prestazioni delle due strategie prima e dopo la perturbazione; sono indicati il punto di iniezione della perturbazione, l'entità del calo di prestazioni, la finestra di recupero e l'intervallo di diversità dei candidati nei percorsi multipli, da confrontare direttamente con gli indicatori illustrati di seguito.
Progettazione delle perturbazioni e indicatori di confronto
- Progettazione delle perturbazioni: spostamento dell'obiettivo, variazione dei vincoli, aumento del rumore, cambiamento dello stato ambientale o variabili non modellate; concentrarsi sulle perturbazioni mai viste nella fase di predefinizione.
- Indicatori di confronto: valore ottimale prima della perturbazione, entità del calo di prestazioni dopo la perturbazione, velocità di recupero, tasso di successo, diversità dei candidati, costi di calcolo e valutazione necessari per raggiungere prestazioni equivalenti.
Spiegazioni e conclusioni chiave
La fragilità del percorso singolo deriva dalla rigidità delle ipotesi e dalla scarsa diversità; il vantaggio dei percorsi multipli deriva dall'esplorazione continua, dal feedback di fitness e dalla pressione selettiva, ma è necessario bilanciare costi di calcolo, stabilità di convergenza e interpretabilità ingegneristica.
Di fronte a perturbazioni sconosciute, i percorsi evolutivi multipli mostrano in genere maggiore robustezza e adattabilità; tuttavia, le conclusioni devono basarsi su budget equi, esperimenti riproducibili e confini delle perturbazioni ben definiti, evitando di interpretare erroneamente i “percorsi multipli” come incondizionatamente superiori al percorso singolo.
Grafico a linee comparativo: percorso singolo contro perturbazioni vs capacità di anti-interferenza dell'evoluzione a percorsi multipliOsserva il grafico a linee comparativo “percorso singolo contro perturbazioni vs capacità di anti-interferenza dell'evoluzione a percorsi multipli” e rifletti su come si colleghi a “confrontare la robustezza e l'adattabilità dei percorsi evolutivi multipli di fronte a perturbazioni sconosciute”.