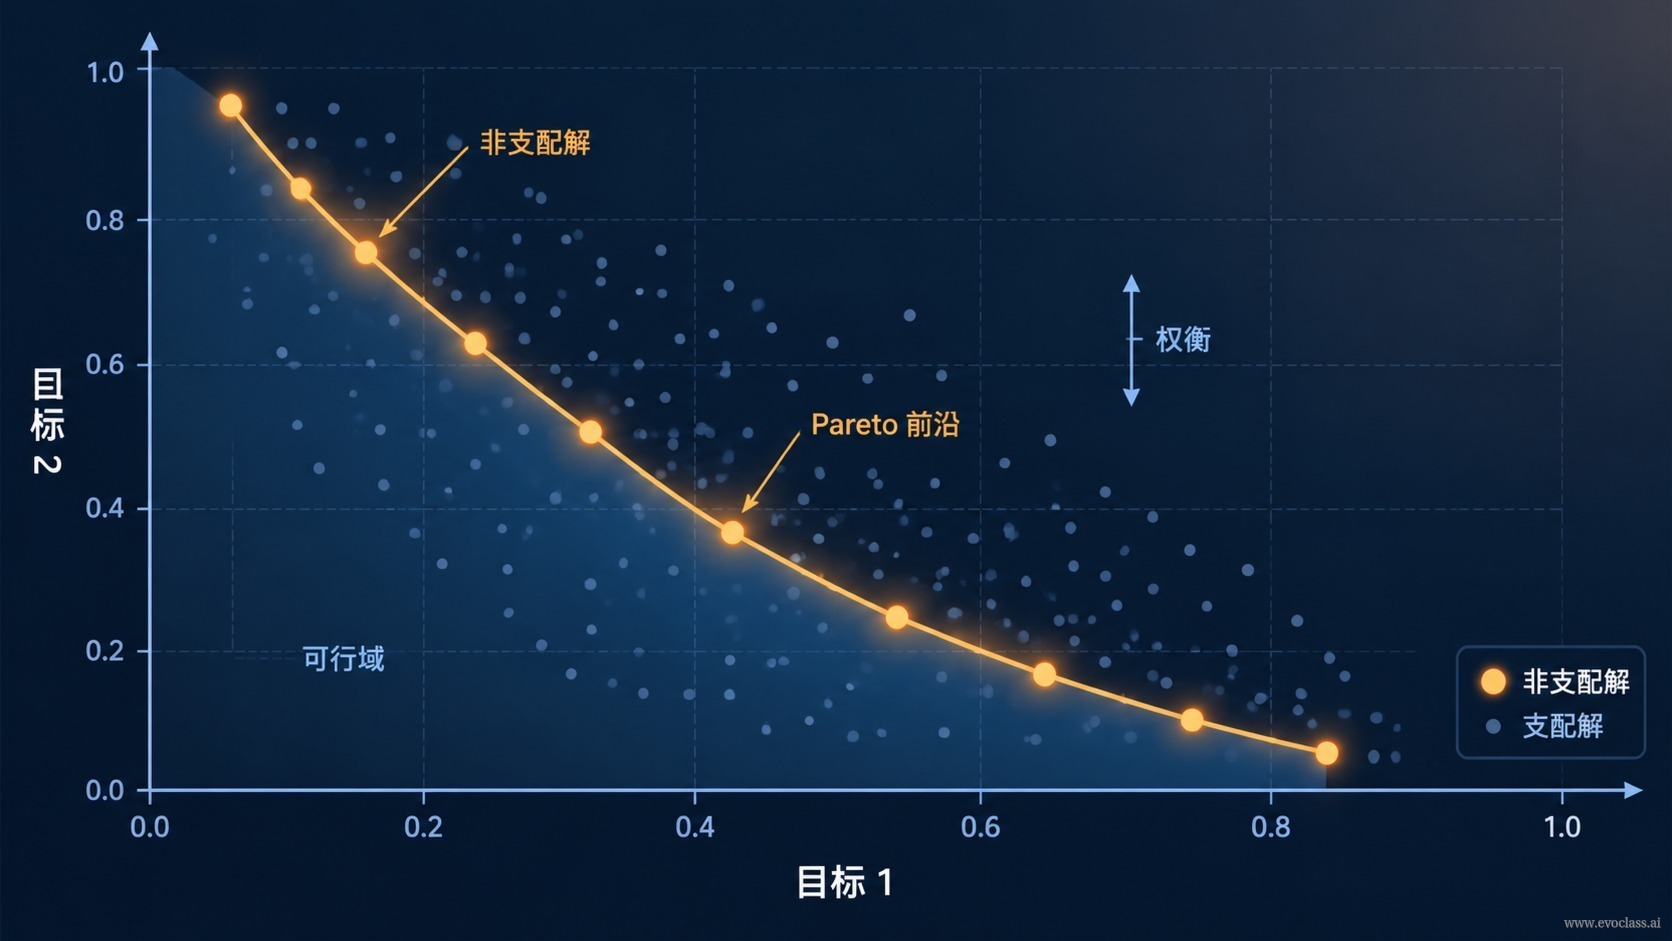
Nell'ingegneria reale non esiste quasi mai una «soluzione ottimale unica». Prendiamo come esempio la progettazione di un profilo alare supercritico:il rapporto portanza/resistenza, la resistenza strutturale, il margine di stallo e i costi di produzione/simulazione si vincolano a vicenda: aumentare il rapporto portanza/resistenza comporta spesso un aumento parallelo dei carichi strutturali e dei costi di produzione. Il modo corretto di porre questo tipo di problemi è:l'ottimizzazione multi-obiettivonon deve descrivere un singolo punto, bensì delineare e approssimare, tra più obiettivi che si vincolano a vicenda, un fronte di Pareto, conservando un insieme di soluzioni candidate con orientamenti diversi e compromessi diversi, e lasciando il giudizio di valore finale alle preferenze successive o agli esperti di dominio.
1. Prima di tutto: è davvero un problema multi-obiettivo?
Il presupposto dell'esplorazione multi-soluzione è che «gli obiettivi siano effettivamente in conflitto». Se tutti gli obiettivi possono essere migliorati simultaneamente senza compromessi, il problema degenera in un problema a obiettivo singolo, e l'esplorazione multi-soluzione non è necessaria e sprecherebbe solo potenza di calcolo. Il criterio di valutazione non è «il numero di obiettivi è maggiore di 1», bensì:migliorare uno degli obiettivi comporta necessariamente il peggioramento di un altro. Solo quando le direzioni sono opposte e l'uno cresce a scapito dell'altro si ha un vero problema multi-obiettivo.
2. Dominanza di Pareto e fronte di Pareto
Il criterio fondamentale è la dominanza di Pareto: la soluzione A domina la soluzione B se e solo se A non è peggiore di B su tutti gli obiettivi (per ogni obiettivo i si ha fᵢ(A) ≤ fᵢ(B)) ed è strettamente migliore su almeno un obiettivo (esiste j tale che fⱼ(A) < fⱼ(B)). Per qualsiasi soluzione dominata esiste un'alternativa «almeno altrettanto buona e migliore in qualche punto», quindi non ha valore conservarla. Tutte le soluzioni non dominate da nessun'altra costituiscono il fronte di Pareto—— le soluzioni sul fronte non si dominano reciprocamente; quale sia più adatta dipende dalle preferenze, non dalla matematica.
3. Il costo della riduzione a obiettivo singolo
I metodi di scalarizzazione come la somma ponderata o i vincoli ε comprimono un obiettivo vettoriale in uno scalare: comodi dal punto di vista ingegneristico, ma con costi molto concreti:
· Nascondono la struttura dei compromessi—— una volta fissati i pesi, la forma del fronte e le direzioni alternative diventano invisibili e il decisore vede solo un punteggio.
· I pesi devono essere stabiliti in anticipo—— mentre le preferenze reali spesso non possono essere formalizzate in anticipo e diventano chiare solo gradualmente in fase di valutazione.
· Copertura limitata—— la somma ponderata di solito riesce a toccare solo singoli punti del fronte, e alcune zone di un fronte non convesso sono difficili da raggiungere.
Se una revisione successiva modifica i pesi, l'intera ricerca deve essere rieseguita: è esattamente l'opposto di «un'esplorazione che offre più libertà decisionale».
4. La valutazione è bidimensionale: convergenza e diversità
La qualità di un insieme di soluzioni multi-obiettivo va valutata considerando due aspetti contemporaneamente:convergenza(se l'insieme di soluzioni si avvicina al fronte reale) e ladiversità(se le soluzioni coprono zone diverse del fronte). I due aspetti spesso si contrappongono: se la pressione selettiva privilegia eccessivamente il «migliore», la popolazione collassa su un punto o un piccolo tratto del fronte, mostrando una convergenza rapida ma perdendo le informazioni sui compromessi. Occorre quindi mantenere esplicitamente la diversità della popolazione, affiancandola a pressioni selettive basate su distanza di affollamento, decomposizione o indicatori come l'ipervolume.
5. Implicazioni ingegneristiche: il ruolo decisionale si sposta
L'implicazione ingegneristica del multi-obiettivo è un cambio di suddivisione dei compiti: l'ottimizzatore produce soltantoun insieme di candidati confrontabili, mentre la scelta finale spetta alle preferenze o agli esperti di dominio: l'ottimizzatore non deve convergere prematuramente al posto del decisore. La ragione concreta per conservare gruppi di candidati differenziati è la «copertura»: quando le preferenze sono ignote, cambiano con il contesto o i vincoli vengono corretti in fase di implementazione, un insieme variegato di soluzioni ha più valore di un'unica «soluzione ottimale». Ciò è coerente con il meccanismo consolidato secondo cui «le modifiche candidate vengono accettate solo dopo compilazione, test e collaudo»: si conserva prima un gruppo di candidati, poi sono la verifica e le preferenze a decidere chi entra nella versione finale.
Fronte di Pareto e relazioni di dominanzaIl diagramma a dispersione usa come coordinate due obiettivi che si vincolano a vicenda e distingue le soluzioni dominate dal fronte di Pareto: le soluzioni sul fronte non si dominano reciprocamente e migliorare un obiettivo comporta inevitabilmente il peggioramento dell'altro; per questo l'ottimizzatore restituisce un insieme di candidati con orientamenti diversi, lasciando il compromesso finale alle preferenze o agli esperti di dominio.