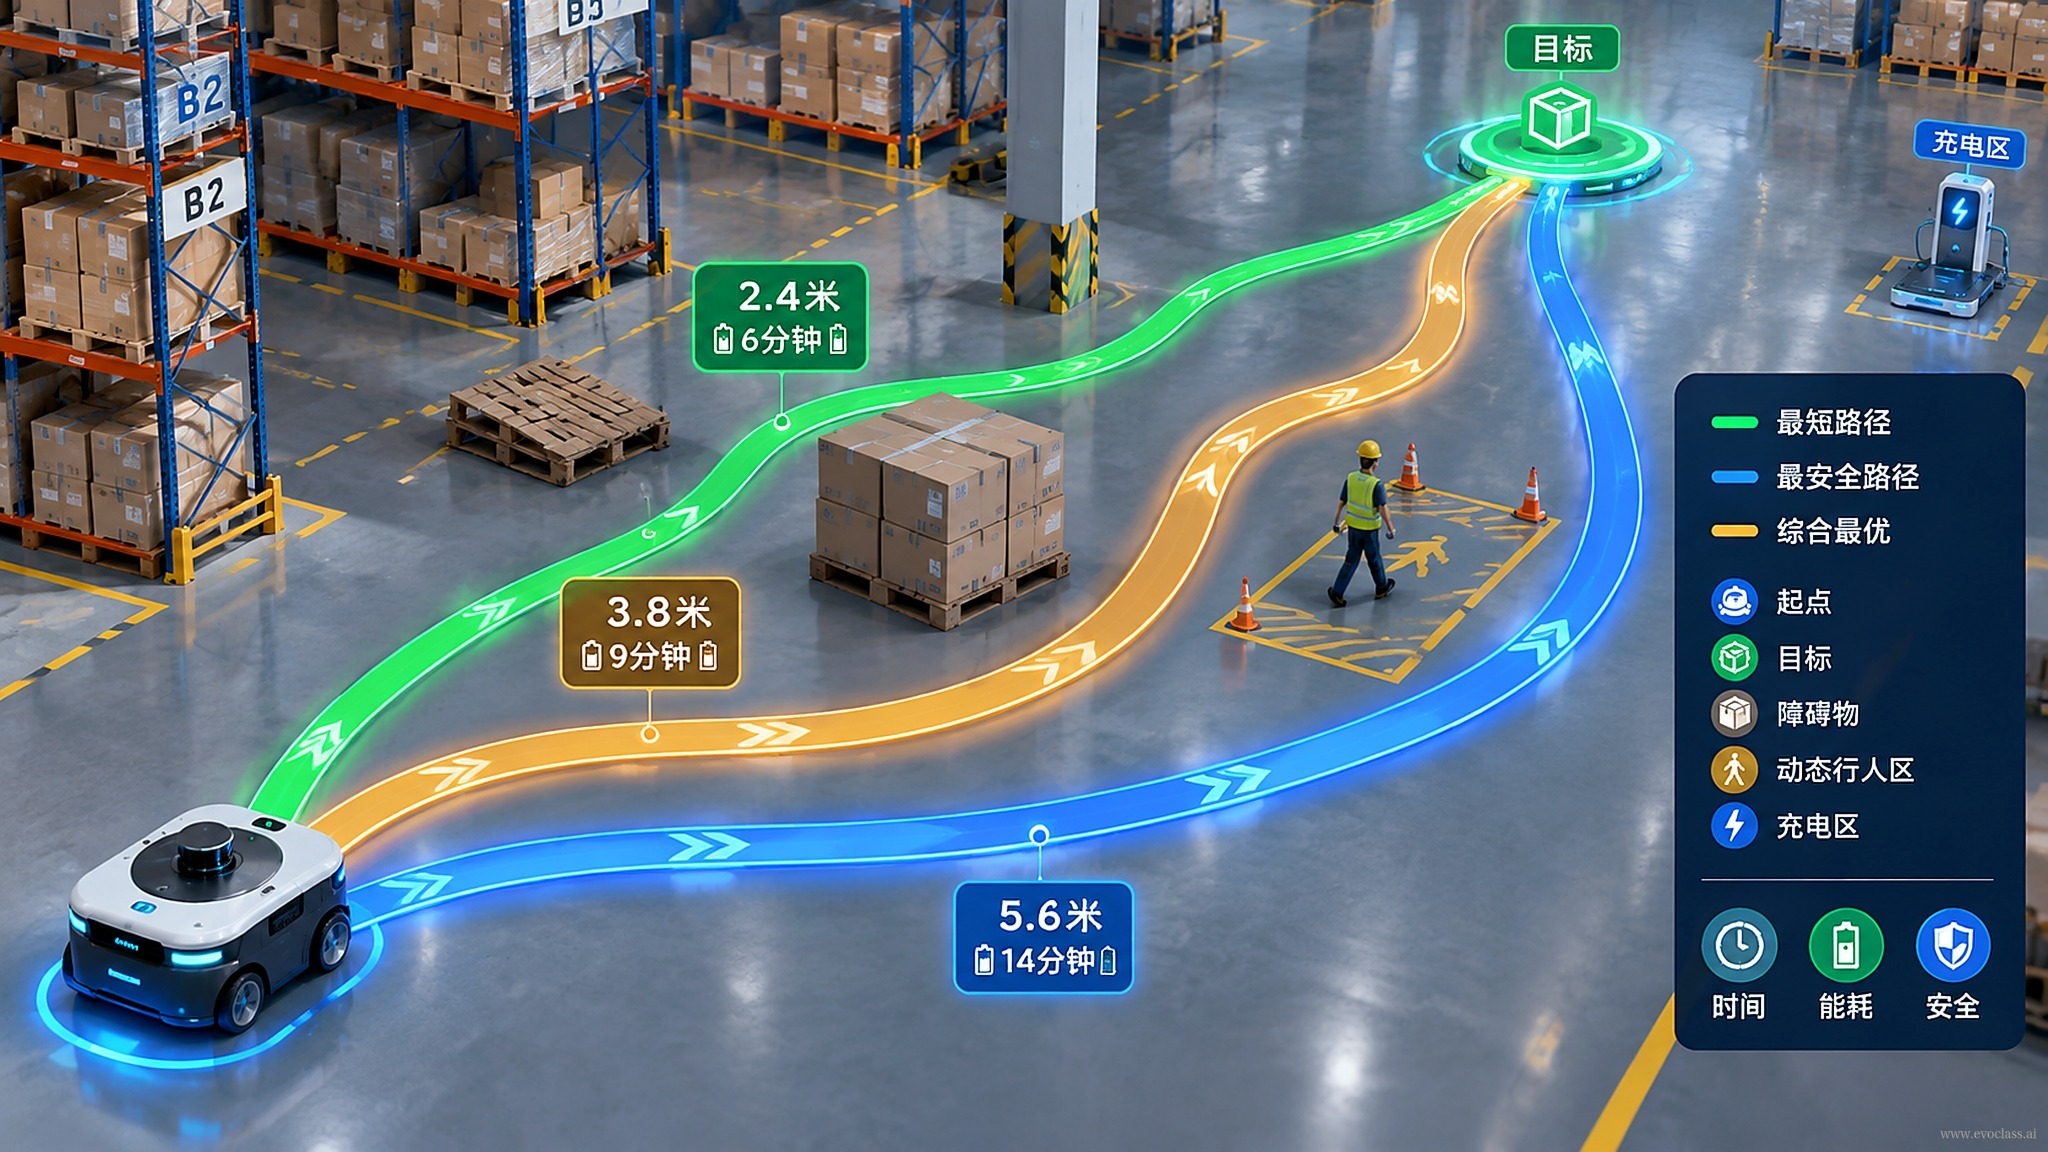
Nell'ambito dell'attività di pathfinding per robot da magazzino, ci troviamo di fronte a un layout di magazzino fisso: scaffali, corridoi, ostacoli, punto di partenza e punto di arrivo del robot sono tutti già definiti. L'obiettivo è trovare, entro questi vincoli, unpercorso di evitamento degli ostacoli senza collisionie ridurre il più possibile la lunghezza del percorso. La lunghezza del percorso e la sicurezza nell'evitamento degli ostacoli di solito non coincidono pienamente: un percorso più breve può passare vicino agli scaffali o attraversare zone ad alto rischio; un percorso più sicuro può richiedere deviazioni più lunghe. Si tratta quindi di un tipico problema diottimizzazione multi-obiettivo, e non di un semplice problema di percorso più breve.
Dalla descrizione del task alla chiamata EvoX
Qui l'AI svolge il ruolo di "traduttore di task": converte automaticamente la descrizione in linguaggio naturale — layout fisso del magazzino, ambiente con ostacoli, punto di partenza, punto di arrivo, requisiti di evitamento, obiettivo di lunghezza del percorso — in una configurazione di chiamata eseguibile EvoX, riducendo i costi di codifica manuale e di configurazione dei parametri. Successivamente,EvoX NSGA-II EvoX NSGA-II completa in parallelo su GPU la valutazione della popolazione e la ricerca, mantenendo al contempo più soluzioni di compromesso e formando una famiglia di percorsi che va da "brevi ma rischiosi" a "lunghi ma sicuri".
Definizione degli obiettivi e compromesso multi-obiettivo
- Obiettivo di lunghezza del percorso: minimizzare la distanza totale percorsa dal robot dalla partenza all'arrivo.
- Obiettivo di sicurezza nell'evitamento: minimizzare il rischio di collisione con gli ostacoli o massimizzare la fattibilità senza collisioni.
- Vincoli: il percorso deve rimanere all'interno dei corridoi, non può attraversare scaffali o ostacoli e deve rispettare i limiti cinematici del robot.
- Variabili decisionali: punti chiave del percorso, punti di controllo delle curve, raggio di curvatura, profilo di velocità, ecc.
Presentazione dei risultati
Al termine dell'ottimizzazione, il sistema produce una visualizzazione dei percorsi candidati e le curve di tendenza alla convergenza. La mappa visualizzata serve a osservare la fattibilità dei percorsi, la diversità delle rotte e il percorso senza collisioni consigliato; la tendenza alla convergenza serve a valutare se NSGA-II sta progressivamente trovando soluzioni di compromesso migliori. Ad esempio, se la curva della lunghezza del percorso tende a stabilizzarsi e il rischio di evitamento non diminuisce più in modo significativo, si può ritenere che la ricerca sia entrata in una fase di plateau; se entrambe presentano ancora margini di miglioramento evidenti, si possono aumentare ulteriormente le iterazioni o regolare la dimensione della popolazione.
Mappa dei percorsi per il pathfinding con evitamento degli ostacoli del robot da magazzinoL'immagine mostra un tipico risultato multi-obiettivo del pathfinding per robot da magazzino: il percorso più breve e la sicurezza nell'evitamento sono in conflitto tra loro; EvoX NSGA-II valuta in parallelo su GPU i percorsi candidati e mantiene un insieme di soluzioni di compromesso che vanno da brevi ma rischiose a lunghe ma sicure. La mappa dei percorsi serve a verificare l'accessibilità e la ragionevolezza dell'evitamento, mentre la curva di convergenza serve a valutare se la ricerca sta ancora migliorando.