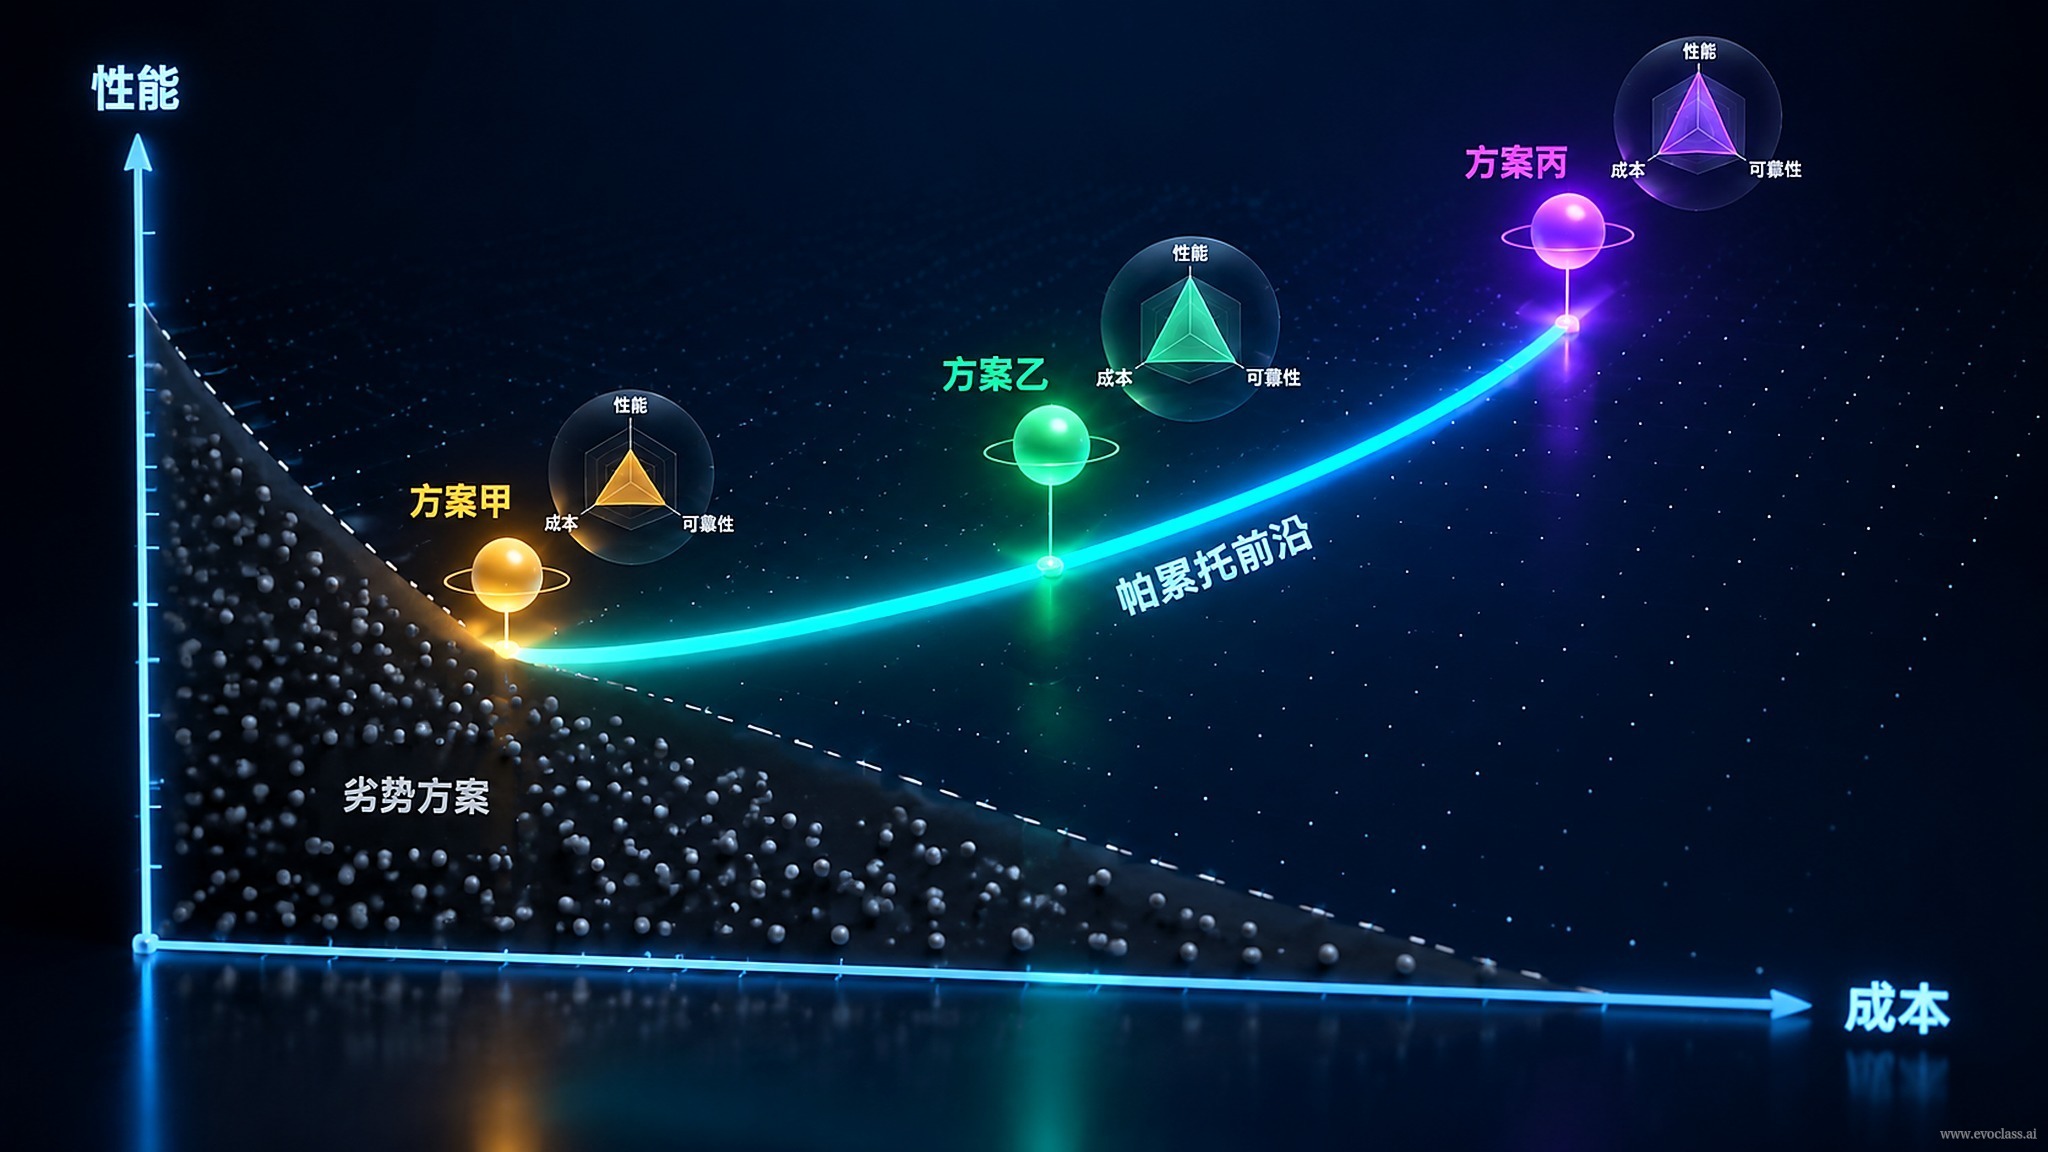
実世界において、最適化問題は目的が一つだけであることはほとんどなく、答えも一つだけであることはほとんどありません。同じシステムが性能・遅延・消費電力・コストを同時に考慮しなければならないことが多く、これらの目的は互いにせめぎ合い、一つの項目を改善すると別の項目を犠牲にすることがよくあります。したがって、EvoX の価値は「唯一の最適解」により速く収束することではなく、互いに異なる候補解の集合を保持し、研究者が制約の範囲内で利益とコストを比較し、探索を続けられるようにすることにあります。
なぜ実世界では唯一の最適解が存在しにくいのか
- 目的と制約は場面によって変化する:オフライン評価向け、モバイル向け、高並行オンラインサービス向けでは優先すべき目的が全く異なり、同じ設定で同時に勝ち残ることは困難です。
- 制約には破ってはならない境界がある:エンドツーエンド遅延の上限、推論単位コストの予算、VRAM と消費電力の上限などは、候補解が必ず満たすべき境界であり、「総合的に優れている」ことと引き換えにできる筹码ではありません。
- 多目的の相互せめぎ合い:精度向上 → 計算量と消費電力の増大 → 遅延とコストの上昇。逆に遅延を圧縮すると → 多くの場合、精度低下を受け入れざるを得ません。ただで得られる改善はありません。
非支配解とパレートフロント
二つの候補が相互に絶対的な優劣を比較できないとき、それらは初めて真の選択空間を構成します。判定方法はごく単純です。ある候補がすべての目的で他方に劣らず、かつ少なくとも一つの目的で優れているなら、他方の候補は被支配解であり、次のラウンドで淘汰できます。逆に、両者が互いに支配し合わないなら、どちらも候補集合に保持すべきです。すべての互いに支配しない候補をつなげるとパレートフロントが形成され、「一つの改善にどれだけ別のものを犠牲にするか」という交換関係を余すところなく保持します。
研究者が問うべき重要課題
- 何を変更できるか?——モデル構造、蒸留戦略、量子化ビット幅、バッチサイズ、それともサービススケジューリング戦略か?
- どのフィードバックが変化の有効性を示すか?——オフライン精度、オンライン遅延パーセンタイル、単位コスト、それともリソース使用量曲線か?
- どの制約を破ってはならないか?——厳格な遅延上限、コスト予算、コンプライアンスとセキュリティの境界。
- 比較は公平か?——同一ハードウェア、同一トラフィック分布、同一評価基準で比較しているか。
- 結果は結論を支えるのに十分か?——サンプル数とオンライントラフィックのカバレッジは十分か、結論は再現可能か。
- 次のラウンドで何を残し、何を捨てるか?——被支配解を淘汰し、互いに支配しない差別化された候補を保持する。
判断力はコードよりも希少
人工知能は答えを素早く実装する手助けをしてくれますが、「どの問いに答える価値があるか、どの証拠を信じるべきか、どの結果が十分に良いか」は依然として研究者が決めるべきことです。コードは安価であり、センスと判断力こそが鍵です。システムを実環境に投入し、実際のフィードバックを受け、長期的な運用の中で絶えず改善を生み出し、検証し、保持していきましょう。
多目的トレードオフとパレートフロント図では候補を性能・遅延・消費電力・コストなど複数の次元で比較しています。ある候補が各目的で劣らず、少なくとも一つで優れているなら、他方は被支配解であり、次のラウンドで淘汰できます。互いに支配しない候補がともにパレートフロントを構成し、一つの改善に別のものを犠牲にする交換関係を余すところなく保持します。
多目的トレードオフとパレートフロント
図では候補を性能・遅延・消費電力・コストなど複数の次元で比較しています。ある候補が各目的で劣らず、少なくとも一つで優れているなら、他方は被支配解であり、次のラウンドで淘汰できます。互いに支配しない候補がともにパレートフロントを構成し、一つの改善に別のものを犠牲にする交換関係を余すところなく保持します。