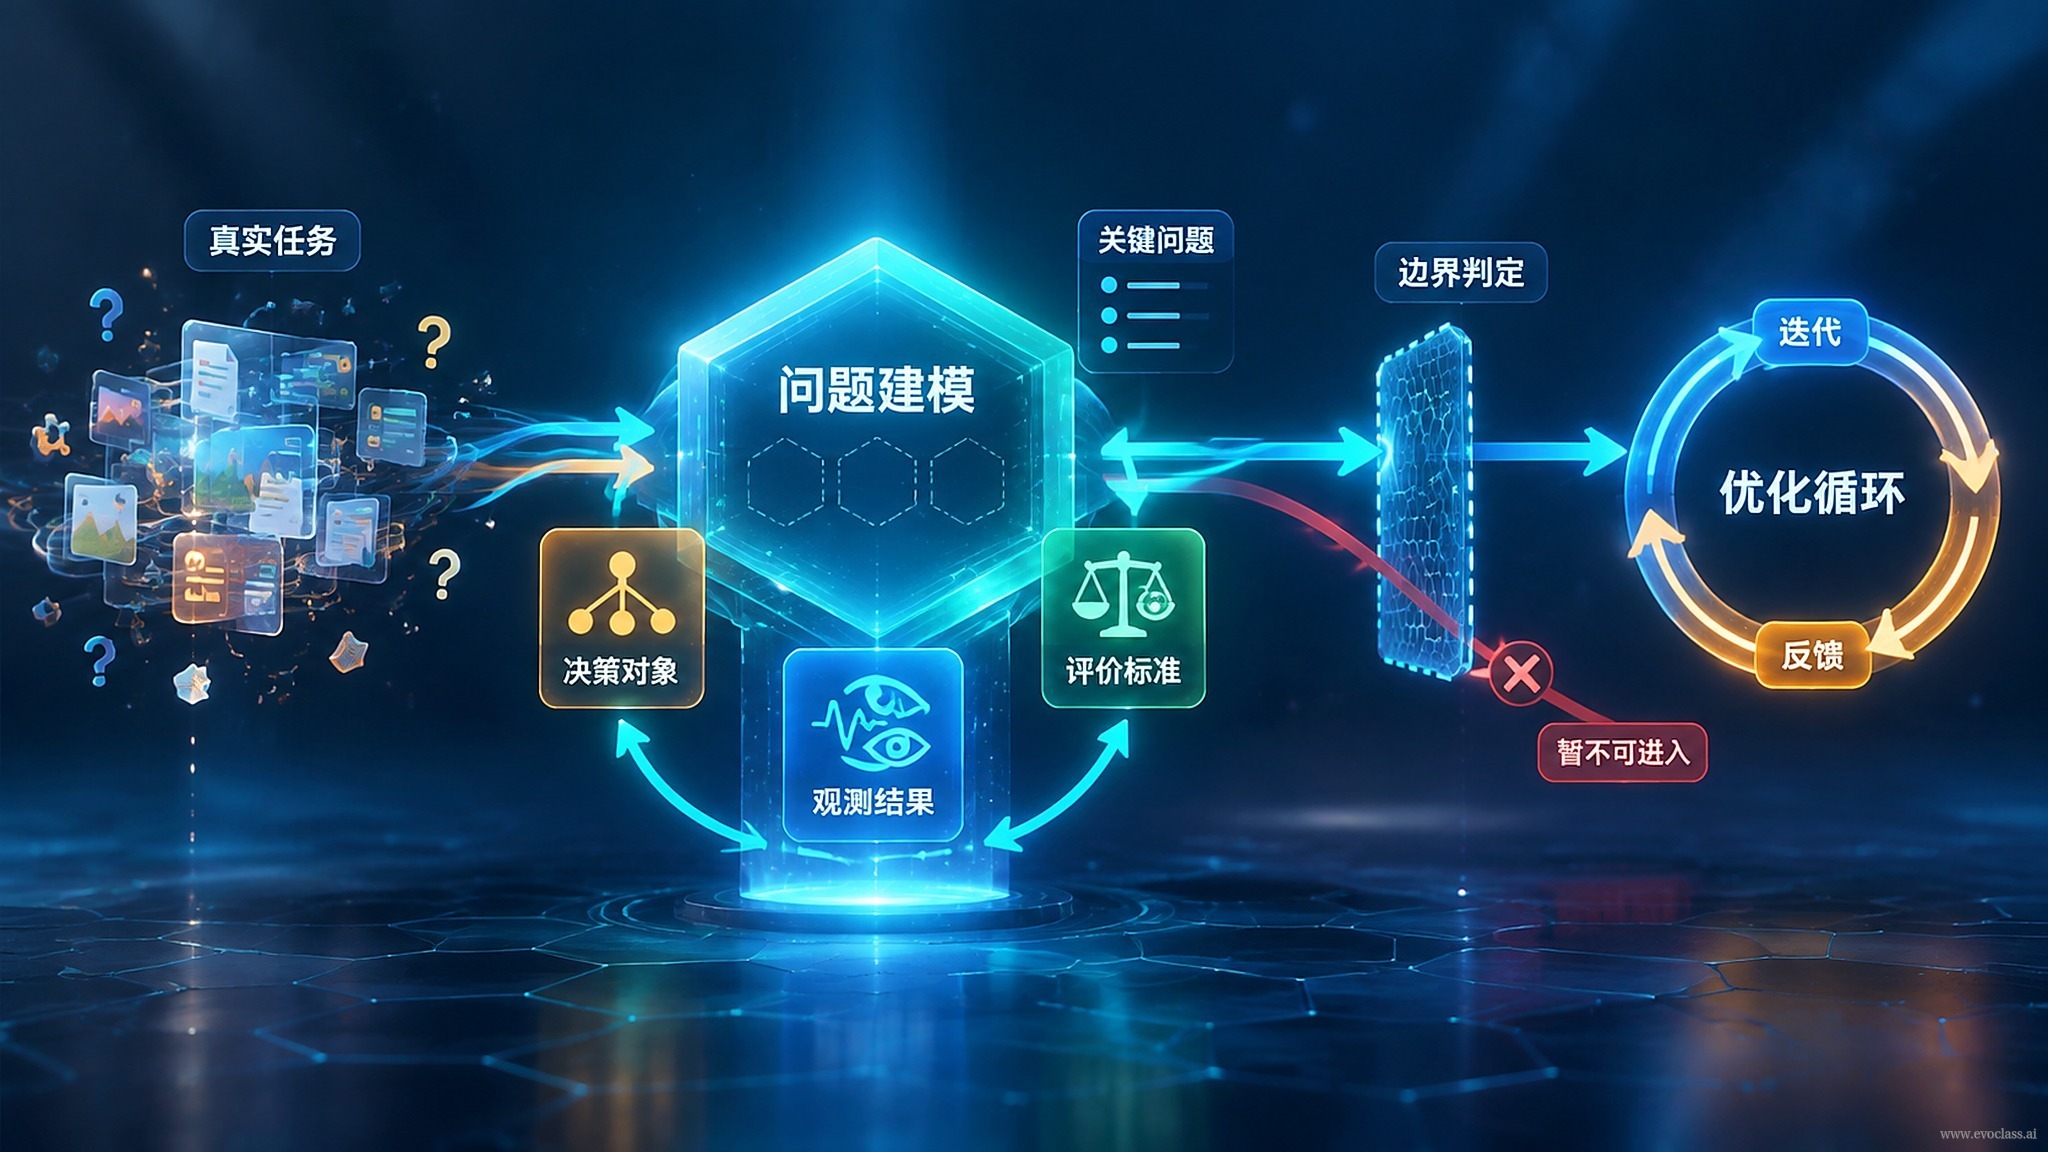
実際のタスクを EvoX に統合する際の難しさは、「より強力な進化演算子に差し替えること」ではなく、まずタスクを契約化することにあります。すなわち、どの対象を変化させてよいか(探索空間)、どの結果を観測できるか(フィードバック経路)、どの変化を保持すべきか(評価基準)です。これら三重の境界が進化ループの成立可否を左右するため、進化の過程で徐々に探るのではなく、稼働前に明確に定めておかねばなりません。
一、変更可能な対象の境界:探索空間の画定
決定変数とその構造(遺伝子型)、およびそれらから実際の生成物への写像(表現型)を明示的に宣言し、同時に読み取り専用の環境・データ・インターフェース・ハードウェア制約を明示します。境界が広すぎれば、多数の無効な候補を探索に持ち込むことになり、狭すぎれば進化の余地がまったくありません。データ処理パイプラインを例にとれば、変更可能なのは演算子の選択・実行順序・ハイパーパラメータであり、入力データの構造とコンプライアンス制約は読み取り専用の部分に属します。
二、観測可能な結果の境界:フィードバック経路の確立
すべての候補は、プログラムが捕捉できる信号を生成できなければなりません。観測経路・遅延・ノイズ水準・再現性を明確にします。観測できない次元は最適化の根拠にはできず、事後的な解釈にしか使えません——観測できないものを適合度に書き込めば、進化がノイズの方向へ漂流するだけです。
三、評価基準と保持基準:何を残す価値があるかを定義する
適合度または目的ベクトル、制約条件、実行可能性の判定を定義し、単一の数値に圧縮するのか、多目的パレート保持を行うのかを明示し、失敗・クラッシュ・タイムアウトした候補をどのように罰則付け・修復・早期終了するかを規定します。評価基準がひとたび決まれば、事実上、進化がどの方向へ収束するかが決まります。
四、評価のテンポ:並列・コスト・予算
評価をバッチまたは非同期で実行できるか、1 回あたりの評価コストと総予算を確認します。並列度と 1 回の遅延は、進化ループのテンポと許容できる世代数を直接左右します。直列評価はループを長引かせ、許容できる世代数を急減させますが、バッチまたは非同期評価は反復を大幅に加速できます。停止と予算も同様に明記すべきです——評価予算・収束判定基準・停止条件を明確にし、際限のない計算資源の消費を防ぎつつ、まだ形になっていない解を早すぎる段階で打ち切ることも避けます。
五、評価の信頼性:「指標は最適化したが、問題は解決していない」に注意
警戒すべきリスクは三つあります。代理指標と真の目的の齟齬、目的リーク、そして候補による評価器の逆利用(採点の抜け穴を突いたスコア稼ぎ)です。対策としては、独立した検証セットまたは人手によるレビュー工程を保持し、評価プロセスをできるだけステートレスかつ再生可能にして、失敗の再現と結果の原因究明を可能にします。
六、統合契約
最終的に、タスクを EvoX から呼び出せるインターフェースとしてカプセル化します。すなわち、候補を一つ入力すると指標と制約が出力され、評価はできるだけステートレスかつ再生可能であることを保証します。契約が安定してこそ、ループも安定します。訓練セット上のスコアを唯一の保持基準にしてしまえば、進化は急速にその指標へ過学習します——これこそ、評価境界を探索境界より先に確定しなければならない理由です。
EvoX へのタスク統合における重要課題図は EvoX へのタスク統合における三重の境界を中心に展開します。変更可能な対象が探索空間を画定し、観測可能な結果がフィードバック経路を確立し、評価基準が何を残す価値があるかを決め、さらに評価のテンポ・予算・信頼性といった要点へと広がり、最終的には候補を入力し指標と制約を出力する統合契約へと集約されます。境界は演算子より先に確定しなければならないことが強調されています。なぜなら境界が進化の方向を決めるからです。