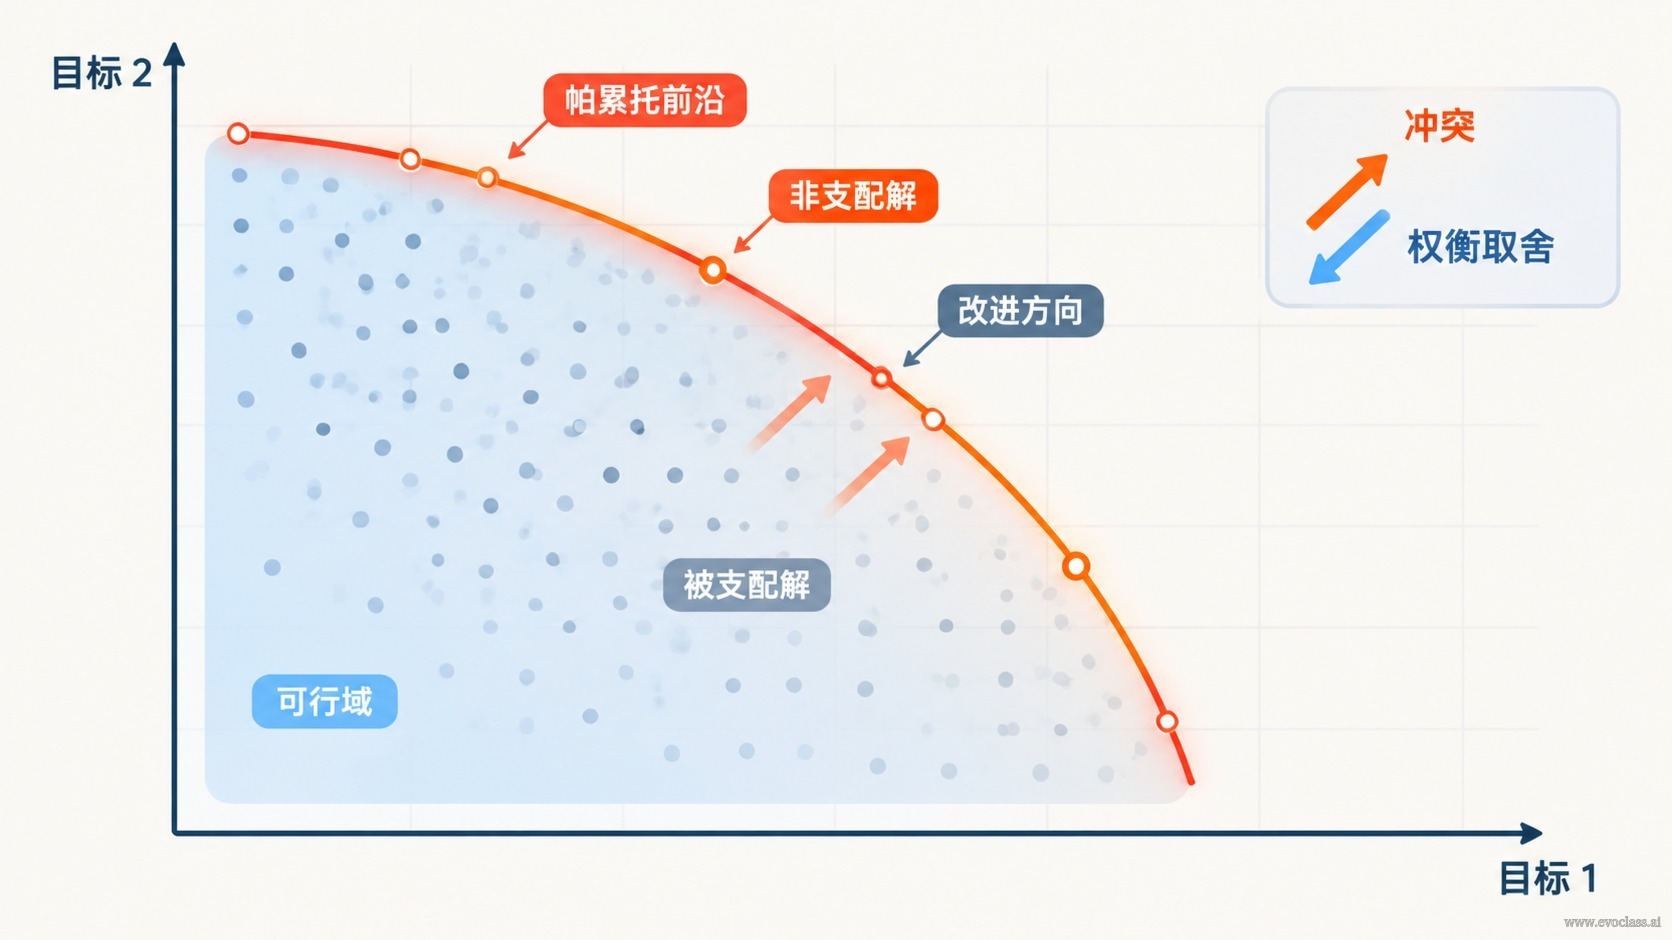
実世界の AI システムエンジニアリングでは、目的が一つだけの問題に出会うことはほとんどありません。モデル精度を高めれば推論遅延と計算コストが増加し、ロバスト性を強化すればピーク性能を犠牲にし、消費電力を削減すればモデル容量が制限される可能性があります。これらの目的は互いに牽制し合い、完全には比較衡量できないため、唯一の最適解は存在せず、存在するのは一組の非支配なトレードオフ解——すなわち Pareto フロンティアに近づく解集合です。
中核概念
- 多目的の牽制:一つの目的の改善が別の目的の悪化を招くことが多く、目的同士は完全には比較衡量できない。
- 制約の複雑さ:ハード制約とソフト制約が併存し、さらに不確実性と動的環境が重なることで実行可能領域が狭まり、単一点最適という仮定が成り立たなくなる。
- 唯一の最適解は通常存在しない:単目的スカラー化や単一点探索では、真の意思決定空間を表現するのは難しい。
- 出力は解集合であるべき:多様な候補を保持し、比較可能なトレードオフ境界と選好に基づく選択の余地を提供する必要がある。
- 進化計算の優位性:集団による並行探索と多様性の維持を通じて、複数のトレードオフ解に同時に接近でき、衝突する目的と複雑な制約に適応する。
進化計算が適している理由
進化計算は目的関数の勾配や微分可能性に依存せず、集団によって目的空間を並行探索します。集団内の各個体は一つの候補案を表し、非支配ソートや混雑距離などの仕組みが Pareto フロンティアへ接近しながら解の多様性を維持します。これにより、意思決定者は最適化の前に事前の重みを固定するのではなく、最終段階で場面の選好に応じてフロンティア上の異なるトレードオフ解を選択できます。
重要な洞察
多目的最適化では、意思決定者の選好は多くの場合、最終段階になって初めて関与します。進化計算はまず Pareto フロンティア全体に接近し、多様な非支配解の集合を保持したうえで、意思決定者が場面の選好に基づいて選択します。これは事前に重みを設定するよりも堅牢です。
多目的最適化の Pareto フロンティア模式図図中の多目的最適化の Pareto フロンティア模式図を観察し、気づいた要点を述べてください。
多目的最適化の Pareto フロンティア模式図
図中の多目的最適化の Pareto フロンティア模式図を観察し、気づいた要点を述べてください。