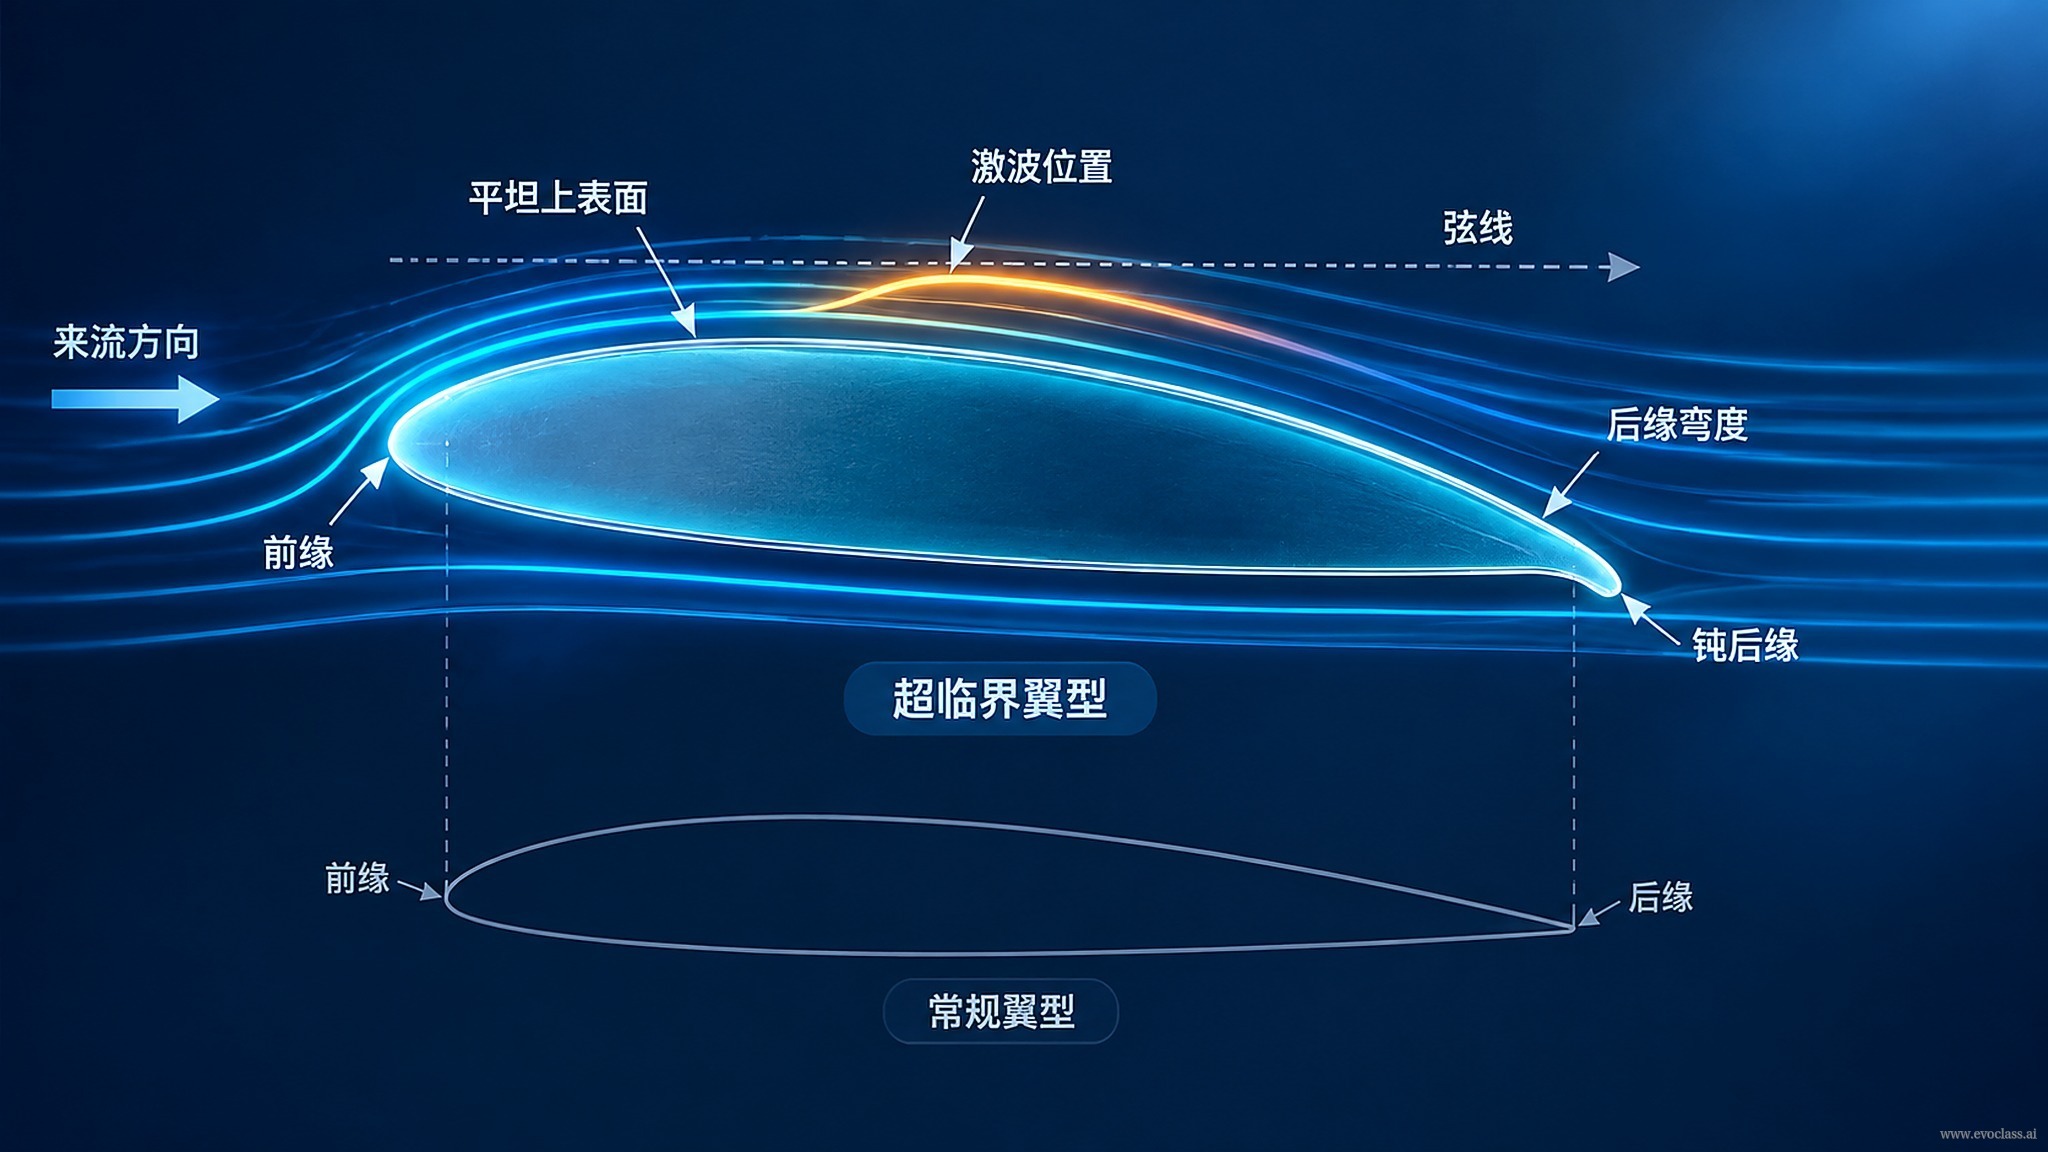
実際の航空工学において、超臨界翼型の設計目標は、決してある単一の指標を極限まで高めることではなく、遷音速巡航という典型的な運用条件のもとで、複数の工学指標を同時に許容範囲内に収めることです。気流は翼型の上面で音速を超えるまで加速し、その後衝撃波を経て減速します。衝撃波の位置と強さは抗力レベルとバフェットの発生境界を同時に決定づけるため、この種の問題は本質的に多目的の衝突とトレードオフとして現れ、唯一の最適解が存在する単一の最適化問題ではありません。
三つの制約がなぜ同時に成立しなければならないのか
COMACの超臨界翼型設計を例に挙げると、設計者が直面するのは単一の指標ではなく、互いにせめぎ合う三種類の要求です:
- 臨界バフェット揚力係数:安全と可用揚力の境界を示します。バフェットが早期に発生すると、バフェット余裕と可用飛行包絡線が圧迫されるため、強い安全上の意味を持ち、他の指標のために軽々しく犠牲にすることはできません。
- 巡航揚抗比:空力効率と経済性を直接反映し、巡航航続距離、燃費、運航コストを左右する、超臨界翼型で最も重視される利得源です。
- 高精度シミュレーションのコスト:1回の高忠実度空力評価の計算コストは非常に高く、逐次試行錯誤や直列的な絞り込みでは十分に広い設計空間をカバーできず、探索予算が大きく制限されます。
対立はどこから生じるのか
巡航揚抗比を高めるには、通常より強い前縁の吸力プラトーとより後方の衝撃波が必要ですが、これはバフェット境界を弱めます。逆に、バフェット余裕を確保するために翼型を緩やかにすると、巡航効率を犠牲にする可能性があります。こうして「一方を改善すると他方が悪化する」関係が常態となります。エンジニアリングで本当に必要なのは唯一の最適解ではなく、異なる選好のもとでも成立する妥協案であり、意思決定者が安全・効率・コストの間で説明可能な選択を行えるようにするものです。
こここそが、進化計算と生成的モデリングが関与できるポイントです。システムは基本翼型と摂動サンプルを組み合わせて継続的に生成と予測を行い、各指標を両立させた多様な候補案を出力します。これにより「高精度シミュレーションのコストが高い」という従来のボトルネックを回避し、もともと直列的だった絞り込みプロセスを並列可能な多目的探索へと変えることができます。
判断のポイント
ある指標を改善すると別の指標が悪化するという関係が現れ、かつ各指標に厳格な下限が設けられている問題であれば、それは多目的制約問題として扱うべきであり、存在しない唯一の最適解を探し求めるべきではありません。
超臨界翼型の断面模式図図は、超臨界翼型が遷音速巡航時に上面の気流が超音速まで加速し、衝撃波を経て減速する様子を示しています。衝撃波の位置と強さは抗力とバフェット境界の両方に影響します。そのため臨界バフェット揚力係数、巡航揚抗比、シミュレーションコストが互いにせめぎ合い、設計では多重制約のもとでトレードオフ可能な妥協案を探す必要があります。
超臨界翼型の断面模式図
図は、超臨界翼型が遷音速巡航時に上面の気流が超音速まで加速し、衝撃波を経て減速する様子を示しています。衝撃波の位置と強さは抗力とバフェット境界の両方に影響します。そのため臨界バフェット揚力係数、巡航揚抗比、シミュレーションコストが互いにせめぎ合い、設計では多重制約のもとでトレードオフ可能な妥協案を探す必要があります。