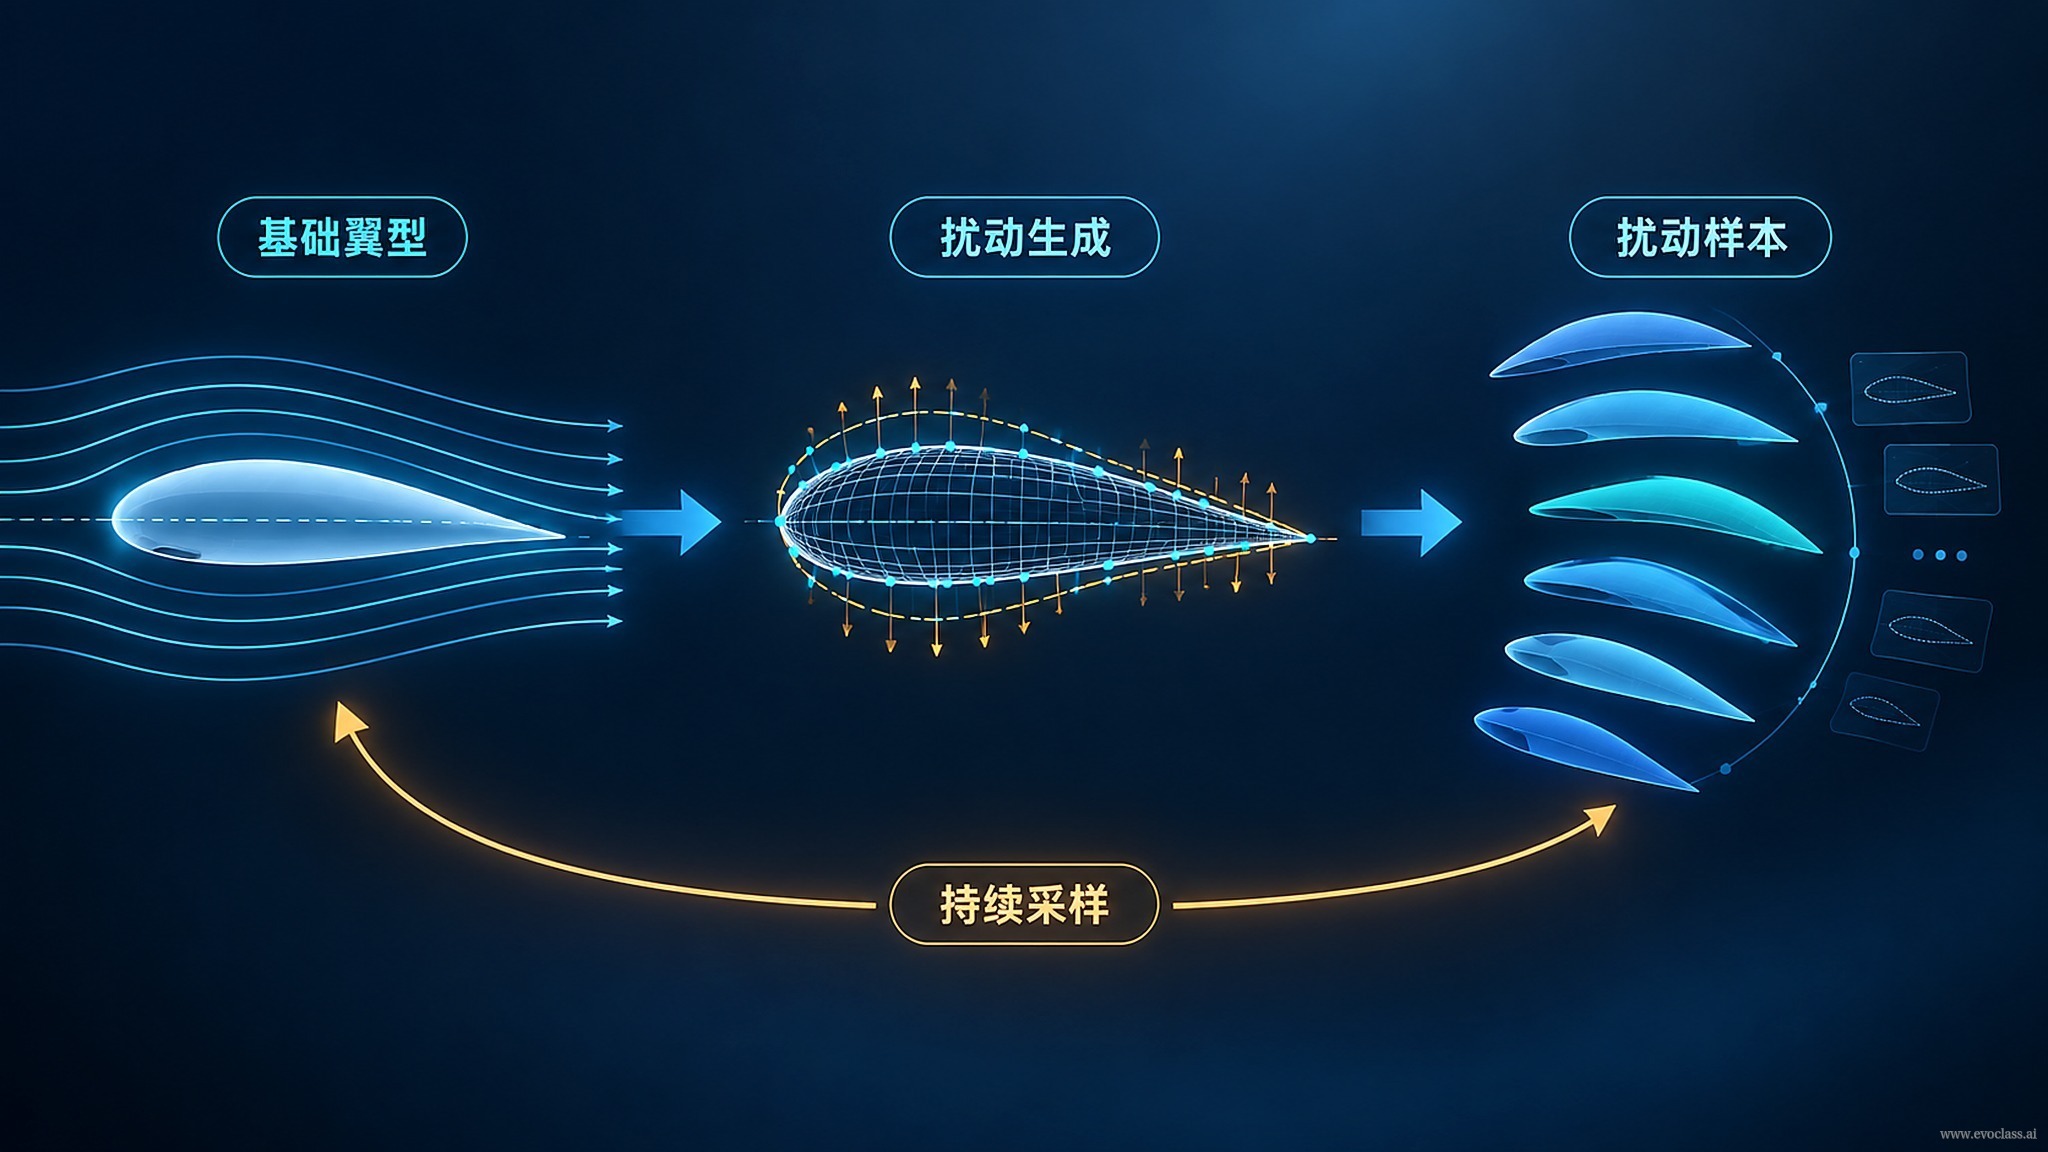
翼型最適化において、基本翼型はタスク制約を満たす安定した参照であり、パラメータ化・摂動範囲・評価基準のアンカーとなります。基準がなければ探索空間は無秩序にドリフトしやすく、候補翼型同士を公平に比較することも難しくなります。
基本翼型を中心に、厚み分布・キャンバー・制御点パラメータに制御可能な摂動を加え、バッチ方式またはオンライン方式で摂動サンプル群を継続的に生成します。局所的な精密探索と大域的な多様性カバレッジを両立させる必要があるため、摂動の強度・方向・サンプリング分布は制御可能であるべきです。
各ラウンドのサンプルはバッチで予測/評価段階に投入され、複数候補の目的関数上での性能を出力します。これらの結果は進化的選択・更新・再サンプリングへと渡され、それに基づいて次ラウンドの摂動生成を調整します。
こうして基準—摂動—予測/評価—進化的フィードバック—持続的生成という閉ループが形成されます。基本翼型が安定したアンカーを提供し、摂動サンプルが多様性を提供し、進化的フィードバックによって多目的探索が持続可能かつ拡張可能になります。
閉ループにおける4つの制御ポイント
- 基本翼型の選定:まず基準がタスク制約を満たすことを確認し、そのうえでパラメータ化空間と摂動範囲を定義して、探索空間が無秩序にドリフトするのを防ぎます。
- 摂動サンプルの持続的生成:バッチ方式またはオンライン方式でサンプルを拡張し、局所的な小摂動で精密探索を、大摂動で大域的なカバレッジを行います。
- 多サンプル予測と進化の統合:批量评价输出多候选表现,作为演化选择、更新与再采样的依据。
- 持続的な閉ループ:進化的フィードバックに基づき摂動の強度・方向またはサンプリング分布を調整し、基本翼型と摂動サンプルがともに安定かつ拡張可能な多目的探索を支えるようにします。
エンジニアリングのヒント
毎ラウンド同じ方向の小摂動だけを行えば、集団は早熟収束しやすくなります。逆に完全にランダムな大摂動では、評価予算を浪費する可能性があります。より堅実な戦略は、局所的摂動と大域的摂動を混合し、フィードバックによって次ラウンドのサンプリングの重点を決めることです。
翼型摂動生成のフロー図は、基本翼型を安定したアンカーとし、厚み・キャンバー・制御点パラメータに制御可能な摂動を加え、局所的な精密探索と大域的カバレッジに必要なサンプル群を持続的に生成する様子を示しています。サンプルはバッチで予測評価と進化的選択に投入され、その後フィードバックに基づいて次ラウンドの摂動の強度と方向を調整し、基準・摂動・評価・進化的フィードバックの閉ループを形成します。
翼型摂動生成のフロー
図は、基本翼型を安定したアンカーとし、厚み・キャンバー・制御点パラメータに制御可能な摂動を加え、局所的な精密探索と大域的カバレッジに必要なサンプル群を持続的に生成する様子を示しています。サンプルはバッチで予測評価と進化的選択に投入され、その後フィードバックに基づいて次ラウンドの摂動の強度と方向を調整し、基準・摂動・評価・進化的フィードバックの閉ループを形成します。