多目的工学最適化において、EvoX の出力は単一の「最適解」ではなく、各指標を両立する多様な候補案です。システムは基礎翼型と摂動サンプルを組み合わせて生成と予測を継続し、臨界バフェット揚力係数や巡航揚抗比など相反する指標間の異なるトレードオフを明示的に保持して、比較・意思決定に供する候補群を形成します。
なぜ単一の答えではなく候補案の組を出力するのか
目的同士が相反する場合——たとえば臨界バフェット揚力係数を高めると巡航揚抗比が低下しがちである——すべての指標で同時に優位に立つ実行可能解は存在しません。評価の仕組みが単一の指標に支配されると、探索は「平均的には悪くないが、どの重要指標でも際立たない」妥協解へと急速に収束し、本来なら提示できたはずの明確な選好を持つ設計方向さえ失われかねません。EvoX のアプローチは、同一の評価空間に複数の制約と目的を同時に取り込み、多様な案を明示的に保持することで、トレードオフそのものを意思決定者に提示できる情報とするものです。
継続的な生成と予測:高精度シミュレーションを要所のみに
- 多指標を両立させる評価の仕組み:臨界バフェット揚力係数や巡航揚抗比など複数の制約と目的を同一の評価空間に取り込み、単一指標に支配された選別を避けます。
- 継続的な生成と予測:基礎翼型と摂動サンプルを中心に新たな候補を絶えず生み出し、サロゲートモデルで指標を迅速に推定することで、高精度シミュレーションの高コストというボトルネックを緩和します。
- 多様な出力形態:出力されるのは、異なる指標の選好とトレードオフ位置を網羅する候補案の組であり、平均的な最適解や単一の答えではありません。
- 比較可能性:各候補には照合可能な多次元の指標結果と生成時の摂動元が保持され、再現・評価・選択が容易になります。
散布図からフロントへ:候補同士をどう比較するか
各候補の2つの重要指標を散布図に描くと、他のどの候補からもすべての指標で同時に上回られていない外縁上の点がパレートフロントを構成します。フロントの内側にある点は被支配となります。工学レビューでは通常、まずフロント上から案を選び、その後高精度シミュレーションで確認します。フロント上の点同士の差異こそが、「バフェット抑制優先」や「巡航効率優先」といった工学的志向の具体的な表れです。
工学事例:COMAC の超臨界翼型設計
臨界バフェット揚力係数や巡航揚抗比など複数の制約に対し、システムは基礎翼型と摂動サンプルを組み合わせて生成と予測を継続し、最終的に各指標を両立する多様な候補案を出力して、高精度シミュレーションの高コストというボトルネックを効果的に克服しました。
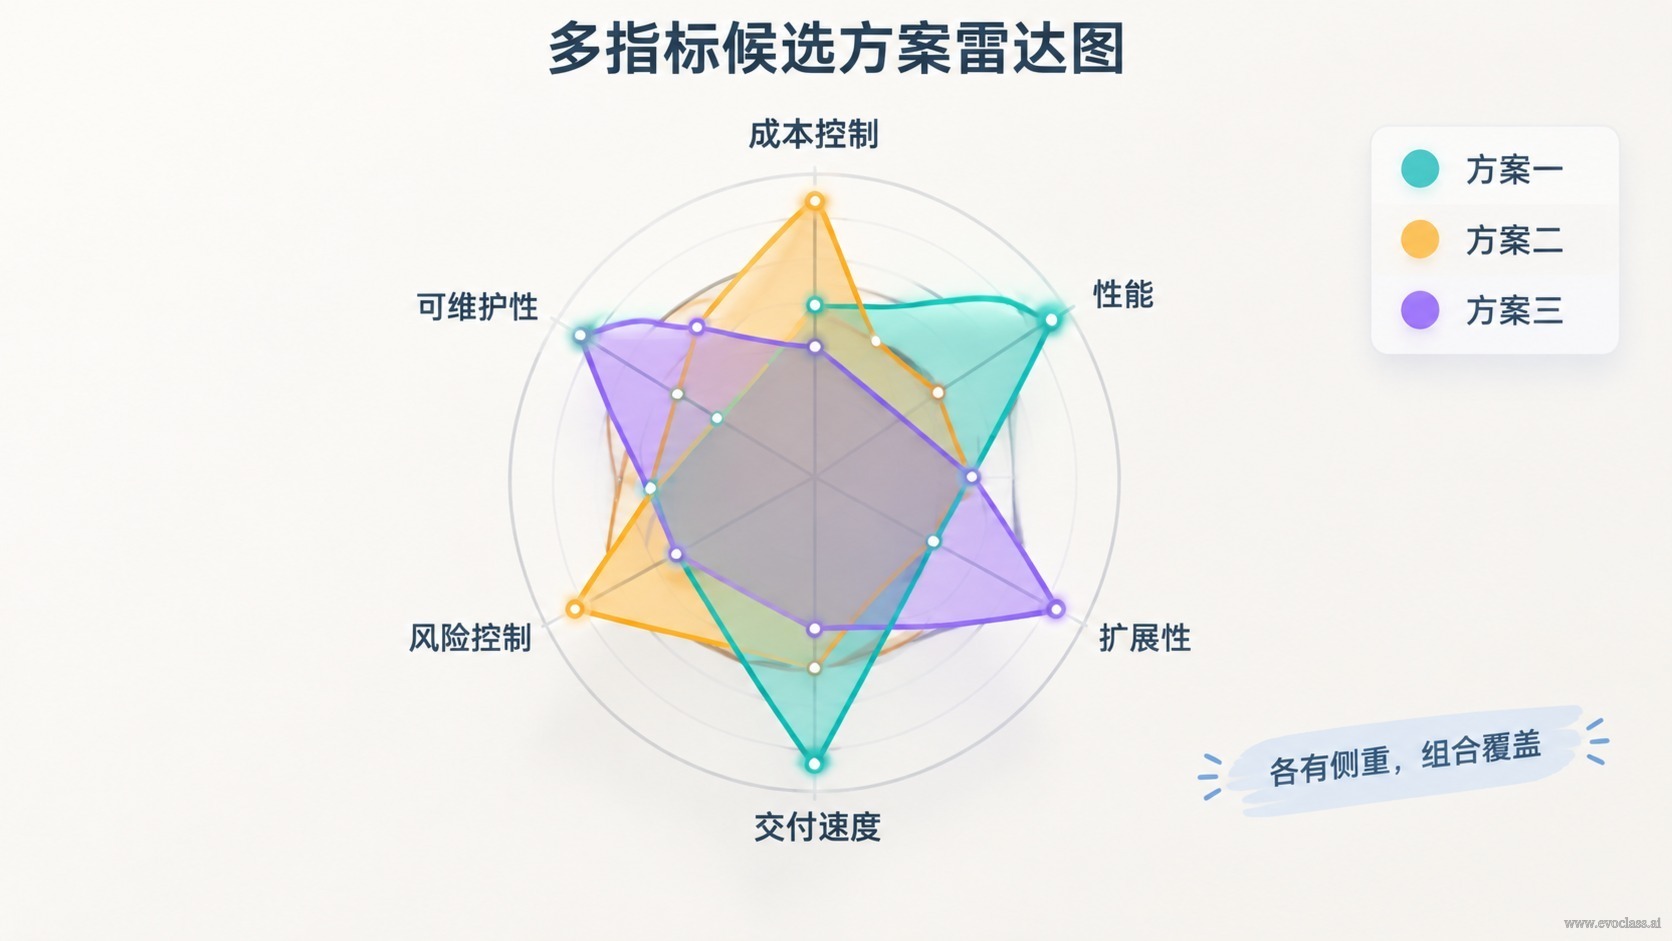
多指標候補案のレーダーチャート図は、候補案の臨界バフェット揚力係数や巡航揚抗比など相反する指標上での性能を並べて示し、安全性と効率の間で各案がどのようなトレードオフ位置にあるかを際立たせています。外縁にあり他の候補から全面的に上回られない点がパレートフロントを構成し、意思決定者が選好に応じて比較・選別し、さらに高精度シミュレーションで確認するために用いられます。
多指標候補案のレーダーチャート
図は、候補案の臨界バフェット揚力係数や巡航揚抗比など相反する指標上での性能を並べて示し、安全性と効率の間で各案がどのようなトレードオフ位置にあるかを際立たせています。外縁にあり他の候補から全面的に上回られない点がパレートフロントを構成し、意思決定者が選好に応じて比較・選別し、さらに高精度シミュレーションで確認するために用いられます。