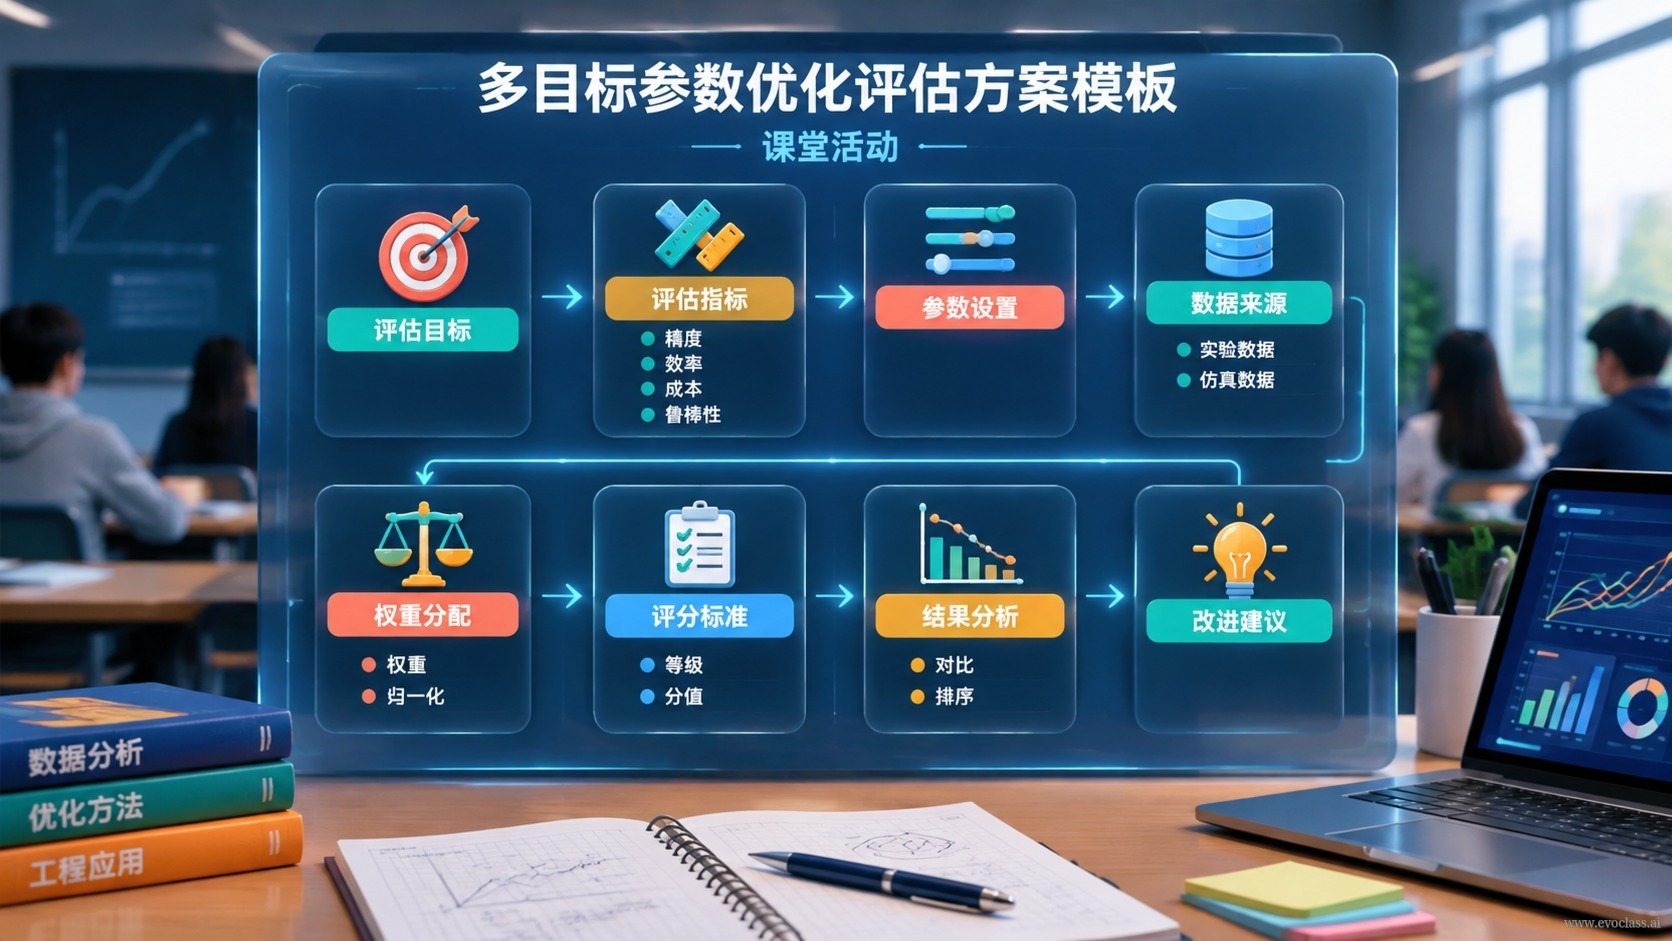
本ページは授業活動の設計です:「揚力—抗力」という相反し合う目標を、再現可能・比較可能で、専門家の意思決定に引き渡せる多目的パラメータ最適化の評価方案へと変換します。重点は、モデルに直接答えを出させることではなく、繰り返し検証できる評価メカニズムを設計することにあります——誰が評価に参加し、どの指標を使い、どのような制約と予算のもとで、どのようなルールで候補を残すのか。
活動は次のような閉ループを模擬します:候補の生成 → 評価の実施 → フィードバックに基づく便益・コスト・制約の比較 → 有効な方案の保持 → 記録して次のラウンドへ。あなたはパラメータ化された対象(例えば翼型パラメータ)に対して方案を提示し、揚力と抗力のトレードオフを方案の中で明示的に見えるようにする必要があります。一言でいえば、「衝突」を「実行可能なレビュー規則」に変えるのです。
指標・制約・予算
- 揚力目標揚力係数または揚力性能の最大化として定義し;抗力目標抗力係数または抗力性能の最小化として定義します。両者は根源的に衝突する目標であり、必ずそれぞれ独立した列にしなければなりません。
- 複合指標:揚抗比などの指標は説明や提示に用いることはできますが、根源的に衝突する目標を置き換えることはできません——さもなければトレードオフが一つの比によって早々に「平準化」されてしまいます。
- 制約の階層化:パラメータ境界、幾何・エンジニアリング上の制約(相対厚さ、ピッチングモーメントの範囲など)は通常ハード制約とし、違反すれば除外します;性能選好やコスト選好などはソフト選好とし、順位付けに用います。
- 予算の宣言:シミュレーションまたは代理モデルの呼び出し回数、時間、計算資源の上限を明記し、「代理評価」と「高忠実度の再確認」の枠を区別します。そうしなければ、異なる方案同士を公平に比較できません。
評価プロセスと候補生成
評価閉ループは6ステップで構成されます:パラメータ表現 → 候補生成 → 評価計算 → 指標の集約 → 方案の比較 → 記録のアーカイブ。このうち候補生成規則は探索のカバレッジを決定します:初期サンプリングが全体を広く展開し、摂動・交叉・変異が局所的な精緻化を担い、選好誘導が専門家の関心領域を細かくカバーします。候補は異なる揚抗トレードオフ領域に分布させ、「高揚力」または「低抗力」の単一方向に世代全体が収束しないようにする必要があります。
選別規則と出力候補群
選別には Pareto 非支配、重み付き和、閾値フィルタリング、参照点、選好順序などを用いることができます。いずれを選んでも、結果は「総合スコアが最も高いものだけを残す」べきではありません。出力は異なるトレードオフをカバーする候補群とし、指標の根拠、制約の充足状況、候補間の差異、不確実性の範囲を添えて、領域の専門家がトレードオフの妥当性を判断しやすいようにします。
成果物
1ページ形式の評価方案テンプレート:指標表(根源的な目標と補助指標を含む)、フロー図(6ステップ閉ループ)、候補生成規則、選別規則、出力候補群、そしてリスクと不確実性の説明。同時に、パラメータ、指標の定義、評価予算、ランダムシード、選別の根拠、除外の理由を記録し、次のラウンドの探索がそのまま引き継げるようにします。
授業活動の評価方案テンプレート図は授業活動の1ページ式評価方案テンプレートです:揚力と抗力という2つの独立した衝突目標を中心に、指標表、6ステップの評価閉ループ、候補生成規則、選別規則、出力候補群を列挙します。さらに評価予算の宣言、ランダムシードと除外理由の記録を求め、方案を比較可能・再現可能にして専門家の意思決定に委ねます。