現実問題における多目的の衝突
現実の研究や工学の問題で目標が一つだけであることはほとんどありません。超臨界翼型の設計を例にとると、チームはしばしば臨界バフェット揚力係数と巡航揚抗比を同時に向上させつつ、構造厚さを抑え、ピッチングモーメントや巡航迎角といった制約を満たす必要があります。これらの指標は互いに影響し合う幾何学的・空力的変数によって決まるため、一方を改善すると他方が悪化することがよくあります。
したがって、ほとんどの場合、すべての指標で同時に最適となる解は存在せず、存在するのはトレードオフの関係の集合です。これこそが多目的最適化の基本的な状況であり、現実の複雑な問題と単一目的の演習との根本的な違いです。
翼型の事例:評価コストと探索範囲
高精度な CFD シミュレーションはコストが高く、それをそのまま進化のループに組み込むのは現実的ではありません。実現可能な方法は、まず 501 個の高精度サンプルで性能予測モデルを訓練し、それを使って低コストで候補を絞り込み、少数の重要な候補に対して高精度な検証を行うことです。このような流れであれば、最終的に孤立した最適解ではなく、基本的な設計目標を達成する 180 個の多様な候補を納品できます。
図に示すように、候補解の集合はパレートフロントに沿って広がり、異なる選好のもとでの利得とコストの組み合わせをカバーしています。一方、単一の「最適」解はこのフロント上の 1 点にすぎません。
多様で利用可能な解を保持する長期的な意義
- 専門家の意思決定を支援:領域の専門家は、単一の答えに縛られることなく、タスクの要件に照らして各候補の利得・コスト・適用条件を比較できます。
- 評価コストの抑制:まず低コストモデルで絞り込み、その後重要な候補に高精度シミュレーションを行うことで、限られた予算のもとでの探索範囲を大幅に広げられます。
- 早期の誤った収束のリスクを低減:選好が変わったり、制約が更新されたり、問題が再定式化されたりしても、解の集合には調整の余地が残ります。
- 継承可能な研究資産の形成:評価基準・制約・候補が完全に記録されることで、このラウンドの探索は一度きりの結論ではなく、次のラウンドの出発点となります。
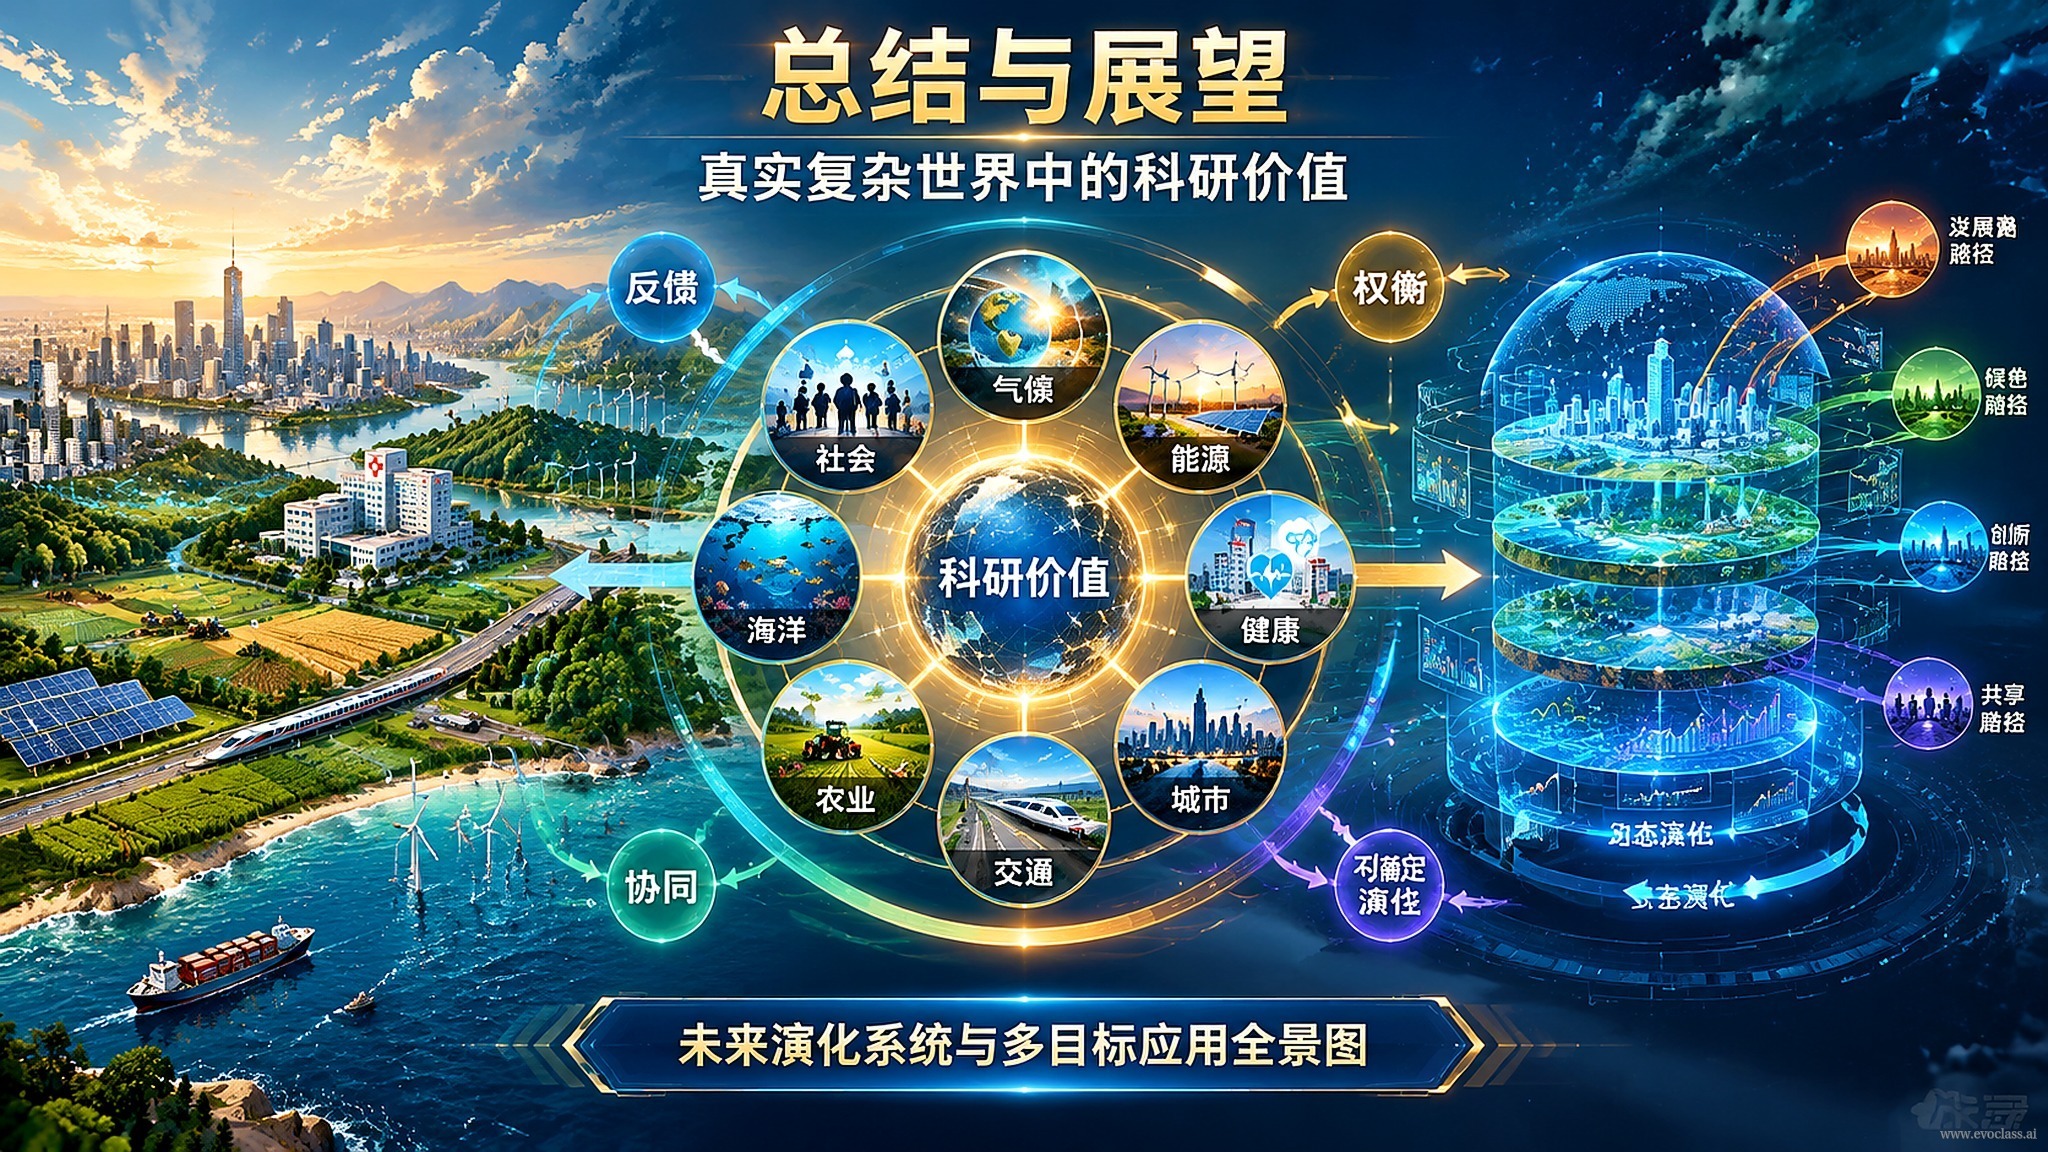
多目的応用の全体像全体像では、現実の複雑な工学における多目的の実践を超臨界翼型の事例に落とし込みます。1 つの指標だけを最適化すると、他の特性が許容できない単一点の結果になる可能性があるため、まず目的間の衝突を識別し、トレードオフのある候補を保持する必要があります。流れとしては、501 個の高精度サンプルで予測モデルを訓練して評価コストを下げ、その後重要な候補を検証し、最終的に基本的な設計目標を達成する 180 個の多様な解を納品することで、専門家の意思決定を支援し、コストを抑え、継承可能な資産を形成します。
多目的応用の全体像
全体像では、現実の複雑な工学における多目的の実践を超臨界翼型の事例に落とし込みます。1 つの指標だけを最適化すると、他の特性が許容できない単一点の結果になる可能性があるため、まず目的間の衝突を識別し、トレードオフのある候補を保持する必要があります。流れとしては、501 個の高精度サンプルで予測モデルを訓練して評価コストを下げ、その後重要な候補を検証し、最終的に基本的な設計目標を達成する 180 個の多様な解を納品することで、専門家の意思決定を支援し、コストを抑え、継承可能な資産を形成します。