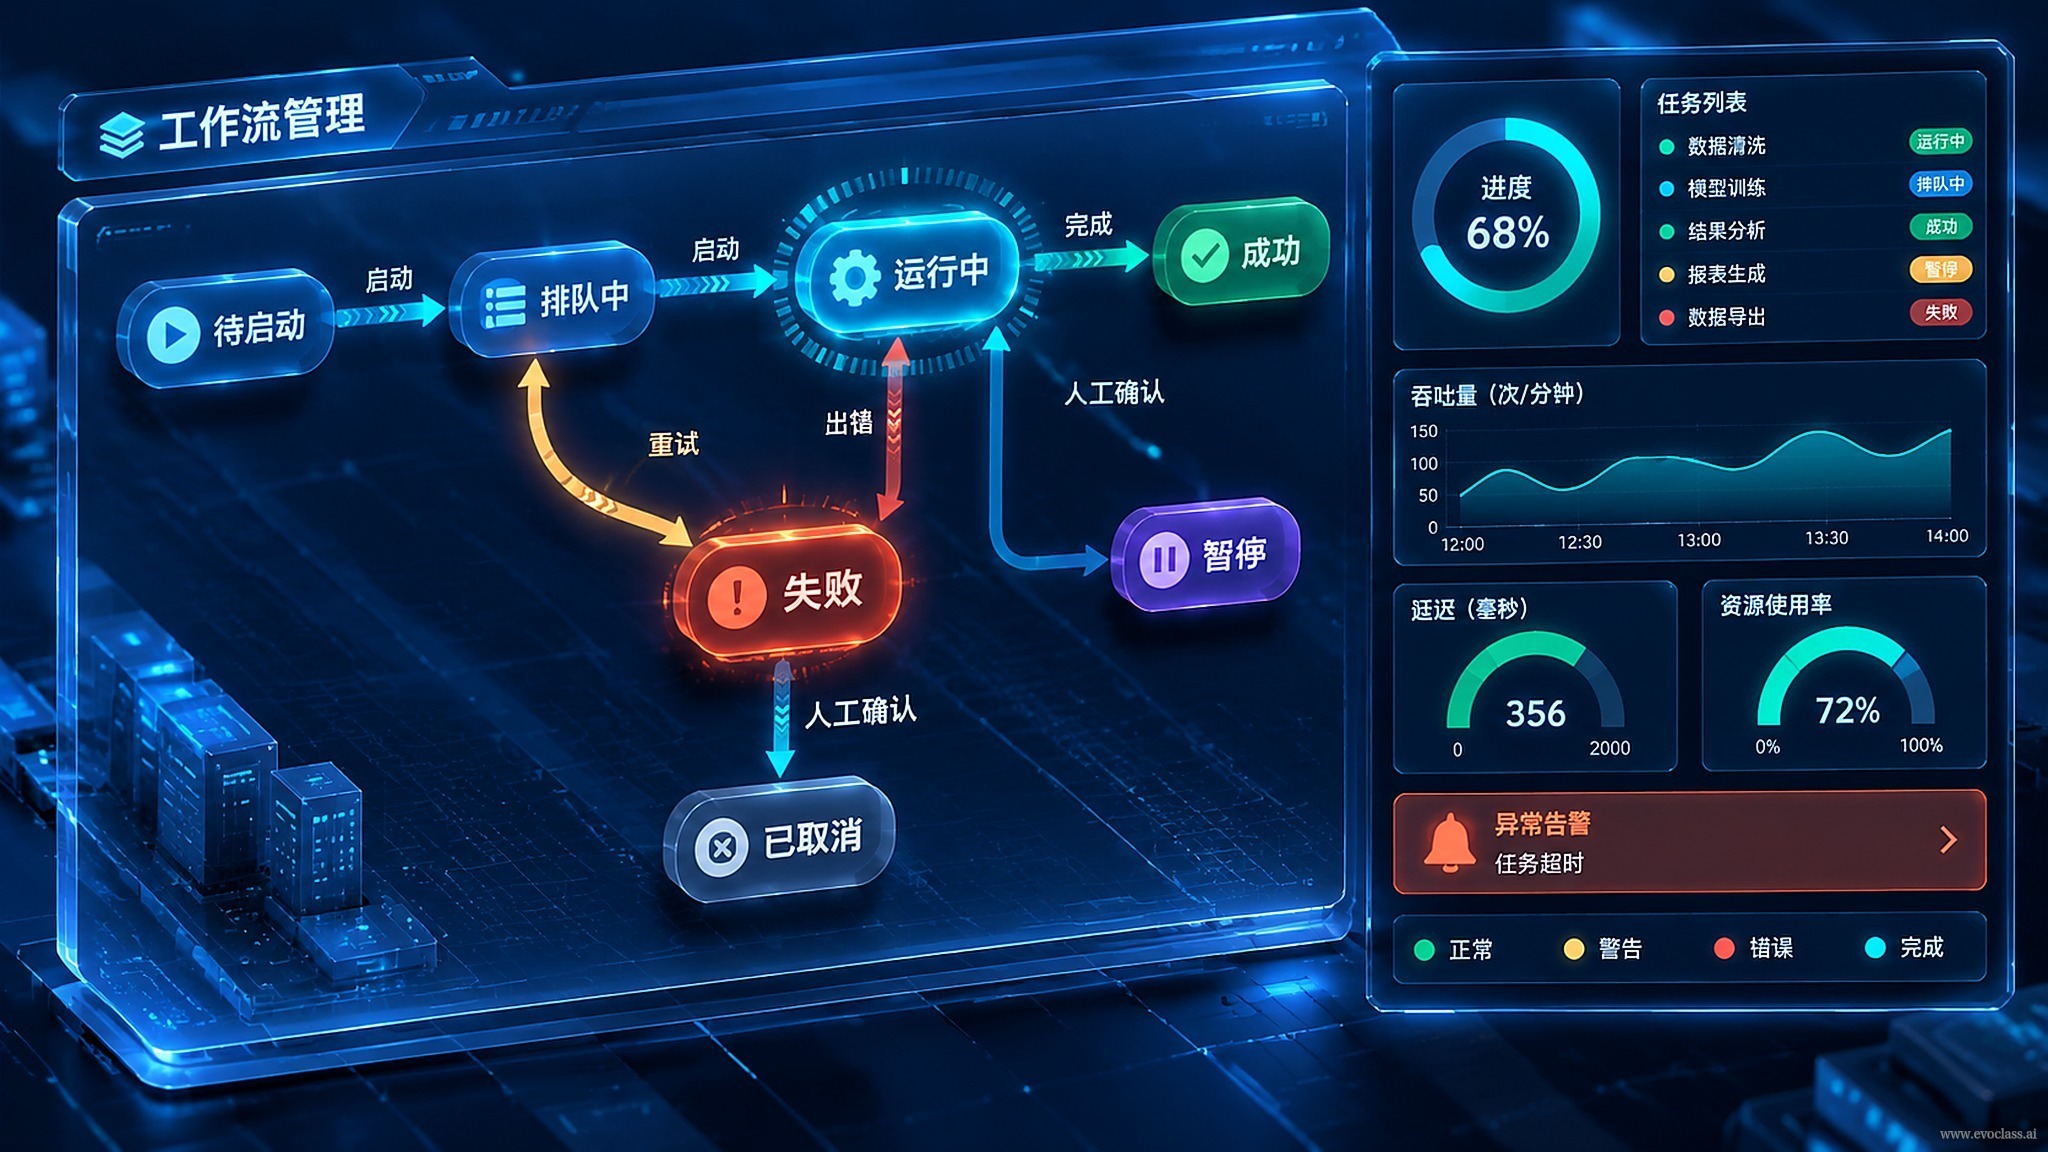
ここでは、 EvoX のオープンで疎結合な基盤において、ワークフローモジュールは進化反復の段階分け、実行順序、および連結方法の編成を担い、監視モジュールは実行時に状態と指標をリアルタイムで収集する役割を担う。この二つが組み合わさることで、「未知のブラックボックスな進化ループ」が、観測可能・判定可能・介入可能・再現可能な制御されたプロセスへと変わる。一言でまとめれば、ワークフローは「どの順序で実行するか」に答え、監視は「現在どこまで進み、調子はどうで、動かすべきか」に答える。
ワークフロー:順序と段階境界の編成
ワークフローが編成する対象はステップと依存関係であり、アルゴリズムの論理そのものではない。ワークフローは「初期化 → 評価 → 選択 → 突然変異/交叉 → 状態更新 → 終了判定」の順序、戻りエッジ、段階境界を定義し、統一インターフェースに基づいてアルゴリズムモジュールと問題モジュールを連結する。編成の鍵は粒度と境界にある。「1回のバッチ評価」を個体ごとに進めるのではなく、全体としてスケジューリング可能な1つの段階とみなす。段階境界は同時に監視サンプリング点でありスケジューリング切替点でもある。
- 順序:确定各阶段的先后关系,以及何时回到“评价”形成主循环。
- 戻りエッジ:どの条件が次の反復を引き起こし、どの条件がループを抜けるかを明確にする。
- 段階境界:ワークフローの切替点であると同時に、監視の自然なサンプリング点でもある。
監視:状態の収集、指標の公開、意思決定の駆動
監視モジュールは実行状態の収集・公開レイヤーである。集団規模、評価回数、目的/適応度分布、収束性と多様性、1世代あたりの所要時間とVRAM/スループットなどのリソース指標を継続的に追跡する。しかし観測の目的は記録ではなく决策である。指標は終了、早期停止、再起動、パラメータや戦略の切替を引き起こすために用いられ、それによって「監視 → 判定 → 介入」の閉ループが形成される。これこそが進化プロセスの可制御性が実現されるポイントである。
可制御性はさらに状態がシリアライズ可能であることを求める。チェックポイントの保存と復元により、長時間の進化は中断から再開でき、失敗を特定でき、実験を再現できる。これはエンジニアリングの信頼性の前提である。同時に、疎結合は監視をコールバック/フック方式で組み込み、アルゴリズムと問題モジュールに侵入しないことを求める。そのため、コンソール、ログ、曲線パネルなど異なる監視バックエンドを交換でき、コアアルゴリズムを変更する必要がない。
例に戻ろう。GPUテンソル化進化では、ワークフローが「バッチ評価」を全体として1つの段階としてスケジューリングし、監視モジュールが同じ段階内で世代ごとに最良/平均適応度、集団多様性、1世代あたりの所要時間を記録する。N世代連続で指標が停滞した場合、終了判定を引き起こすか、より大きな摂動を加える戦略に切り替え、同時にチェックポイントを書き込むことで、その進化を再現可能にし、中断箇所から再開できるようにする。
ワークフロー状態遷移図と監視ダッシュボードの概念図工作流按初始化、评价、选择、变异交叉、状态更新到终止判定的顺序编排阶段与回边,并把一次批量评价视为可整体调度的阶段;监视模块在各阶段边界采样种群规模、适应度分布、多样性与单代耗时等指标。这些指标用于触发终止、早停、重启或策略切换,检查点序列化则支撑中断续跑与实验复现。