実世界の最適化タスクが教科書どおりの姿をしていることはほとんどありません。すなわち、目的が単一で、制約が明確で、書き下せる最適解が存在するという形です。しかし工学や研究の現場ではむしろ、複数の目的が互いにせめぎ合い、対立している——充電時間の短縮はサイクル寿命を損ないがちで、空力性能の向上はしばしば抵抗の増大を招き、評価規模を拡大すればコストと遅延を払うことになります。ある指標を改善するには、通常、別の指標で譲歩しなければならず、したがって全局的な意味での「タダの最適」は存在しません。これこそが、実タスクに臨む際の EvoX の立ち位置です。すなわち、早々に「唯一の答え」を差し出すのではなく、異なる選好方向に沿って並行探索し、差異化された候補群を保持し、最終的な取捨選択を領域の専門家と実制約に委ねるということです。
一、対立性:目的同士はしばしば両立しない
- 指標間には実際のトレードオフ関係が存在します。揚力を高めれば抵抗も増えがちで、翼型を薄くすれば空力には有利でも構造強度は弱まります。
- 「最適」には必ず選好の説明が伴わなければなりません。同じ候補群でも、コスト重視と安全重視という二つの選好の下では、異なる推薦結果が導かれます。
- より正確な表現は「最適解を見つける」ではなく、「与えられた選好の下で受容可能かつ説明可能なトレードオフ解を見つける」です。
二、解は一点ではなく、トレードオフ解の集合である
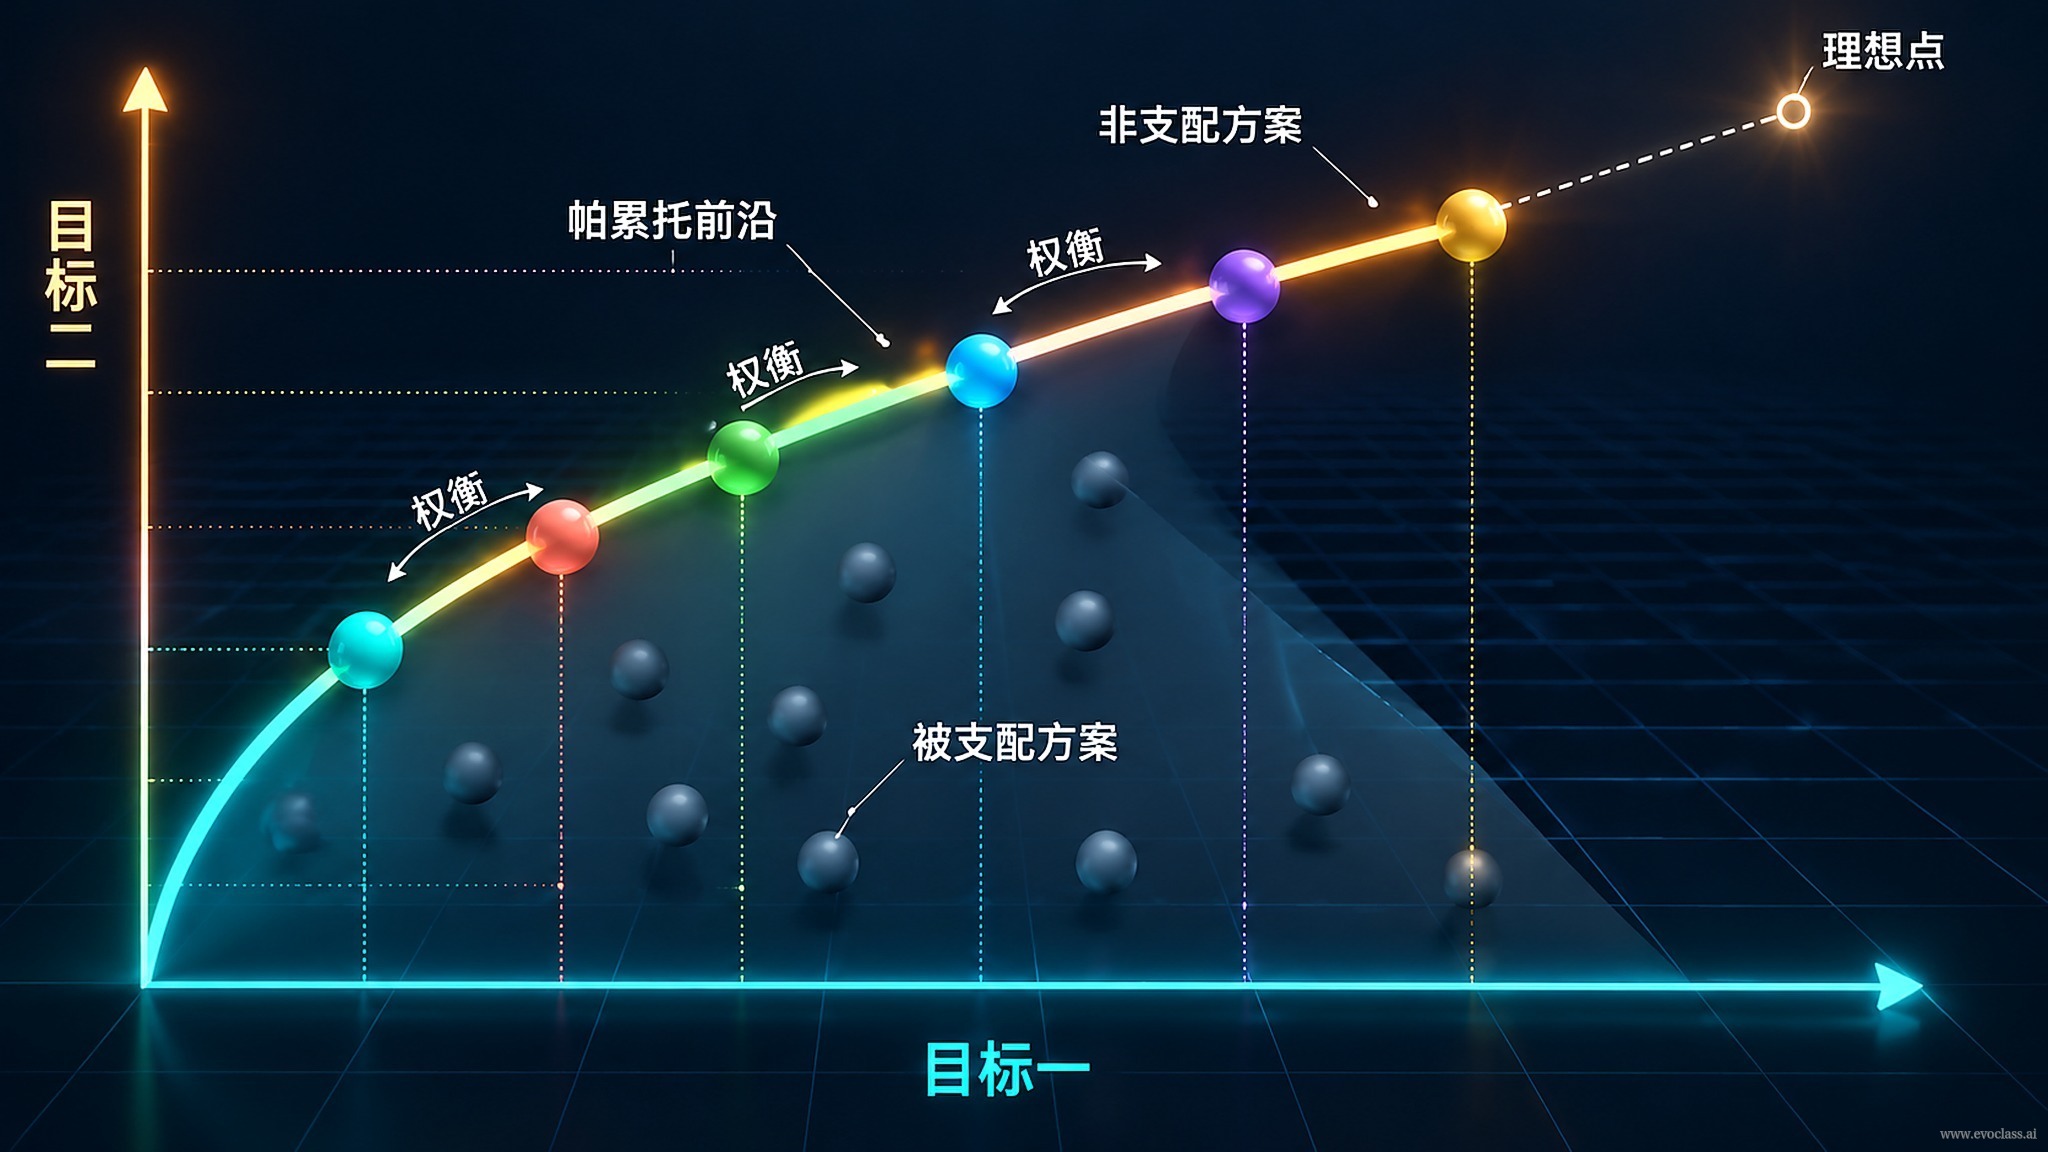
多目的問題の解集合は パレートフロントと呼ばれます。フロント上の各点はそれぞれ合理的な選好の向きを表し、他の目的を悪化させずにいずれかの目的をさらに改善することはできません。フロント上の解は互いに支配し合うことがなく、絶対的な順位はなく、「どのような選好の下でより適切か」という基準しかありません。
三、収束よりも探索を優先する
- 早すぎる段階で単一解に絞り込むと、解空間の構造情報が失われ、システムは「制約が変わったら、他にどんな代替案があるか」に答えられなくなります。
- 集団の多様性を維持し、異なる選好方向が同時にサンプリング・評価されるようにして、すべての個体がフロントの狭い領域に崩壊してしまうのを避けるべきです。
- 差異化の価値は変化への対応にあります。工学的制約、コスト、リスクが調整されたとき、意思決定者は再求解することなく、代替案へ素早く切り替えられます。
この「多方向への展開」を実際に動かすには、それに見合った計算基盤が必要です。EvoX は候補、評価結果、アルゴリズム状態をまとめて計算可能なテンソルとして組織し、変異・評価・状態更新を全体として計算グラフに投入し、コンパイル最適化の対象とします。さらに Runtime スケジューラがバッチ計算を GPU、アクセラレータ、または分散クラスタへ配分します。テンソル化された並列処理が高スループットのバッチ評価を提供するからこそ、大規模な集団を維持し、フロント全体を覆うことが、逐次評価のオーバーヘッドに押し潰されることなく、工学的に実行可能な選択となるのです。
四、フィードバックは疎で、評価コストは高い
実評価はシミュレーション、ベンチ試験、試作から得られ、1 回あたりのコストが高く、信号は疎です(合否のみ、あるいはノイズを含む少数の指標しか得られないこともあります)。このことは、限られた予算をトレードオフ空間を拡張できる領域に費やすことを要求します。すなわち、代理モデルで高忠実度評価の一部を代替し、不確実性が高く、かつフロントの被覆を改善しうる候補案に予算を配分し、フロント全域にわたってサンプリングの広がりを保つことです。現在の「最適解」の周りだけで繰り返し精緻化するのではありません。
五、意思決定権の所在
アルゴリズムはトレードオフ空間を展開し、比較可能な候補集合を提供する役割を担います。人間の専門家は、シナリオの選好、法規制、商業的制約に基づいて最終的な裁定を下す役割を担います。両者は互いに代替できません。アルゴリズムは選好やリスクに対する判断を代替できず、専門家もトレードオフ空間の広がりを手作業で網羅することはできません。
多目的パレートフロントと候補案の分布この図は多目的最適化を一本のパレートフロントとして示しています。充電時間や寿命といった目的は互いにせめぎ合い、一方を改善すれば他方を犠牲にすることが多く、フロント上の解は互いに支配し合いません。EvoX はテンソル化された並列処理によって大規模な集団を維持し、異なる選好方向に沿ってサンプリングし、差異化された候補を保持して、意思決定者が制約に応じて取捨選択できるようにします。