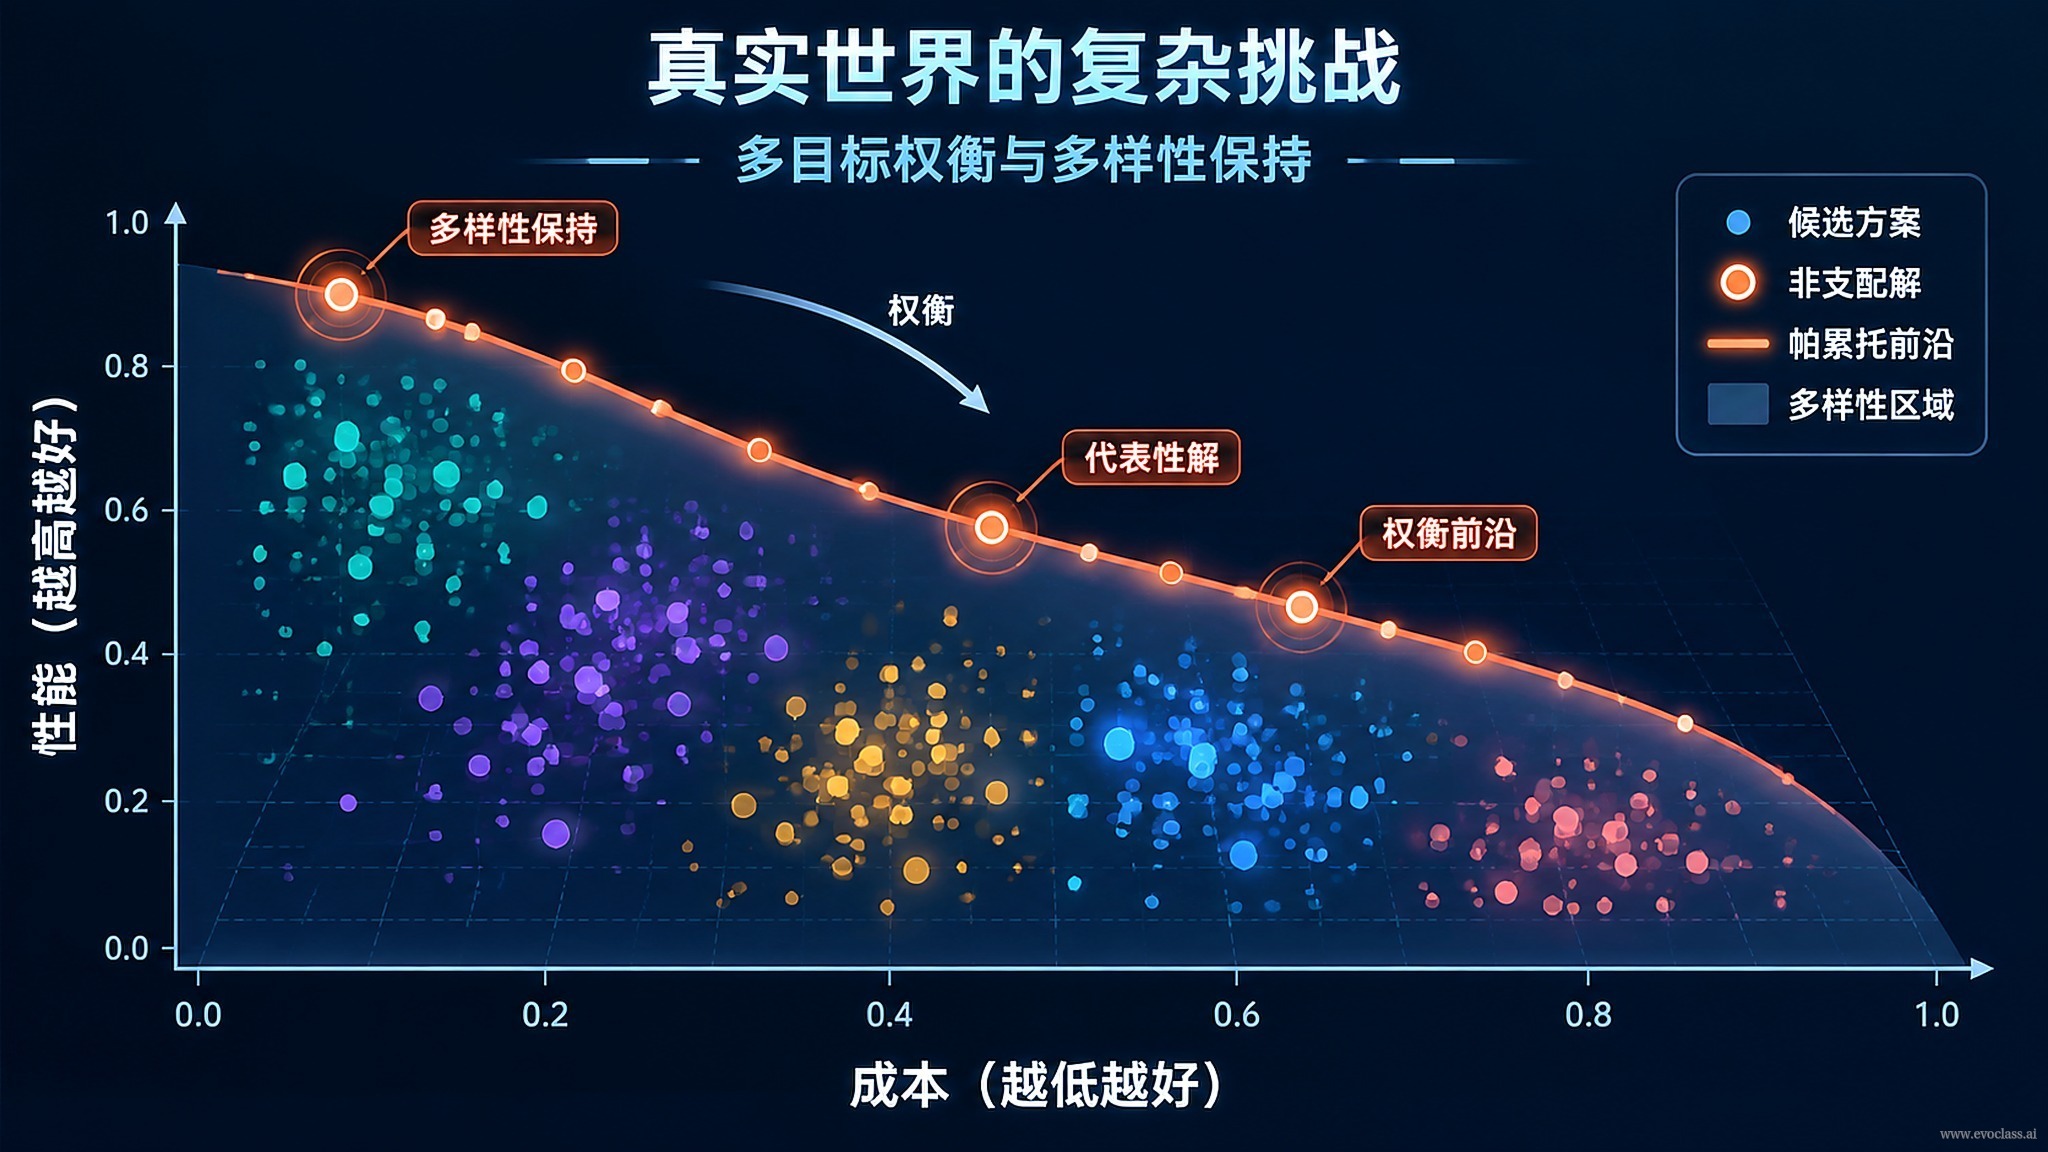
現実世界の複雑な問題において、唯一の最適解が存在することはほとんどありません。複数の目標が互いにせめぎ合い、ある指標の改善は通常、他の指標の悪化を代償とします。したがって、システムは単一の「最適解」に収束させるべきではなく、差異のある非支配的な候補群を保持し、トレードオフの関係を明示的に可視化して、意思決定を人の判断に委ねるべきです。
目標の衝突は構造的なものであり、パラメータ調整の問題ではない
揚抗比、構造強度、コスト、製造性などの目標間に同時最適は存在しません。トレードオフ曲線(Pareto フロント)は近似できても、消し去ることはできません。図中の灰色の散布点は可能な解を、彩色された点は互いに非支配な候補を表し、それらがともにフロントを構成します。
多目的では全順序が存在しない
任意の2つの解は互いに非支配である可能性があり、「最良」は選好の方向を伴って初めて定義できます。たとえば強度重視、効率重視、バランス型、極低抵抗は、いずれも異なる選好のもとでの合理的な選択であり、恣意的に並べられる単一のランキングではありません。
疎なフィードバックが常態
実際の工学では、評価は高コストなシミュレーションや実測に依存し、フィードバックは少なく、ノイズは大きく、勾配は利用できないため、単一点の山登り型探索では効果的に進めることが困難です。進化アルゴリズムは集団を維持することで、わずかな評価のもとで複数の方向を同時に探索し、全予算を一つの方向に賭けることを避けます。
多様性は副産物ではなく資産
フロントの異なる領域に分散した候補群は、専門家に代わって事前に決定するのではなく、選択権と領域知識を専門家に委ねることと等価です。目先の最適のみを追求すると、集団は早熟収束し、モード崩壊を起こし、最終的に未探索のトレードオフ領域を丸ごと失います。図中右側の2つの小図はこの違いを直感的に示しています:単一点への収束は一団に塌縮し、多様な分布はフロントとして広がります。
役割分担が明確
アルゴリズムは「差異のある利用可能な選択肢の集合を生成する」ことを担い、領域の専門家は「選好と制約に基づいて評価と取捨選択を完了する」ことを担います。候補群は人の代わりに決定を下すのではなく、比較可能な選択肢をテーブルの上に並べるものです。
工学事例:超臨界翼型設計
空力効率、抵抗発散特性、構造強度、製造コストは互いにせめぎ合います。EvoX の価値は唯一の「最適翼型」を与えることではなく、異なるトレードオフ領域をカバーする候補翼型群を出力し、エンジニアが具体的な飛行条件と製造制約に応じて選択できるようにすることにあります。
多目的トレードオフの散布図と候補解の分布図灰色の散布点は可能な解を表し、彩色された互いに非支配な候補点がともに Pareto フロントに近似します。右側の2つの小図は、単一点への収束が一団に塌縮する様子と、多様な分布がフロントとして広がる様子を対比しています。これは、多目的では全順序が存在せず、選好の方向を伴う取捨選択のみが存在することを示しており、アルゴリズムは唯一の「最適解」ではなく、異なるトレードオフ領域をカバーする候補群を出力すべきです。