超臨界翼型設計は、EvoX を実世界のエンジニアリングに応用した多目的最適化の実践事例です。翼型の形状パラメータが変化すると複数の空力指標に同時に影響が及び、さらに設計は揚力・迎角・厚さなどの厳しい制約を満たす必要があります。実践の狙いは唯一の最適解を求めることではなく、多様な候補案の集合を生成し、領域の専門家が異なる利点とコストを評価できるようにすることです。
- 目的のトレードオフ:超臨界翼型のキャンバー・厚さ・後縁などの形状パラメータは互いに連成しており、ある指標を改善すると別の指標が犠牲になることが多いため、目的間には一般にトレードオフが存在します。したがって単一目的の最適化として扱うことはできず、多目的のトレードオフが必要です。
- 厳格な制約:揚力・迎角・厚さなどの要件が実行可能な設計領域を規定しており、これらの制約を満たすことを前提に探索を進めなければ、候補案の工学的な実用性を確保できません。
- 候補群の出力:EvoX は、単一の答えではなく、各指標をバランスさせた多様な案の集合を出力します。この候補群は、専門家による比較・取捨選択・意思決定を支援するために用いられます。
- 方法論的価値:この事例は「現実の複雑な問題を探索可能なプロセスへと変換する」という価値を示しています。すなわち、制約と目的のトレードオフの中で、説明可能かつ評価可能な妥協案を見出すことです。
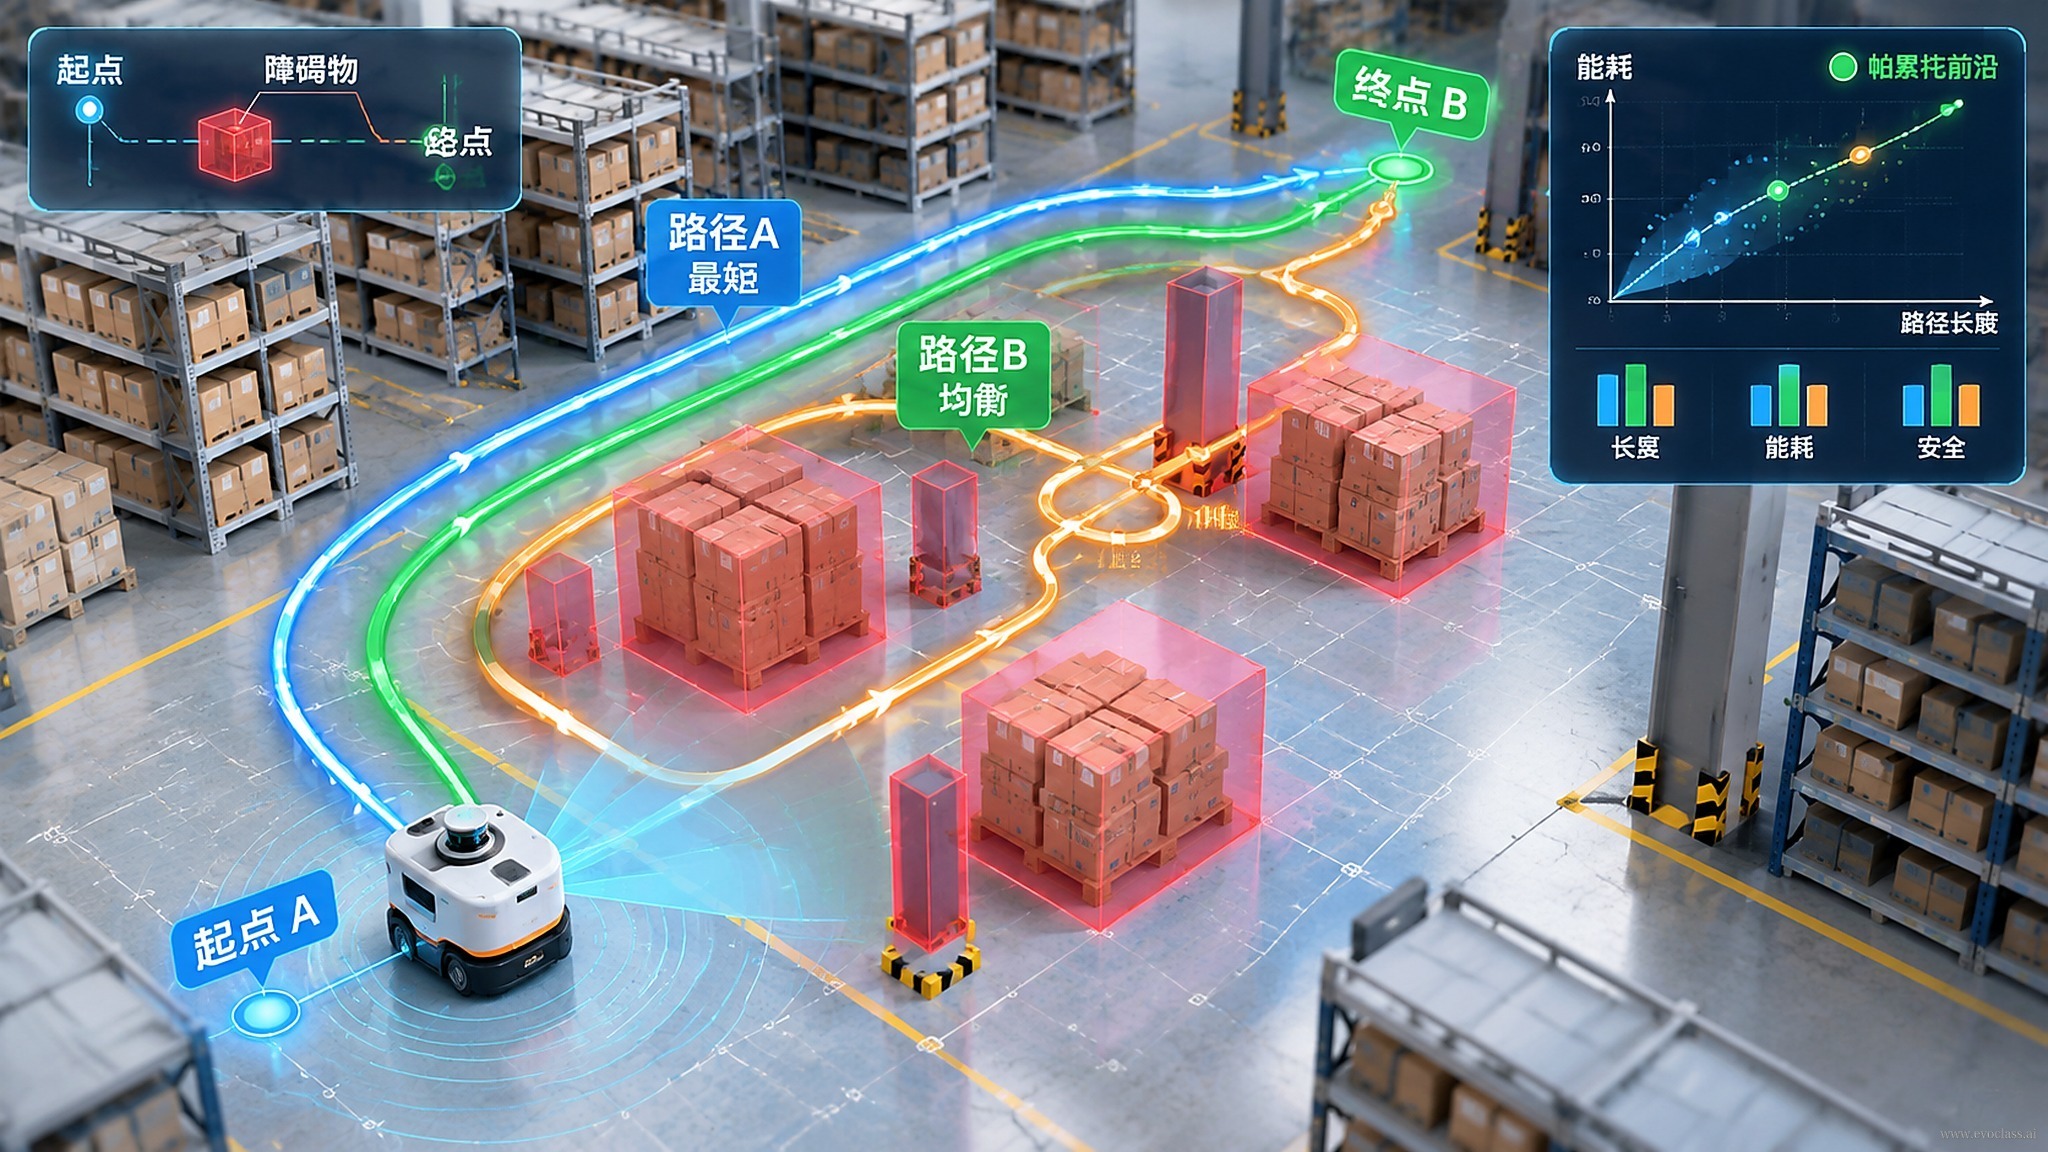
以下のロードマップはこのプロセスを要約したものです。まず翼型パラメータ空間で継続的に探索し、次に多目的トレードオフのフロンティアへと迫り、最終的に専門家が評価するための候補案の集合を形成します。
多目的最適化のロードマップこの図は倉庫ロボットの障害物回避経路探索を多目的最適化の例として用い、経路空間での探索からトレードオフフロンティアへの接近、そして候補案の集合の形成に至る道筋を示しています。これは本ページの翼型設計における同様の論理に対応します。すなわち、形状パラメータが互いに連成し、目的のトレードオフと揚力・迎角・厚さなどの制約がともに実行可能領域を規定し、最終的に専門家が評価するための多様な案を出力します。
多目的最適化のロードマップ
この図は倉庫ロボットの障害物回避経路探索を多目的最適化の例として用い、経路空間での探索からトレードオフフロンティアへの接近、そして候補案の集合の形成に至る道筋を示しています。これは本ページの翼型設計における同様の論理に対応します。すなわち、形状パラメータが互いに連成し、目的のトレードオフと揚力・迎角・厚さなどの制約がともに実行可能領域を規定し、最終的に専門家が評価するための多様な案を出力します。