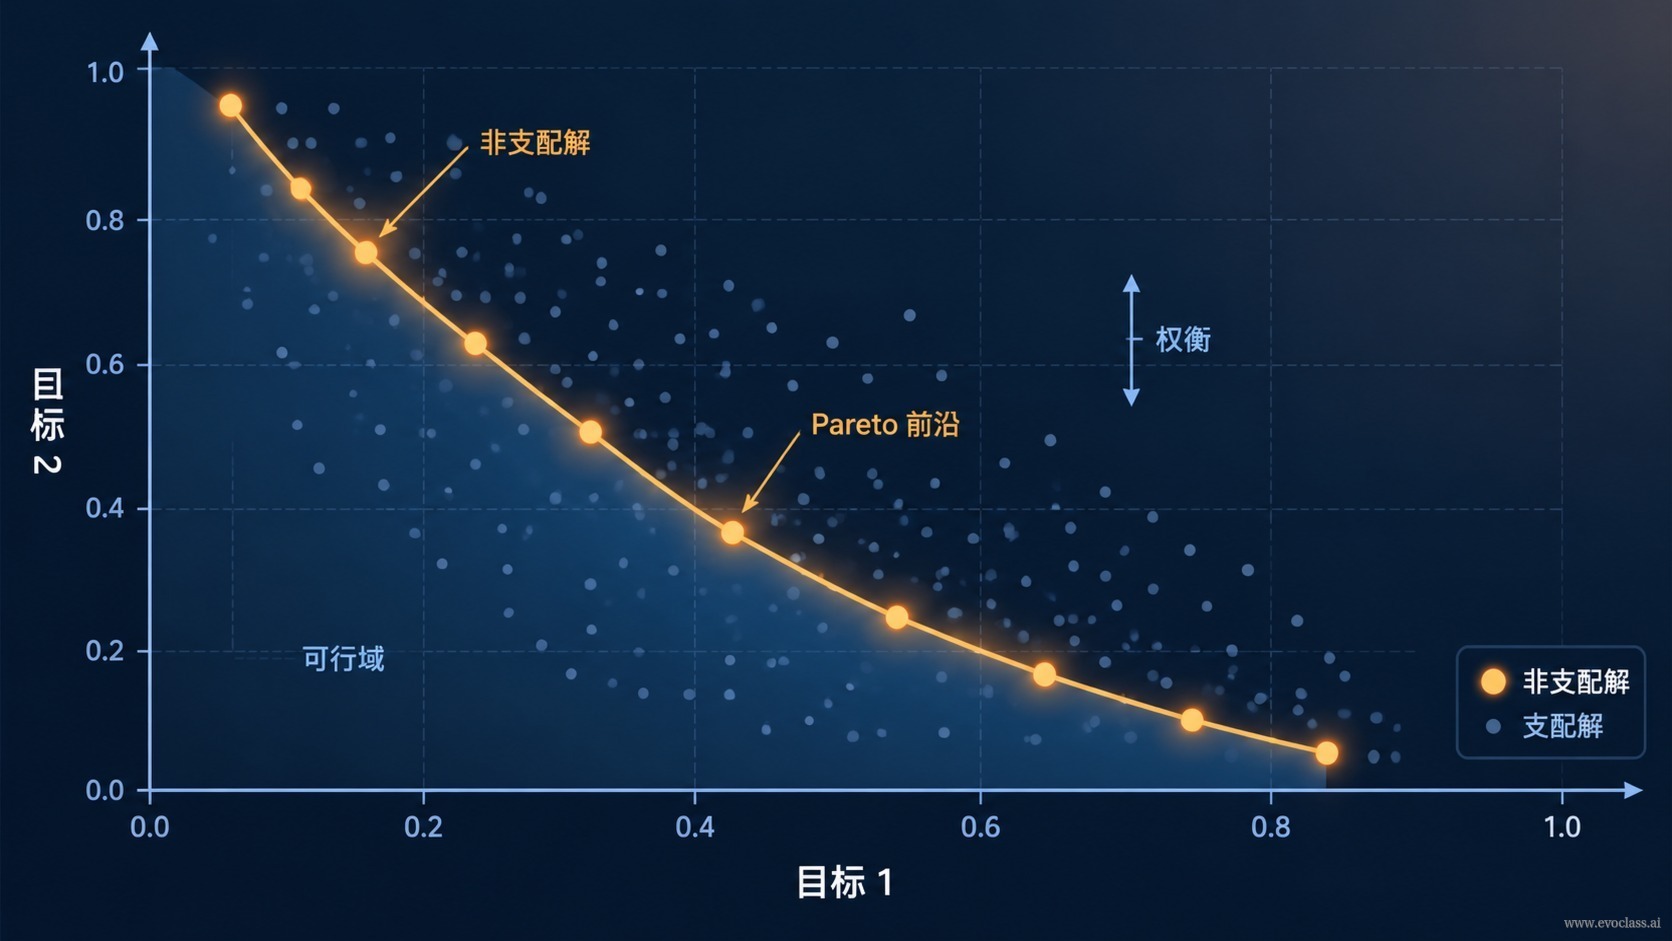
実際のエンジニアリングでは「唯一の最適解」はほとんど存在しません。超臨界翼型の設計を例に考えてみましょう:揚抗比、構造強度、失速余裕、製造・シミュレーションコストは互いにせめぎ合っており、揚抗比を高めれば構造荷重と製造コストも同時に上昇するのが通常です。このような問題を正しく定式化すると:多目的最適化が描き出すべきは単一の点ではなく、互いにせめぎ合う複数の目的の間で描き出し、近づいていく一本の Pareto フロンティアであり、志向の異なるトレードオフを抱えた候補群を保持し、最終的な価値判断は後段の選好やドメイン専門家に委ねます。
一、まず確認:これは本当に多目的問題か
多解探索の前提は「目的間に確かに衝突がある」ことです。すべての目的を損なわずに同時に改善できるなら、問題は単目的に退化し、多解探索は不要であるばかりか計算資源を無駄に消費します。判断基準は「目的の個数が 1 より多い」ことではなく:一つの目的を改善することが、必ず別の目的の悪化を代償とするかどうかです。方向が相反し、一方が立てば他方が引く、そうしてこそ真の多目的といえます。
二、Pareto 支配と Pareto フロンティア
中核となる判定基準は Pareto 支配:解 A が解 B を支配するのは、A がすべての目的で B に劣らず(各目的 i について fᵢ(A) ≤ fᵢ(B))、かつ少なくとも一つの目的で厳密に優れている(ある j について fⱼ(A) < fⱼ(B))場合に限られます。被支配解には必ず「少なくとも同等で、どこかでより良い」代替者が存在するため、保持する価値はありません。いかなる解にも支配されない解の全体が Pareto フロンティア——フロンティア上の解は互いに支配し合わず、どれがより適切かは選好によって決まり、数学によって決まるものではありません。
三、単目的化の代償
加重和や ε-制約法などのスカラー化手法はベクトル目的を一つのスカラーに圧縮するため、工学的には便利ですが、その代償は具体的です:
· トレードオフ構造を覆い隠す——重みを固定した瞬間に、フロンティアの形状と代替案の方向は見えなくなり、意思決定者は一つのスコアしか目にできなくなります。
· 重みを事前に与えなければならない——しかし実際の選好は事前に形式化できないことが多く、審査の段階になって初めて徐々に明確になるのが普通です。
· カバレッジが限られる——加重和では通常、フロンティア上のごく一部の接点しか得られず、非凸フロンティアの一部区間には到達しにくいのです。
後続の審査で重みが変われば、探索全体を再実行しなければなりません。これはまさに「一度の探索で複数回の意思決定の自由を得る」ことの正反対です。
四、評価は二次元:収束性と多様性
多目的解集合の品質は、次の二つを同時に見る必要があります:収束性(解集合が真のフロンティアに近づいているか)と多様性(解がフロンティアの異なる区間を覆っているか)です。この二者はしばしば互いに引っ張り合います。選択圧が「より良い」方向に偏りすぎると、集団はフロンティア上の一点やごく一部の区間に崩壊し、収束は速く見えてもトレードオフの情報を失ってしまいます。したがって、集団の多様性を明示的に維持し、混雑度、分解、指標駆動(ハイパーボリュームなど)といった選択圧を併用する必要があります。
五、工学的な意味:意思決定の位置が移る
多目的の工学的な意味は分業の変化です。最適化器は比較可能な候補群を生み出すことだけを担い、最終的な選定は選好やドメイン専門家が行います。最適化器が意思決定者に代わって早々に収束してしまうべきではありません。差異化された候補群を保持する現実的な理由は「ヘッジ」です——選好が未知であったり、状況に応じて変化したり、制約が実装段階で修正されたりする場合、多様な案の組は単一の「最適解」よりも価値があります。これは「候補の修正はコンパイル、テスト、受け入れを通過して初めて採用される」という定着の仕組みと一脈通じています:まず候補群を保持し、そのうえで検証と選好がどれを最終版とするかを決めるのです。
Pareto フロンティアと支配関係散布図は互いにせめぎ合う二つの目的を座標にとり、被支配解と Pareto フロンティアを区別します。フロンティア上の解は互いに支配し合わず、一方の目的を改善すれば必ず他方の目的の悪化を代償とします。したがって最適化器は志向の異なる候補群を出力し、最終的な取捨選択は選好やドメイン専門家に委ねます。