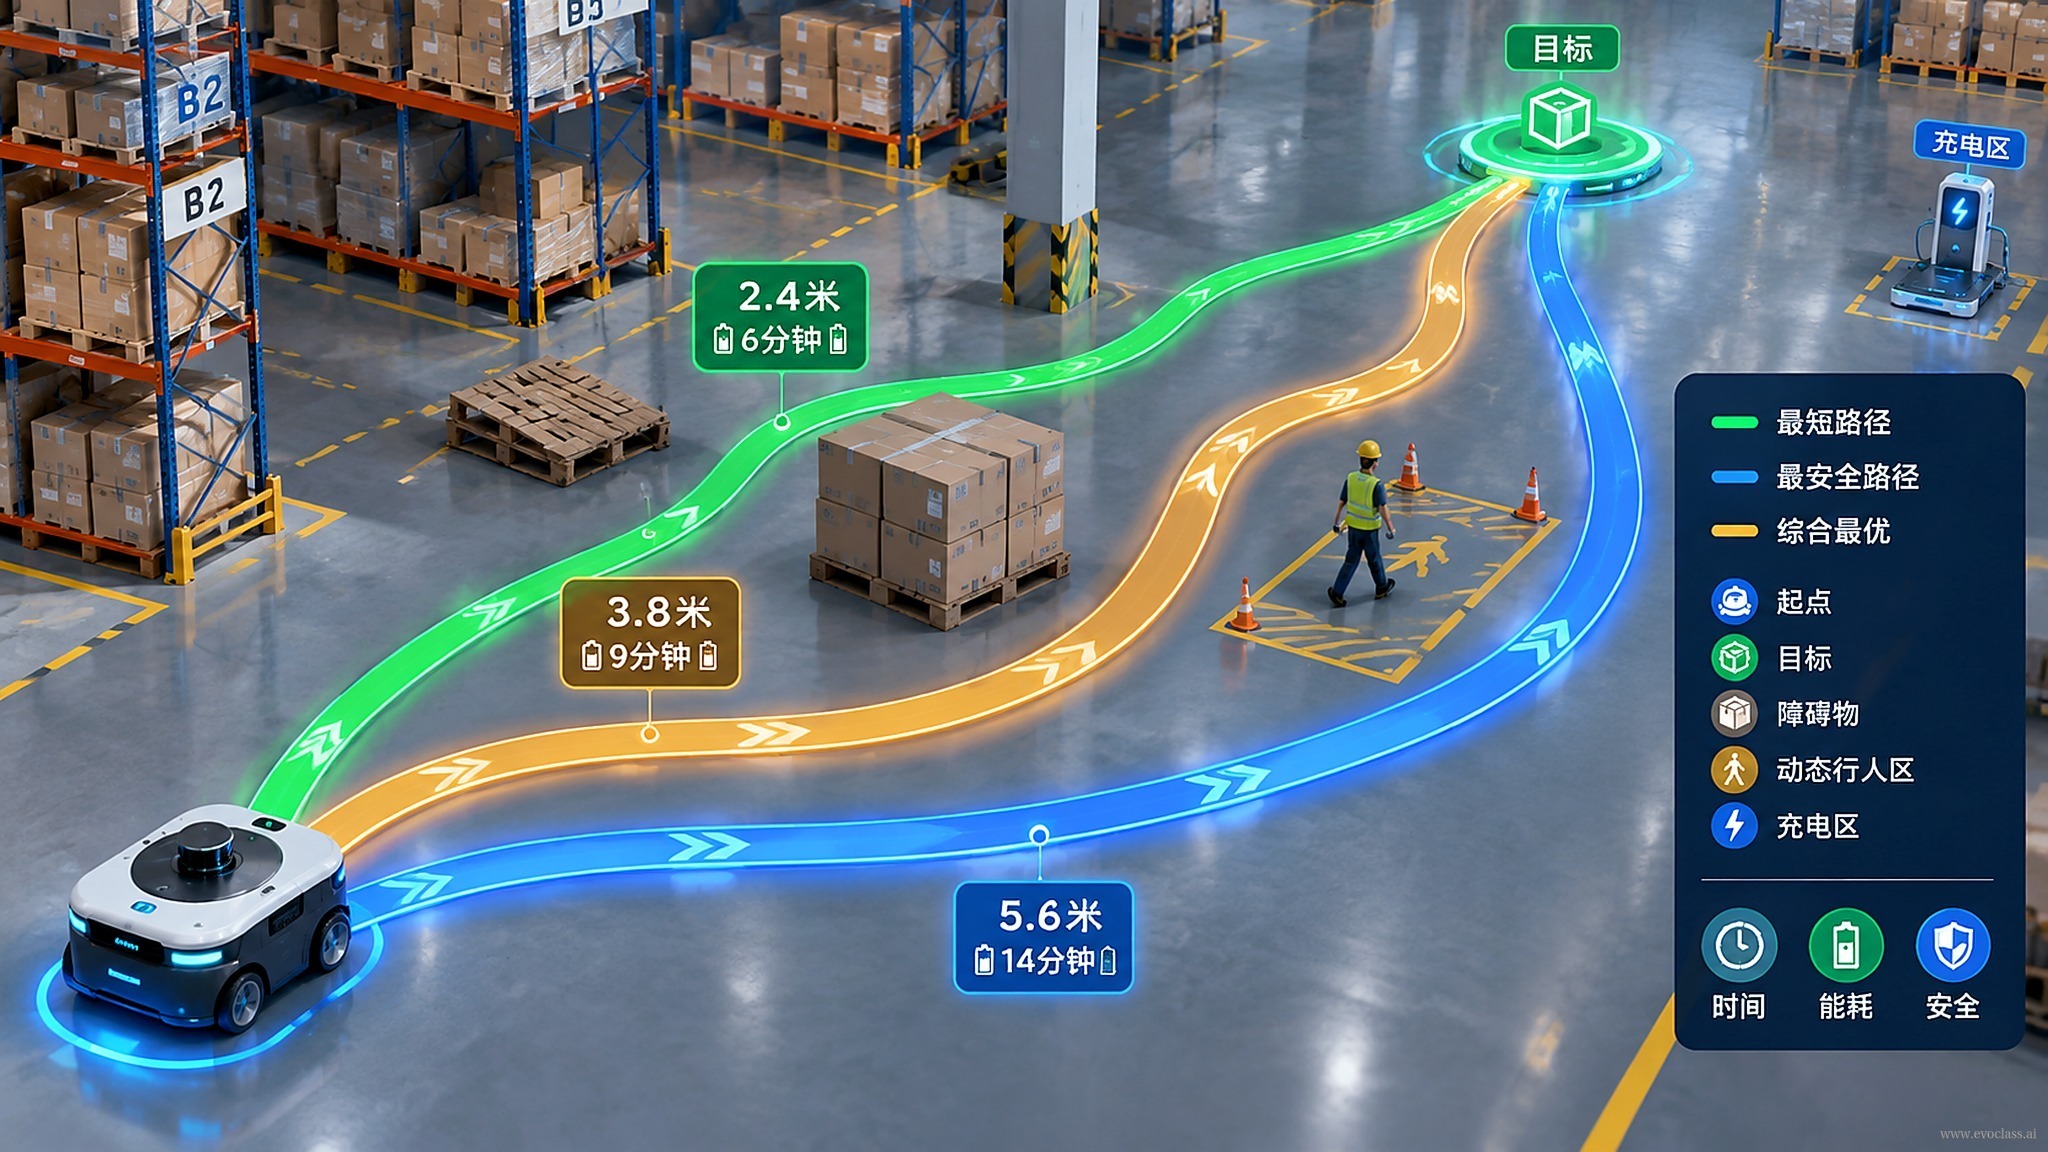
倉庫ロボット経路探索タスクでは、固定された倉庫レイアウト(棚、通路、障害物、ロボットの始点と終点がすべて確定済み)を扱います。目標は、これらの制約のもとで衝突のない障害物回避ルートを見つけ、できるだけ経路長を短縮することです。経路長と障害物回避の安全性は通常完全には一致しません。より短いルートは棚に近づいたり高リスク領域を横切ったりする可能性があり、より安全なルートは遠回りになることがあります。したがって、これは典型的な多目的最適化問題であり、単一の最短経路問題ではありません。
タスク記述から EvoX 呼び出しまで
ここで AI は「タスク翻訳器」の役割を担います。自然言語の記述(固定された倉庫レイアウト、障害物環境、始点、終点、障害物回避要件、経路長の目標)を自動的に EvoX の実行可能な呼び出し設定に変換し、手作業によるコーディングやパラメータ設定のコストを削減します。その後、EvoX NSGA-II 在 GPU 上并行完成种群评价与搜索,同时保留多个折中解,形成从“短但冒险”到“长但安全”的路线族。
目的の定義と多目的トレードオフ
- 経路長目標:ロボットが始点から終点まで移動する総距離を最小化します。
- 障害物回避の安全性目標:障害物との衝突リスクを最小化するか、衝突なしの実行可能性を最大化します。
- 制約条件:ルートは通路内に留まり、棚や障害物を通過してはならず、ロボットの運動学的制限を満たす必要があります。
- 決定変数:経路のキーポイント、曲線の制御点、旋回半径、速度プロファイルなど。
結果の提示
最適化が終了すると、システムは候補ルートの可視化図と収束傾向曲線を出力します。可視化ルート図は経路の実行可能性、ルートの多様性、推奨される衝突なしルートを確認するために使用され、収束傾向は NSGA-II がより良いトレードオフ解を徐々に見つけているかを判断するために使用されます。例えば、経路長曲線が平坦になり、障害物回避リスクがもはや大幅に低下しない場合、探索はプラトーに達したと考えられます。両者にまだ明確な改善の余地がある場合は、反復回数を増やすか集団サイズを調整できます。
例
倉庫ロボットの障害物回避経路探索タスクでは、AI が EvoX NSGA-II を呼び出し、GPU 上で多目的最適化を完了し、可視化ルートと収束傾向を出力できます。これにより、一度のタスク記述から実行可能な多目的経路探索実験を迅速に実現できます。
倉庫ロボットの障害物回避経路探索ルート図図は倉庫ロボット経路探索の典型的な多目的結果を示しています。最短経路と障害物回避の安全性は互いに相反し、EvoX NSGA-II が GPU 上で候補ルートを並列評価し、短いが冒険的から長いが安全までの一連のトレードオフ解を保持します。ルート図は経路の到達可能性と障害物回避の妥当性を確認するために、収束曲線は探索がまだ改善しているかを判断するために使用されます。
倉庫ロボットの障害物回避経路探索ルート図
図は倉庫ロボット経路探索の典型的な多目的結果を示しています。最短経路と障害物回避の安全性は互いに相反し、EvoX NSGA-II が GPU 上で候補ルートを並列評価し、短いが冒険的から長いが安全までの一連のトレードオフ解を保持します。ルート図は経路の到達可能性と障害物回避の妥当性を確認するために、収束曲線は探索がまだ改善しているかを判断するために使用されます。