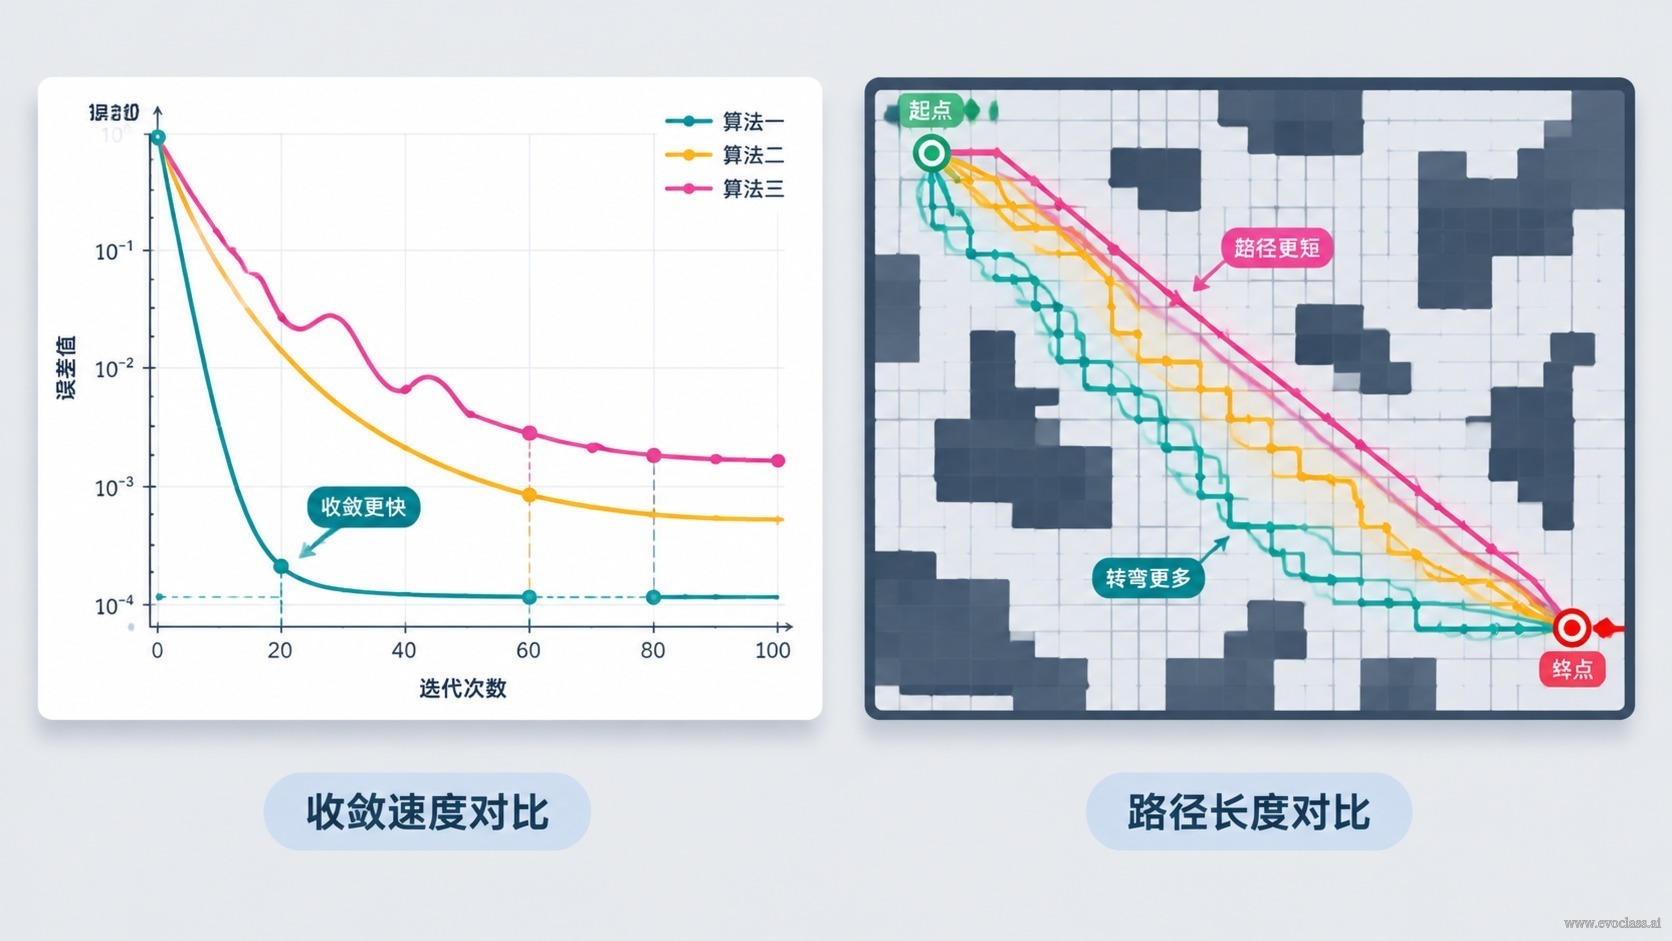
EvoX の多目的倉庫ロボット経路探索実験において、「一度見栄えの良い解が出た」ことは最適化が実際に前進したことを意味しない。ある実行が信頼できるかどうかを判断するには、同時に二種類の証拠を得る必要がある。一つは探索過程(各目的関数の反復世代に伴う収束曲線)を記述し、もう一つは最終案(固定倉庫レイアウト下での経路可視化と指標表)を記述する。曲線は「探索が動いているか」に答えるだけで、経路と指標が「結果が使えるか」に答える。
一、まず収束曲線を読む:探索過程で何が起きているか
各目的値を反復世代ごとに曲線として描き、観察するのは傾向而不是某一个点的数值。工程中常见的四种形态需要被明确区分:
- 継続的改善:曲線が前半から中盤にかけて安定的に下降(または総合指標が安定的に上昇)しており、集団が依然として有効に探索を続け、交叉と変異がより良い候補解を生み続けていることを示す。
- 振動:曲線が上下に変動するものの明確な長期的方向性がない場合で、通常は評価ノイズ、制約の衝突、または多様性の過剰に起因する。評価関数とパラメータ設定を確認する必要がある。
- 停滞:曲線がある区間でほぼ水平になるが、その後の世代で再び改善する可能性もある、「一時的に改善方向を見失った」状態である。
- 早熟収束:早い段階で完全に平坦になりその後回復しない場合で、多くは集団の多様性喪失か解空間が早すぎる段階で圧縮されたことによる。
二、次に固定倉庫レイアウト下での最終経路を見る
進化によって得られた最適経路と比較経路を重ねて同一の固定倉庫マップに重ね、三点を確認する:経路が実際に到達可能か、障害物の迂回が合理的か、終点付近の最後の区間が安定しているか。固定レイアウトは重要な制約である——環境が変わらなければこそ、異なる実行や異なるパラメータ間の経路差を、マップの変化ではなく最適化そのものに帰属させることができる。
三、完全な実験データで結論を裏付ける
再現可能でこそ結論と言える。保存して確認すべきもの:実行設定とランダムシード、反復ログ、各目的の世代ごとの数値、最終経路と評価結果。必要に応じて再実行やクロスチェックにより、同一の結論が安定的に成立するかを確認する。曲線が後半で明らかな改善を示さない場合、完全なログと照らし合わせて、それが早熟収束なのか、評価の飽和なのか、それとも実用可能な解に近づいているのかを判断すべきである。スクリーンショット一枚だけで判断してはならない。
よくある誤判定
曲線が滑らかに早々と平坦になったからといって、自動的に「最適解を見つけた」ことにはならず、「アルゴリズムが機能していない」ことにもならない。同様に、見栄えの良い経路も探索が安定していることを意味しない。単回の最適結果は真の改善であることもあれば、ランダムな変動や評価飽和の産物であることもある——過程の傾向と最終結果は互いに裏付け合わなければならない。
収束曲線と経路探索結果の読み取り図は探索過程と最終案を併せて読み取るためのものである:収束曲線は各目的の反復に伴う傾向を反映し、継続的改善・振動・停滞・早熟収束を区別する必要がある。固定倉庫レイアウト下の経路図と指標表は結果が使用可能かどうかに答える。過程の傾向と最終経路が互いに裏付け合ってこそ、単回の見栄えの良い結果による誤判定を排除できる。
収束曲線と経路探索結果の読み取り
図は探索過程と最終案を併せて読み取るためのものである:収束曲線は各目的の反復に伴う傾向を反映し、継続的改善・振動・停滞・早熟収束を区別する必要がある。固定倉庫レイアウト下の経路図と指標表は結果が使用可能かどうかに答える。過程の傾向と最終経路が互いに裏付け合ってこそ、単回の見栄えの良い結果による誤判定を排除できる。