실제 공학 최적화는다목표·다제약·고비용 피드백이 뒤얽힌 복잡성에 직면합니다. 목표들은 서로 상충하며, 트레이드오프가 필요 없는 단일한 이상적 최적해는 존재하지 않습니다. 따라서 이상화된 단일 목표 가정을 적용하기보다, 먼저 충돌을 인식하고 받아들여야 합니다.
현실 세계의 복잡성
- 목표의 비독립성: 한 목표를 개선하면 다른 목표가 악화될 수 있습니다. 예를 들어 양력을 높이면 흔히 항력 증가나 안정성 저하가 동반됩니다.
- 제약의 중첩: 국부 변수 조정이 다른 하위 시스템이나 수명주기 단계에 영향을 미쳐, 결합된 실행가능영역과 잠재적 경계를 형성합니다.
- 고비용 피드백: 고정밀 시뮬레이션, 풍동, 시험비행 등 평가 비용이 높아 무한한 시행착오를 감당할 수 없습니다.
- 정량화하기 어려운 목표: 안전, 안정성, 비용, 규정, 유지보수성 등은 단일 스칼라로 통합하기 어렵습니다.
다목표 충돌의 구조적 특성
다목표 간에는 구조적 충돌이 존재합니다. 한 지표를 개선하면 다른 지표가 악화될 수 있습니다. 예를 들어 비행체 설계에서 양력을 높이면 흔히 항력 증가나 안정성 저하가 동반되며, 특정 공력 지표를 계속 최적화하면 구조 하중, 열 보호, 제어 복잡도 등의 제약을 유발할 수 있습니다. 이는 현실 문제가 단일 목표 최적화로 단순화될 수 없음을 보여줍니다.
핵심 인식
시스템은 단일하고 고립된 '최적해'를 성급히 제시하지 말고, 차별화된 후보 해 집합을 탐색·보존하여 전문가가 이익과 비용을 저울질하도록 해야 합니다.
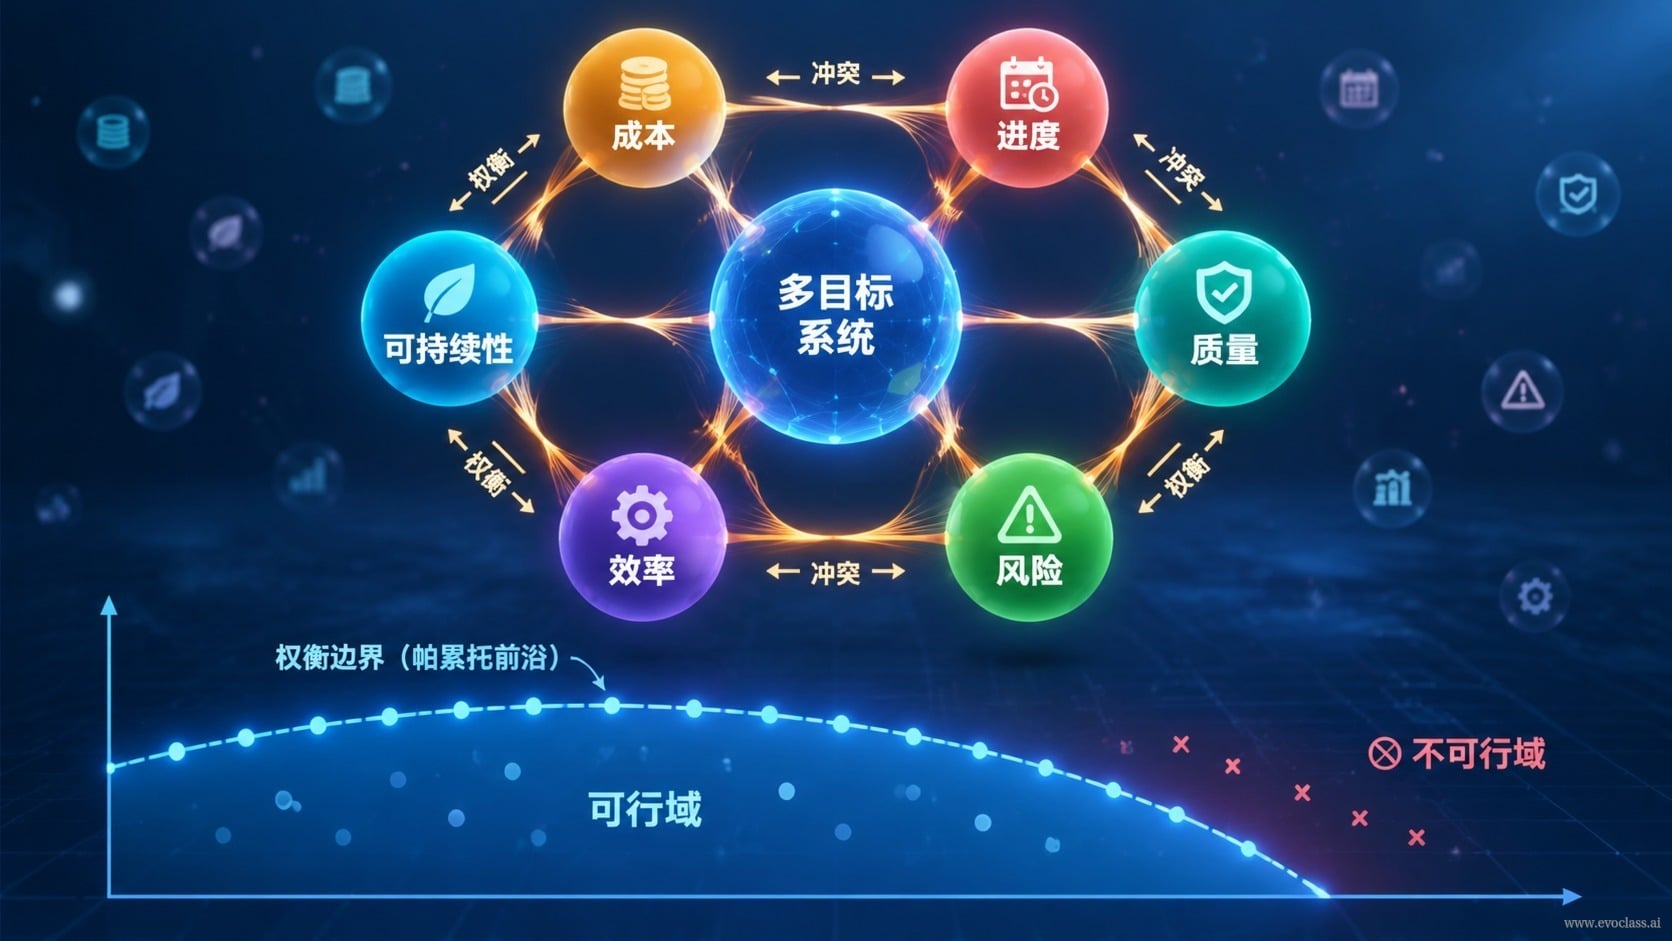
다목표 충돌과 트레이드오프이 개념도는 다목표 간의 구조적 충돌을 보여줍니다. 양력을 개선하면 항력이 높아지거나 안정성이 낮아질 수 있고, 국부 변수를 조정하면 구조·열 보호 등의 제약에 영향을 미치며, 고정밀 평가 비용은 시행착오 횟수를 제한합니다. 따라서 시스템은 단일 최적해를 성급히 제시하지 말고, 차별화된 후보 해 집합을 탐색·보존하여 전문가가 이익과 비용을 저울질하도록 해야 합니다.
다목표 충돌과 트레이드오프
이 개념도는 다목표 간의 구조적 충돌을 보여줍니다. 양력을 개선하면 항력이 높아지거나 안정성이 낮아질 수 있고, 국부 변수를 조정하면 구조·열 보호 등의 제약에 영향을 미치며, 고정밀 평가 비용은 시행착오 횟수를 제한합니다. 따라서 시스템은 단일 최적해를 성급히 제시하지 말고, 차별화된 후보 해 집합을 탐색·보존하여 전문가가 이익과 비용을 저울질하도록 해야 합니다.