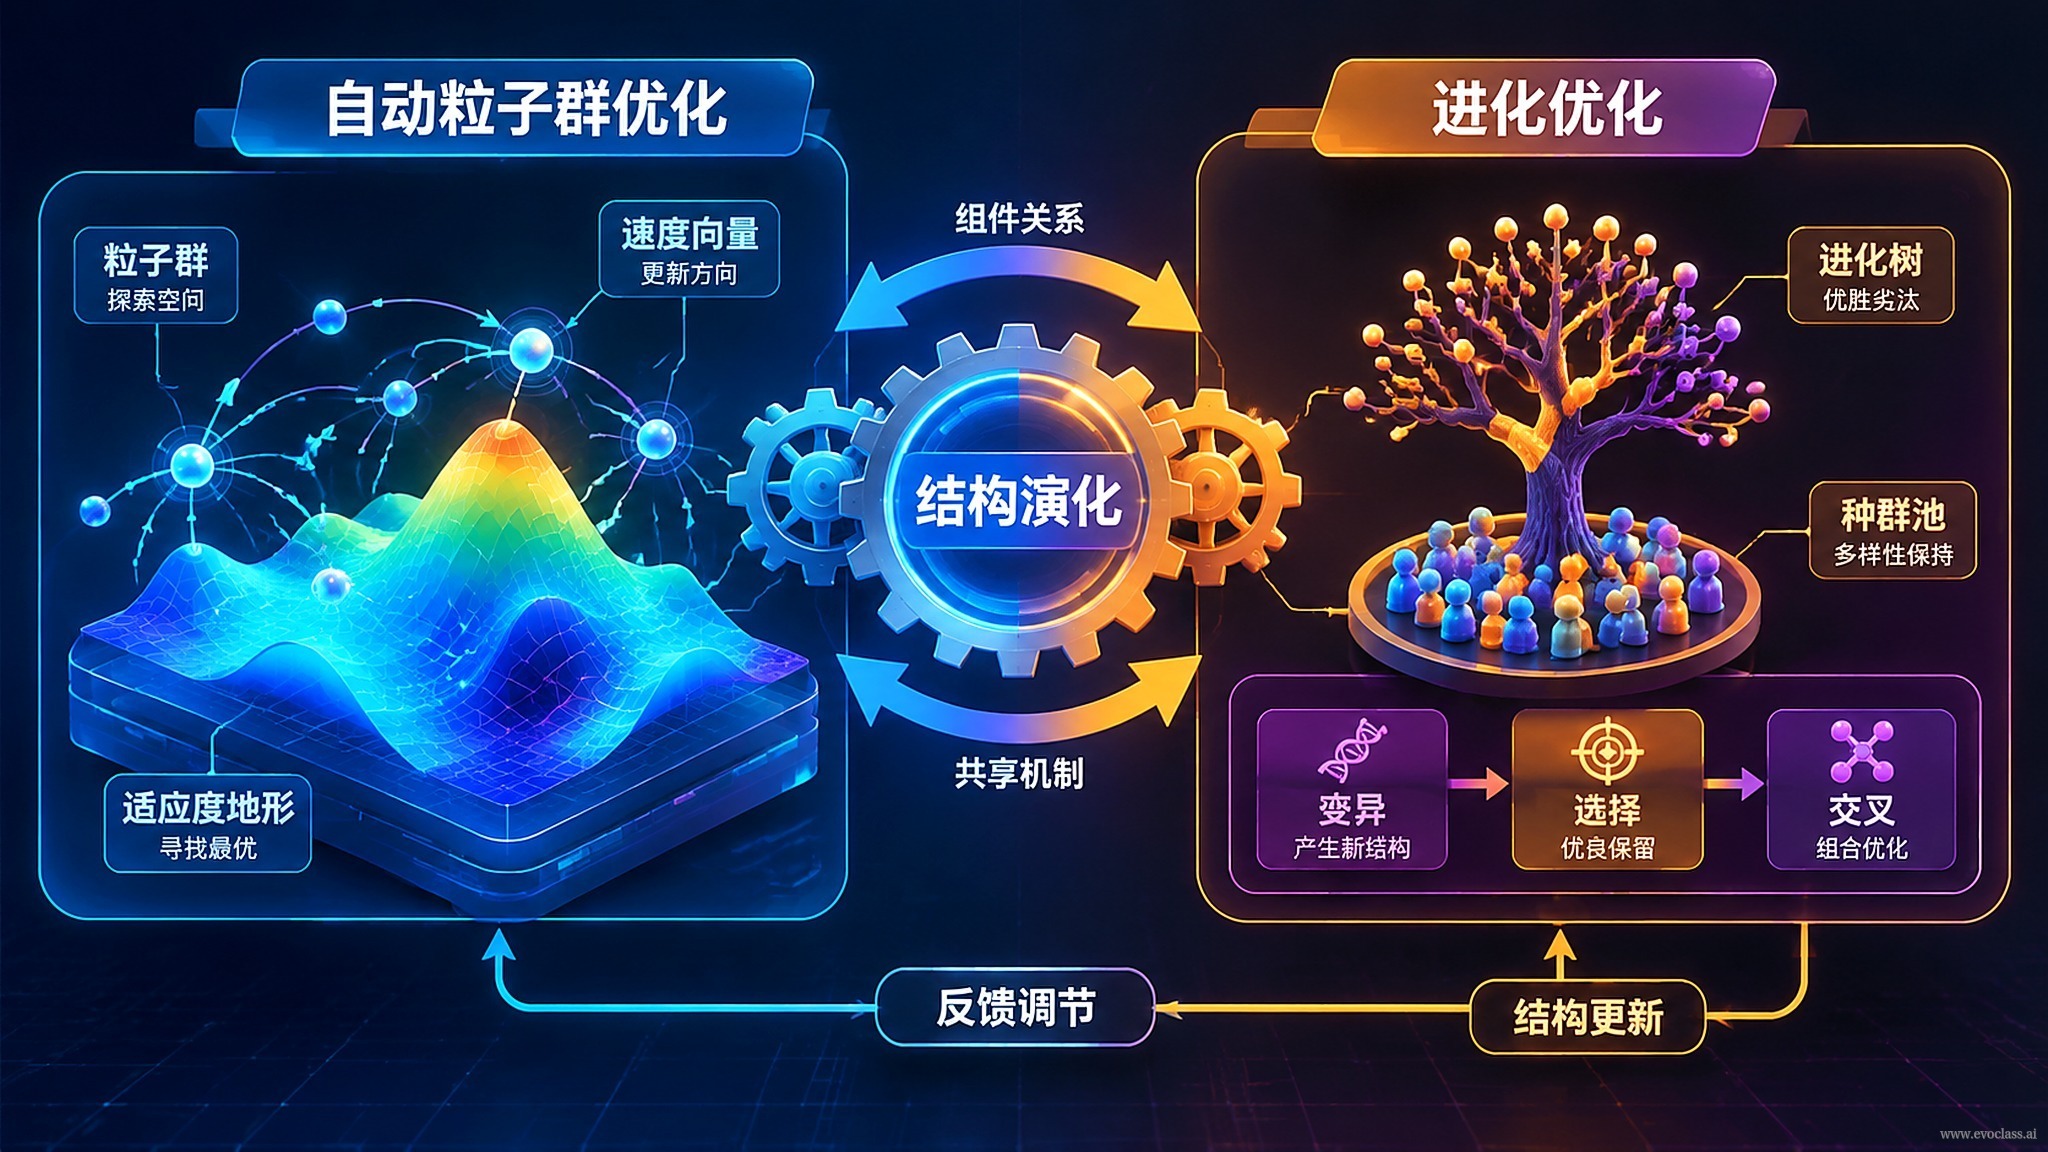
MetaDE와 같은 방법에서는 진화가파라미터 계층에서 일어납니다. 내부 알고리즘이 실제 작업을 해결하고, 외부 알고리즘이 내부 알고리즘의 구성과 전략을 조정합니다. 그런데 AutoPSO 와 EvoGO 는 진화 대상 자체를 한 단계 더 끌어올려,알고리즘 구조 자체를 직접 진화시킵니다. 즉, 컴포넌트가 어떻게 조합되고, 후보가 어떻게 생성되며, 업데이트 규칙이 어떻게 구성되는지를 다룹니다.
판단 기준: 외부 계층이 무엇을 탐색하는가
"파라미터 조정"과 "구조 변경"을 구분하려면 방법의 이름만 볼 것이 아니라외부 탐색 공간의 계층을 봐야 합니다. MetaDE 같은 방법의 외부 탐색 공간은 내부 알고리즘의 구성과 전략(학습 계수, 변이 확률, 선택 압력 등의 값)이고, AutoPSO / EvoGO의 외부 탐색 공간은 알고리즘 구조, 즉 어떤 컴포넌트가 조합에 참여하는지, 후보 생성 흐름이 어떤 모습인지, 상태가 어떻게 업데이트되는지를 다룹니다.
- 파라미터 계층: 구조는 고정되고 수치만 조정합니다. 도달 가능한 범위는 행동의 "강도"입니다.
- 구조 계층: 컴포넌트와 연결 방식이 가변적입니다. 도달 가능한 범위는 행동의 "형태"입니다.
AutoPSO: 고전 PSO를 컴포넌트 풀로 분해
고전 PSO의 속도—위치 업데이트 공식은 고정되어 있습니다. AutoPSO는 이 과정을 조합 가능한 컴포넌트(속도 항, 이웃 토폴로지, 섭동 항, 재시작 전략 등)로 분해한 뒤, 외부 진화가 이를 선택하고 조립하여 새로운 후보 생성기를 만듭니다. 더 이상 고정된 고전 업데이트 구조를 따르지 않고, "업데이트 구조" 자체를 탐색 가능한 변수로 만듭니다. 학습 계수 조정은 행동 강도만 바꾸지만, 컴포넌트 조합을 바꿔야 행동 형태가 바뀝니다.
EvoGO: 이력 피드백이 구조 변경 방향을 결정
EvoGO는 이력 피드백을 구조 진화 경로에 연결하는 데 중점을 둡니다. 기존의 탐색 궤적과 성능 기록이 더 이상 "해 선택"에만 쓰이지 않고, "구조를 다음에 어디로 바꿀지"를 결정하는 데 사용됩니다. 따라서 피드백은 결과 필터에서 구조 업데이트의 방향타로 바뀝니다. 이는 이미 완료된 후보 중에서 좋은 결과를 고르는 것이 아니라, 다음 라운드 구조 후보의 방향을 바꾸는 것입니다.
공유된 이중 계층 골격과 엔지니어링적 의미
둘은 동일한 골격을 공유합니다. 내부 알고리즘이 실제 작업에서 실행되고, 외부는 내부 성능에 따라 구조를 진화시킵니다. 핵심 전제는 샘플 밀도입니다. GPU 병렬 배치로 대량의 내부 작업을 실행하여 "구조—성능" 대응 샘플을 충분히 밀도 있게 확보해야 외부 계층의 선택이 통계적 의미를 가지며, 단일 실행의 노이즈에 좌우되지 않습니다.
AutoPSO와 EvoGO의 구조 진화 관계파라미터 계층과 구조 계층 진화를 비교한 그림입니다. MetaDE는 외부에서 학습 계수, 변이 확률 등 구성 수치를 탐색하며 알고리즘 구조는 고정됩니다. AutoPSO와 EvoGO는 외부에서 컴포넌트 조합 방식, 후보 생성 및 업데이트 규칙 구성을 탐색합니다. AutoPSO는 PSO 업데이트를 속도 항, 이웃 토폴로지, 섭동, 재시작 등의 컴포넌트 풀로 분해하여 외부가 선택·조립하도록 하고, EvoGO는 이력 궤적 피드백으로 구조를 다음에 어디로 바꿀지 결정합니다.