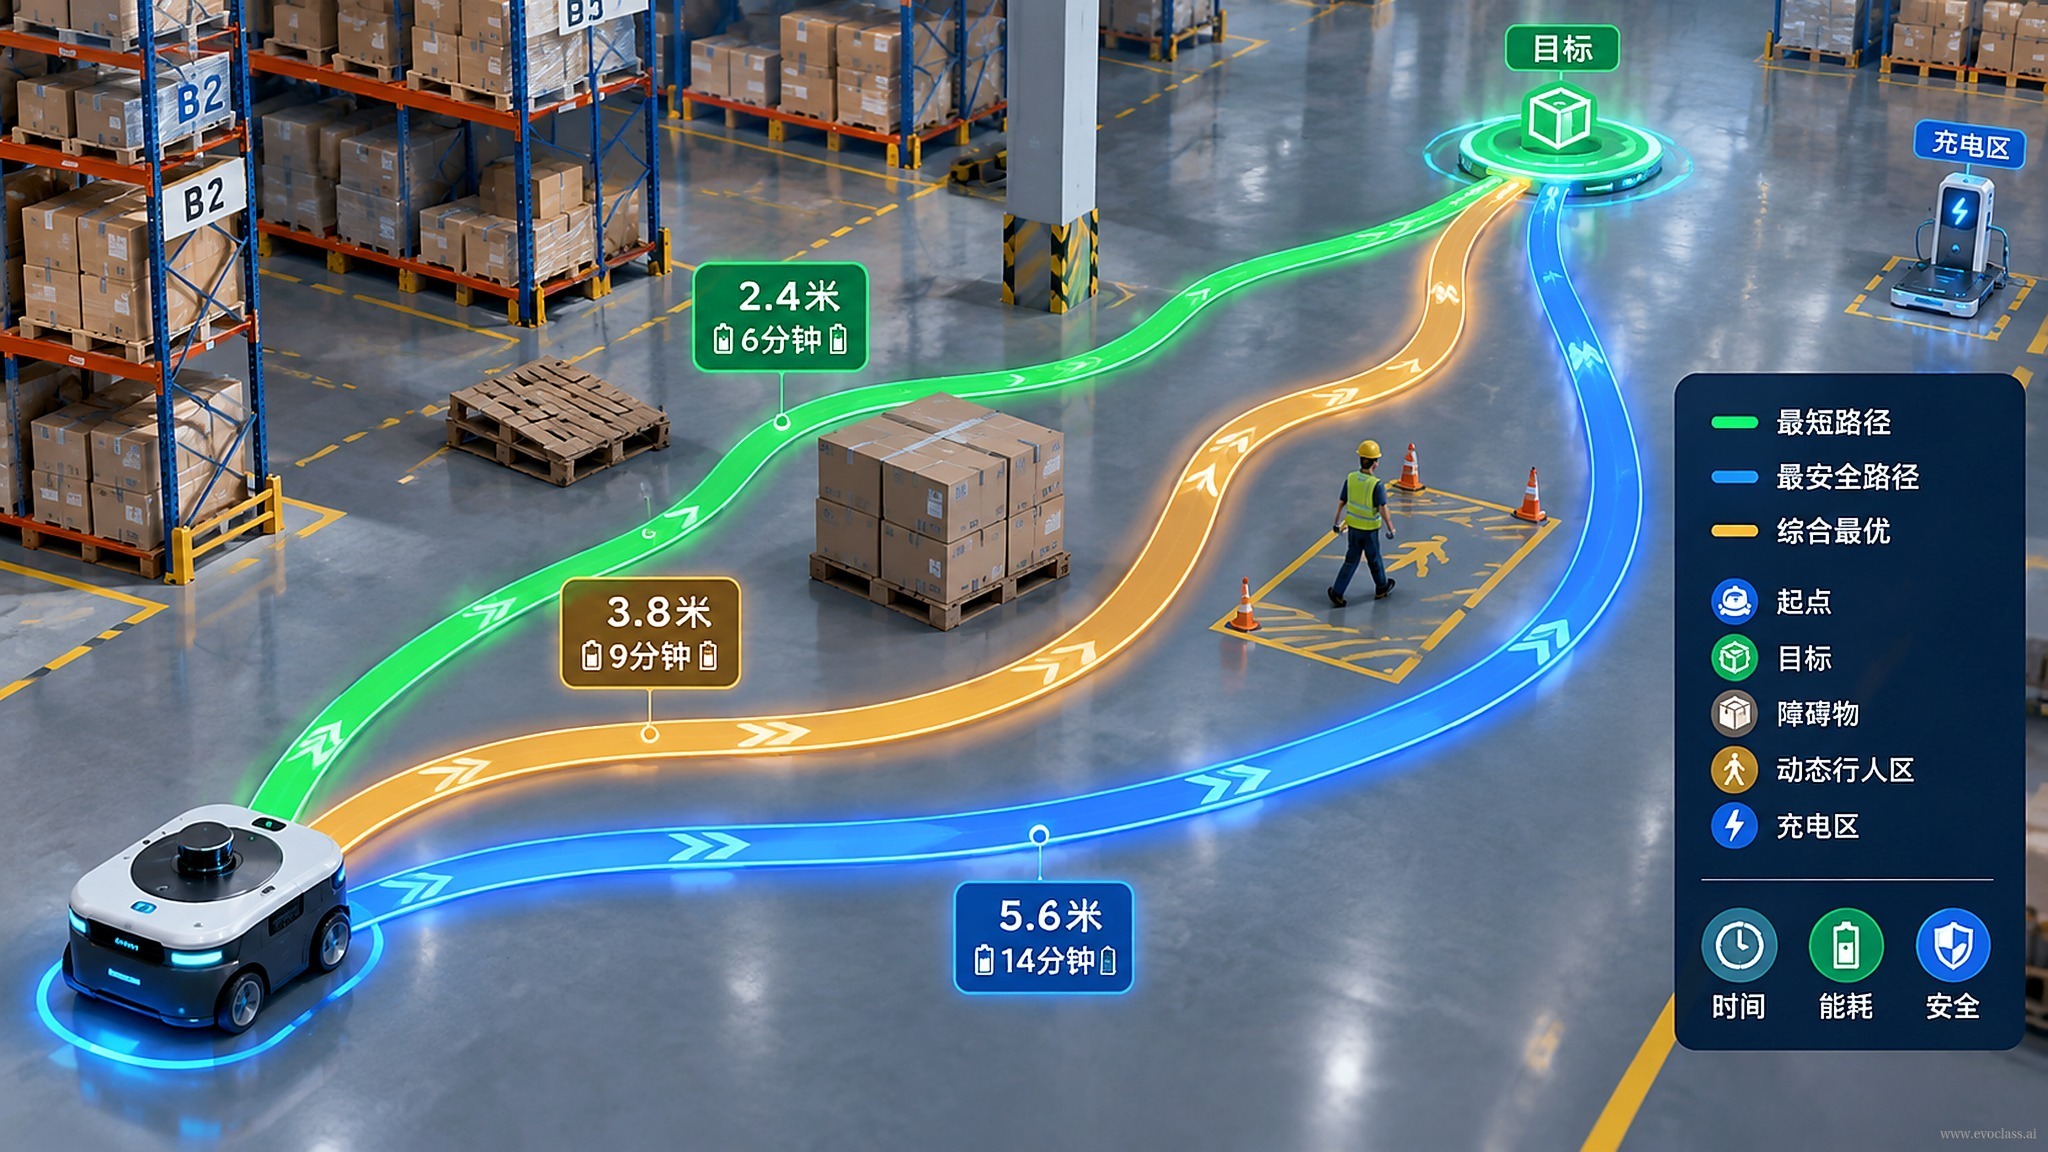
창고 로봇 경로 탐색 과제에서는 선반, 통로, 장애물, 로봇의 시작점과 종료점이 모두 고정된 창고 레이아웃을 다룹니다. 목표는 이러한 제약 조건 아래에서 충돌 없는 장애물 회피 경로를 찾고 경로 길이를 최대한 단축하는 것입니다. 경로 길이와 회피 안전성은 일반적으로 완전히 일치하지 않습니다. 더 짧은 경로는 선반에 근접하거나 고위험 구역을 통과할 수 있고, 더 안전한 경로는 더 멀리 우회할 수 있습니다. 따라서 이는 전형적인 다목적 최적화 문제이며, 단일 최단 경로 문제가 아닙니다.
작업 설명에서 EvoX 호출까지
AI는 여기서 '작업 번역기' 역할을 합니다. 자연어 설명—고정 창고 레이아웃, 장애물 환경, 시작점, 종료점, 회피 요구사항, 경로 길이 목표—을 EvoX에서 실행 가능한 호출 구성으로 자동 변환하여 수동 코딩과 파라미터 설정 비용을 줄입니다. 이어서 EvoX NSGA-II 가 GPU에서种群 평가와 탐색을 병렬로 수행하고 여러 트레이드오프 해를 유지하여 '짧지만 모험적'에서 '길지만 안전'에 이르는 경로군을 형성합니다.
목표 정의와 다목적 트레이드오프
- 경로 길이 목표: 로봇이 시작점에서 종료점까지 이동하는 총 주행 거리를 최소화합니다.
- 회피 안전성 목표: 장애물과의 충돌 위험을 최소화하거나 무충돌 가능성을 최대화합니다.
- 제약 조건: 경로는 통로 내에 있어야 하고, 선반이나 장애물을 통과할 수 없으며, 로봇의 운동학적 제한을 충족해야 합니다.
- 결정 변수: 경로 핵심점, 곡선 제어점, 회전 반경, 속도 프로파일 등.
결과 표시
최적화가 끝나면 시스템은 후보 경로의 시각화图와 수렴 추세 곡선을 출력합니다. 시각화 경로図는 경로 실행 가능성, 경로 다양성, 추천 무충돌 경로를 확인하는 데 사용되며, 수렴 추세는 NSGA-II가 점진적으로 더 나은 트레이드오프 해를 찾고 있는지 판단하는 데 사용됩니다. 예를 들어 경로 길이 곡선이 평탄해지고 회피 위험이 더 이상 크게 감소하지 않으면 탐색이 정체기에 들어섰다고 볼 수 있으며, 두 가지 모두 여전히 개선 여지가 크다면 반복 횟수를 늘리거나种群 규모를 조정할 수 있습니다.
창고 로봇 장애물 회피 경로 탐색 경로도그림은 창고 로봇 경로 탐색의 전형적인 다목적 결과를 보여줍니다. 최단 경로와 회피 안전성은 서로 상충하며, EvoX NSGA-II는 GPU에서 후보 경로를 병렬 평가하여 짧지만 모험적인 것부터 길지만 안전한 것까지 일련의 트레이드오프 해를 유지합니다. 경로도는 경로 도달 가능성과 회피 타당성을 점검하는 데 사용되고, 수렴 곡선은 탐색이 여전히 개선되고 있는지 판단하는 데 사용됩니다.