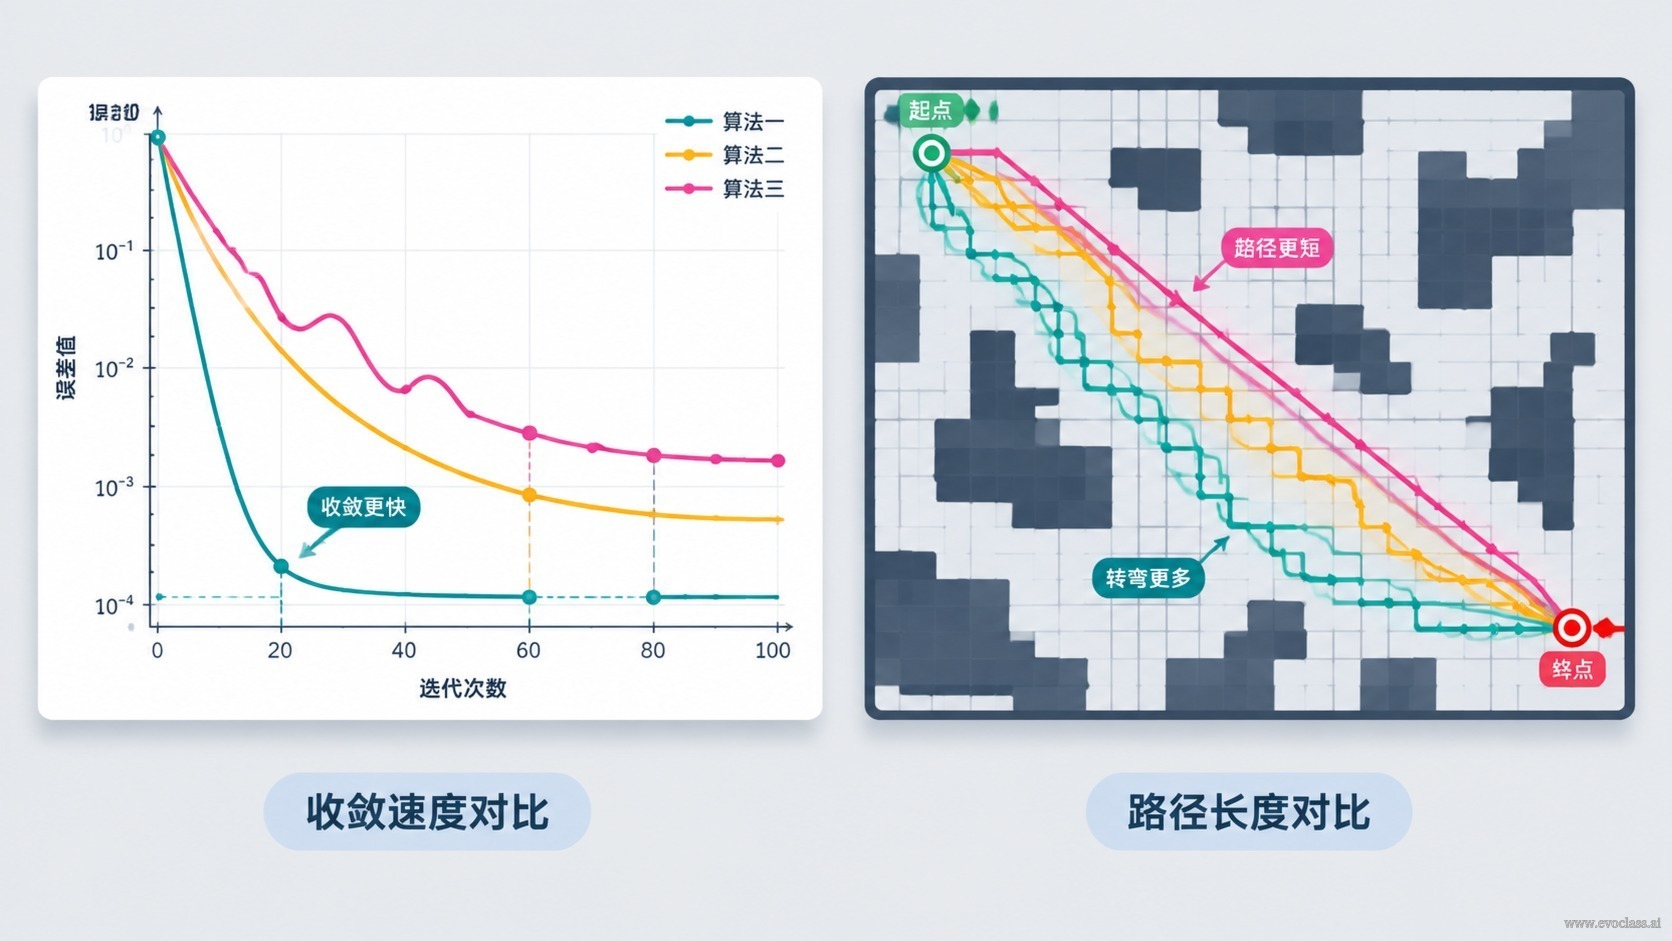
EvoX의 다중 목표 창고 로봇 경로 탐색 실험에서,“한 번 그럴듯한 해가 나왔다”는 것이 최적화가 실제로 진전되었다는 뜻은 아닙니다. 한 번의 실행이 신뢰할 만한지 판단하려면 두 가지 증거를 동시에 확보해야 합니다. 하나는탐색 과정(각 목표가 세대에 따라 변하는 수렴 곡선)을 기술하고, 다른 하나는최종 해(고정 창고 레이아웃에서의 경로 시각화 및 지표 표)을 기술합니다. 곡선은 “탐색이 움직이고 있는가”만 답하고, 경로와 지표는 “결과가 쓸 만한가”를 답합니다.
1. 먼저 수렴 곡선 읽기: 탐색 과정에서 무슨 일이 일어나고 있는가
각 목표값을 세대에 따라 곡선으로 그리면, 관찰하는 것은추세이지 특정 한 점의 값이 아닙니다. 실무에서 흔히 나타나는 네 가지 형태를 명확히 구분해야 합니다:
- 지속적 개선: 곡선이 전중반에 안정적으로 하강(또는 종합 지표가 안정적으로 상승)하면, 개체군이 여전히 효과적으로 탐색 중이며 교차와 변이가 계속 더 나은 후보해를 생성하고 있음을 의미합니다.
- 진동: 곡선이 오르내리지만 명확한 장기적 방향이 없으며, 보통 평가 노이즈, 제약 충돌 또는 과도한 다양성에서 비롯되므로 평가 함수와 파라미터 설정을 점검해야 합니다.
- 정체: 곡선이 일정 구간에서 거의 수평이지만, 이후 세대에서 다시 개선될 수 있으며, “일시적으로 개선 방향을 잃은” 상태입니다.
- 조기 수렴: 매우 이른 시점에 완전히 평탄해진 후 회복되지 않으며, 대부분 개체군 다양성 상실이나 해 공간의 조기 압축 때문입니다.
2. 다음으로 고정 창고 레이아웃에서의 최종 경로 확인
진화를 통해 얻은 최적 경로와 비교 경로를동일한 고정 창고 지도위에 겹쳐 놓고 세 가지를 확인합니다: 경로가 실제로 도달 가능한지, 장애물 우회가 합리적인지, 도착점에 가까운 마지막 구간이 안정적인지. 고정 레이아웃은 핵심 제약 조건입니다. 환경이 변하지 않아야 서로 다른 실행, 서로 다른 파라미터 간의 경로 차이를 지도가 바뀐 탓이 아니라 최적화 자체에 귀인할 수 있습니다.
3. 완전한 실험 데이터로 결론 뒷받침하기
재현 가능해야 결론입니다. 실행 구성과 랜덤 시드, 세대별 로그, 세대에 따른 각 목표값, 최종 경로와 평가 결과를 저장하고 확인하십시오. 필요하면 재실행이나 교차 점검을 통해 동일한 결론이 안정적으로 성립하는지 확인하십시오. 곡선이 후반에 더 이상 뚜렷하게 개선되지 않으면 전체 로그와 함께 조기 수렴인지, 평가 포화인지, 아니면 이미 사용 가능한 해에 가까운지 판단해야 합니다. 스크린샷 한 장만으로 판단하지 마십시오.
수렴 곡선과 경로 탐색 결과 판독그림은 탐색 과정과 최종 해를 함께 판독하도록 합니다. 수렴 곡선은 각 목표가 세대에 따라 변하는 추세를 보여주며, 지속적 개선, 진동, 정체, 조기 수렴을 구분해야 합니다. 고정 창고 레이아웃에서의 경로도와 지표 표는 결과를 사용할 수 있는지 답합니다. 과정 추세와 최종 경로가 서로를 입증할 때만 한 번의 그럴듯한 결과로 인한 오판을 배제할 수 있습니다.