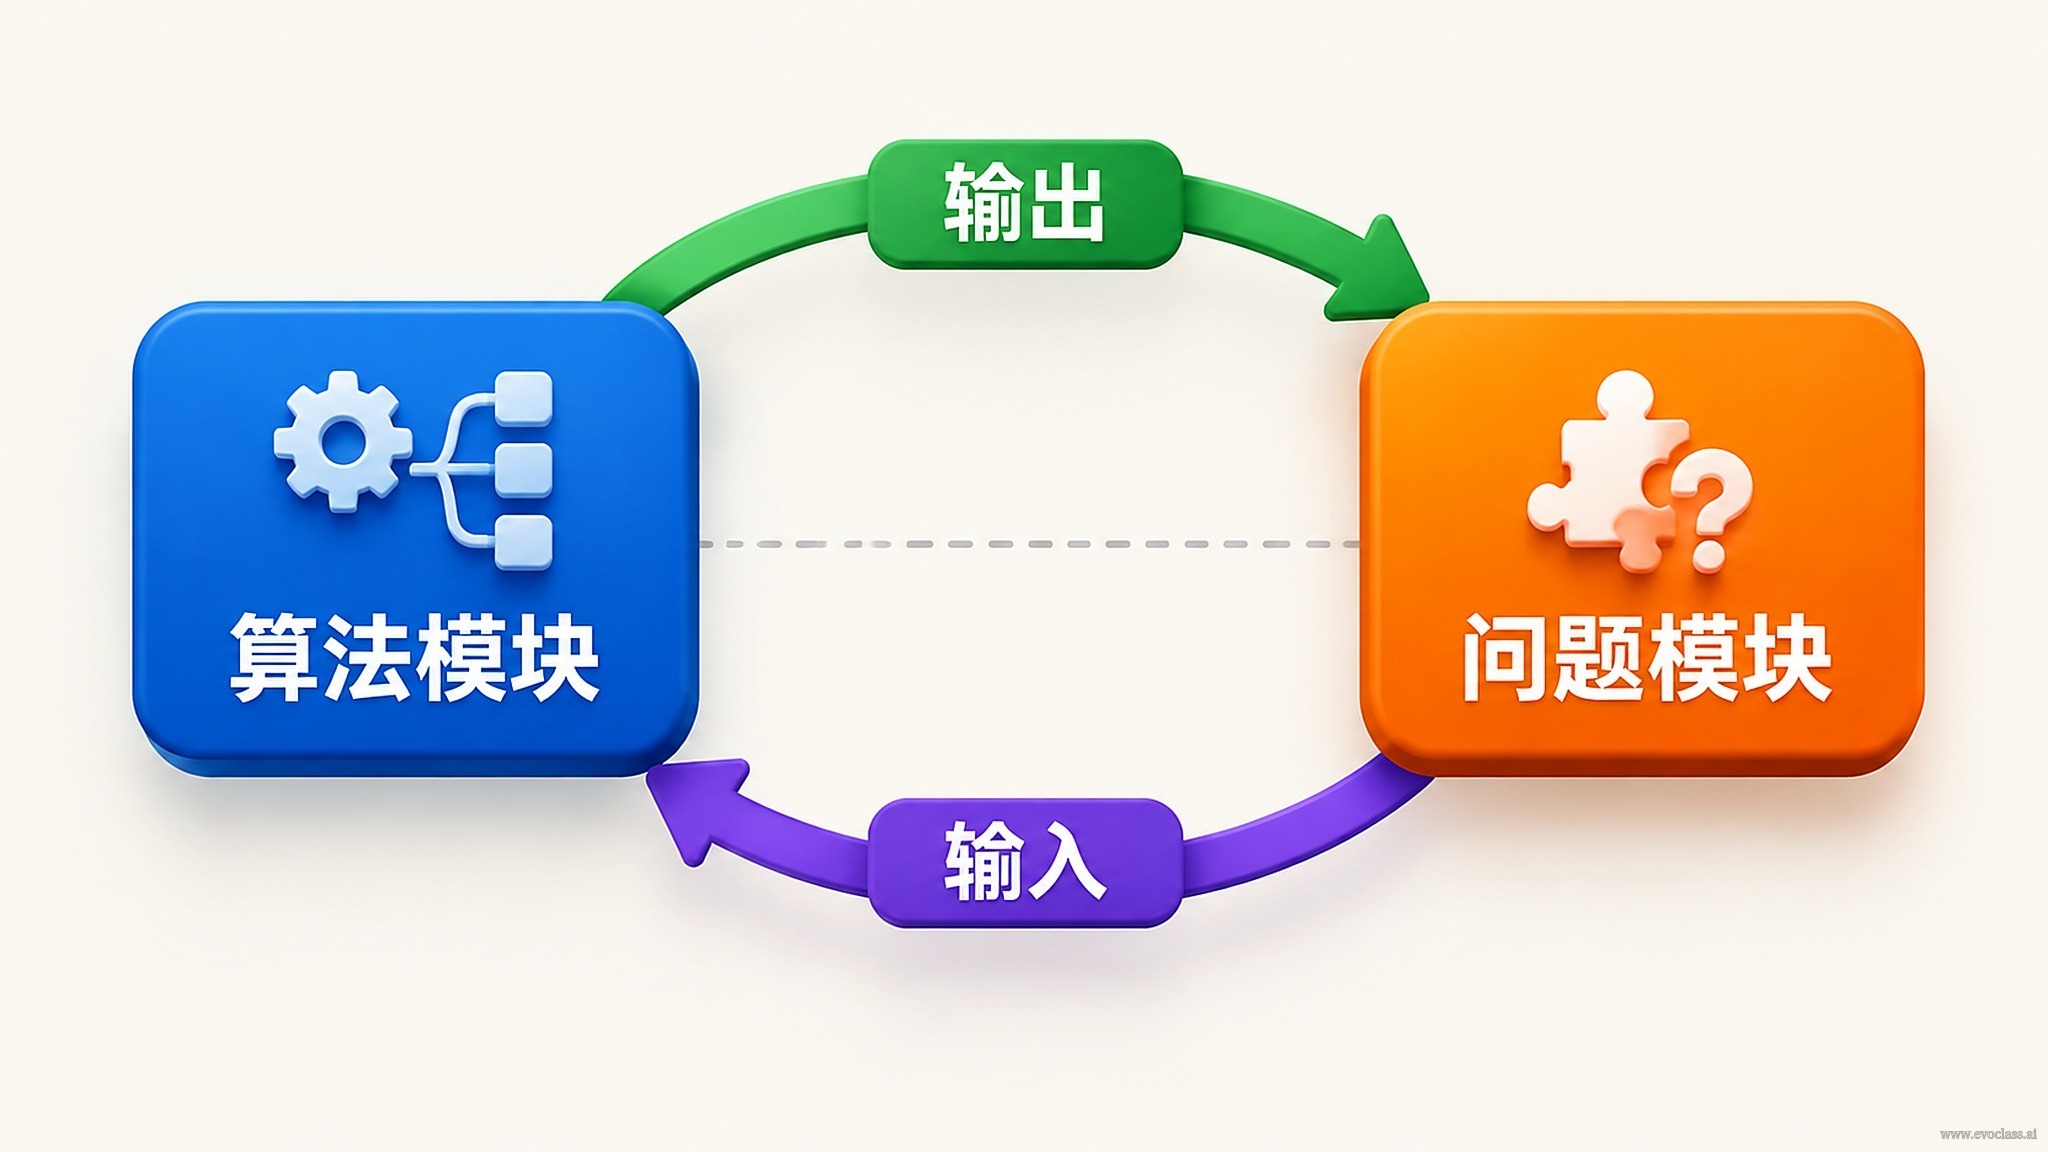
Nabase aberta e desacopladado EvoX, um fluxo evolutivo completo é dividido em dois “blocos” substituíveis: omódulo de algoritmoresponde “como buscar”, e omódulo de problemaresponde “o que avaliar e como o ambiente dá feedback”. Ambos se conectam por meio de um conjunto claro de contratos de interface, compondo fluxos evolutivos reutilizáveis, substituíveis e portáveis.
Módulo de algoritmo: encapsula “como buscar”
- Geração de soluções candidatas e atualização da população: inicialização, mutação, cruzamento, seleção, preservação de elite e demais lógicas evolutivas são implementadas de forma unificada pelo módulo de algoritmo.
- Controle de busca: número de iterações, tamanho da população, reinício e critérios de convergência, agendamento de parâmetros dos operadores — todas são decisões do lado do algoritmo.
- O módulo de algoritmo depende apenas da premissa abstrata de que “as soluções candidatas serão avaliadas”, sem se preocupar com o significado físico ou a forma concreta da função objetivo.
Módulo de problema: define “o que avaliar e como o ambiente dá feedback”
- Transformar soluções candidatas em feedback comparável: valores objetivo, aptidão, violação de restrições ou o resultado de uma interação com o ambiente.
- Declarar os limites e restrições do problema: dimensão das variáveis, faixa de valores, regras da região viável, para que o algoritmo saiba onde pode gerar soluções candidatas.
- Fornecer avaliação consistente para o mesmo lote de soluções candidatas, permitindo comparações transversais entre diferentes indivíduos, gerações e algoritmos.
Contrato de interface: lote de soluções candidatas ⇄ resultado da avaliação
O módulo de algoritmo envia ao módulo de problemaum lote de soluções candidatas; o módulo de problema retornaum resultado de avaliação estruturado(vetor objetivo, violação de restrições e informações de diagnóstico adicionais opcionais); com base nisso, o módulo de algoritmo atualiza a população e avança para a próxima geração. Esse ciclo de “envio—retorno” constitui uma geração da evolução.
Benefícios do desacoplamento
- Expansão independente:新增或替换算法不影响问题定义;修改或新增问题也不要求改写算法模块。
- Componível: o mesmo módulo de problema pode ser conectado a diferentes algoritmos evolutivos, e o mesmo módulo de algoritmo pode ser alternado entre diferentes módulos de problema.
- Portável: desde que o contrato de interface permaneça estável, algoritmo e problema podem ser reutilizados, substituídos e migrados entre tarefas.
Por que isso é especialmente importante no contexto desta aula: trade-offs multiobjetivo e feedback custoso
Esta aula aborda problemas de engenharia do mundo físico real — por exemplo, o design de aerofólio supercrítico da COMACdesign de aerofólio supercrítico. Esse tipo de problema costuma apresentar três características simultâneas: múltiplos objetivos que se contrapõem (por exemplo, aumentar a sustentação geralmente implica maior arrasto e menor estabilidade), restrições mutuamente aninhadas (como o coeficiente de sustentação crítico de buffeting e a tensão máxima que não pode exceder o valor admissível do material), efeedback custoso e esparso(o custo de uma única avaliação por simulação de alta fidelidade é elevado). A divisão em módulos nasce justamente para lidar com esses três pontos.
No lado do módulo de problema, múltiplos objetivos e restrições são convertidos de forma unificada em resultados de avaliação comparáveis: o vetor objetivo descreve cada métrica, a violação de restrições descreve o grau de extrapolação e, quando necessário, recorre-se amodelos substitutos (surrogate models)para fornecer avaliações aproximadas a custo reduzido, aliviando o gargalo de feedback causado por simulações de alta fidelidade. No lado do módulo de algoritmo, a busca deixa de perseguir a convergência prematura para uma única “resposta ótima” e passa a manterum conjunto diversificado de soluções candidatas, permitindo que especialistas façam otimização de preferências e trade-offs entre sustentação, arrasto e margem de segurança.
Portanto, o contrato “lote de soluções candidatas ⇄ resultado da avaliação” não deve apenas suportar uma única aptidão escalar, mas também o vetor objetivo e a violação de restrições: o trade-off multiobjetivo exige que o algoritmo faça comparações de não dominância, e o tratamento de restrições exige que o algoritmo distinga entre viável e inviável. Se o contrato for incompleto, as informações multiobjetivo e de restrições serão permanentemente perdidas na interface, e a capacidade de reutilização e migração proporcionada pelo desacoplamento deixará de funcionar.
Diagrama de interação de entrada e saída entre o módulo de algoritmo e o módulo de problemaO módulo de algoritmo é responsável pela geração de soluções candidatas, atualização da população e controle de busca; o módulo de problema é responsável por avaliar as soluções candidatas como valores objetivo, aptidão ou violação de restrições. Ambos se conectam ciclicamente por meio do contrato de lote de soluções candidatas e resultado da avaliação: um envio e um retorno constituem uma geração da evolução. O contrato deve suportar simultaneamente o vetor objetivo e a violação de restrições; caso contrário, as informações de trade-off multiobjetivo e de restrições serão perdidas na interface, e a capacidade de reutilização e migração deixará de funcionar.