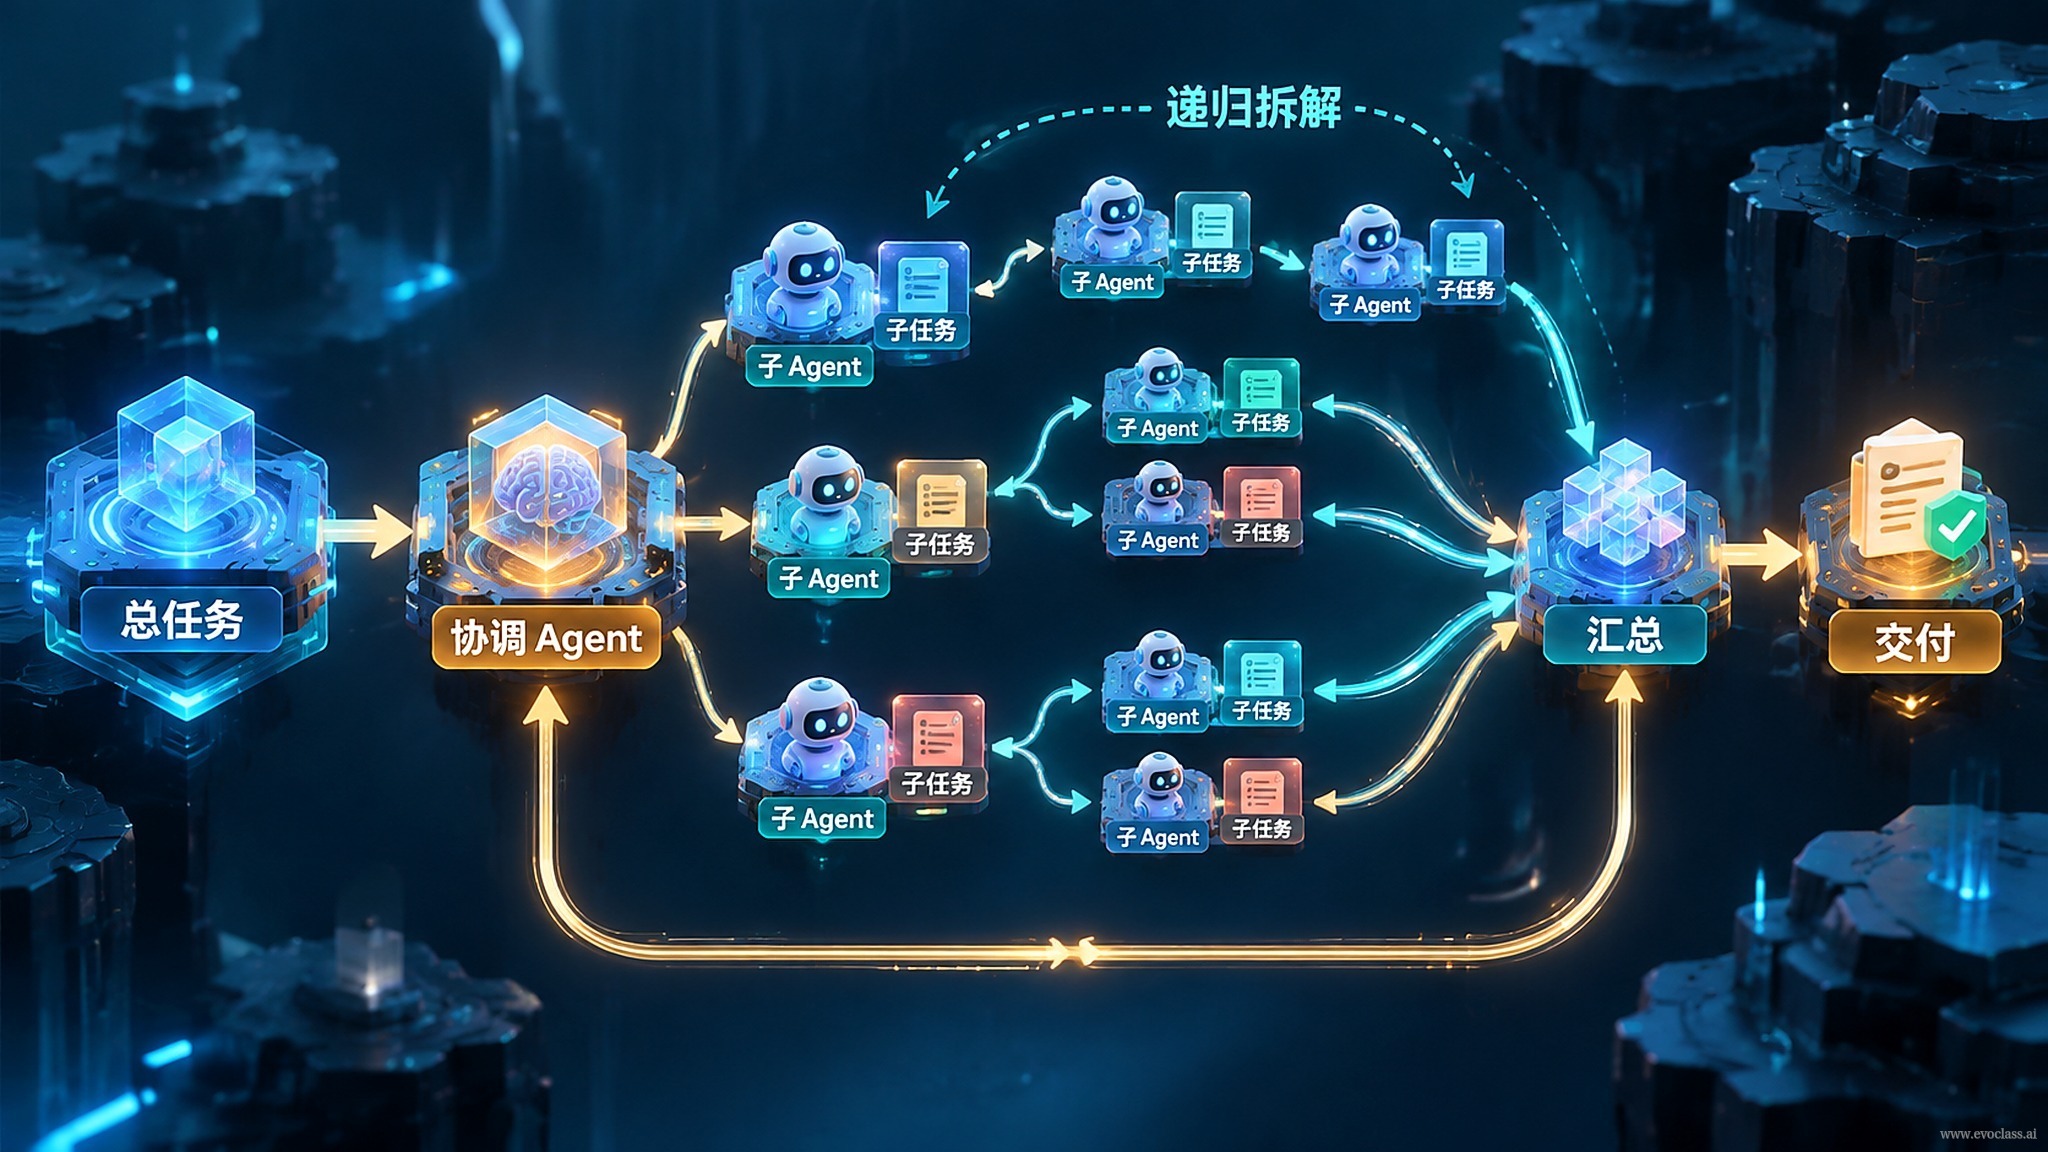
Quando um objetivo de engenharia ultrapassa a capacidade de contexto e de processamento de um único agente, precisamos de uma forma de colaboração que degrade «um grande problema» em «um conjunto de pequenos problemas entregáveis».Padrões de engenharia para colaboração multiagente e decomposição recursiva de tarefasÉ exatamente esse o método de organização: os executores de nível superior compreendem o objetivo global e o decompõem, enquanto os executores de nível inferior realizam a implementação e os testes locais dentro de limites bem definidos; quando uma subtarefa ainda é demasiado complexa, a decomposição recursiva continua até que cada unidade de trabalho seja executável e verificável.
Estrutura em três níveis: compreensão, recursão e ciclo fechado local
- Executor de nível superior: orienta-se pelo objetivo global, responde a «o que fazer» e produz subtarefas delegáveis, restrições e critérios de aceitação.
- Executor de nível intermédio: assume as subtarefas ainda demasiado grandes, continua a decomposição recursiva e converge objetivos amplos e difusos numa hierarquia de tarefas estável.
- Executor de nível inferior: realiza a implementação e os testes locais dentro dos limites da sua responsabilidade, produz resultados verificáveis e entrega-os para cima, formando um ciclo fechado local.
Por que é indispensável a decomposição recursiva
A janela de contexto de um agente, as ferramentas que pode invocar e a dimensão das tarefas que consegue tratar de uma só vez são todos limitados. Se um único agente mantiver indefinidamente todo o contexto do projeto, os custos não só crescem com a escala, como também se tornam frequentes o desvio de objetivos, a contaminação de estado e a diluição de informações críticas. A decomposição recursiva distribui essa pressão pelos vários níveis: cada agente só precisa de compreender os objetivos e as restrições do seu próprio nível, os objetivos complexos são degradados nível a nível em unidades de trabalho executáveis e entregáveis, e a coerência global é assegurada pela hierarquia de tarefas.
Mecanismo essencial: árvore de tarefas e relações de transferência
As tarefas-pai e as subtarefas formam uma árvore de tarefas recursiva. O que flui para baixo é adelegação de tarefas— objetivos, restrições de fronteira e critérios de aceitação; o que flui para cima é aRecolha de resultados— entregáveis, evidências de verificação e problemas ainda em aberto. Se a colaboração realmente se concretiza depende de três coisas: se a hierarquia de tarefas é clara, se os limites de responsabilidade são mutuamente exclusivos e se os artefactos de transferência (definições de interfaces, conjuntos de dados, casos de teste, pontos de verificação) são explicitamente acordados. Faltando qualquer um destes elementos, vários agentes degeneram em trabalho duplicado e resultados mutuamente contraditórios.
Ressonância com a «evolução de métodos»
O objeto da decomposição recursiva não é apenas a tarefa em si: a profundidade da decomposição, a granularidade da delegação e a estratégia de recolha de resultados também podem ser continuamente avaliadas e ajustadas. Quando o feedback das tarefas (por exemplo, uma subtarefa que é refeita repetidamente) influencia por sua vez a forma como a próxima decomposição é feita, este próprio processo de colaboração entra num ciclo de melhoria contínua, em estreita consonância com a linha de pensamento que inclui «os métodos que geram candidatos» no próprio objeto de otimização.
Decomposição recursiva de tarefas e colaboração em três níveisO diagrama apresenta a estrutura de três níveis da árvore de tarefas recursiva: os executores de nível superior produzem, com base no objetivo global, subtarefas delegáveis, restrições e critérios de aceitação; o nível intermédio continua a decomposição recursiva; e o nível inferior realiza a implementação e os testes dentro dos limites da sua responsabilidade, entregando resultados e evidências para cima. O que flui para baixo é a delegação de tarefas; o que é recolhido para cima são os entregáveis e as evidências de verificação. A decomposição termina quando é possível concluir num ciclo fechado dentro de um único contexto de um agente.