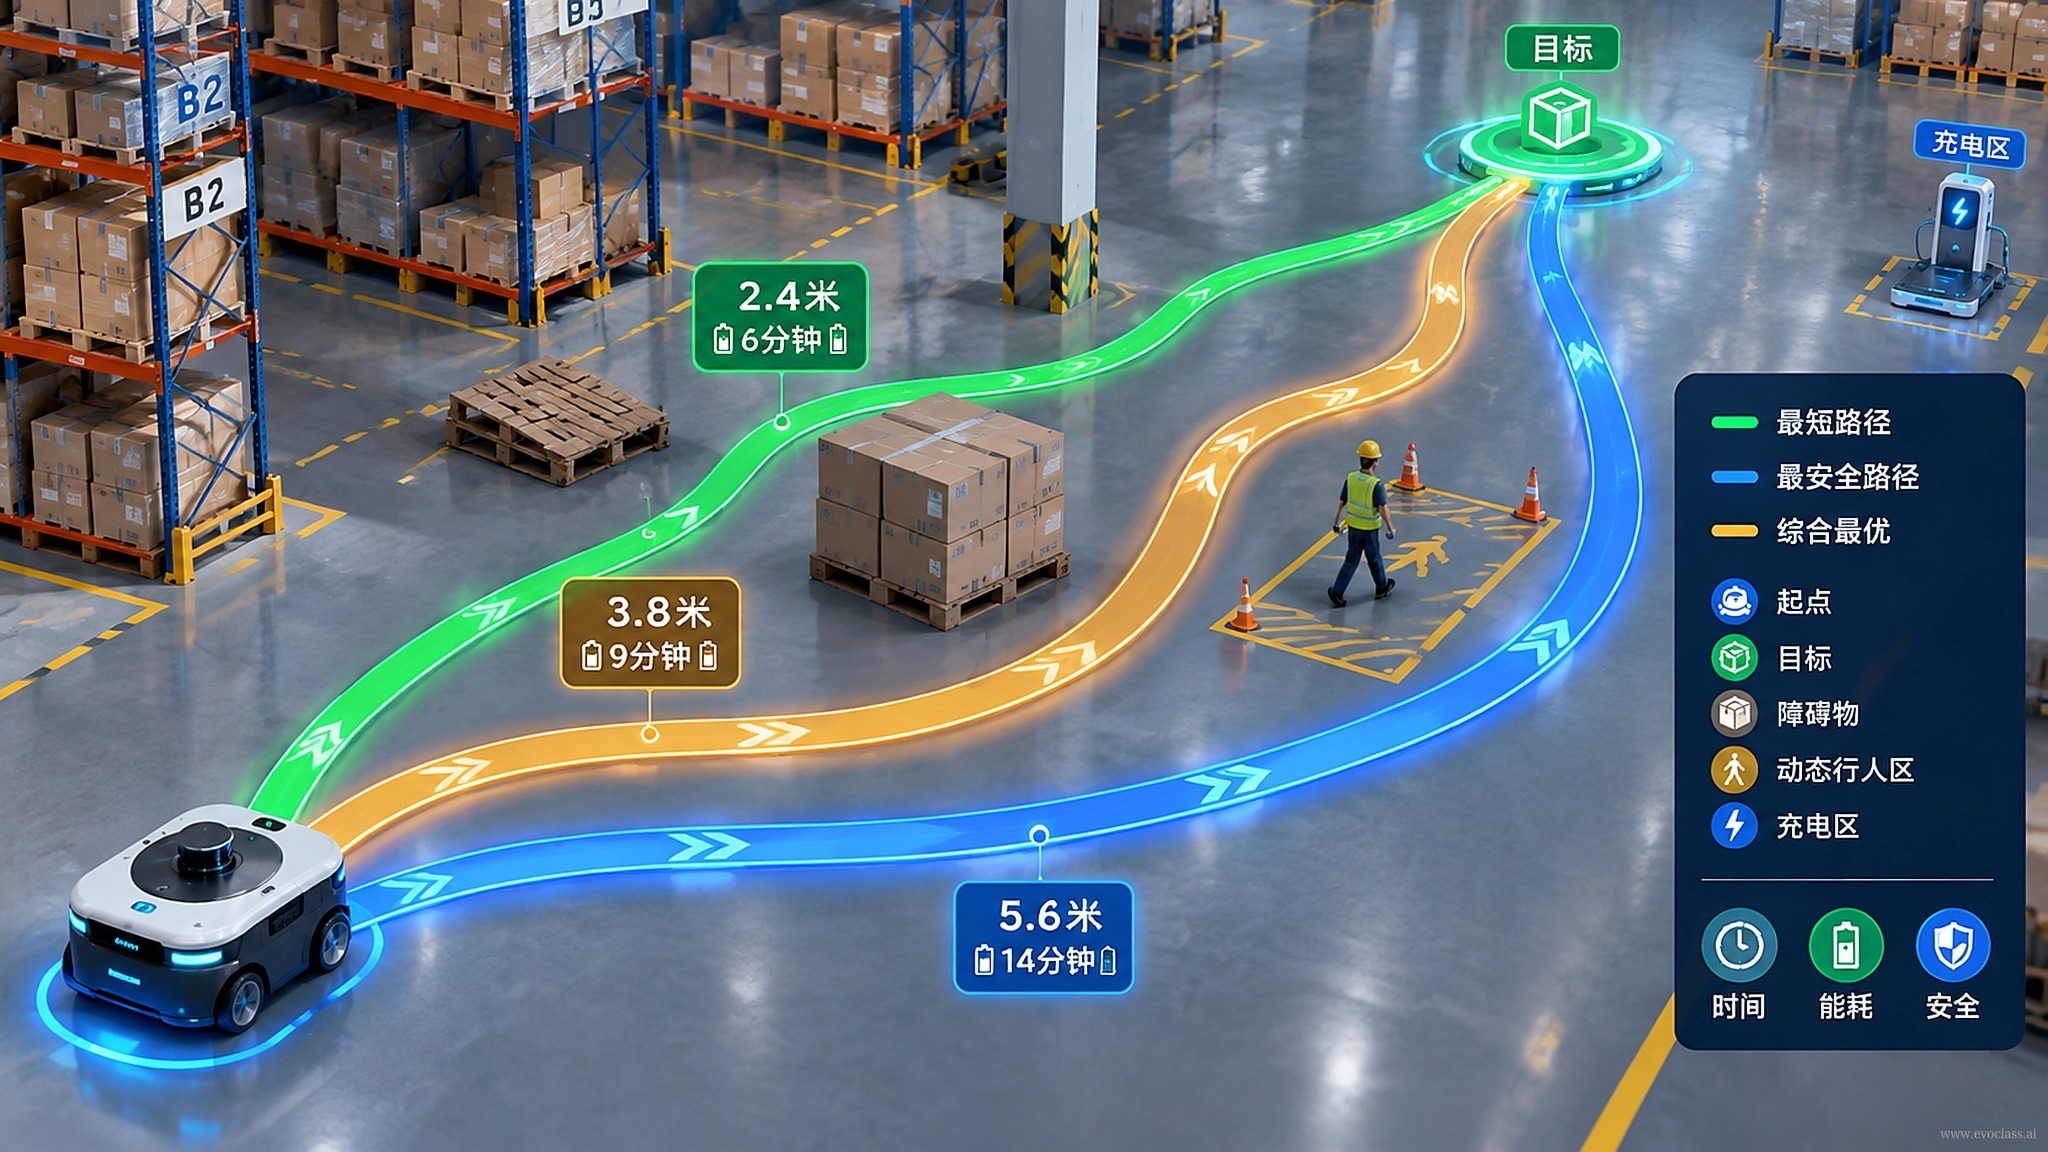
Nanavegação de robôs em armazémtarefa, deparamo-nos com um layout fixo de armazém: prateleiras, corredores, obstáculos, ponto de partida e ponto de chegada do robô já estão todos definidos. O objetivo é, sob estas restrições, encontrar umarota de desvio de obstáculos sem colisões, encurtando ao máximo o comprimento do percurso. O comprimento do percurso e a segurança no desvio de obstáculos geralmente não são totalmente coincidentes: uma rota mais curta pode passar junto às prateleiras ou atravessar zonas de alto risco; uma rota mais segura pode exigir um desvio maior. Por isso, este é um típico problema deotimização multiobjetivo, e não um simples problema de caminho mais curto.
Da descrição da tarefa à chamada do EvoX
A IA desempenha aqui o papel de "tradutora de tarefas": converte automaticamente a descrição em linguagem natural — layout fixo do armazém, ambiente de obstáculos, início, destino, requisitos de desvio de obstáculos, objetivo de comprimento do percurso — em configurações de chamada executáveis do EvoX, reduzindo os custos de codificação manual e de configuração de parâmetros. Em seguida,EvoX NSGA-II conclui em paralelo, na GPU, a avaliação da população e a busca, preservando simultaneamente múltiplas soluções de compromisso, formando uma família de rotas que vai de "curta mas arriscada" a "longa mas segura".
Definição de Objetivos e Compromisso Multiobjetivo
- Objetivo de comprimento do percurso: minimizar a distância total percorrida pelo robô do início ao destino.
- Objetivo de segurança no desvio de obstáculos: minimizar o risco de colisão com obstáculos ou maximizar a viabilidade sem colisões.
- Restrições: a rota deve permanecer dentro dos corredores, não pode atravessar prateleiras ou obstáculos e deve satisfazer as restrições cinemáticas do robô.
- Variáveis de decisão: pontos-chave do percurso, pontos de controlo de curvas, raio de viragem, perfil de velocidade, entre outros.
Apresentação dos Resultados
Após a otimização, o sistema apresenta um gráfico de visualização das rotas candidatas e uma curva de tendência de convergência. O mapa de rotas visualizado serve para observar a viabilidade do percurso, a diversidade de rotas e a rota sem colisões recomendada; a tendência de convergência serve para avaliar se o NSGA-II está a encontrar gradualmente melhores soluções de compromisso. Por exemplo, se a curva de comprimento do percurso se estabilizar e o risco de desvio de obstáculos já não diminuir significativamente, pode considerar-se que a busca atingiu um patamar; se ambos ainda apresentarem margem de melhoria evidente, pode continuar-se a aumentar o número de iterações ou a ajustar a dimensão da população.
Mapa de Rotas de Navegação de Robôs em Armazém com Desvio de ObstáculosA imagem apresenta um resultado multiobjetivo típico da navegação de robôs em armazém: o percurso mais curto e a segurança no desvio de obstáculos entram em conflito, e o EvoX NSGA-II avalia em paralelo as rotas candidatas na GPU, preservando um conjunto de soluções de compromisso que vão de curtas mas arriscadas a longas mas seguras. O mapa de rotas serve para verificar a acessibilidade do percurso e a razoabilidade do desvio de obstáculos, enquanto a curva de convergência serve para avaliar se a busca continua a melhorar.