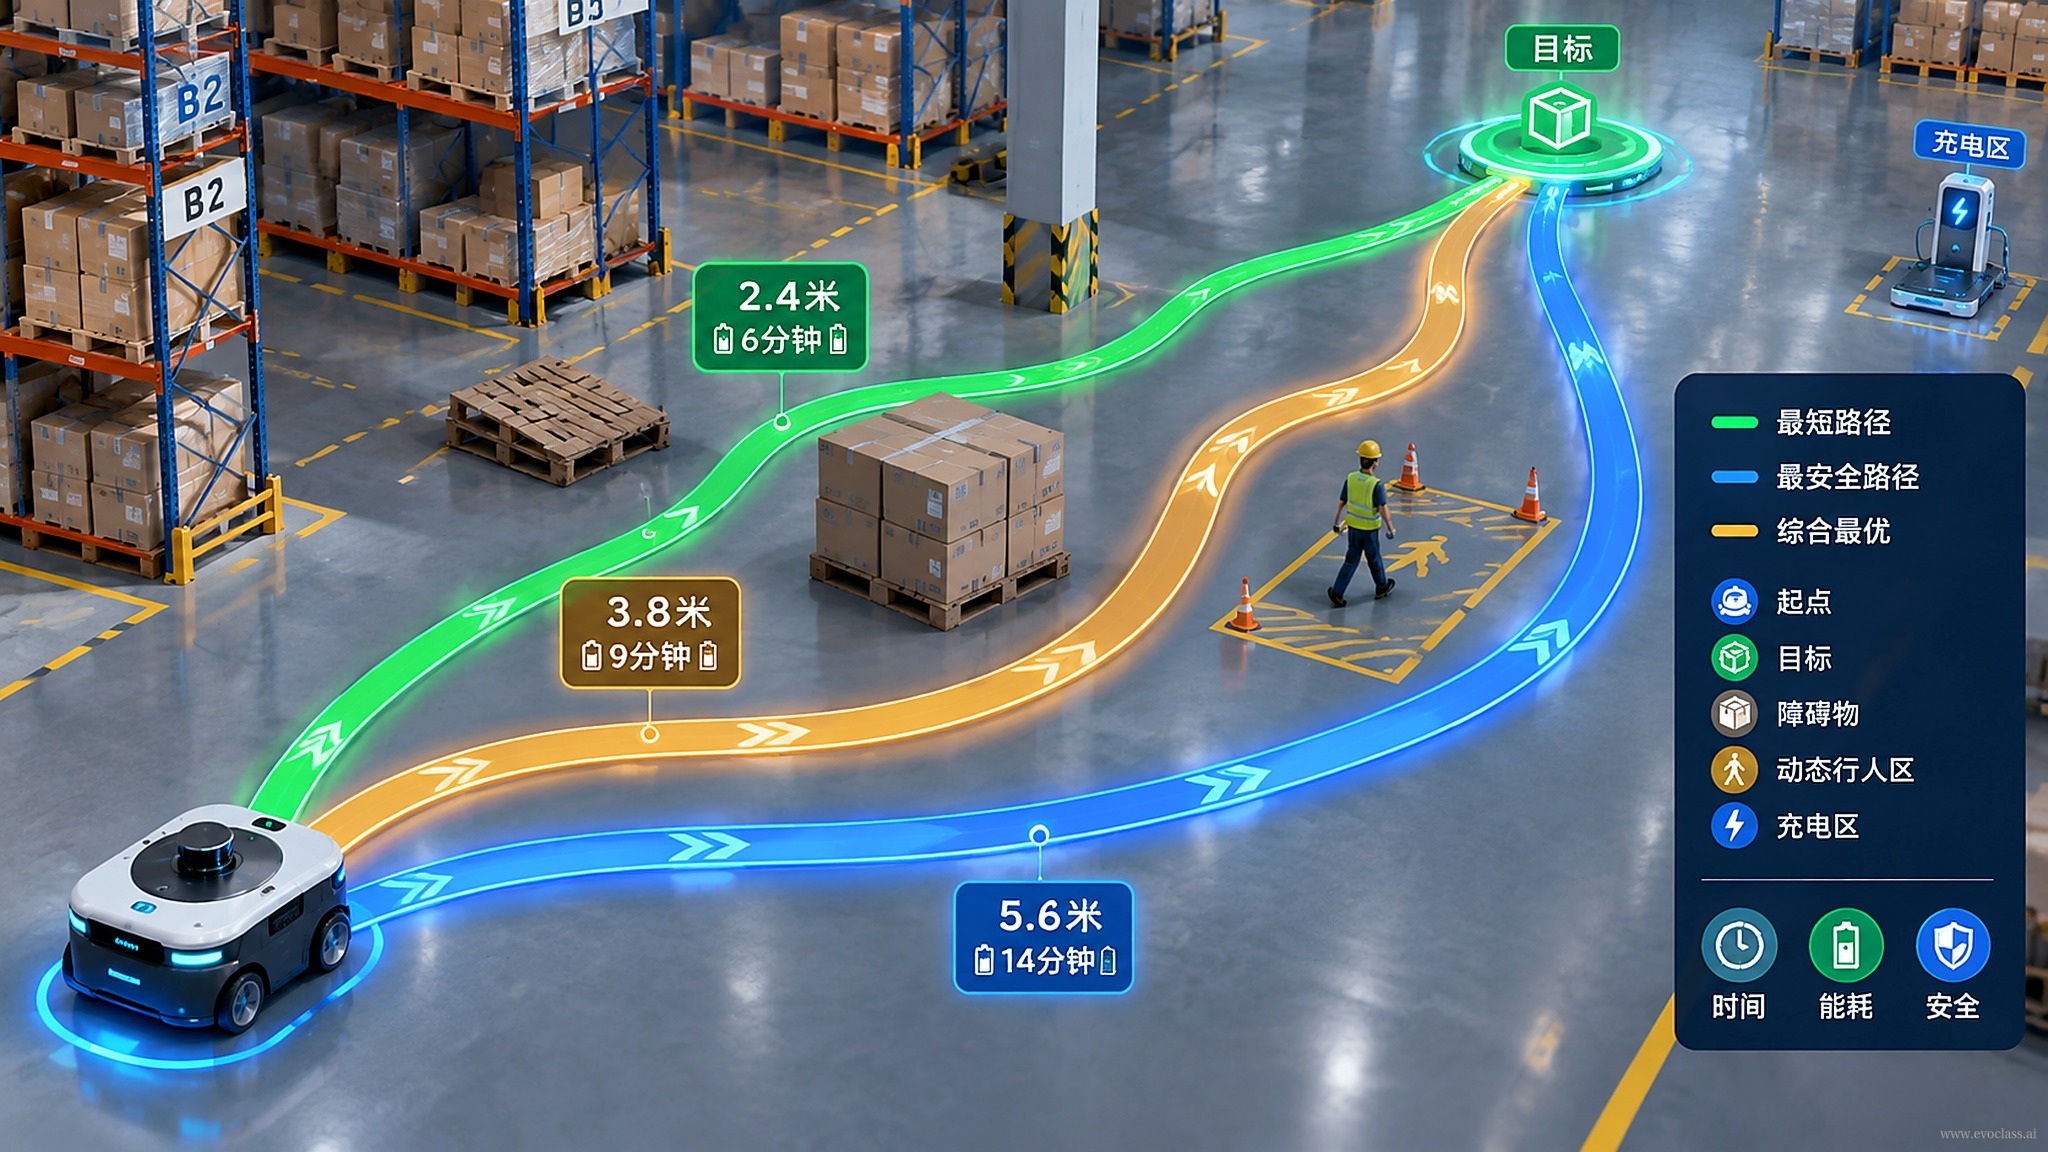
Взадаче маршрутизации складского роботамы имеем дело с фиксированной планировкой склада: стеллажи, проходы, препятствия, а также начальная и конечная точки робота уже заданы. Цель — найти при этих ограниченияхбезопасный маршрут без столкновенийи по возможности сократить длину пути. Длина пути и безопасность обхода препятствий обычно не полностью согласуются: более короткий маршрут может проходить вплотную к стеллажам или через зоны повышенного риска; более безопасный маршрут может оказаться длиннее. Поэтому это типичная задачамногокритериальной оптимизации, а не задача поиска единственного кратчайшего пути.
От описания задачи к вызову EvoX
ИИ играет здесь роль «транслятора задач»: он автоматически преобразует описание на естественном языке — фиксированную планировку склада, среду с препятствиями, старт, финиш, требования обхода препятствий, цель по длине пути — в исполняемую конфигурацию вызова EvoX, снижая затраты на ручное программирование и настройку параметров. ЗатемEvoX NSGA-II параллельно выполняет оценку популяции и поиск на GPU, сохраняя несколько компромиссных решений и формируя семейство маршрутов от «коротких, но рискованных» до «длинных, но безопасных».
Определение целей и многокритериальный компромисс
- Цель по длине пути: минимизировать суммарное расстояние, пройденное роботом от старта до финиша.
- Цель по безопасности обхода препятствий: минимизировать риск столкновения с препятствиями или максимизировать возможность движения без столкновений.
- Ограничения: маршрут должен оставаться в пределах проходов, не проходить через стеллажи или препятствия и соответствовать кинематическим ограничениям робота.
- Переменные решения: ключевые точки маршрута, контрольные точки кривых, радиусы поворота, профиль скорости и т. д.
Представление результатов
После завершения оптимизации система выводит визуализацию маршрутов-кандидатов и кривые сходимости. Визуализированная карта маршрутов служит для оценки осуществимости путей, разнообразия маршрутов и рекомендуемого маршрута без столкновений; кривые сходимости позволяют судить, находит ли NSGA-II постепенно лучшие компромиссные решения. Например, если кривая длины пути выходит на плато, а риск столкновений больше заметно не снижается, можно считать, что поиск достиг плато; если же оба показателя всё ещё имеют заметный потенциал улучшения, можно увеличить число итераций или размер популяции.
Карта маршрутов обхода препятствий складским роботомНа рисунке представлен типичный многокритериальный результат маршрутизации складского робота: минимальная длина пути и безопасность обхода препятствий конфликтуют между собой; EvoX NSGA-II параллельно оценивает маршруты-кандидаты на GPU и сохраняет набор компромиссных решений — от коротких, но рискованных до длинных, но безопасных. Карта маршрутов служит для проверки достижимости путей и разумности обхода препятствий, а кривые сходимости — для оценки того, продолжает ли поиск улучшаться.