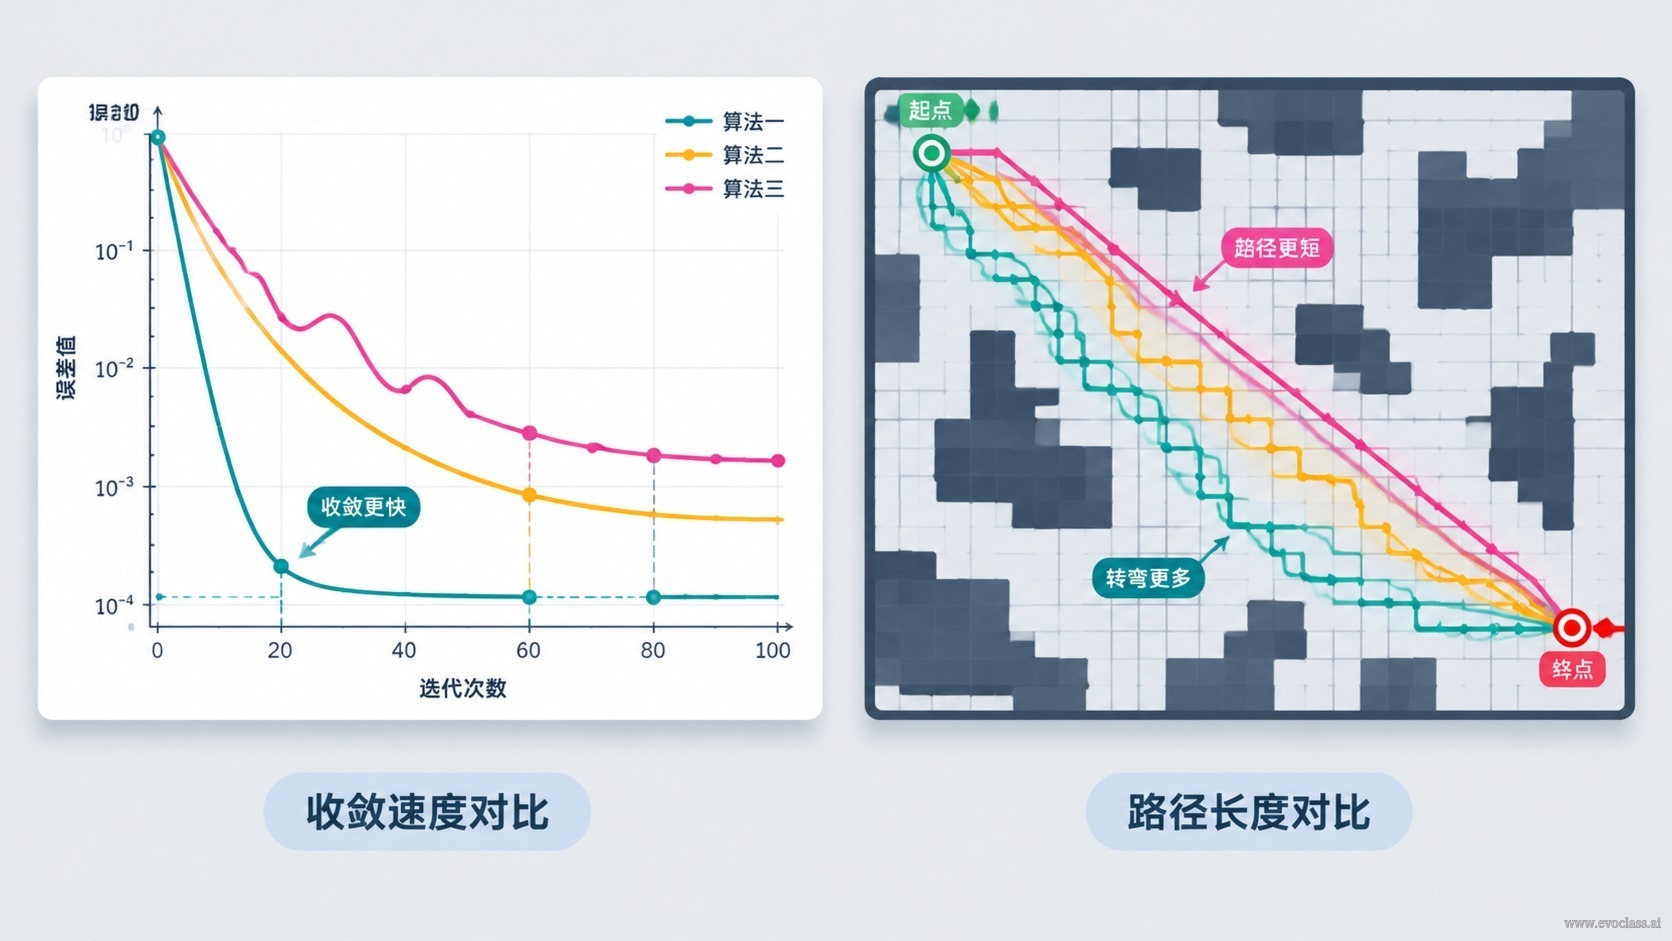
В эксперименте EvoX по многокритериальной прокладке маршрута для складского робота«однажды полученное красивое решение» вовсе не означает реального прогресса оптимизации. Чтобы судить о достоверности отдельного запуска, необходимо одновременно располагать двумя категориями свидетельств: одни описываютпроцесс поиска(кривые сходимости каждой цели по числу итераций), другие описываютитоговое решение(визуализацию маршрута и таблицу метрик при фиксированной планировке склада). Кривые отвечают лишь на вопрос «идёт ли поиск», а маршрут и метрики — на вопрос «пригоден ли результат».
I. Сначала читаем кривые сходимости: что происходит в процессе поиска
Построив кривые значений каждой цели по числу итераций, наблюдаюттренда не значение в отдельной точке. На практике необходимо чётко различать четыре типовые формы:
- Непрерывное улучшение: кривая стабильно снижается в начальной и средней фазе (или комплексный показатель стабильно растёт), что свидетельствует о продолжающемся эффективном поиске популяции — скрещивание и мутация постоянно порождают лучшие решения-кандидаты.
- Колебания: кривая колеблется вверх-вниз без явной долгосрочной тенденции, что обычно связано с шумом оценки, конфликтом ограничений или чрезмерным разнообразием; следует проверить функцию оценки и настройки параметров.
- Стагнация: кривая на некотором интервале почти горизонтальна, но в последующих поколениях может вновь улучшиться — это «временная потеря направления улучшения».
- Преждевременная сходимость: кривая очень рано полностью выравнивается и больше не восстанавливается, что чаще всего вызвано потерей разнообразия популяции или преждевременным сжатием пространства решений.
II. Затем рассматриваем итоговый маршрут при фиксированной планировке склада
Наложив полученный в ходе эволюции оптимальный маршрут и сравнительный маршрут наодну и ту же карту склада с фиксированной планировкой, проверяют три вещи: действительно ли путь достижим, разумно ли выполнено обходное препятствий и устойчив ли последний участок вблизи финиша. Фиксированная планировка — ключевое ограничение: только при неизменной среде различия маршрутов между запусками и наборами параметров можно отнести к самой оптимизации, а не к изменению карты.
III. Подкрепление выводов полными экспериментальными данными
Вывод засчитывается только при воспроизводимости. Сохраняйте и сверяйте: конфигурацию запуска и случайное зерно, журнал итераций, значения каждой цели по поколениям, итоговый маршрут и результаты оценки. При необходимости повторными запусками или перекрёстными проверками убедитесь, что один и тот же вывод стабильно подтверждается. Если на поздней стадии кривая больше не улучшается заметно, по полному журналу следует определить, является ли это преждевременной сходимостью, насыщением оценки или приближением к пригодному решению; не делайте вывод по одному скриншоту.
Интерпретация кривых сходимости и результатов поиска маршрутаИллюстрация позволяет совместно интерпретировать процесс поиска и итоговое решение: кривые сходимости отражают тренды каждой цели по итерациям, где нужно различать непрерывное улучшение, колебания, стагнацию и преждевременную сходимость; а карта маршрута и таблица метрик при фиксированной планировке склада отвечают на вопрос, пригоден ли результат. Только взаимное подтверждение тренда процесса и итогового маршрута исключает ошибочные суждения, вызванные единичным удачным результатом.