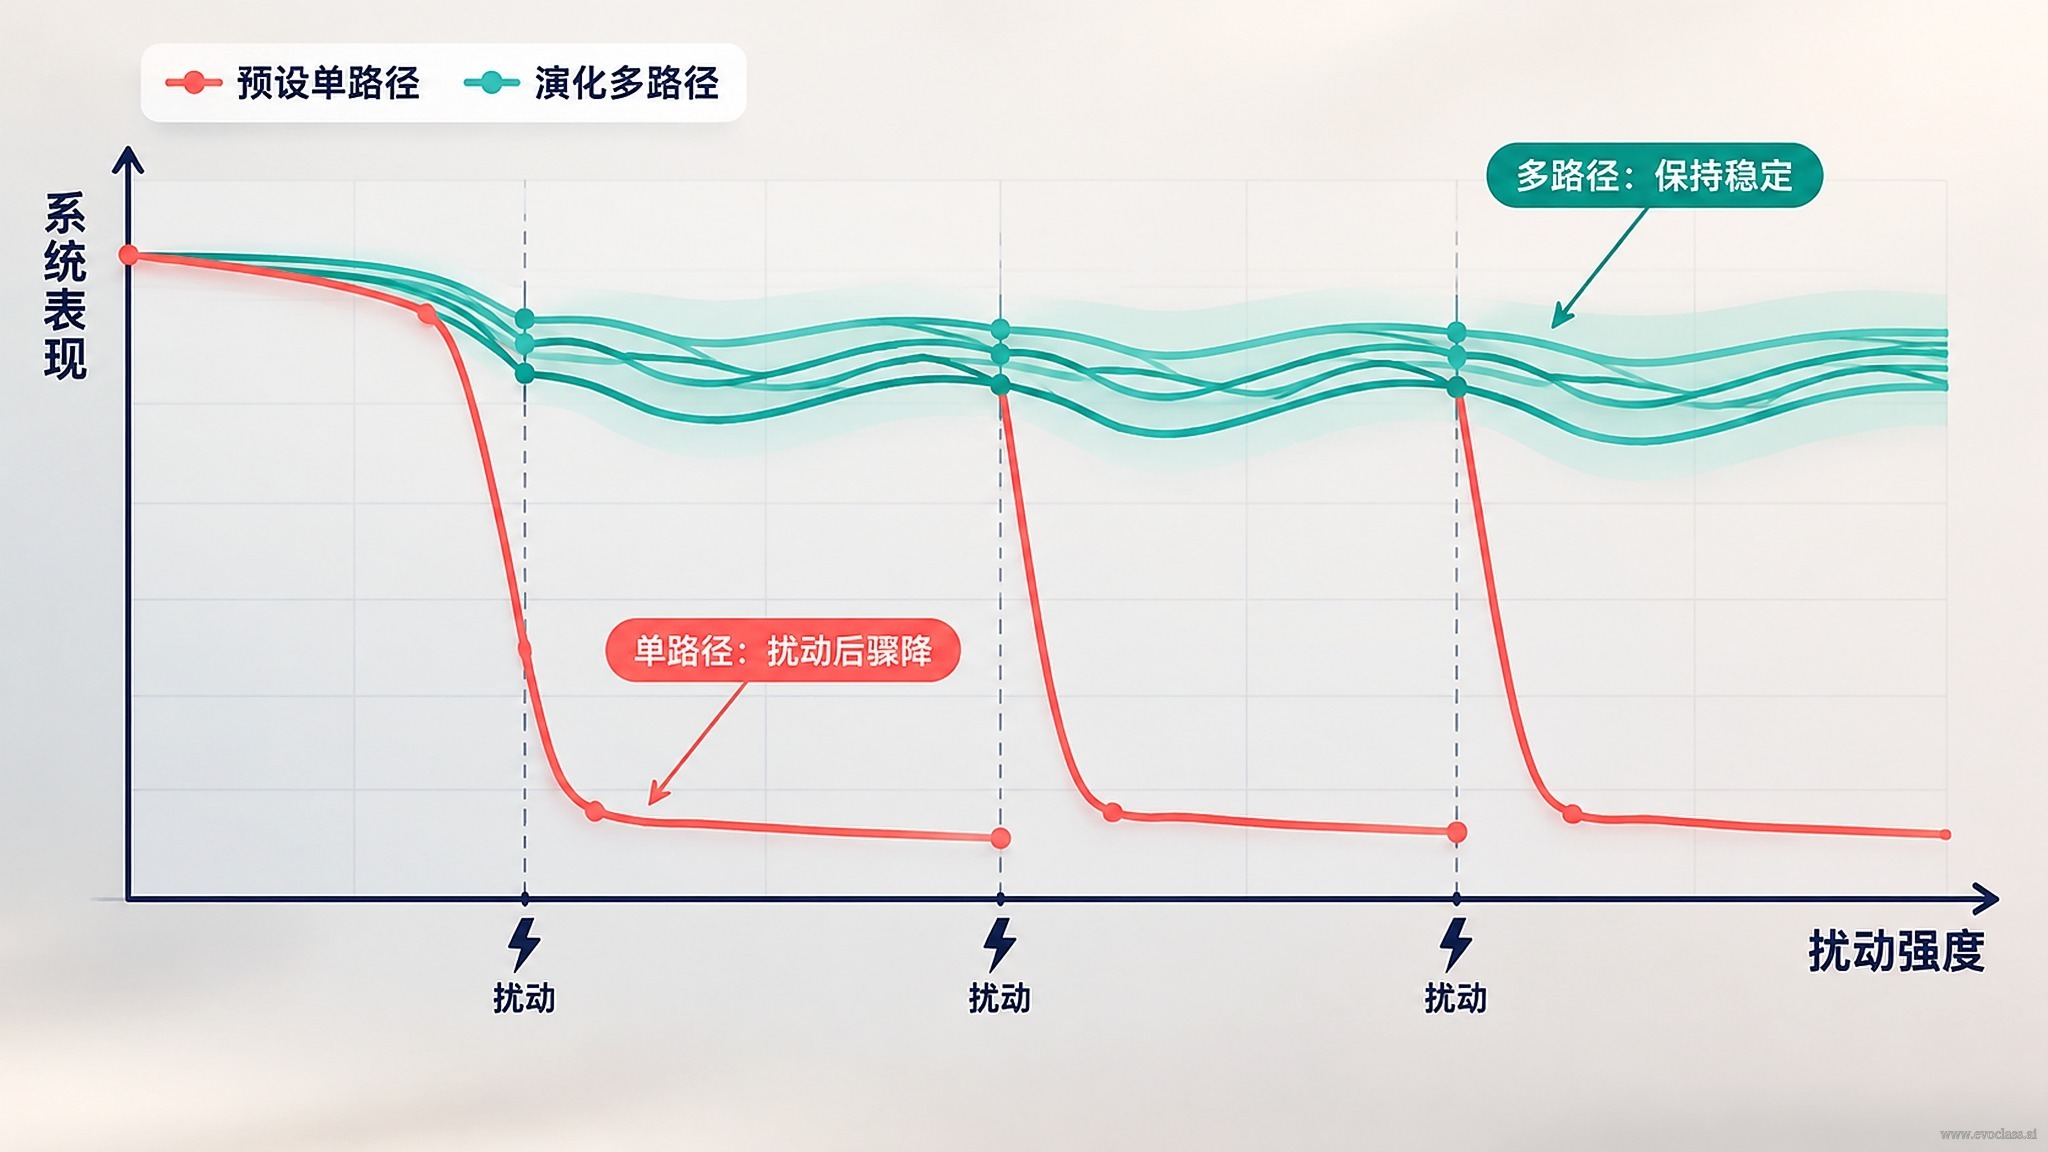
หน้านี้ใช้การปฏิบัติจริงในชั้นเรียนโดยมุ่งที่ปัญหาการปรับให้เหมาะที่สุดทางวิศวกรรมเดียวกัน เปรียบเทียบเส้นทางเดียวที่กำหนดไว้ล่วงหน้ากับหลายเส้นทางเชิงวิวัฒนาการภายใต้การรบกวนที่ไม่ทราบล่วงหน้าจุดสำคัญไม่ใช่การพิสูจน์ว่าวิวัฒนาการดีกว่าเสมอ แต่คือการวิเคราะห์ว่าหลายเส้นทางนำความไม่แน่นอน ความหลากหลาย และผลตอบกลับแบบออนไลน์เข้าสู่กระบวนการค้นหาอย่างไร เพื่อเพิ่มความทนทานและความสามารถในการปรับตัว
นิยามภารกิจการทดลอง
- เลือกปัญหาการปรับให้เหมาะที่สุดทางวิศวกรรมที่สามารถใส่การรบกวนที่ไม่ทราบล่วงหน้าได้ เช่น การปรับพารามิเตอร์แบบพลวัตหรือภารกิจค้นหาที่มีข้อจำกัดแบบมีสัญญาณรบกวน
- ตรึงฟังก์ชันเป้าหมาย งบประมาณการประเมิน และลำดับการรบกวนให้คงที่ เพื่อให้การทดลองทั้งสองกลุ่มเปรียบเทียบกันได้
เส้นทางเดียวที่กำหนดไว้ล่วงหน้า: การแก้ปัญหาแบบตายตัวภายใต้สมมติฐานออฟไลน์
ตรึงอัลกอริทึม ไฮเปอร์พารามิเตอร์ และทิศทางการค้นหา แก้ปัญหาครั้งเดียวตามสมมติฐานออฟไลน์ ก่อนการรบกวนอาจทำงานได้ดี แต่ขาดการปรับแบบออนไลน์ หลังการรบกวนจึงเสี่ยงติดอยู่ในค่าที่เหมาะสมที่สุดเฉพาะที่หรือประสิทธิภาพ plummet
หลายเส้นทางเชิงวิวัฒนาการ: การสำรวจแบบขนานที่ขับเคลื่อนด้วยผลตอบกลับออนไลน์
ภายใต้ EvoX ค้นหาแบบขนานด้วยประชากร หลายกลยุทธ์ หรือหลายตัวเลือก และปรับตัวอย่างต่อเนื่องผ่านการกลายพันธุ์ การผสมข้าม การคัดเลือก และผลตอบกลับจากสภาพแวดล้อม หลายเส้นทางไม่ใช่การรันซ้ำแบบง่าย ๆ แต่ใช้ข้อมูลออนไลน์สร้างความซ้ำซ้อนในการสำรวจ
ภาพด้านล่างแสดงการเปลี่ยนแปลงอัตราการคงประสิทธิภาพของกลยุทธ์ทั้งสองประเภทก่อนและหลังการรบกวน โดยระบุจุดที่ใส่การรบกวน ขนาดที่ประสิทธิภาพลดลง ช่วงเวลาการฟื้นตัว และช่วงความหลากหลายของตัวเลือกหลายเส้นทาง ซึ่งสามารถนำไปวิเคราะห์เทียบกับตัวชี้วัดด้านล่างได้โดยตรง
การออกแบบการรบกวนและตัวชี้วัดการเปรียบเทียบ
- การออกแบบการรบกวน: การเลื่อนเป้าหมาย การเปลี่ยนแปลงข้อจำกัด การเพิ่มสัญญาณรบกวน การสลับสถานะสภาพแวดล้อม หรือตัวแปรที่ไม่ได้สร้างแบบจำลอง เน้นสังเกตการรบกวนที่ไม่เคยพบในขั้นตอนที่กำหนดไว้ล่วงหน้า
- ตัวชี้วัดการเปรียบเทียบ: ค่าที่ดีที่สุดก่อนการรบกวน ขนาดที่ประสิทธิภาพลดลงหลังการรบกวน ความเร็วในการฟื้นตัว อัตราความสำเร็จ ความหลากหลายของตัวเลือก และต้นทุนการคำนวณและการประเมินเพื่อบรรลุประสิทธิภาพเท่าเทียมกัน
คำอธิบายหลักและข้อสรุป
ความเปราะบางของเส้นทางเดียวมาจากสมมติฐานที่ตายตัวและความหลากหลายที่ไม่เพียงพอ ส่วนข้อได้เปรียบของหลายเส้นทางมาจากการสำรวจอย่างต่อเนื่อง ผลตอบกลับด้านความเหมาะสม และแรงกดดันในการคัดเลือก แต่ต้องชั่งน้ำหนักกับต้นทุนการคำนวณ ความเสถียรของการลู่เข้า และความสามารถในการอธิบายเชิงวิศวกรรม
เมื่อเผชิญกับการรบกวนที่ไม่ทราบล่วงหน้า หลายเส้นทางเชิงวิวัฒนากรมักแสดงความทนทานและความสามารถในการปรับตัวที่แข็งแกร่งกว่า แต่ข้อสรุปควรตั้งอยู่บนพื้นฐานของงบประมาณที่เป็นธรรม การทดลองที่ทำซ้ำได้ และขอบเขตการรบกวนที่ชัดเจน หลีกเลี่ยงการตีความ "หลายเส้นทาง" ว่าดีกว่าเส้นทางเดียวอย่างไม่มีเงื่อนไข
กราฟเส้นเปรียบเทียบความสามารถในการต้านทานการรบกวน: เส้นทางเดียวรับมือการรบกวน vs หลายเส้นทางเชิงวิวัฒนาการพิจารณากราฟเส้นเปรียบเทียบความสามารถในการต้านทานการรบกวน: เส้นทางเดียวรับมือการรบกวน vs หลายเส้นทางเชิงวิวัฒนาการ แล้วลองคิดว่าจะเกี่ยวข้องกับ "การเปรียบเทียบความทนทานและความสามารถในการปรับตัวของหลายเส้นทางเชิงวิวัฒนาการเมื่อเผชิญกับการรบกวนที่ไม่ทราบล่วงหน้า" อย่างไร