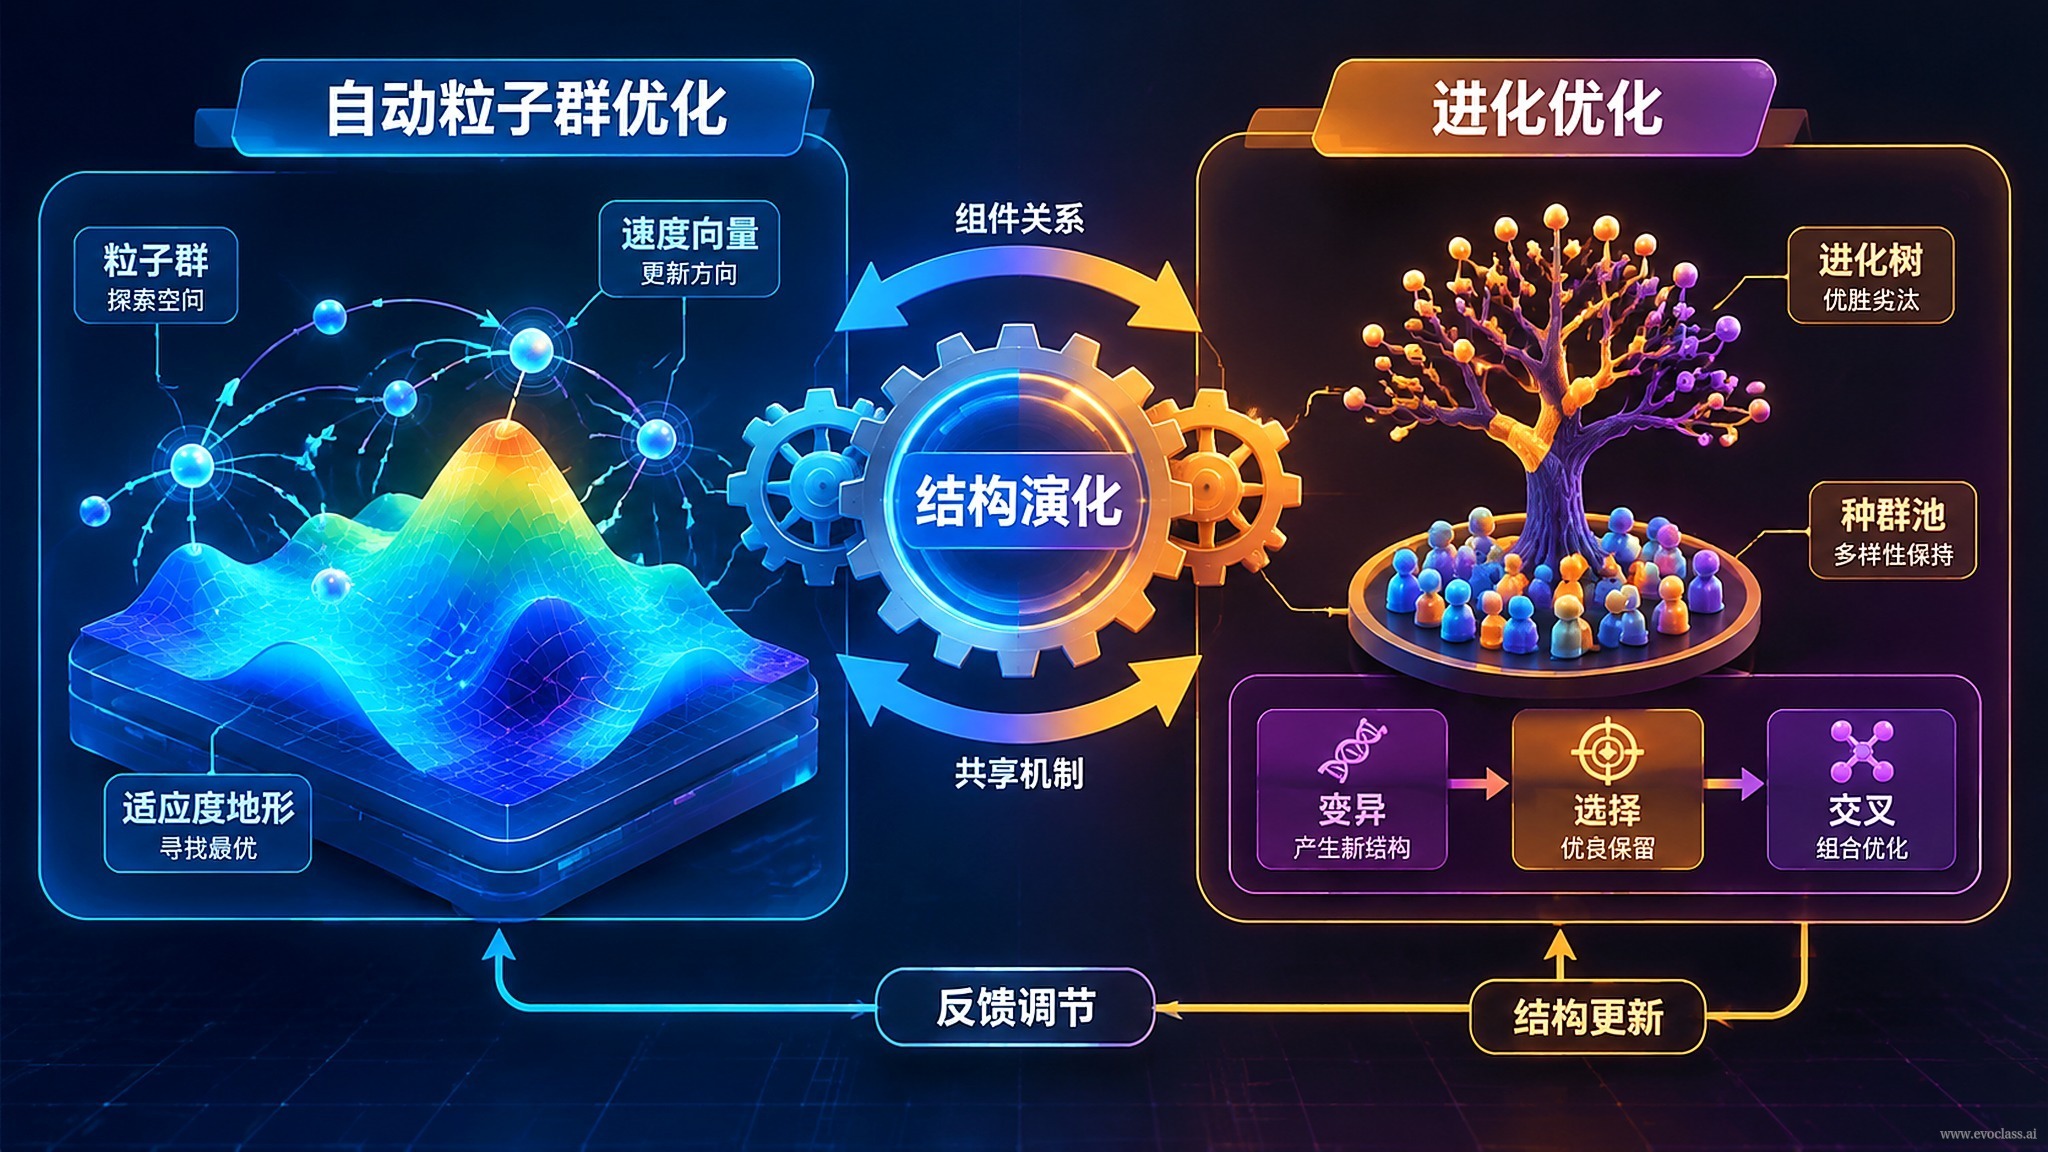
ในวิธีอย่าง MetaDE นั้นวิวัฒนาการเกิดขึ้นที่ชั้นพารามิเตอร์: อัลกอริทึมชั้นในแก้โจทย์จริง ส่วนอัลกอริทึมชั้นนอกปรับการตั้งค่าและกลยุทธ์ของอัลกอริทึมชั้นใน ขณะที่ AutoPSO และ EvoGO ยกสิ่งที่ถูกวิวัฒน์ขึ้นไปอีกหนึ่งชั้น โดยวิวัฒน์ตัวโครงสร้างอัลกอริทึมโดยตรง: คอมโพเนนต์ประกอบกันอย่างไร ผู้สมัครถูกสร้างขึ้นอย่างไร และกฎการอัปเดตถูกจัดระเบียบอย่างไร
เกณฑ์ชี้วัด: ชั้นนอกกำลังค้นหาอะไรกันแน่
การแยกแยะ "ปรับพารามิเตอร์" กับ "เปลี่ยนโครงสร้าง" ดูเพียงชื่อวิธีไม่ได้ ต้องดูที่ระดับชั้นของปริภูมิการค้นหาชั้นนอกปริภูมิการค้นหาชั้นนอกของวิธีอย่าง MetaDE คือการตั้งค่าและกลยุทธ์ของอัลกอริทึมชั้นใน (ค่าต่างๆ เช่น ตัวประกอบการเรียนรู้ ความน่าจะเป็นของการกลายพันธุ์ แรงกดดันในการคัดเลือก) ส่วนปริภูมิการค้นหาชั้นนอกของ AutoPSO / EvoGO คือโครงสร้างอัลกอริทึม—คอมโพเนนต์ใดเข้าร่วมประกอบ กระบวนการสร้างผู้สมัครเป็นอย่างไร และสถานะถูกอัปเดตอย่างไร
- ชั้นพารามิเตอร์: โครงสร้างคงที่ ปรับแค่ค่าตัวเลข ขอบเขตที่เข้าถึงได้คือ "ความเข้ม" ของพฤติกรรม
- ชั้นโครงสร้าง: คอมโพเนนต์และวิธีเชื่อมต่อเปลี่ยนแปลงได้ ขอบเขตที่เข้าถึงได้คือ "รูปแบบ" ของพฤติกรรม
AutoPSO: แยก PSO คลาสสิกออกเป็นคลังคอมโพเนนต์
สูตรอัปเดตความเร็ว—ตำแหน่งของ PSO คลาสสิกนั้นถูกกำหนดตายตัว AutoPSO แยกกระบวนการนี้ออกเป็นคอมโพเนนต์ที่ประกอบได้ ได้แก่ พจน์ความเร็ว โทโพโลยีเพื่อนบ้าน พจน์การรบกวน กลยุทธ์รีสตาร์ต เป็นต้น จากนั้นชั้นนอกวิวัฒน์เลือกและประกอบเป็นตัวสร้างผู้สมัครตัวใหม่ มันไม่อาศัยโครงสร้างการอัปเดตคลาสสิกแบบคงที่อีกต่อไป แต่ทำให้ "โครงสร้างการอัปเดต" เองกลายเป็นตัวแปรที่ค้นหาได้ การปรับตัวประกอบการเรียนรู้เปลี่ยนได้เพียงความเข้มของพฤติกรรม การเปลี่ยนการประกอบคอมโพเนนต์ต่างหากที่เปลี่ยนรูปแบบของพฤติกรรม
EvoGO: ให้ผลตอบกลับในอดีตกำหนดว่าโครงสร้างควรเปลี่ยนไปทางใด
EvoGO เน้นการนำผลตอบกลับในอดีตเข้าสู่เส้นทางวิวัฒนาการโครงสร้าง: เส้นทางการค้นหาและบันทึกประสิทธิภาพในอดีตไม่ได้ถูกใช้เพียง "เลือกคำตอบ" อีกต่อไป แต่ใช้กำหนดว่า "โครงสร้างจะเปลี่ยนไปทางใดในก้าวถัดไป" ผลตอบกลับจึงเปลี่ยนจากตัวกรองผลลัพธ์เป็นพวงมาลัยของการอัปเดตโครงสร้าง—สิ่งที่มันเปลี่ยนคือทิศทางของผู้สมัครโครงสร้างในรอบถัดไป ไม่ใช่เพียงเลือกผลลัพธ์ที่ดีจากกลุ่มผู้สมัครที่เสร็จแล้ว
โครงร่างสองชั้นที่ใช้ร่วมกันและนัยเชิงวิศวกรรม
ทั้งสองใช้โครงร่างเดียวกัน: อัลกอริทึมชั้นในทำงานบนโจทย์จริง ชั้นนอกวิวัฒน์โครงสร้างโดยอิงจากประสิทธิภาพของชั้นใน เงื่อนไขสำคัญคือความหนาแน่นของตัวอย่าง—การรันงานชั้นในจำนวนมากแบบขนานเป็นชุดด้วย GPU ทำให้ตัวอย่างเปรียบเทียบ "โครงสร้าง—ประสิทธิภาพ" หนาแน่นพอ การเลือกของชั้นนอกจึงมีความหมายทางสถิติ และไม่ถูกครอบงำด้วยสัญญาณรบกวนจากการรันครั้งเดียว
ความสัมพันธ์ของวิวัฒนาการโครงสร้างระหว่าง AutoPSO และ EvoGOภาพเปรียบเทียบวิวัฒนาการชั้นพารามิเตอร์กับชั้นโครงสร้าง: ชั้นนอกของ MetaDE ค้นหาค่าตัวเลขการตั้งค่าต่างๆ เช่น ตัวประกอบการเรียนรู้ ความน่าจะเป็นของการกลายพันธุ์ โดยโครงสร้างอัลกอริทึมคงที่ ส่วนชั้นนอกของ AutoPSO และ EvoGO ค้นหาว่าคอมโพเนนต์ประกอบกันอย่างไร การสร้างผู้สมัครและกฎการอัปเดตถูกจัดระเบียบอย่างไร AutoPSO แยกการอัปเดต PSO ออกเป็นคลังคอมโพเนนต์ ได้แก่ พจน์ความเร็ว โทโพโลยีเพื่อนบ้าน การรบกวน การรีสตาร์ต ให้ชั้นนอกเลือกและประกอบ ส่วน EvoGO ใช้ผลตอบกลับจากเส้นทางในอดีตกำหนดว่าโครงสร้างจะเปลี่ยนไปทางใดในก้าวถัดไป