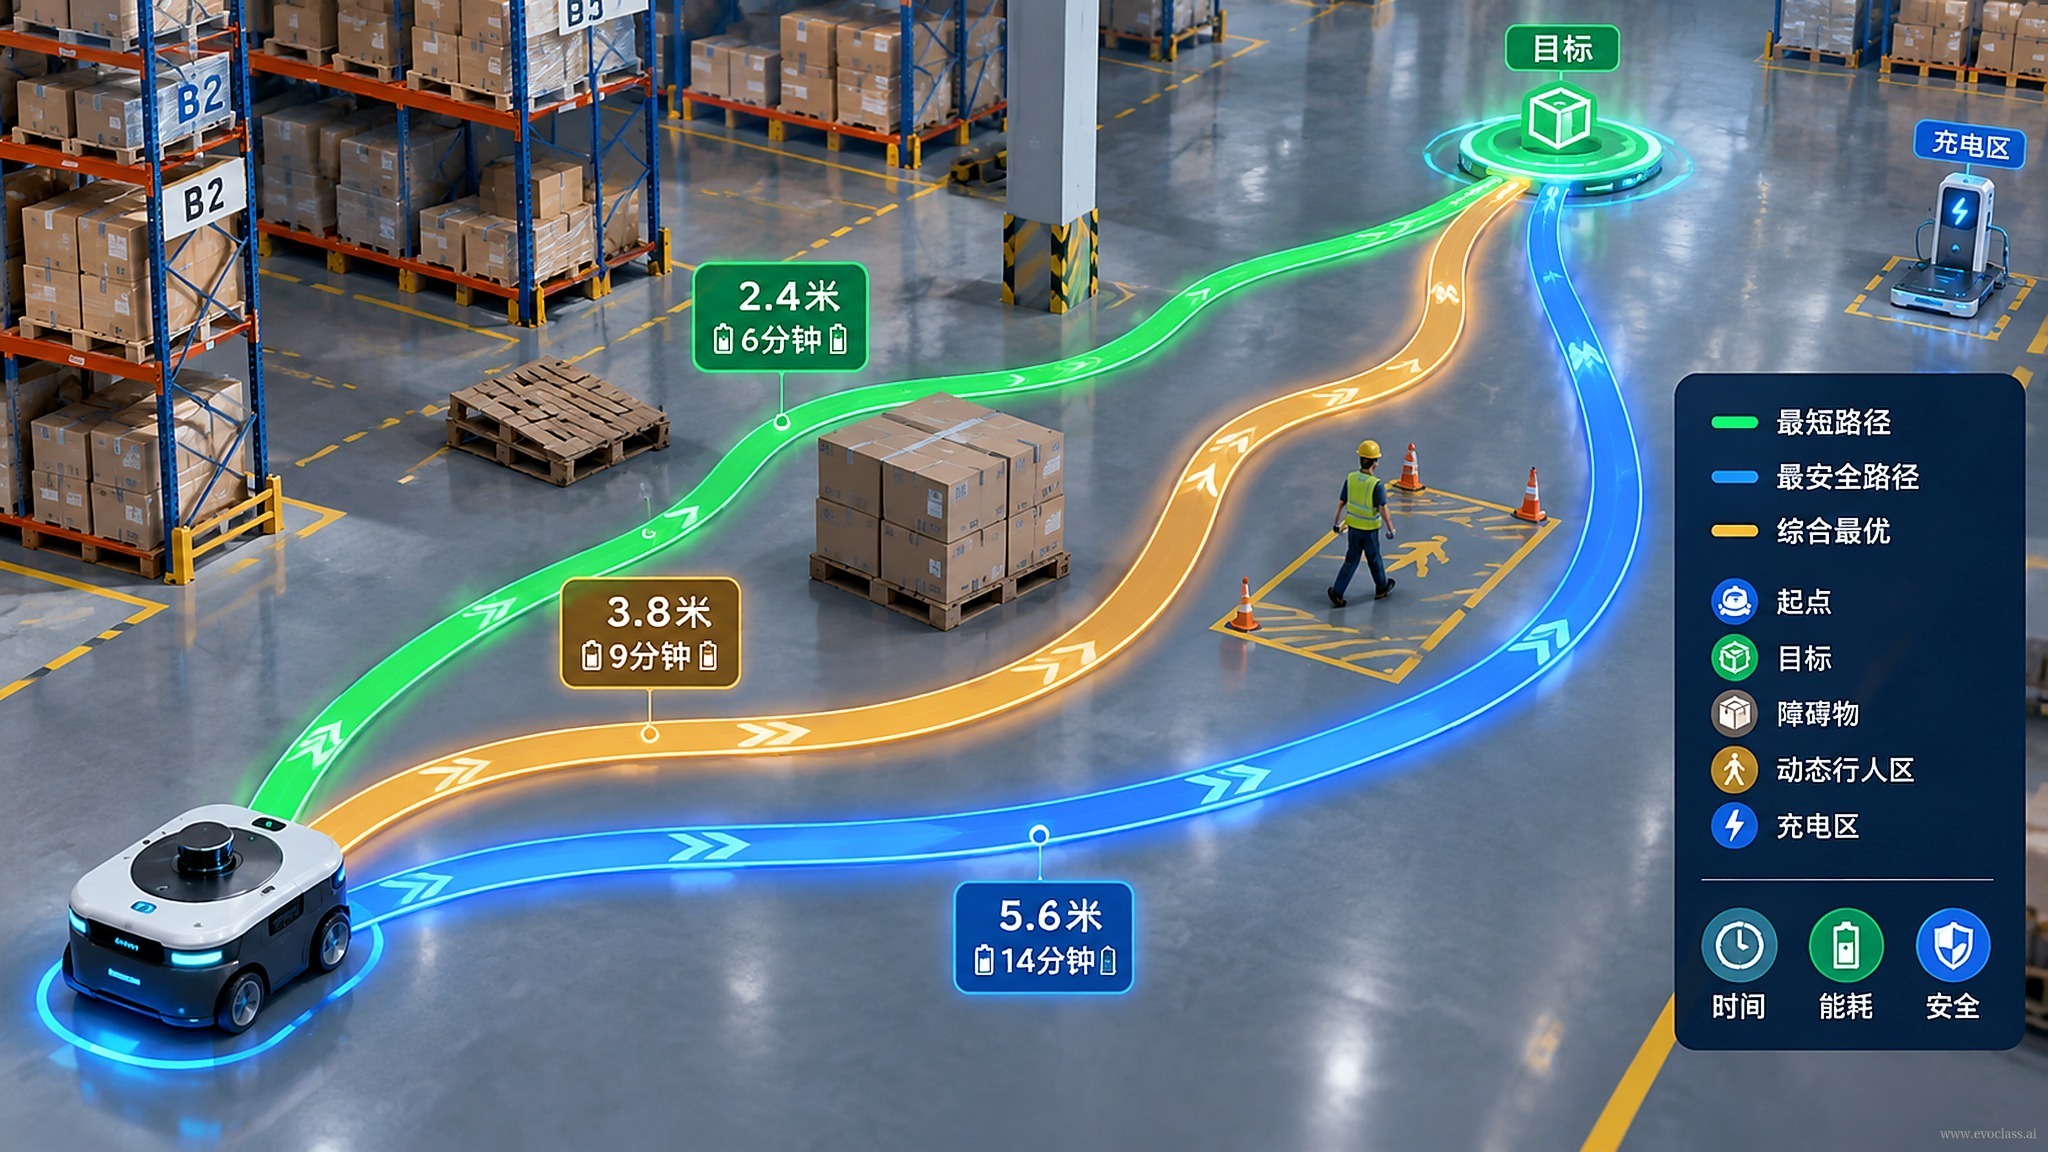
ในการค้นหาเส้นทางของหุ่นยนต์ในคลังสินค้าภารกิจนี้ เรามีผังคลังสินค้าแบบตายตัว โดยมีชั้นวางสินค้า ทางเดิน สิ่งกีดขวาง จุดเริ่มต้นและจุดสิ้นสุดของหุ่นยนต์ที่กำหนดไว้แล้ว เป้าหมายคือการหาเส้นทางเส้นทางหลบหลีกที่ไม่มีการชนภายใต้ข้อจำกัดเหล่านี้ พร้อมกับทำให้ความยาวเส้นทางสั้นที่สุดเท่าที่จะทำได้ โดยทั่วไปความยาวเส้นทางกับความปลอดภัยในการหลบหลีกมักไม่สอดคล้องกันเสมอไป เส้นทางที่สั้นกว่าอาจเข้าใกล้ชั้นวางสินค้าหรือผ่านพื้นที่เสี่ยงสูง ขณะที่เส้นทางที่ปลอดภัยกว่าอาจต้องอ้อมไกลกว่า ดังนั้น นี่จึงเป็นปัญหาตัวอย่างของการหาค่าเหมาะที่สุดหลายวัตถุประสงค์ไม่ใช่ปัญหาการหาเส้นทางที่สั้นที่สุดเพียงอย่างเดียว
จากคำอธิบายภารกิจสู่การเรียกใช้ EvoX
AI รับบทเป็น "ตัวแปลภารกิจ" โดยแปลงคำอธิบายภาษาธรรมชาติ ได้แก่ ผังคลังสินค้าแบบตายตัว สภาพแวดล้อมสิ่งกีดขวาง จุดเริ่มต้น จุดสิ้นสุด ข้อกำหนดการหลบหลีก และเป้าหมายความยาวเส้นทาง ให้เป็นคอนฟิกการเรียกใช้ EvoX ที่ดำเนินการได้อัตโนมัติ ช่วยลดต้นทุนการเขียนโค้ดและการตั้งค่าพารามิเตอร์ด้วยมือ จากนั้นEvoX NSGA-II จะทำการประเมินกลุ่มประชากรและค้นหาแบบขนานบน GPU พร้อมทั้งเก็บคำตอบที่ประนีประนอมไว้หลายคำตอบ ก่อให้เกิดกลุ่มเส้นทางตั้งแต่ "สั้นแต่เสี่ยง" ไปจนถึง "ยาวแต่ปลอดภัย"
การนิยามวัตถุประสงค์และการแลกเปลี่ยนหลายวัตถุประสงค์
- วัตถุประสงค์ด้านความยาวเส้นทาง: ทำให้ระยะทางรวมที่หุ่นยนต์วิ่งจากจุดเริ่มต้นถึงจุดสิ้นสุดสั้นที่สุด
- วัตถุประสงค์ด้านความปลอดภัยในการหลบหลีก: ทำให้ความเสี่ยงการชนกับสิ่งกีดขวางต่ำที่สุด หรือทำให้ความเป็นไปได้ในการไม่ชนสูงที่สุด
- เงื่อนไขบังคับ: เส้นทางต้องอยู่ภายในทางเดิน ห้ามผ่านชั้นวางหรือสิ่งกีดขวาง และต้องเป็นไปตามข้อจำกัดทางจลนศาสตร์ของหุ่นยนต์
- ตัวแปรตัดสินใจ: จุดสำคัญของเส้นทาง จุดควบคุมเส้นโค้ง รัศมีการเลี้ยว โปรไฟล์ความเร็ว เป็นต้น
การนำเสนอผลลัพธ์
หลังการหาค่าเหมาะที่สุดเสร็จสิ้น ระบบจะแสดงภาพเส้นทางที่เป็นตัวเลือกและกราฟแนวโน้มการลู่เข้า แผนภาพเส้นทางใช้สำหรับสังเกตความเป็นไปได้ของเส้นทาง ความหลากหลายของเส้นทาง และเส้นทางที่ไม่มีการชนที่แนะนำ ส่วนแนวโน้มการลู่เข้าใช้สำหรับตัดสินว่า NSGA-II กำลังค้นพบคำตอบที่ประนีประนอมดีขึ้นทีละขั้นหรือไม่ ตัวอย่างเช่น หากกราฟความยาวเส้นทางเริ่มคงที่ และความเสี่ยงการหลบหลีกไม่ลดลงอย่างมีนัยสำคัญอีกต่อไป ก็ถือได้ว่าการค้นหาเข้าสู่ช่วงอิ่มตัว แต่หากทั้งสองยังมีช่องว่างในการปรับปรุงอย่างชัดเจน ก็สามารถเพิ่มจำนวนรอบการวนซ้ำหรือปรับขนาดกลุ่มประชากรได้
แผนภาพเส้นทางหลบหลีกสิ่งกีดขวางของหุ่นยนต์ในคลังสินค้าภาพนี้แสดงผลลัพธ์หลายวัตถุประสงค์โดยทั่วไปของการหาเส้นทางของหุ่นยนต์ในคลังสินค้า โดยเส้นทางที่สั้นที่สุดกับความปลอดภัยในการหลบหลีกขัดแย้งกัน EvoX NSGA-II ประเมินเส้นทางที่เป็นตัวเลือกแบบขนานบน GPU และเก็บกลุ่มคำตอบที่ประนีประนอมตั้งแต่สั้นแต่เสี่ยงไปจนถึงยาวแต่ปลอดภัย แผนภาพเส้นทางใช้ตรวจสอบว่าสามารถไปถึงได้จริงและสมเหตุสมผลในการหลบหลีก ส่วนกราฟการลู่เข้าใช้ตัดสินว่าการค้นหายังคงพัฒนาอยู่หรือไม่