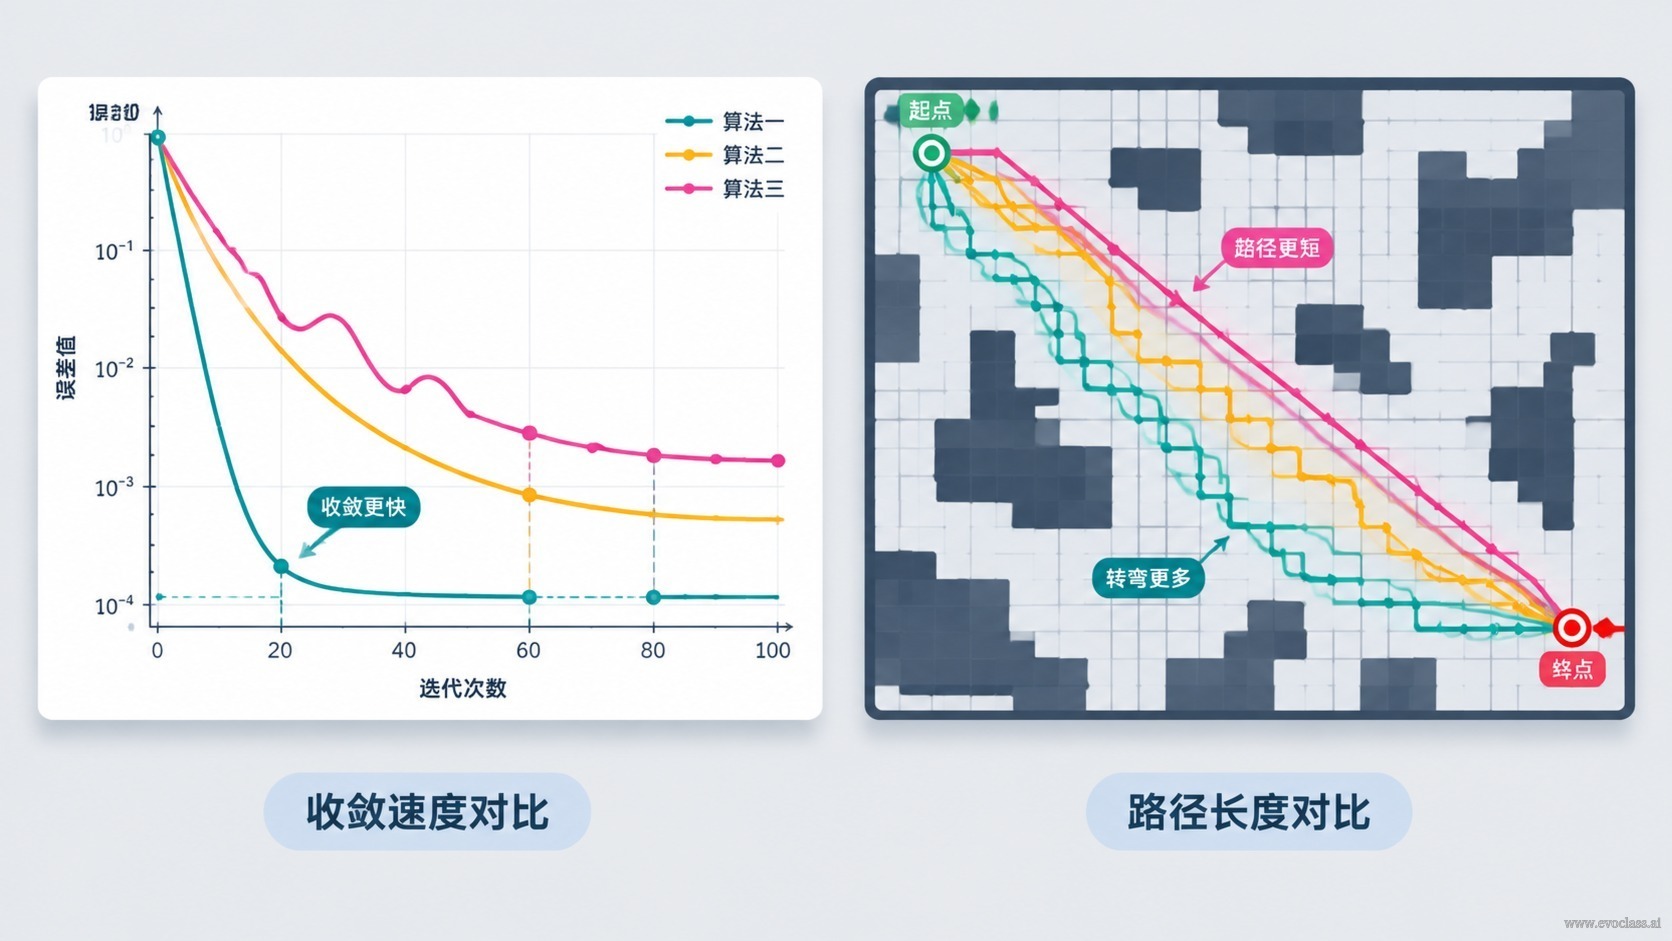
ในการทดลองการหาเส้นทางแบบหลายวัตถุประสงค์ของหุ่นยนต์คลังสินค้าด้วย EvoX“เคยได้คำตอบที่ดูสวยงามครั้งหนึ่ง” ไม่ได้หมายความว่าการปรับให้เหมาะสมนั้นเดินหน้าจริงในการตัดสินว่าการรันหนึ่งครั้งเชื่อถือได้หรือไม่ ต้องมีหลักฐานสองประเภทควบคู่กัน: ประเภทหนึ่งอธิบายกระบวนการค้นหา(เส้นโค้งการลู่เข้าของแต่ละวัตถุประสงค์ตามจำนวนรอบการวนซ้ำ) อีกประเภทหนึ่งอธิบายผลลัพธ์สุดท้าย(การแสดงภาพเส้นทางและตารางตัวชี้วัดภายใต้ผังคลังสินค้าแบบคงที่) เส้นโค้งตอบเพียงว่า “การค้นหาขยับหรือไม่” ส่วนเส้นทางและตัวชี้วัดจึงจะตอบว่า “ผลลัพธ์ใช้งานได้หรือไม่”
1. อ่านเส้นโค้งการลู่เข้าก่อน: เกิดอะไรขึ้นในกระบวนการค้นหา
การวาดค่าวัตถุประสงค์แต่ละค่าเป็นเส้นโค้งตามจำนวนรอบการวนซ้ำ สิ่งที่สังเกตคือแนวโน้มไม่ใช่ค่าของจุดใดจุดหนึ่ง รูปแบบที่พบบ่อยสี่แบบในทางวิศวกรรมจำเป็นต้องแยกแยะให้ชัดเจน:
- การปรับปรุงอย่างต่อเนื่อง: เส้นโค้งลดลงอย่างมั่นคงในช่วงต้นถึงกลาง (หรือตัวชี้วัดรวมเพิ่มขึ้นอย่างมั่นคง) แสดงว่าประชากรยังคงค้นหาอย่างมีประสิทธิผล การครอสโอเวอร์และการกลายพันธุ์ยังคงสร้างคำตอบที่เป็นทางเลือกที่ดีกว่า
- การแกว่ง: เส้นโค้งขึ้นลงแต่ไม่มีทิศทางระยะยาวที่ชัดเจน มักเกิดจากสัญญาณรบกวนในการประเมิน ความขัดแย้งของข้อจำกัด หรือความหลากหลายที่มากเกินไป ต้องตรวจสอบฟังก์ชันการประเมินและการตั้งค่าพารามิเตอร์
- การชะงัก: เส้นโค้งเกือบแบนราบในช่วงหนึ่ง แต่ยังอาจปรับปรุงได้อีกในรุ่นถัดไป จัดเป็น “การสูญเสียทิศทางการปรับปรุงชั่วคราว”
- การลู่เข้าก่อนกำหนด: แบนราบสนิทตั้งแต่เนิ่น ๆ และไม่ฟื้นกลับอีก ส่วนใหญ่เกิดจากการสูญเสียความหลากหลายของประชากรหรือปริภูมิคำตอบถูกบีบอัดเร็วเกินไป
2. ดูเส้นทางสุดท้ายภายใต้ผังคลังสินค้าแบบคงที่
ซ้อนทับเส้นทางที่เหมาะสมที่สุดที่ได้จากวิวัฒนาการและเส้นทางเปรียบเทียบบนแผนที่คลังสินค้าแบบคงที่เดียวกันแล้วตรวจสอบสามสิ่ง: เส้นทางไปถึงได้จริงหรือไม่ การหลบอุปสรรคสมเหตุสมผลหรือไม่ และช่วงสุดท้ายที่ใกล้จุดสิ้นสุดเสถียรหรือไม่ ผังแบบคงที่เป็นข้อจำกัดสำคัญ——เมื่อสภาพแวดล้อมไม่เปลี่ยน ความแตกต่างของเส้นทางระหว่างการรันหรือพารามิเตอร์ที่ต่างกันจึงจะโยงไปที่การปรับให้เหมาะสมได้ ไม่ใช่เพราะแผนที่เปลี่ยน
3. ใช้ข้อมูลการทดลองที่ครบถ้วนสนับสนุนข้อสรุป
ต้องทำซ้ำได้จึงจะนับเป็นข้อสรุป โปรดบันทึกและตรวจสอบ: การตั้งค่าการรันและเมล็ดสุ่ม บันทึกการวนซ้ำ ค่าของแต่ละวัตถุประสงค์ตามจำนวนรุ่น เส้นทางสุดท้ายและผลการประเมิน หากจำเป็นให้ยืนยันว่าข้อสรุปเดิมยังคงเป็นจริงอย่างเสถียรหรือไม่โดยการรันซ้ำหรือตรวจสอบไขว้ หากเส้นโค้งไม่ปรับปรุงชัดเจนอีกในช่วงหลัง ควรตัดสินร่วมกับบันทึกที่ครบถ้วนว่าเป็นการลู่เข้าก่อนกำหนด การประเมินอิ่มตัว หรือใกล้คำตอบที่ใช้งานได้แล้ว อย่าตัดสินจากภาพหน้าจอเพียงภาพเดียว
การตีความเส้นโค้งการลู่เข้าและผลการหาเส้นทางภาพนี้ตีความกระบวนการค้นหาและผลลัพธ์สุดท้ายร่วมกัน: เส้นโค้งการลู่เข้าสะท้อนแนวโน้มของแต่ละวัตถุประสงค์ตามการวนซ้ำ ต้องแยกแยะการปรับปรุงอย่างต่อเนื่อง การแกว่ง การชะงัก และการลู่เข้าก่อนกำหนด ส่วนแผนที่เส้นทางและตารางตัวชี้วัดภายใต้ผังคลังสินค้าแบบคงที่ตอบว่าผลลัพธ์ใช้งานได้หรือไม่ เมื่อแนวโน้มของกระบวนการและเส้นทางสุดท้ายยืนยันซึ่งกันและกันเท่านั้นจึงจะตัดการตัดสินผิดพลาดจากผลลัพธ์ที่ดูดีเพียงครั้งเดียวออกไปได้