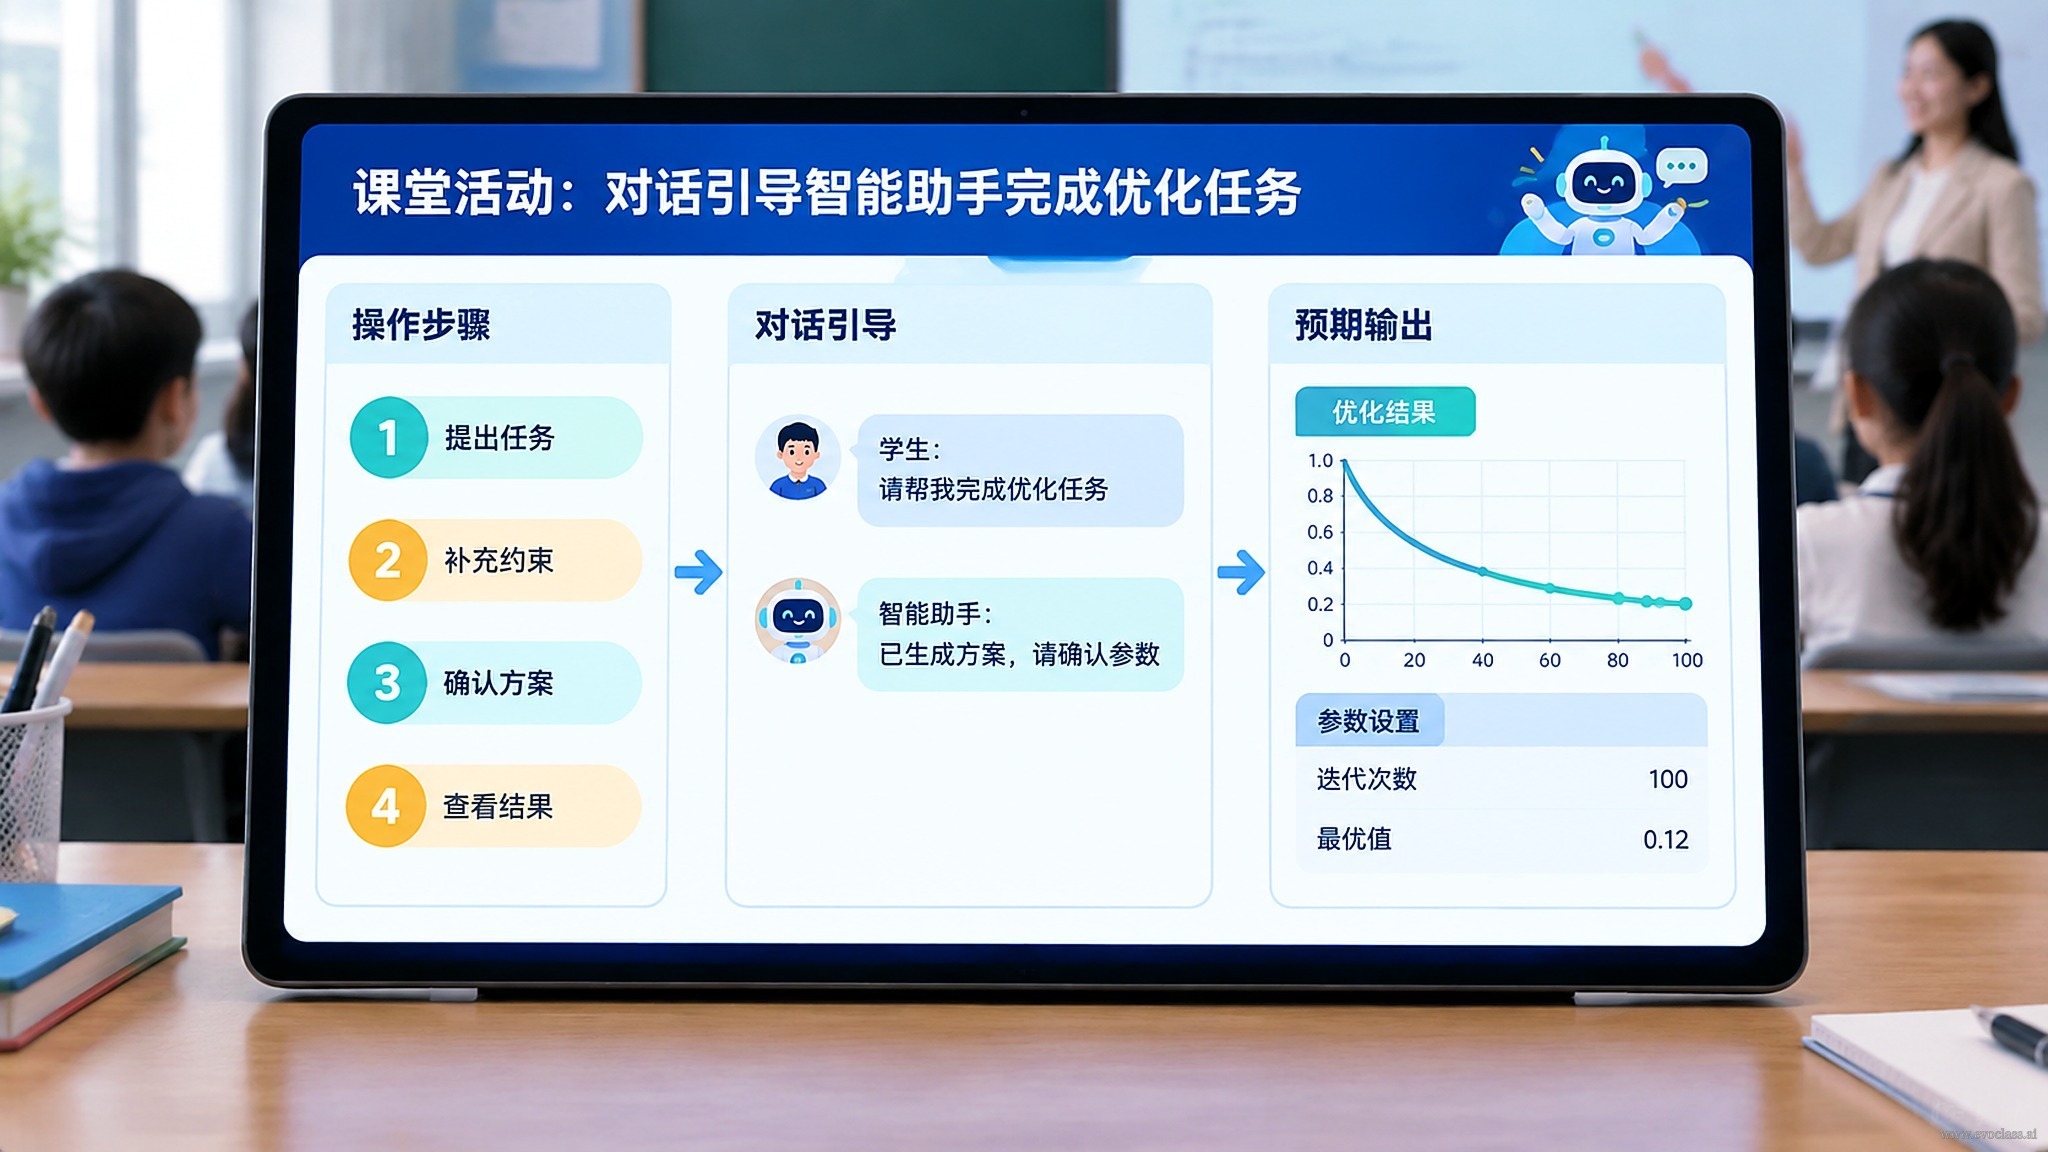
หน้านี้เป็นกิจกรรมในชั้นเรียนแบบลงมือปฏิบัติ: ใช้พรอมป์บทสนทนาสั้น ๆ เพื่อให้ AI สร้างและรันงาน优化 EvoX พื้นฐาน จากนั้นตรวจสอบผลลัพธ์แบบวิศวกรรม จุดสำคัญไม่ได้อยู่ที่การ "รันได้" แต่อยู่ที่การตรวจสอบ"มนุษย์กำหนดทิศทาง AI ลงมือทำ มนุษย์ตรวจรับ"ซึ่งเป็นวงจรการทำงานแบบ AI Native
เป้าหมายของกิจกรรม
ทำวงจรขั้นต่ำ "พรอมป์ → สร้าง → รัน → ตรวจรับ" ให้ครบในสภาพแวดล้อม EvoX จริง ไม่ใช่แค่ได้โค้ดที่อ่านได้ คุณต้องสัมผัสด้วยตัวเองว่าการใช้บทสนทนานำทาง AI ให้ทำงาน优化พื้นฐานเป็นอย่างไร และตรวจสอบผลลัพธ์เหมือนวิศวกร
องค์ประกอบการสร้างพรอมป์ (ขาดไม่ได้แม้ข้อเดียว)
- ปัญหา优化และฟังก์ชันเป้าหมาย: ตัวอย่างเช่น การหาค่าต่ำสุดของฟังก์ชัน Rastrigin
- พื้นที่ค้นหาและมิติ: ตัวอย่างเช่น 10 มิติ พร้อมช่วงค่าของแต่ละมิติ
- การเลือกอัลกอริทึม/โอเปอเรเตอร์: ตัวอย่างเช่น อัลกอริทึม DE พร้อมโอเปอเรเตอร์แบบครอสโอเวอร์และมิวเทชัน
- ขนาดประชากรและจำนวนรอบการทำซ้ำ: ตัวอย่างเช่น ขนาดประชากร 128 จำนวนรอบ 200
- แบ็กเอนด์การคำนวณ: CPU หรือการทำเทนเซอร์ไรซ์บน GPU
- ผลลัพธ์ที่คาดหวัง: ค่าที่ดีที่สุด กราฟการลู่เข้า และบันทึกการรัน
การเลือกความละเอียดของพรอมป์
พรอมป์ที่หยาบเกินไปจะทำให้ AI ใช้การตั้งค่าเริ่มต้น ทำให้ยากที่จะตัดสินว่าได้ตามที่ต้องการหรือไม่ ส่วนพรอมป์ที่ละเอียดเกินไปก็จะกลายเป็นการเขียนโค้ดด้วยมือ แนะนำให้ระบุ"เงื่อนไขและการกำหนดเกณฑ์การตรวจรับ"และปล่อยรายละเอียดการทำ Implementation ให้ AI ตัวอย่างเช่น ระบุปัญหา อัลกอริทึม ขนาดประชากร และจำนวนรอบ แต่ไม่จำเป็นต้องระบุวิธีเรียก API อย่างเฉพาะเจาะจง
เช็กลิสต์ตรวจสอบผลลัพธ์การรัน
- รันจริงหรือแค่ให้โค้ดมา? —— ดูบันทึกในเทอร์มินัลและเวลาการรัน
- กราฟการลู่เข้าดีขึ้นอย่างต่อเนื่องและไม่แกว่งผิดปกติหรือไม่? —— กราฟควรลดลงอย่างต่อเนื่อง
- ค่าที่ดีที่สุดสอดคล้องกับระดับที่ทราบของปัญหาหรือไม่? —— เช่น ค่าoptimalระดับโลกของฟังก์ชัน Rastrigin คือ 0
- random seed และการตั้งค่าสามารถทำซ้ำได้หรือไม่? —— การรันซ้ำหลังกำหนด seed ควรให้ผลลัพธ์เหมือนเดิมหรือใกล้เคียง
คำถามต่อยอดในมุมมองการตรวจรับ
เมื่อผลลัพธ์ไม่เป็นไปตามที่คาด ให้เพิ่มเงื่อนไขผ่านบทสนทนา เช่น "รันซ้ำโดยกำหนด seed=42 และรายงานค่าเฉลี่ยกับค่าแปรปรวนจากการรัน 3 ครั้ง" สังเกตว่า AI ปรับแก้แบบทำซ้ำได้หรือไม่ แทนที่จะเขียนใหม่ทั้งหมด สิ่งนี้จะฝึกความสามารถของคุณในการอธิบายปัญหาและเกณฑ์การตรวจรับอย่างแม่นยำ
การแบ่งงานระหว่างมนุษย์และ AI
มนุษย์รับผิดชอบการกำหนดปัญหา เกณฑ์ตัวชี้วัด และการตัดสินผลลัพธ์ ส่วน AI รับผิดชอบการเลือก API การจัดโครงสร้างโค้ด และการดีบักและรัน กิจกรรมนี้จะช่วยให้คุณกำหนดบทบาทของตัวเองในเวิร์กโฟลว์แบบ AI Native ได้ชัดเจนยิ่งขึ้น
ขอบเขตกับเนื้อหาที่เกี่ยวข้อง
หน้านี้เน้นเฉพาะการตรวจสอบกระบวนการของงานพื้นฐานเท่านั้น ไม่ครอบคลุมหัวข้อต่อยอดอย่าง MetaDE แบบวิวัฒนาการสองชั้น การ权衡หลายวัตถุประสงค์ หรือ Genesis แบบหลายเอเจนต์
ตัวอย่างพรอมป์อ้างอิง
"ใช้ EvoX หาค่าต่ำสุดของฟังก์ชัน Rastrigin (10 มิติ) ด้วยอัลกอริทึม DE ขนาดประชากร 128 จำนวนรอบ 200 ใช้แบ็กเอนด์เทนเซอร์ไรซ์บน GPU กำหนด seed=42 โปรดรันโดยตรงและส่งคืนค่าฟิตเนสที่ดีที่สุด กราฟการลู่เข้า และบันทึกการรัน"
ตอนตรวจรับให้เทียบ 4 ข้อ: รันจริงหรือไม่ รูปร่างกราฟการลู่เข้าสมเหตุสมผลหรือไม่ ค่าที่ดีที่สุดเข้าใกล้ 0 หรือไม่ และผลลัพธ์จากการรันซ้ำสอดคล้องกันหรือไม่
วงจรกิจกรรมในชั้นเรียน EvoXภาพหน้าจอแบบอินเทอร์แอกทีฟนี้แสดงวงจรขั้นต่ำของกิจกรรมในชั้นเรียน: ใช้พรอมป์หนึ่งชุดให้ AI สร้างและรันงาน optimization EvoX พรอมป์ต้องระบุปัญหา ฟังก์ชันเป้าหมาย พื้นที่ค้นหา อัลกอริทึม ขนาดประชากร จำนวนรอบ แบ็กเอนด์การคำนวณ และผลลัพธ์ที่คาดหวัง หลังรันให้ตรวจรับตามเกณฑ์: รันจริงหรือไม่ กราฟการลู่เข้าสมเหตุสมผลหรือไม่ ค่าที่ดีที่สุดใกล้เคียงระดับที่ทราบหรือไม่ และกำหนด seed แล้วสามารถทำซ้ำได้หรือไม่ สะท้อนหลักการ มนุษย์กำหนดทิศทาง AI ลงมือทำ มนุษย์ตรวจรับ