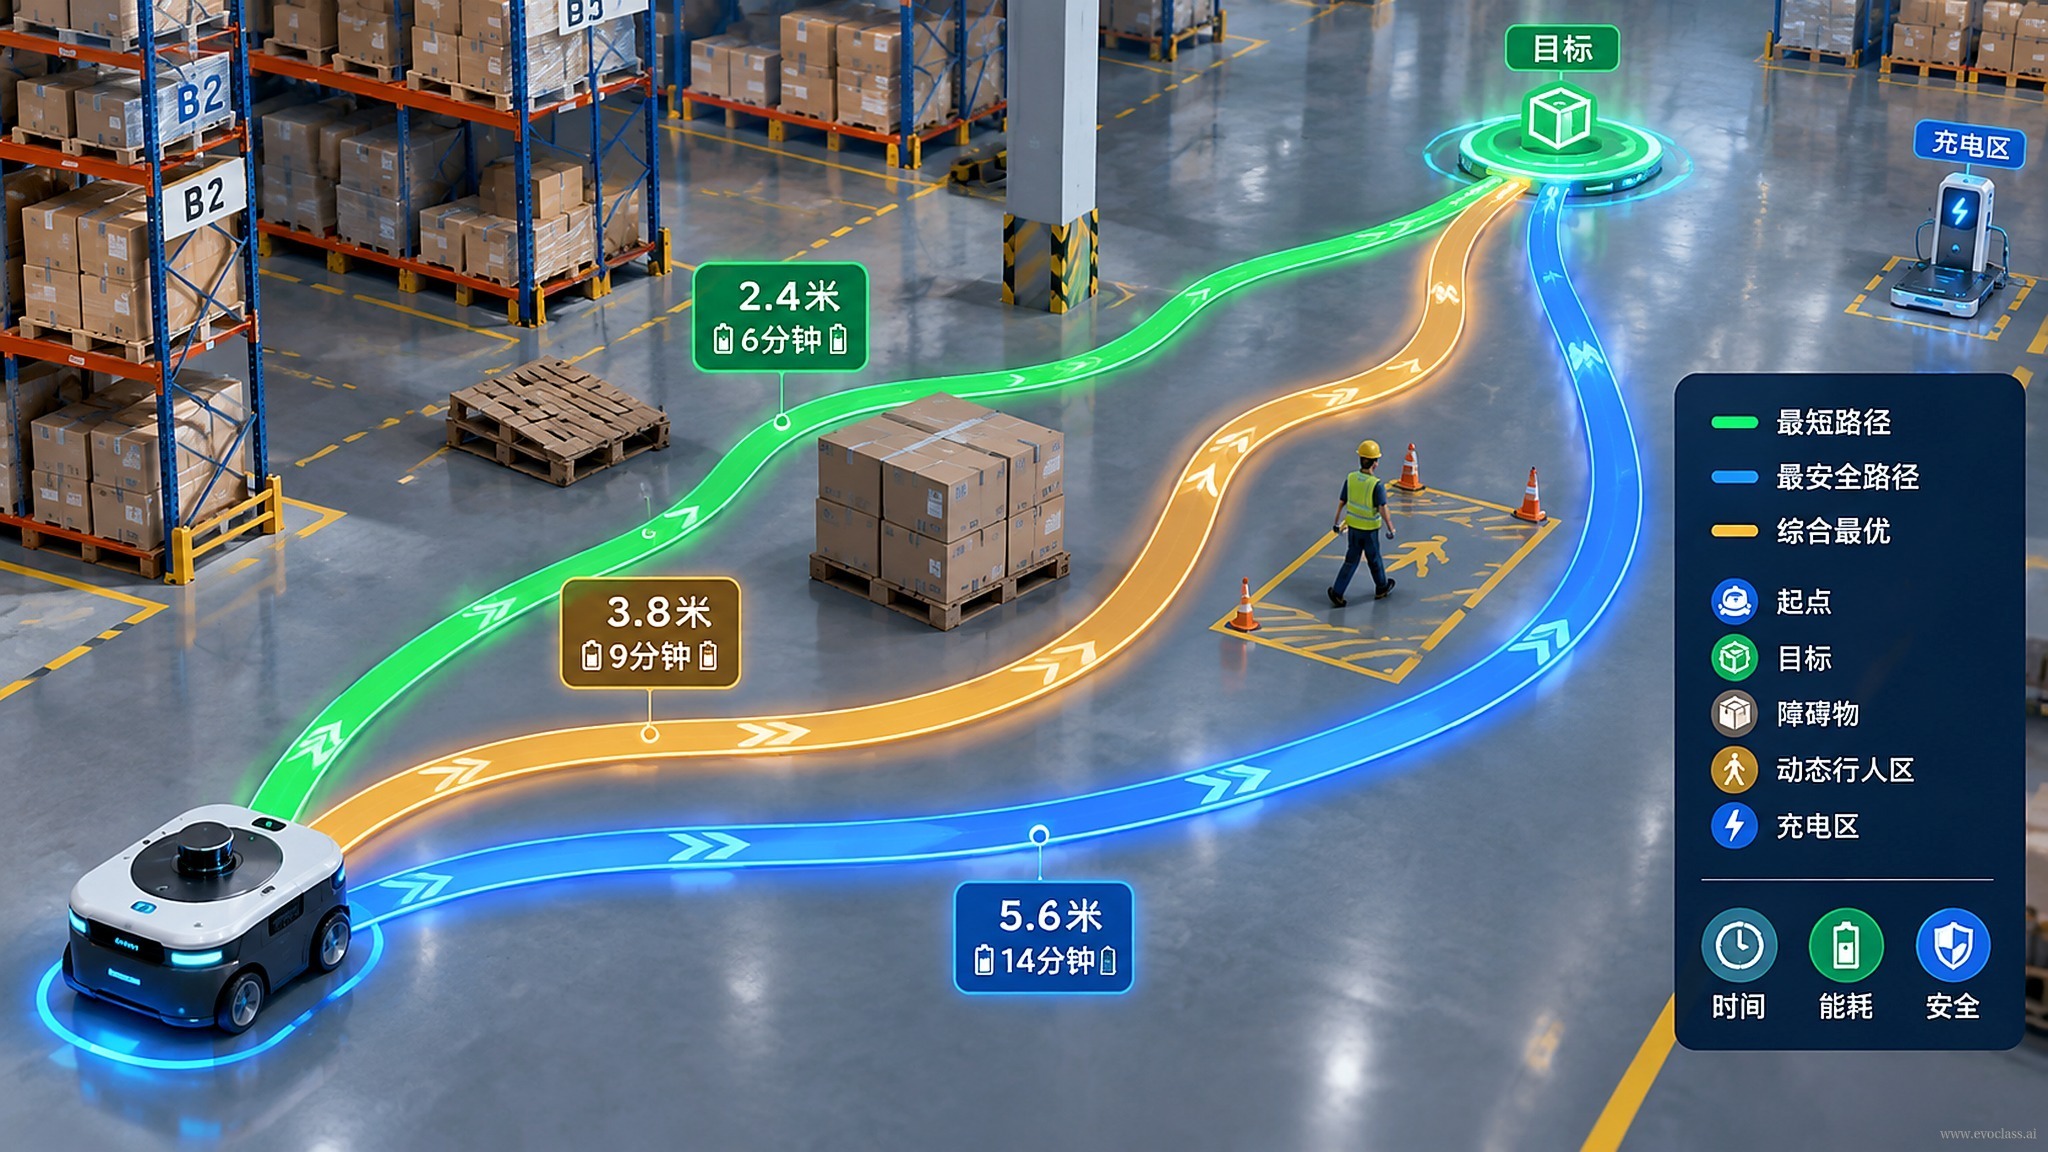
Trongtìm đường cho robot kho hàngnhiệm vụ, chúng ta đối mặt với một bố cục kho hàng cố định: kệ hàng, lối đi, chướng ngại vật, điểm xuất phát và điểm đích của robot đều đã được xác định. Mục tiêu là tìm ra mộttuyến đường tránh chướng ngại vật không va chạmtrong các ràng buộc này, đồng thời rút ngắn độ dài đường đi càng nhiều càng tốt. Độ dài đường đi và tính an toàn tránh chướng ngại vật thường không hoàn toàn thống nhất: tuyến đường ngắn hơn có thể sát kệ hàng hoặc đi qua vùng rủi ro cao; tuyến đường an toàn hơn có thể phải đi vòng xa hơn. Vì vậy, đây là một bài toántối ưu đa mục tiêuđiển hình, chứ không phải bài toán đường đi ngắn nhất đơn thuần.
Từ mô tả nhiệm vụ đến lệnh gọi EvoX
AI ở đây đảm nhận vai trò “trình dịch nhiệm vụ”: nó tự động chuyển mô tả bằng ngôn ngữ tự nhiên — bố cục kho hàng cố định, môi trường chướng ngại vật, điểm xuất phát, điểm đích, yêu cầu tránh chướng ngại vật, mục tiêu độ dài đường đi — thành cấu hình lệnh gọi mà EvoX có thể thực thi, giảm chi phí lập trình thủ công và cấu hình tham số. Sau đó,EvoX NSGA-II thực hiện song song việc đánh giá quần thể và tìm kiếm trên GPU, đồng thời giữ lại nhiều nghiệm đánh đổi, tạo thành một họ tuyến đường từ “ngắn nhưng mạo hiểm” đến “dài nhưng an toàn”.
Định nghĩa mục tiêu và đánh đổi đa mục tiêu
- Mục tiêu độ dài đường đi: Tối thiểu hóa tổng quãng đường di chuyển của robot từ điểm xuất phát đến điểm đích.
- Mục tiêu an toàn tránh chướng ngại vật: Tối thiểu hóa rủi ro va chạm với chướng ngại vật, hoặc tối đa hóa tính khả thi không va chạm.
- Điều kiện ràng buộc: Tuyến đường phải nằm trong lối đi, không được xuyên qua kệ hàng hoặc chướng ngại vật, và phải thỏa mãn các giới hạn động học của robot.
- Biến quyết định: Các điểm then chốt của đường đi, điểm điều khiển đường cong, bán kính quay, biên dạng tốc độ, v.v.
Trình bày kết quả
Sau khi tối ưu kết thúc, hệ thống xuất ra biểu đồ trực quan hóa các tuyến đường ứng viên và đường cong xu hướng hội tụ. Biểu đồ tuyến đường trực quan dùng để quan sát tính khả thi của đường đi, tính đa dạng của tuyến đường và tuyến đường không va chạm được đề xuất; xu hướng hội tụ dùng để đánh giá NSGA-II có dần tìm được nghiệm đánh đổi tốt hơn hay không. Ví dụ, nếu đường cong độ dài đường đi dần đi vào ổn định, mà rủi ro tránh chướng ngại vật không còn giảm đáng kể, có thể coi như quá trình tìm kiếm đã bước vào giai đoạn bão hòa; nếu cả hai vẫn còn nhiều dư địa cải thiện rõ rệt, thì có thể tiếp tục tăng số lần lặp hoặc điều chỉnh quy mô quần thể.
Biểu đồ tuyến đường tránh chướng ngại vật cho robot kho hàngHình ảnh thể hiện kết quả đa mục tiêu điển hình của việc tìm đường cho robot kho hàng: đường đi ngắn nhất và an toàn tránh chướng ngại vật xung đột với nhau, EvoX NSGA-II đánh giá song song các tuyến đường ứng viên trên GPU, giữ lại một tập nghiệm đánh đổi từ ngắn nhưng mạo hiểm đến dài nhưng an toàn. Biểu đồ tuyến đường dùng để kiểm tra khả năng tiếp cận đường đi và tính hợp lý của việc tránh chướng ngại vật, đường cong hội tụ dùng để đánh giá quá trình tìm kiếm có còn đang cải thiện hay không.