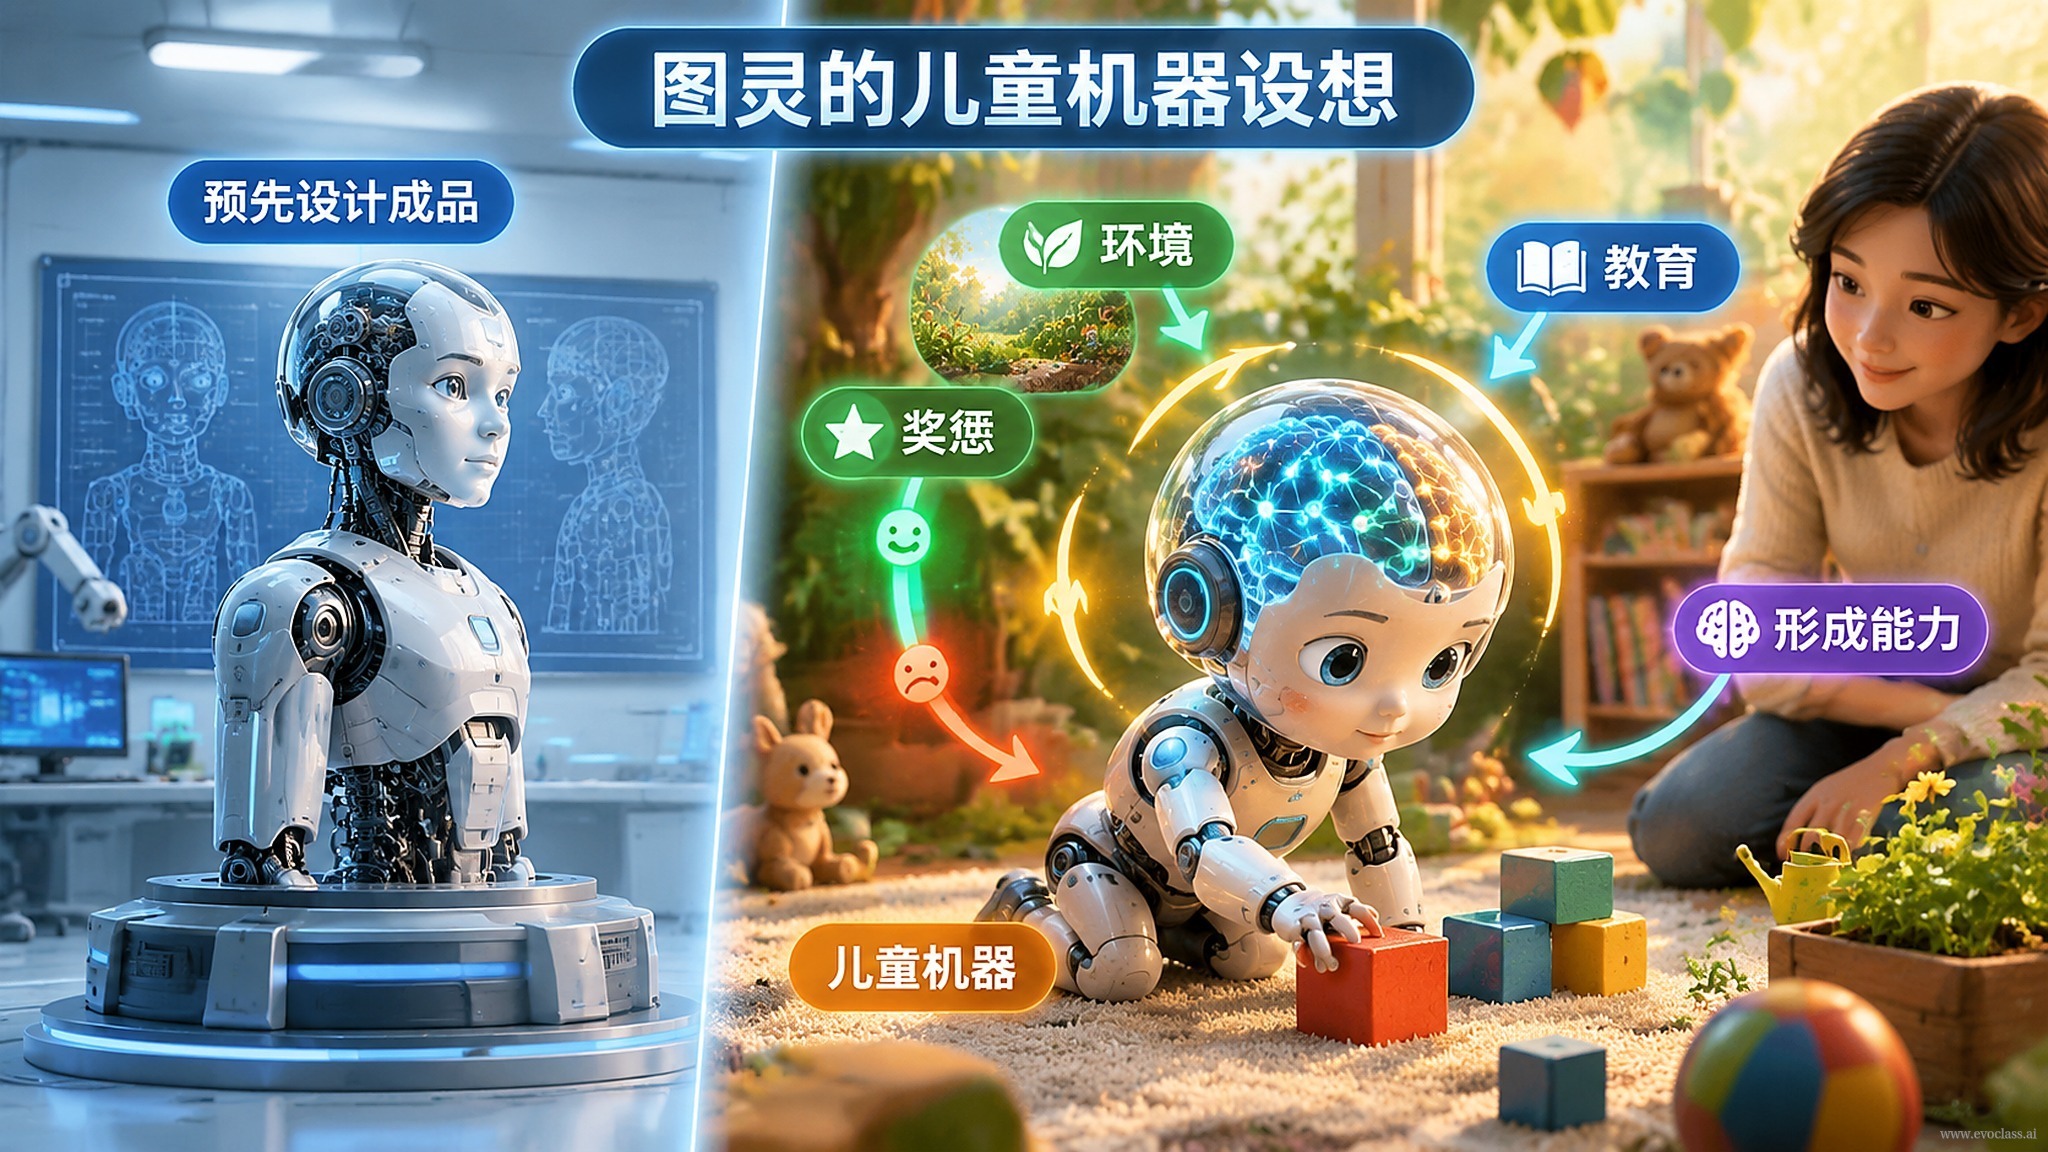
1950 年,圖靈在討論「機器能否思考」時提出了一條極具工程意味的替代路線:與其一步到位地造出一台像成年人那樣成熟的心智,不如先造一台 「兒童機器」——它出廠時並不完整,而是在環境中被「養育」:經歷教育、試驗與獎懲,能力才逐步長出來。這是本頁的關鍵轉折:智能不是被寫死的結果,而是被環境塑造出來的過程。
三個關鍵判斷
- 能力並非預先設計並一次性寫入:兒童機器不要求在初始狀態就具備完整智能;它只是一台「可被教育的機器」,能力上限由後續的互動過程決定,而不是由出廠配置決定。
- 智能是一個不斷形成的過程:它更像一條成長曲線,而不是一份出廠即定型的規格書。評價一個系統,要看它在持續互動中能否變得更好,而不只是看它第一次輸出得漂不漂亮。
- 環境回饋是能力生成的核心機制:獎勵讓有效的行為更可能被保留,懲罰或不適應環境的行為逐步被淘汰,行為策略於是在「教育 → 試驗 → 獎懲」的循環中被反覆篩選。
對今日工程實踐的含義
方法論上,這意味著一次從「先設計完整系統,再部署」到「在互動與回饋中持續塑造系統」的轉向。對照來看:大模型擅長生成——它可以一次性給出大量可能的答案;但它單次生成的結果無法自證正確,也無法保證在環境變化後仍然有效。誰來檢驗、誰來淘汰、誰來保留?這需要一個外部閉環:模型生成可能 → 環境提供回饋 → 系統評價、選擇與繼承。這正是 EvoX 演化閉環要承接的缺口:讓分散的智能組件在長期過程中持續累積,而不是停留在第一次生成的瞬時水平上。
常見誤讀
不要把「兒童機器」當成某種特定的網路結構或某個具體訓練演算法的名稱。圖靈給的是一個方法論主張:能力從互動與回饋中形成,而不是從一份完整的設計說明書中被一次性複製出來。換句話說,被「養育」的是能力生成的方式,而不只是被替換的參數。
預設計產品與養育過程之別一側把智能當作出廠即定型的產品,能力被一次性設計寫入;另一側則把系統放進環境養育,在「教育—試驗—獎懲」的循環中保留有效行為、淘汰不適應的行為。判斷標準由此改變:不看首次輸出是否漂亮,而看它在持續互動中能否變得更好。
預設計產品與養育過程之別
一側把智能當作出廠即定型的產品,能力被一次性設計寫入;另一側則把系統放進環境養育,在「教育—試驗—獎懲」的循環中保留有效行為、淘汰不適應的行為。判斷標準由此改變:不看首次輸出是否漂亮,而看它在持續互動中能否變得更好。