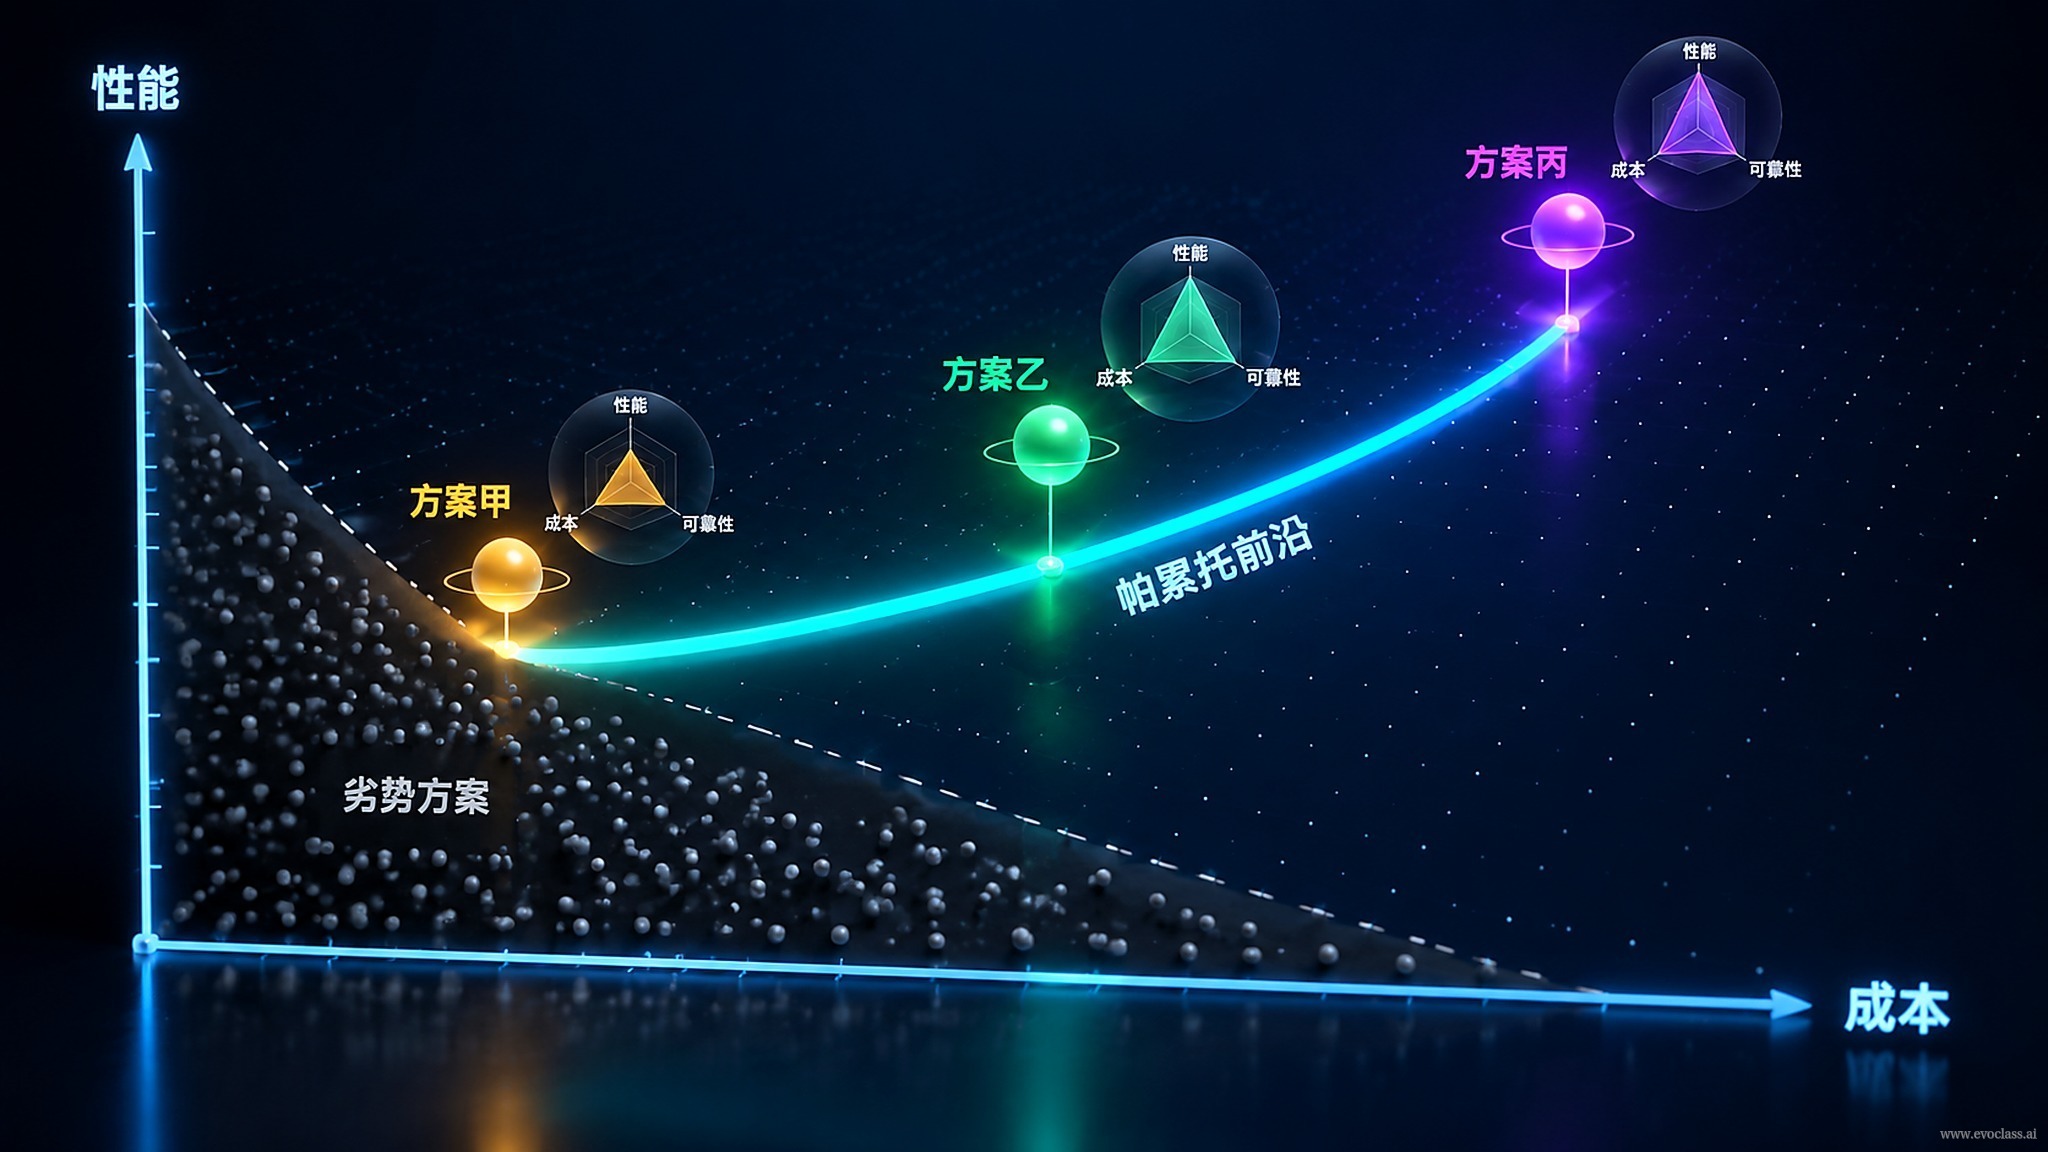
在真實世界裡,最佳化問題很少只有一個目標,也很少只有一個答案。同一個系統往往要同時兼顧效能、延遲、能耗與成本;這些目標彼此牽制,改善其中一項,常常要以犧牲另一項為代價。因此,EvoX 的價值不在於更快地收斂到某個「唯一最佳」,而在於保留一組彼此有差異的候選方案,讓研究者可以在限制條件之內比較效益與代價,並持續探索。
為什麼真實世界很難有唯一最佳解
- 目標與限制條件隨場景變化:面向離線評測、面向行動裝置、面向高併發線上服務,三者的優先目標完全不同,同一套配置很難同時勝出。
- 限制條件帶有不可破壞的邊界:端到端延遲上限、單位推論成本預算、顯示記憶體與功耗上限等,屬於候選方案必須滿足的邊界,而不是可以用「整體更好」來交換的籌碼。
- 多目標相互牽制:精度提高 → 運算量與能耗上升 → 延遲與成本上升;反向壓縮延遲 → 往往要接受精度下降。沒有免費的改進。
非支配解與帕雷托前緣
當兩個候選無法相互比較出絕對優劣時,它們才構成真正的選擇空間。判定方法很直接:如果一個候選在所有目標上都不比另一個差,並且至少在某一個目標上更好,那麼另一個候選就是被支配解,可以在下一輪淘汰;反之,兩者互不支配,都應當保留在候選集合裡。所有互不支配的候選連在一起,就形成帕雷托前緣——它把「改善一項要犧牲多少另一項」的交換關係完整地保留下來。
研究者的關鍵提問
- 什麼對象可以改變?——模型結構、蒸餾策略、量化位元寬度、批次處理大小,還是服務排程策略?
- 什麼回饋能說明變化確實有效?——離線精度、線上延遲分位數、單位成本,還是資源佔用曲線?
- 哪些限制條件不能被破壞?——硬性延遲上限、成本預算、合規與安全邊界。
- 比較是否公平?——是否在同一硬體、同一流量分佈與同一評測標準下對比。
- 結果是否足以支持結論?——樣本量與線上流量覆蓋是否充分,結論是否可重現。
- 下一輪保留什麼、放棄什麼?——淘汰被支配解,保留互不支配的差異化候選。
判斷力比程式碼更稀缺
人工智慧可以幫助你很快把答案實作出來,但「什麼問題值得回答、什麼證據值得相信、什麼結果足夠好」仍然要由研究者決定。程式碼是廉價的,品味與判斷力才是關鍵:讓系統進入真實環境、接受真實回饋,並在長期運行中不斷產生、檢驗和保留改進。
多目標權衡與帕雷托前緣圖中把候選放在效能、延遲、能耗與成本等多個維度上比較:若一個候選在各目標上都不差且至少一項更好,另一個即為被支配解,可在下一輪淘汰。互不支配的候選共同構成帕雷托前緣,完整保留改善一項需犧牲另一項的交換關係。
多目標權衡與帕雷托前緣
圖中把候選放在效能、延遲、能耗與成本等多個維度上比較:若一個候選在各目標上都不差且至少一項更好,另一個即為被支配解,可在下一輪淘汰。互不支配的候選共同構成帕雷托前緣,完整保留改善一項需犧牲另一項的交換關係。